Guide de sélection d’un module d’articulation robotique : comment choisir le module adapté en fonction de la charge, de la précision, du contrôle de force et des exigences de mouvement
Modules articulaires intégrés pour robotssont des unités de mouvement essentielles dans les robots collaboratifs, les robots humanoïdes, les bras robotisés industriels et d’autres systèmes robotiques intelligents. Ils intègrent généralement des composants clés tels qu’un moteur, un réducteur, un codeur, un servo-variateur, un capteur de couple et un frein électromagnétique dans une unité de mouvement compacte.
Le choix du module articulaire pour robotapproprié influe directement non seulement sur le couple de sortie, la vitesse de rotation et la précision de positionnement, mais aussi sur la réponse dynamique du robot, les performances de contrôle de force, la conception structurelle, la stabilité de fonctionnement et le coût global de fabrication.
Contrairement au choix d’un moteur ou d’un réducteur individuel, la sélection d’un module articulaire pour robot nécessite une évaluation globale des performances dynamiques, de la structure de transmission, du retour de position, de la mesure du couple, du montage mécanique, des interfaces électriques, de la gestion thermique et de la fiabilité à long terme. Cela est particulièrement important pour les robots collaboratifs et humanoïdes, dont les différentes articulations présentent des conditions de charge, des fréquences de mouvement, des exigences de commande et des impératifs de sécurité très variables.
S’appuyant sur l’expérience pratique acquise avec les modules articulaires pour robots de la série TCHL légers et de haute précision de HONPINE, ce guide examine six aspects essentiels de leur sélection afin d’aider les ingénieurs en robotique à adopter une approche systématique de la conception et de l’intégration des articulations.
1. Performances dynamiques : comment déterminer les besoins en couple, vitesse et inertie
Les performances dynamiques constituent le fondement de la sélection d’un module articulaire pour robot. Elles déterminent si une articulation peut répondre aux exigences réelles en matière de charge utile, de vitesse de rotation, d’accélération et de réponse dynamique.
Les paramètres les plus importants à évaluer sont le couple nominal continu, le couple de pointe, la vitesse de sortie et l’adaptation des inerties.
1.1 Comment distinguer le couple nominal continu du couple de pointe ?
Le couple est l’un des paramètres les plus importants lors du choix d’un module articulaire pour robot. Toutefois, les ingénieurs doivent distinguer le couple nominal continu du couple de pointe et ne pas évaluer un module uniquement en fonction de son couple maximal.
Le couple nominal continu correspond au couple qu’un module articulaire peut fournir en continu dans des conditions de fonctionnement et des limites thermiques spécifiées. Il est particulièrement pertinent pour des applications telles que la manutention continue, le maintien d’une posture, le meulage et d’autres opérations de longue durée.
Pour calculer le couple articulaire nécessaire, les ingénieurs doivent prendre en compte :
Le poids de l’articulation elle-même et le couple gravitationnel qui lui est associé.
Le couple gravitationnel généré par l’effecteur et la charge utile externe.
Le couple d’accélération et de décélération pendant le mouvement de l’articulation.
Les frottements mécaniques et les autres résistances de transmission.
Les effets du couplage dynamique entre plusieurs articulations.
Lors de la sélection préliminaire, il convient également de prévoir une marge de sécurité adaptée aux variations de charge, à la fréquence de mouvement, à l’orientation de montage et aux conditions de fonctionnement. Par exemple, une marge de 25 % à 35 % peut servir de référence initiale de conception, mais ne doit pas être considérée comme une exigence universelle. Le dimensionnement final doit être vérifié en fonction du profil de charge réel de l’articulation et des conditions d’équilibre thermique.
Le couple de pointe est principalement utilisé pour les opérations dynamiques de courte durée, comme les accélérations rapides du robot, les changements de posture, les variations transitoires de charge et les brefs événements d’impact.
Il est important de comprendre que le couple de pointe ne signifie pas que le module articulaire peut maintenir ce niveau de sortie pendant une période prolongée. Les ingénieurs doivent vérifier la durée admissible du couple de pointe, sa fréquence de répétition et les limites thermiques correspondantes.
La capacité de couple du moteur, du réducteur et du carter mécanique doit également être vérifiée séparément. Le composant présentant le couple admissible le plus faible définit la limite pratique de couple de l’ensemble articulaire.
Cette distinction est particulièrement importante pour les articulations à dynamique élevée des jambes de robots humanoïdes, des hanches de robots quadrupèdes et des bras robotisés de forte capacité.
1.2 Comment adapter la vitesse de sortie et le rapport de réduction ?
La vitesse de sortie d’un module articulaire pour robotest principalement déterminée par la vitesse du moteur et le rapport de réduction :
Vitesse de sortie ≈ Vitesse du moteur ÷ Rapport de réduction
L’augmentation du rapport de réduction accroît généralement le couple de sortie, mais réduit la vitesse de sortie. Elle peut également influer sur la réversibilité, la réponse dynamique et l’inertie équivalente du système de transmission.
En outre, la vitesse du moteur ne peut pas être considérée indépendamment de l’alimentation électrique. Pour les modules articulaires alimentés en courant continu sous 24 V ou 48 V, la force contre-électromotrice du moteur augmente avec la vitesse de rotation. Si la tension disponible sur le bus continu est insuffisante, le courant disponible et le couple de sortie peuvent diminuer dans la plage de fonctionnement à grande vitesse.
Les ingénieurs doivent donc évaluer davantage que la vitesse maximale à vide. Les paramètres importants comprennent :
Le couple de sortie continu à la vitesse nominale.
Le couple disponible à la vitesse de fonctionnement maximale.
Les variations de performance en fonction des tensions d’alimentation.
L’influence du rapport de réduction sur la réponse dynamique et la réversibilité.
Pour les articulations de robots humanoïdes qui nécessitent des mouvements de balancement rapides, des accélérations fréquentes et des arrêts répétés, l’adaptation de la vitesse de sortie au couple est particulièrement importante.
1.3 Pourquoi l’adaptation des inerties influe-t-elle sur la stabilité de la commande articulaire ?
L’adaptation des inerties est un facteur important, mais parfois négligé, dans la sélection d’un module articulaire pour robot.
Une relation inadaptée entre l’inertie de la charge externe et celle du système d’entraînement peut compliquer la commande et entraîner des vibrations à basse vitesse, des dépassements de mouvement, des oscillations mécaniques ou une baisse des performances de suivi dynamique.
Pour les robots collaboratifs et humanoïdes ainsi que les bras robotisés nécessitant un suivi précis des mouvements et une commande souple, les ingénieurs doivent évaluer l’inertie du rotor du moteur, le rapport de réduction, l’inertie de la charge et les trajectoires de mouvement réelles au moyen d’une analyse dynamique.
Il est également important de se rappeler qu’un réducteur modifie l’inertie équivalente de la charge lorsqu’elle est rapportée à l’arbre moteur. La compatibilité du système ne doit donc pas être déterminée par une simple comparaison entre l’inertie de la charge et celle du rotor du moteur. Le rapport de transmission, la bande passante de la commande et les conditions de fonctionnement réelles doivent aussi être pris en compte.
2. Structure de transmission et précision de positionnement : modules articulaires pour robots à réducteur harmonique ou planétaire
Le réducteur est un composant essentiel de transmission au sein d’un module articulaire pour robot. Sa conception influe directement sur le couple de sortie, la précision de transmission, la rigidité torsionnelle, la résistance aux chocs et la durée de vie.
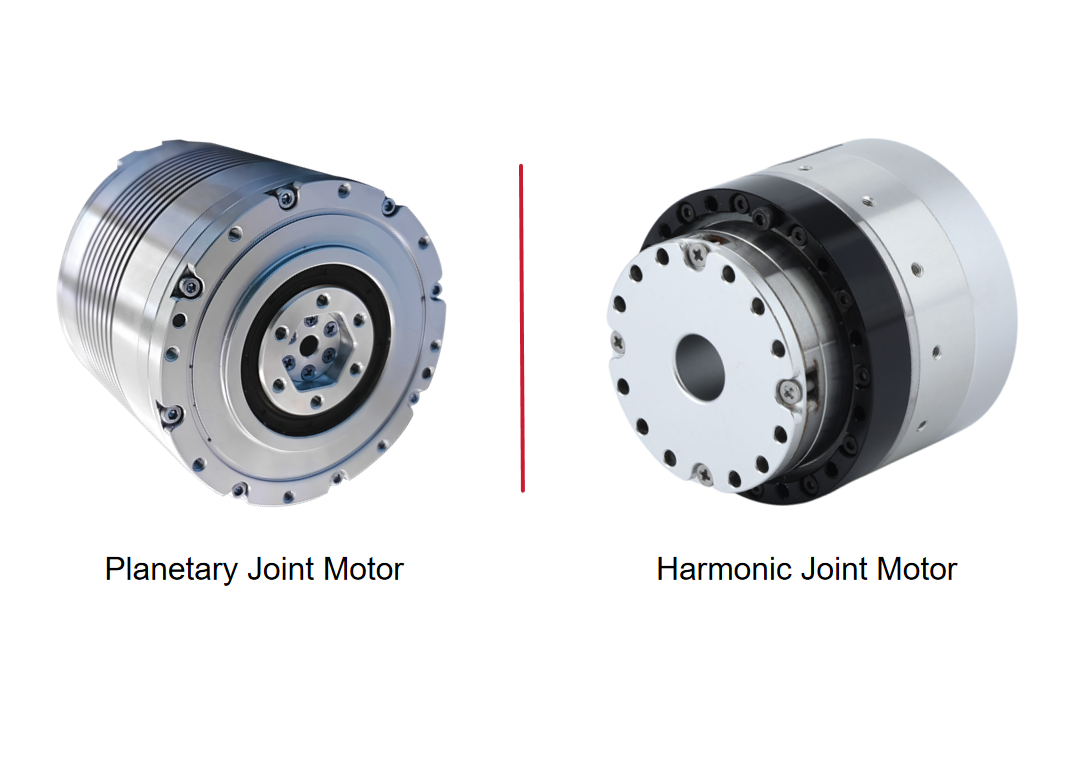
Les réducteurs harmoniques et planétaires sont deux solutions de transmission couramment utilisées dans les modules articulaires pour robots. Aucun des deux n’est universellement supérieur ; le choix approprié dépend des exigences de mouvement et des conditions de fonctionnement du robot.
2.1 Caractéristiques et applications des modules articulaires à réducteur harmonique
Les réducteurs harmoniques se distinguent par leur structure compacte, leurs rapports de réduction élevés et leur faible jeu de transmission. Ces caractéristiques les rendent adaptés aux articulations de robots dont l’espace de montage est limité et qui exigent une grande précision de positionnement.
La transmission harmonique est largement utilisée dans les robots collaboratifs et humanoïdes ainsi que dans les bras robotisés de précision.
Ses principales caractéristiques comprennent :
Une construction compacte adaptée aux articulations dont l’espace est limité.
Un faible jeu de transmission pour améliorer la précision de positionnement.
Une large gamme de rapports de réduction pour obtenir un couple de sortie élevé.
Une bonne adaptation au positionnement de précision et à certaines applications de commande de force.
Toutefois, les réducteurs harmoniques reposent sur la déformation élastique de la couronne flexible. Leur rigidité torsionnelle, leur capacité à supporter les chocs et leur durée de vie en fatigue doivent donc être évaluées en fonction du modèle concerné et des conditions de fonctionnement.
Pour les applications impliquant des chocs fréquents, des charges alternatives élevées ou d’importantes variations dynamiques de charge, la fiabilité à long terme doit être soigneusement vérifiée.
2.2 Caractéristiques et applications des modules articulaires à engrenages planétaires
Les réducteurs planétaires transmettent la puissance au moyen d’un système constitué d’un soleil central, de satellites et d’une couronne dentée interne. Ils offrent généralement une capacité de charge élevée, une bonne rigidité structurelle et un rendement de transmission élevé.
La transmission planétaire peut présenter des avantages pour les robots industriels de forte capacité, les robots quadrupèdes et les articulations exposées à des chocs externes importants.
Ses principales caractéristiques comprennent :
Plusieurs points d’engrènement qui contribuent à répartir les charges transmises.
Une bonne capacité de charge et une bonne résistance aux chocs.
Une bonne adaptation aux conditions de fonctionnement impliquant des charges et des dynamiques relativement élevées.
Une bonne durabilité lorsque la conception et la lubrification sont adéquates.
Toutefois, les réducteurs planétaires classiques présentent généralement un certain jeu de transmission. Son amplitude dépend de la précision de fabrication des engrenages, des méthodes d’assemblage, des structures de précharge et des procédés de fabrication.
Pour les applications nécessitant une grande précision de positionnement et une commande souple de la force, les ingénieurs doivent vérifier le jeu réel et les performances de transmission globales du module articulaire complet.
2.3 Comment choisir la structure de transmission adaptée aux différentes applications robotiques
Le type de transmission ne doit pas être le seul critère de sélection. Les ingénieurs doivent également tenir compte de la charge articulaire, de la fréquence de mouvement, de l’intensité des chocs et des exigences de commande.
Par exemple :
Robots collaboratifs : privilégier le jeu de transmission, la réversibilité et les performances de commande de force.
Robots humanoïdes : tenir compte de la densité de couple, du poids, de la réponse dynamique et de la résistance aux chocs.
Robots quadrupèdes : privilégier les charges dynamiques, la résistance aux chocs et la durée de vie en fatigue.
Bras robotisés industriels de forte capacité : évaluer le couple continu, la rigidité et la fiabilité de fonctionnement à long terme.
Pour les applications nécessitant une combinaison de faible jeu, de rigidité torsionnelle élevée et de forte capacité de charge, les solutions de transmission planétaire de haute précision intégrant une précharge et des dispositifs d’élimination du jeu peuvent également être envisagées.
Les ingénieurs ne sont pas obligés de limiter leur choix aux structures de transmission classiques.
2.4 Quels paramètres de précision faut-il évaluer dans un module articulaire pour robot ?
La précision réelle de positionnement d’une articulation de robot n’est pas équivalente à la seule précision nominale de son réducteur.
La précision globale d’un module articulaire dépend également des codeurs moteur, des codeurs de sortie, du jeu du réducteur, de la déformation torsionnelle, du support des roulements, de l’usinage des brides et des tolérances d’assemblage.
Lors de la sélection, les ingénieurs doivent accorder une attention particulière aux éléments suivants :
Le jeu de transmission côté sortie.
La répétabilité côté sortie.
La rigidité torsionnelle et la déformation sous charge.
Le faux-rond de la face de la bride de sortie.
La planéité et la précision dimensionnelle des surfaces de montage.
Parmi ces paramètres, la précision réelle du retour de position côté sortie et le déplacement angulaire sous charge sont particulièrement importants.
Pour l’assemblage de précision, la robotique médicale et les équipements de fabrication de précision, les ingénieurs doivent demander des données d’essai réelles et des conditions d’essai clairement définies, au lieu de se fier uniquement aux spécifications de composants individuels.
3. Codeurs et capteurs de couple : comment obtenir une commande de force de haute précision dans les articulations de robots
Si le réducteur détermine les performances de transmission d’une articulation, les codeurs et les capteurs de couple déterminent les informations de retour disponibles pour le système de commande.
Pour les mouvements classiques d’un point à un autre, un retour de position peut suffire. Toutefois, les robots collaboratifs et humanoïdes ainsi que les systèmes qui interagissent avec leur environnement nécessitent souvent un retour plus avancé que les seules mesures de position et de courant côté moteur.
3.1 Quelle est la différence entre les modules articulaires à codeur unique et à double codeur ?
Les modules articulaires pour robots utilisent généralement une architecture semi-bouclée à codeur unique ou une architecture entièrement bouclée à double codeur.
Architecture à codeur unique
Dans une conception à codeur unique, le codeur est généralement monté côté moteur pour détecter la position du rotor et calculer la position de sortie théorique de l’articulation.
Cette architecture est relativement simple et économique ; elle convient donc au positionnement classique d’un point à un autre et aux applications dont les exigences de retour côté sortie sont moins élevées.
Toutefois, comme le codeur est installé en amont du réducteur, il ne peut pas mesurer directement la position réelle de sortie. Il ne peut donc pas compenser directement le jeu du réducteur, la déformation torsionnelle et certaines erreurs de transmission.
Architecture à double codeur
Une conception à double codeur utilise deux codeurs : l’un côté moteur et l’autre côté sortie.
Le codeur côté moteur assure la commutation du moteur et la commande de vitesse, tandis que le codeur côté sortie mesure l’angle réel de sortie de l’articulation.
En comparant les positions côté entrée et côté sortie, le système de commande peut obtenir une représentation plus précise du mouvement réel du système de transmission.
L’architecture à double codeur convient particulièrement aux applications suivantes :
Commande de position de haute précision.
Fonctionnement stable à basse vitesse.
Suivi de mouvements à dynamique élevée.
Articulations de robots nécessitant une compensation de la déformation de transmission.
Systèmes de commande souples exigeant un retour de position précis.
Pour les articulations de robots de haute précision, il est généralement préférable de privilégier une architecture avec retour absolu de position côté sortie.
3.2 Pourquoi les articulations de robots avancées ont-elles besoin de capteurs de couple côté sortie ?
Le retour de couple constitue un fondement important de la commande de force de haute précision.
Il existe deux méthodes courantes pour obtenir des informations sur le couple articulaire : estimer le couple à partir du courant moteur ou le mesurer directement au moyen d’un capteur de couple indépendant.
L’estimation à partir du courant moteur consiste généralement à calculer le couple électromagnétique à l’aide de la constante de couple du moteur et du courant mesuré. Cette méthode ne nécessite pas de capteur de couple supplémentaire et est relativement économique.
Toutefois, le couple électromagnétique du moteur n’est pas nécessairement égal au couple de sortie réel de l’articulation.
Des facteurs tels que le frottement du réducteur, les pertes de transmission, le couple inertiel et les variations de température peuvent influer sur le couple de sortie final. Par conséquent, l’estimation à partir du courant présente des limites dans les applications nécessitant un retour de force très précis.
En revanche, un capteur de couple installé entre la sortie du réducteur et la bride de l’articulation peut mesurer directement le couple transmis par le système de transmission. La mesure obtenue reflète plus fidèlement l’interaction réelle entre le robot et son environnement externe.
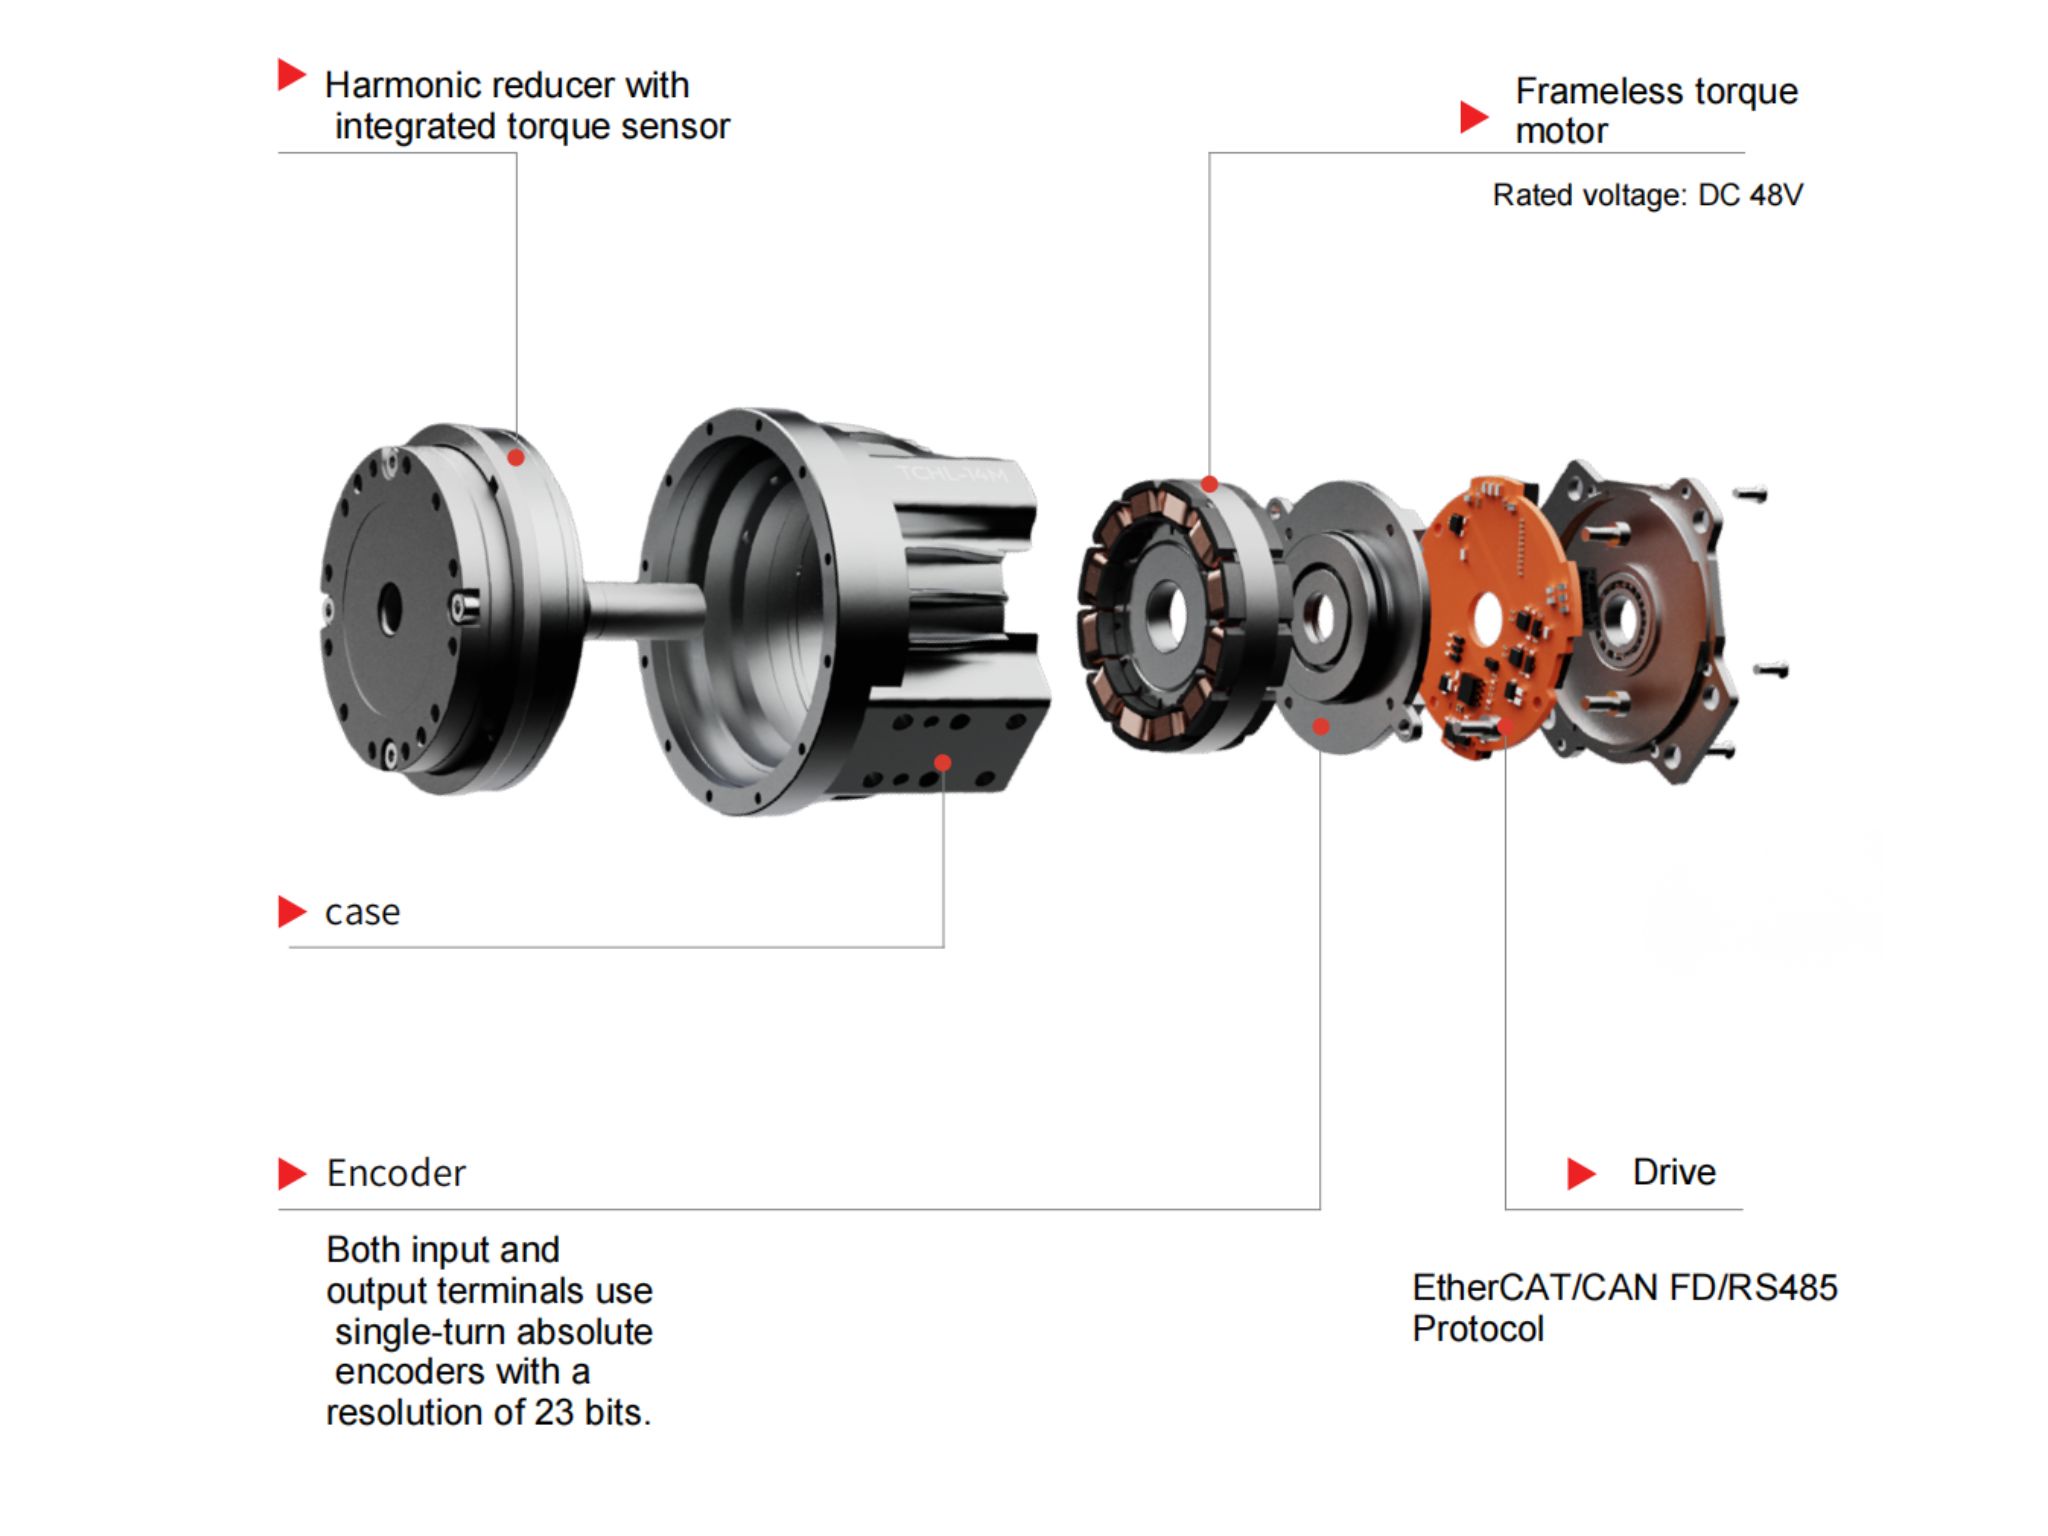
Par exemple, les modules articulaires pour robots de la série TCHL de HONPINE adoptent une architecture de mesure du couple côté sortie. Cette configuration est conçue pour les systèmes robotiques qui nécessitent la détection en temps réel des variations de charge articulaire.
Les applications types comprennent :
Les robots collaboratifs et l’interaction homme-robot.
Les opérations d’assemblage et d’insertion de précision.
Le meulage de surface et la commande à force constante.
La commande adaptative de la posture des robots humanoïdes.
Les robots exosquelettes et les dispositifs d’assistance à commande souple.
Il est important de noter que la mesure du couple côté sortie n’élimine pas toutes les influences du système de transmission. La précision du capteur, son montage mécanique, son étalonnage et les algorithmes de commande influent également sur les résultats de mesure finaux.
3.3 Quelles spécifications techniques faut-il prendre en compte lors du choix d’un capteur de couple ?
Lors du choix d’un capteur de couple, les ingénieurs doivent évaluer davantage que sa plage de mesure nominale. La réponse dynamique et la stabilité à long terme sont tout aussi importantes.
Les paramètres clés comprennent :
Plage de mesure : le capteur doit couvrir le couple de fonctionnement normal et les charges dynamiques prévues, sans fonctionner trop près de ses limites de surcharge ni utiliser une plage de mesure inutilement étendue.
Précision de mesure : évaluer la non-linéarité, la répétabilité, l’hystérésis et l’erreur de mesure globale au lieu de se fier à une seule spécification de précision.
Stabilité du zéro et dérive thermique : les variations de température pendant un fonctionnement de longue durée peuvent entraîner une dérive du zéro et affecter la commande de force continue ainsi que la mesure des faibles couples.
Fréquence d’échantillonnage et bande passante : les interactions à dynamique élevée et la détection des collisions nécessitent une capacité d’échantillonnage suffisante du capteur et une bande passante de commande adéquate afin d’éviter les retards de retour.
Niveau de bruit : un bruit de mesure excessif peut provoquer des fluctuations des consignes de commande de force et réduire la fluidité du mouvement.
Pour la manutention, les mouvements à position fixe et les autres applications sans exigences précises d’interaction de force, un module articulaire dépourvu de capteur de couple indépendant peut suffire. Cela peut contribuer à réduire les coûts matériels et la complexité du système.
4. Structure mécanique et compatibilité de montage : adapter les modules articulaires à la conception des robots
Un module articulaire pour robot n’est pas uniquement une unité de transmission de puissance ; il fait également partie intégrante de la structure mécanique du robot.
Ses dimensions, ses interfaces de montage, sa conception à arbre creux et la répartition de son poids influent sur la conception globale du robot.
4.1 Comment évaluer la conception à arbre creux et le poids du module ?
Pour les robots humanoïdes, les bras robotisés multiaxes et les systèmes robotiques complexes, les modules articulaires à arbre creux présentent des avantages importants pour le câblage.
Les câbles d’alimentation, les câbles de communication, les fils des capteurs et les autres connexions peuvent passer par le centre creux, ce qui réduit l’enchevêtrement des câbles externes et les risques d’interférences avec le mouvement.
Pour les applications nécessitant une rotation continue, des bagues collectrices peuvent également être envisagées selon la conception du système. Les ingénieurs doivent vérifier la compatibilité du diamètre creux, du cheminement des câbles et de la plage de rotation.
Le poids du module constitue une autre considération importante.
Dans les robots à plusieurs articulations, la masse des articulations situées près de l’effecteur augmente la charge et l’inertie ressenties par les articulations en amont. Par conséquent, réduire le poids des articulations distales tout en maintenant un couple et une rigidité suffisants peut diminuer les exigences d’entraînement des articulations en amont et améliorer la réponse dynamique globale ainsi que l’efficacité énergétique.
Lors de la sélection, les ingénieurs doivent comparer le poids du module, le couple nominal, le couple de pointe et la densité de couple, plutôt que de choisir simplement la valeur de couple la plus élevée.
4.2 Un frein électromagnétique est-il nécessaire pour les modules articulaires de robots ?
Un frein électromagnétique sert principalement à maintenir une articulation en position lorsque l’alimentation est coupée ou que le système d’entraînement cesse de fonctionner. Il contribue à empêcher les mouvements involontaires dus à la gravité.
La configuration du frein doit être étudiée avec soin pour les genoux et les hanches des robots humanoïdes, les bras robotisés verticaux et les autres articulations supportant des charges gravitationnelles.
Une solution couramment utilisée est un frein électromagnétique appliqué par ressort et libéré électriquement. Il s’engage lorsque l’alimentation est coupée et se libère lorsqu’il est alimenté.
Lors du choix d’un frein, les ingénieurs doivent vérifier :
Le couple de maintien nominal.
La tension de libération du frein et sa consommation électrique.
Les temps de réponse à l’engagement et à la libération.
La durée de vie du frein.
La compatibilité avec l’espace de montage de l’articulation.
Il est important de comprendre que la fonction première d’un frein est le maintien statique. Il ne remplace pas le freinage dynamique assuré par le servo-variateur et ne doit pas être automatiquement considéré comme capable de gérer tous les chocs dynamiques d’urgence.
Pour les articulations horizontales supportant des charges légères, la nécessité d’un frein peut être évaluée en fonction de l’application et des exigences de sécurité.
4.3 Quelles dimensions de montage faut-il vérifier ?
La compatibilité mécanique de montage d’un module articulaire pour robot influe directement sur la précision de transmission et la fiabilité de fonctionnement.
Au stade de la sélection, les ingénieurs doivent confirmer :
Le diamètre de la bride de montage et la disposition des trous.
Les dimensions des épaulements de centrage.
Les spécifications des vis de montage et la profondeur de prise effective.
Les configurations de montage frontal, arrière ou latéral.
Les exigences de planéité, de parallélisme et de circularité des surfaces d’accouplement.
Le couple de serrage recommandé pour les vis et la séquence d’assemblage.
La rotation maximale admissible en sortie et les configurations de limitation.
Une attention particulière doit être accordée à la précision des surfaces de montage, à la compatibilité des épaulements de centrage, à l’uniformité du serrage des vis et aux éventuelles interférences structurelles.
Une installation incorrecte peut provoquer une résistance de l’articulation, des écarts de positionnement, voire des dommages mécaniques.
Les ingénieurs doivent également vérifier la relation entre les limites mécaniques, les limites logicielles et les plages de rotation des câbles afin d’éviter les dépassements de course, les collisions et les dommages aux câbles.
5. Systèmes électriques et de commande : choisir l’architecture d’entraînement, la tension d’alimentation et les protocoles de communication
Les spécifications électriques et les protocoles de communication d’un module articulaire pour robot déterminent sa compatibilité avec le système de commande principal du robot. Ils influent également directement sur la synchronisation multi-axes, les performances en temps réel et l’efficacité de la mise en service.
5.1 Comment choisir entre des modules articulaires pour robots de 24 V et de 48 V
Les tensions d’alimentation les plus courantes des modules articulaires pour robots sont le courant continu 24 V et 48 V.
À puissance électrique égale, une augmentation de la tension d’alimentation réduit le courant nécessaire. Cela contribue à limiter les pertes résistives et les chutes de tension dans les câbles et les connecteurs.
Les systèmes d’alimentation 48 V peuvent ainsi présenter des avantages pour les robots à plusieurs articulations, les entraînements de forte puissance et les plateformes robotiques mobiles alimentées par batterie.
Toutefois, un module articulaire de 48 V n’est pas nécessairement mieux adapté à toutes les applications.
La sélection doit tenir compte des éléments suivants :
La tension du bus continu du robot.
La plage de tension de fonctionnement admissible du module.
Les exigences en courant maximal et continu.
Les tensions nominales des variateurs.
La capacité de décharge de la batterie.
La longueur des câbles et la chute de tension.
Pour les robots humanoïdes et les plateformes mobiles, les ingénieurs doivent également évaluer la consommation en veille, la demande de courant de pointe et l’autonomie de la batterie.
5.2 Quelle est la différence entre des servo-variateurs intégrés et externes ?
Selon le mode d’installation du servo-variateur, les modules articulaires pour robots se répartissent généralement en deux architectures : à variateur intégré et à variateur externe.
Modules articulaires à variateur intégré
Dans une conception à variateur intégré, le servo-variateur est installé à l’intérieur du module articulaire. L’ensemble est ainsi compact, le câblage externe relativement simple et l’intégration du système moins complexe.
Ses principaux avantages comprennent :
Un niveau d’intégration élevé et une utilisation efficace de l’espace de montage.
Un nombre réduit de connexions externes.
Une conception modulaire et une intégration du système facilitées.
Une bonne adaptation aux robots légers et aux espaces restreints.
Toutefois, les variateurs intégrés imposent également des exigences plus élevées en matière de gestion thermique interne, d’étanchéité et de compatibilité électromagnétique.
Modules articulaires à variateur externe
Dans une conception à variateur externe, le servo-variateur est installé séparément de l’ensemble moteur-transmission.
Cette configuration offre une plus grande souplesse pour l’installation du variateur et la gestion thermique. Elle permet également aux ingénieurs de choisir ou de remplacer les variateurs en fonction des exigences de différentes applications.
Ses principaux avantages comprennent :
Une gestion thermique indépendante du variateur.
Une maintenance et un remplacement facilités.
Une bonne adaptation à certaines applications de forte puissance ou nécessitant une commande spécifique.
Une plus grande souplesse d’implantation électrique et d’architecture système.
Toutefois, les configurations à variateur externe nécessitent une planification supplémentaire des câbles d’alimentation, des câbles de codeur et du câblage de communication, ce qui accroît le travail d’intégration.
Les conceptions à variateur intégré ne sont donc pas nécessairement supérieures aux solutions à variateur externe.
Les variateurs intégrés sont intéressants pour les robots nécessitant des dimensions compactes, une construction légère et un câblage simplifié. Les variateurs externes peuvent être plus adaptés lorsque la souplesse de configuration, le refroidissement indépendant ou des interfaces de commande spécifiques sont nécessaires.
5.3 Comment choisir entre EtherCAT, CAN FD et RS485
Les protocoles de communication déterminent la manière dont les modules articulaires échangent les commandes et les données de retour avec le contrôleur principal du robot.
Les options courantes comprennent EtherCAT, CAN FD et RS485.
EtherCAT : offre de hautes performances en temps réel et des capacités de synchronisation. Il convient à la coordination multi-axes, aux mouvements rapides et au positionnement de précision ; c’est donc un choix courant pour les robots industriels et les systèmes multi-articulations hautes performances.
CAN FD : version améliorée du CAN classique offrant une capacité de transmission de données accrue. Il convient à la commande distribuée des articulations ainsi qu’aux systèmes robotiques mobiles ou humanoïdes qui nécessitent une meilleure efficacité de communication.
RS485 : offre un câblage relativement simple et une bonne immunité au bruit. Il est couramment utilisé pour la commande industrielle et la communication d’état. Ses performances réelles en temps réel dépendent du protocole de communication, de la topologie du réseau et de la mise en œuvre du contrôleur.
Lors de la sélection, les ingénieurs doivent vérifier non seulement les protocoles de communication pris en charge, mais aussi la compatibilité du module avec le contrôleur principal cible.
Une documentation complète sur la communication, les dictionnaires d’objets, les commandes de contrôle et les définitions des retours d’état doit également être disponible.
5.4 Quels modes de commande un module articulaire pour robot doit-il prendre en charge ?
Les différentes applications robotiques nécessitent des modes de commande différents.
Les options courantes comprennent :
Commande de position : pour le positionnement d’un point à un autre, le suivi de trajectoire et les mouvements répétitifs.
Commande de vitesse : pour la rotation à vitesse constante et les mouvements continus.
Commande de couple : pour la régulation du couple de sortie et les applications de commande de force.
Mode de position synchrone cyclique : pour la commande synchronisée des trajectoires de plusieurs articulations.
Mode de couple synchrone cyclique : pour les systèmes de commande à dynamique élevée nécessitant des consignes de couple en temps réel.
Pour les robots collaboratifs et humanoïdes, les ingénieurs doivent notamment vérifier si le module articulaire prend en charge plusieurs modes de commande, dont la commande de position, de vitesse et de couple.
Des transitions fluides entre les modes de commande sont également importantes.
En outre, les ingénieurs doivent vérifier l’architecture des boucles de commande de position, de vitesse et de courant, ainsi que les fonctions de surveillance de l’erreur de poursuite, de protection contre les surintensités et de gestion des défauts de communication.
6. Gestion thermique et fiabilité à long terme : garantir un fonctionnement stable des modules articulaires
En fonctionnement prolongé, les modules articulaires pour robots sont affectés par l’échauffement du moteur, les frottements du réducteur, la température ambiante et les variations de charge en service.
Les ingénieurs doivent donc évaluer l’équilibre thermique, la durée de vie et l’adaptabilité à l’environnement en plus des spécifications de performance initiales.
6.1 Pourquoi l’échauffement et l’équilibre thermique sont-ils importants ?
Les moteurs et les servo-variateurs produisent de la chaleur en fonctionnement, tandis que les frottements à l’intérieur du réducteur contribuent également aux pertes thermiques.
Si l’articulation fonctionne longtemps sous des charges élevées ou à une fréquence de mouvement élevée sans dissipation thermique suffisante, sa température risque d’augmenter excessivement. Cela peut entraîner une baisse du couple de sortie, une réduction de puissance du variateur ou des arrêts déclenchés par la protection thermique.
Lors de la sélection, les ingénieurs doivent vérifier :
Si le module utilise un refroidissement naturel ou un refroidissement assisté.
La surveillance de la température du moteur et du variateur.
Les courbes d’échauffement sous charge continue.
Le temps nécessaire pour atteindre l’équilibre thermique.
Le comportement de réduction de puissance à l’approche des limites de température.
La capacité de sortie réelle à des températures ambiantes élevées.
Pour les articulations à fréquence élevée des genoux de robots humanoïdes, des hanches de robots quadrupèdes et des bras robotisés industriels, les données de température sur de longues périodes sont particulièrement importantes.
Des essais de performance de courte durée ne suffisent pas à établir la capacité de fonctionnement continu.
6.2 Comment évaluer la durée de vie et la lubrification du réducteur
Le réducteur est l’un des composants les plus importants pour la fiabilité à long terme d’un module articulaire pour robot.
Les ingénieurs doivent évaluer sa durée de vie nominale, sa méthode de lubrification, les exigences de maintenance et les conditions réelles de fonctionnement.
Pour les réducteurs harmoniques, les points importants comprennent la durée de vie en fatigue de la couronne flexible, les conditions de lubrification et les effets des charges de choc.
Pour les réducteurs planétaires, il convient de prêter attention à l’engrènement des roues dentées, aux charges sur les roulements, à l’usure des flancs de dents et aux conditions de lubrification.
Si le fournisseur communique des données de durée de vie L10, les ingénieurs doivent confirmer les conditions de charge, de vitesse de rotation, de lubrification et de température de fonctionnement correspondantes.
Il est également important de comprendre que la durée de vie nominale ou théorique d’un réducteur n’est pas nécessairement celle du module articulaire complet. Les roulements du moteur, les codeurs, les freins, les capteurs et les servo-variateurs influent également sur la fiabilité globale du système.
6.3 Comment choisir l’indice de protection IP ?
Les différents environnements de fonctionnement des robots nécessitent différents niveaux de protection.
Par exemple :
Laboratoires intérieurs : choisir un indice de protection adapté à l’exposition à la poussière et aux liquides.
Ateliers industriels : tenir compte de la poussière, de la contamination par l’huile et des éclaboussures occasionnelles.
Robots d’extérieur : évaluer l’exposition à la pluie, l’humidité et les variations de température.
Environnements de nettoyage spécifiques : confirmer les exigences de protection en fonction de la méthode de nettoyage et des conditions d’exposition aux liquides.
IP54 peut servir de référence initiale dans certains environnements industriels. Son adéquation dépend toutefois de l’exposition réelle à la poussière et à l’eau.
Pour les applications en extérieur, en milieu humide ou avec lavage au jet, un indice de protection supérieur peut être nécessaire.
Les ingénieurs doivent également vérifier que les connecteurs, les interfaces de câbles et les emplacements de montage assurent une protection adaptée, au lieu de se fier uniquement à l’indice IP du boîtier.
7. Processus de sélection d’un module articulaire pour robot : des exigences de l’application à la vérification finale du modèle
Après avoir pris connaissance des principaux paramètres techniques, les ingénieurs doivent établir un processus de sélection systématique au lieu de choisir un produit en fonction d’une seule spécification.
Les étapes suivantes constituent un guide pratique.
Étape 1 : définir l’application du robot.
Identifier le type de robot, la position de l’articulation, la plage de mouvement, la charge utile, la fréquence de fonctionnement et l’environnement de travail.
Étape 2 : calculer les exigences dynamiques de l’articulation.
Calculer le couple continu, le couple de pointe, la vitesse de sortie, l’accélération et l’inertie de la charge à partir de la structure mécanique et des trajectoires de mouvement du robot.
Étape 3 : déterminer la structure de transmission et les exigences de précision.
Choisir une solution de transmission harmonique ou planétaire adaptée en fonction des exigences de charge, de rigidité, de jeu, de réversibilité et de performances dynamiques.
Étape 4 : déterminer la configuration de retour et de commande de force.
Choisir une architecture à codeur unique ou à double codeur en fonction des exigences de précision de positionnement et déterminer si un capteur de couple côté sortie est nécessaire.
Étape 5 : vérifier la compatibilité mécanique.
Confirmer le diamètre et la longueur du module, les dimensions de l’arbre creux, les interfaces de bride, la configuration de montage, le poids et les besoins en frein.
Étape 6 : vérifier la compatibilité électrique et de communication.
Adapter la tension d’alimentation, l’architecture d’entraînement, le protocole de communication et les modes de commande au système de commande principal du robot.
Étape 7 : valider les performances thermiques et la fiabilité à long terme.
Réaliser des essais sous charge réelle, des essais d’échauffement, des essais de mouvement dynamique et les évaluations de durabilité nécessaires afin de confirmer que le module sélectionné répond aux conditions de fonctionnement visées.
Pour les robots collaboratifs et humanoïdes ainsi que les bras robotisés à dynamique élevée, une simulation dynamique, le réglage des paramètres de commande et la validation d’un prototype sont recommandés avant de finaliser le modèle de module articulaire.
8. Questions fréquentes sur la sélection des modules articulaires pour robots
Q1 : un couple nominal plus élevé est-il toujours préférable lors du choix d’un module articulaire pour robot ?
Pas nécessairement. Un module articulaire surdimensionné peut augmenter le poids du robot, son inertie, sa consommation d’énergie et son coût global de fabrication.
Le choix approprié doit se fonder sur le profil de charge réel, le couple continu, le couple de pointe et la marge de sécurité nécessaire, plutôt que sur la seule valeur de couple de sortie disponible la plus élevée.
Q2 : les articulations de robots humanoïdes doivent-elles utiliser des réducteurs harmoniques ou planétaires ?
Le choix dépend de la position et des exigences de fonctionnement de chaque articulation.
Une transmission harmonique peut être envisagée pour les articulations nécessitant une construction compacte et un faible jeu de transmission. Une transmission planétaire haute performance peut convenir aux articulations exposées à des chocs dynamiques importants et nécessitant une forte capacité de charge.
La décision finale doit également tenir compte de la densité de couple, du poids, de la rigidité torsionnelle et des performances de commande.
Q3 : tous les modules articulaires pour robots ont-ils besoin de capteurs de couple ?
Non. Pour le positionnement classique d’un point à un autre, la manutention selon une trajectoire fixe et les applications sans interaction de force précise, une estimation du couple à partir du courant moteur peut suffire.
Pour l’assemblage de précision, la détection des collisions, la collaboration homme-robot et la commande souple de la force, un capteur de couple côté sortie peut fournir un retour de charge plus direct.
Q4 : un module articulaire à double codeur est-il toujours plus précis qu’un module à codeur unique ?
Une architecture à double codeur peut détecter directement la position côté sortie et fournir un retour permettant de compenser les erreurs de transmission.
Toutefois, la précision réelle de positionnement dépend également de la résolution des codeurs, de la précision de montage, des performances du réducteur, de la rigidité mécanique et des algorithmes de commande.
Le nombre de codeurs ne détermine pas à lui seul la précision finale de positionnement du robot.
Q5 : les modules articulaires à variateur intégré sont-ils mieux adaptés aux robots humanoïdes ?
Les configurations à variateur intégré offrent un niveau d’intégration élevé, un câblage simplifié et une construction compacte, ce qui les rend intéressantes pour les conceptions de robots humanoïdes où l’espace est limité.
Les ingénieurs doivent toutefois également tenir compte de la gestion thermique, de la compatibilité électromagnétique et des exigences de maintenance.
Pour certaines articulations de forte puissance, les configurations à variateur externe méritent également d’être évaluées.
Conclusion : une sélection efficace des modules articulaires pour robots repose sur un équilibre entre performances, structure et commande
La sélection d’un module articulaire pour robotne consiste pas simplement à comparer le couple nominal, le rapport de réduction et les dimensions extérieures. Elle nécessite une évaluation globale des performances dynamiques, de la précision de transmission, de l’architecture de retour, de la capacité de commande de force, du montage mécanique, des interfaces électriques et de la fiabilité à long terme, en fonction des exigences de mouvement globales du robot.
Pour les robots collaboratifs et humanoïdes, les doubles codeurs, les capteurs de couple côté sortie et les modules articulaires hautement intégrés peuvent fournir une base matérielle plus complète pour la commande de position de haute précision et la commande souple de la force.
Pour les robots de forte capacité et à dynamique élevée, il convient d’accorder une attention accrue à la densité de couple, à la rigidité torsionnelle, à la résistance aux chocs et à l’équilibre thermique.
Les modules articulaires pour robots de la série TCHL de HONPINE sont conçus pour les systèmes robotiques légers, la commande de mouvement de haute précision et les applications d’interaction de force. Grâce à des configurations intégrant la transmission, le retour de position et la mesure du couple, cette série propose des solutions articulaires flexibles adaptées aux différents besoins robotiques.
En évaluant les exigences de charge, de vitesse de rotation, de précision et de commande de chaque articulation, les équipes d’ingénierie robotique peuvent sélectionner des configurations de modules adaptées afin de soutenir la conception des robots, l’intégration des systèmes et une commande de mouvement fiable.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Guide de sélection d’un module d’articulation robotique : comment choisir le module adapté en fonction de la charge, de la précision, du contrôle de force et des exigences de mouvementGuide de sélection des modules d’articulation pour robots, couvrant le couple, la vitesse, les réducteurs, les codeurs, les capteurs de couple, les systèmes d’entraînement et la gestion thermique pour les robots collaboratifs et humanoïdes.
 Comment choisir un actionneur rotatif de haute précision pour les applications industrielles ?Choisir le bon actionneur rotatif de précision ne consiste pas uniquement à vérifier le couple nominal. Ce guide explique comment calculer le couple de charge, sélectionner le rapport de réduction approprié et évaluer les configurations structurelles, les brides de montage, les freins électromagnétiques, la résolution du codeur et les directions de sortie des câbles. Découvrez comment les séries d’actionneurs rotatifs HONPINE HAS, HAT, HAM et HPG répondent à différents besoins de commande de mouvement industriel et de positionnement de précision.
 Quel type de module d’articulation robotique choisir pour le contrôle de robots humanoïdes de haute précision ?À mesure que les robots humanoïdes dépassent les tâches élémentaires de marche et de démonstration pour s’orienter vers des applications complexes en conditions réelles, leurs modules d’articulation doivent offrir davantage qu’un couple élevé. Le positionnement précis, le contrôle exact du couple, la rigidité structurelle et la réponse dynamique jouent tous un rôle important dans la réalisation d’opérations délicates. Alors, quel type de module d’articulation choisir pour un robot humanoïde destiné à effectuer des tâches de haute précision ? Dans cet article, Theodore Li, directeur technique chez HONPINE, présente le module d’articulation harmonique HAG et explique cinq caractéristiques clés qui le rendent adapté aux applications exigeantes de robotique humanoïde.
 Moteur d’articulation harmonique HONPINE HPJM : mode position vs mode vitesse – comment choisir le bon mode de commande ?Le mode position et le mode vitesse répondent à des exigences différentes en matière de commande du mouvement dans les systèmes robotiques. À l’exemple du moteur d’articulation harmonique HONPINE HPJM, cet article explique leurs architectures de commande, leurs principes de fonctionnement, leurs principales différences et leurs scénarios d’application. Des articulations de robots humanoïdes et des exosquelettes de rééducation aux roues motrices de robots mobiles et aux systèmes d’essai à rotation continue, découvrez comment choisir le mode de commande adapté en fonction des objectifs de mouvement, des charges mécaniques et des exigences de sécurité du système.
 Comment les tendances du secteur de la robotique façonnent-elles la demande de modules articulaires intégrés et de moteurs-roues en 2026 ?L’industrie de la robotique entre dans une nouvelle phase de développement en 2026, avec des applications qui s’étendent des robots humanoïdes et quadrupèdes aux manipulateurs mobiles, aux robots collaboratifs et aux systèmes robotiques spécialisés. À mesure que les fabricants passent du développement de prototypes à la commercialisation et à la production de masse, les exigences relatives aux systèmes d’entraînement des robots évoluent également. Dans cet article, Allen Li, fondateur de HONPINE, partage ses observations sur l’évolution du marché de la robotique et explique pourquoi les modules d’articulation intégrés et les moteurs-roues deviennent de plus en plus importants pour améliorer l’intégration des systèmes, la constance des produits et la fiabilité de fonctionnement à long terme.




Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Guide de sélection d’un module d’articulation robotique : comment choisir le module adapté en fonction de la charge, de la précision, du contrôle de force et des exigences de mouvementGuide de sélection des modules d’articulation pour robots, couvrant le couple, la vitesse, les réducteurs, les codeurs, les capteurs de couple, les systèmes d’entraînement et la gestion thermique pour les robots collaboratifs et humanoïdes.
 Comment choisir un actionneur rotatif de haute précision pour les applications industrielles ?Choisir le bon actionneur rotatif de précision ne consiste pas uniquement à vérifier le couple nominal. Ce guide explique comment calculer le couple de charge, sélectionner le rapport de réduction approprié et évaluer les configurations structurelles, les brides de montage, les freins électromagnétiques, la résolution du codeur et les directions de sortie des câbles. Découvrez comment les séries d’actionneurs rotatifs HONPINE HAS, HAT, HAM et HPG répondent à différents besoins de commande de mouvement industriel et de positionnement de précision.
 Quel type de module d’articulation robotique choisir pour le contrôle de robots humanoïdes de haute précision ?À mesure que les robots humanoïdes dépassent les tâches élémentaires de marche et de démonstration pour s’orienter vers des applications complexes en conditions réelles, leurs modules d’articulation doivent offrir davantage qu’un couple élevé. Le positionnement précis, le contrôle exact du couple, la rigidité structurelle et la réponse dynamique jouent tous un rôle important dans la réalisation d’opérations délicates. Alors, quel type de module d’articulation choisir pour un robot humanoïde destiné à effectuer des tâches de haute précision ? Dans cet article, Theodore Li, directeur technique chez HONPINE, présente le module d’articulation harmonique HAG et explique cinq caractéristiques clés qui le rendent adapté aux applications exigeantes de robotique humanoïde.
 Moteur d’articulation harmonique HONPINE HPJM : mode position vs mode vitesse – comment choisir le bon mode de commande ?Le mode position et le mode vitesse répondent à des exigences différentes en matière de commande du mouvement dans les systèmes robotiques. À l’exemple du moteur d’articulation harmonique HONPINE HPJM, cet article explique leurs architectures de commande, leurs principes de fonctionnement, leurs principales différences et leurs scénarios d’application. Des articulations de robots humanoïdes et des exosquelettes de rééducation aux roues motrices de robots mobiles et aux systèmes d’essai à rotation continue, découvrez comment choisir le mode de commande adapté en fonction des objectifs de mouvement, des charges mécaniques et des exigences de sécurité du système.
 3 meilleurs réducteurs harmoniques pour les équipements de semi-conducteursLes équipements de fabrication de semi-conducteurs nécessitent un contrôle de mouvement de haute précision, des structures mécaniques compactes et des performances de transmission fiables. Des robots de manutention de wafers et des systèmes OHT aux équipements de lithographie et de métrologie, chaque application impose des exigences différentes aux réducteurs harmoniques. Dans cet article, Theodore Li, directeur technique chez HONPINE, présente trois solutions de réducteurs harmoniques : la série FHG à arbre creux, la série FHD ultra-mince et la série FSD ultra-plate. Nous examinerons également 10 paramètres techniques clés que les ingénieurs doivent prendre en compte lors du choix d’un réducteur harmonique pour les équipements de semi-conducteurs, notamment le couple nominal, le jeu, la rigidité torsionnelle, le diamètre de l’arbre creux et la charge de moment admissible.
 Comment associer des réducteurs planétaires à des servomoteurs de 6 grandes marques ?Choisir le réducteur planétaire adapté à un servomoteur ne consiste pas seulement à faire correspondre la puissance du moteur et le rapport de réduction. Les ingénieurs doivent également tenir compte du couple de sortie, de l’inertie de charge, du jeu, de la rigidité torsionnelle et de la compatibilité de montage afin de garantir des performances de transmission fiables. Les servomoteurs de différentes marques, notamment Inovance, Estun, Panasonic, Mitsubishi, Yaskawa et MOONS', peuvent présenter des dimensions d’arbre et des interfaces de montage différentes. Comment les ingénieurs peuvent-ils donc identifier le réducteur planétaire adapté à chaque servomoteur ? Ce guide présente les principaux principes d’association, les calculs essentiels et les critères pratiques de sélection pour vous aider à prendre une décision éclairée.
 Pourquoi les fabricants de réducteurs à ondes de déformation produisent-ils des produits dont la qualité et la précision varient autant ?Les réducteurs à ondes de déformation reposent sur le même principe de fonctionnement, mais leur qualité, leur précision et leur durée de vie peuvent varier considérablement d’un fabricant à l’autre. Quelles sont les causes de ces différences ? Allen Li, fondateur de HONPINE, explique comment le choix des matériaux, la conception du profil des dents, l’usinage de précision, les techniques d’assemblage et le contrôle qualité influencent les performances finales des réducteurs à ondes de déformation. Découvrez les principales différences entre les fabricants chinois et japonais, ainsi que les critères à prendre en compte pour choisir un fournisseur fiable de réducteurs à ondes de déformation.