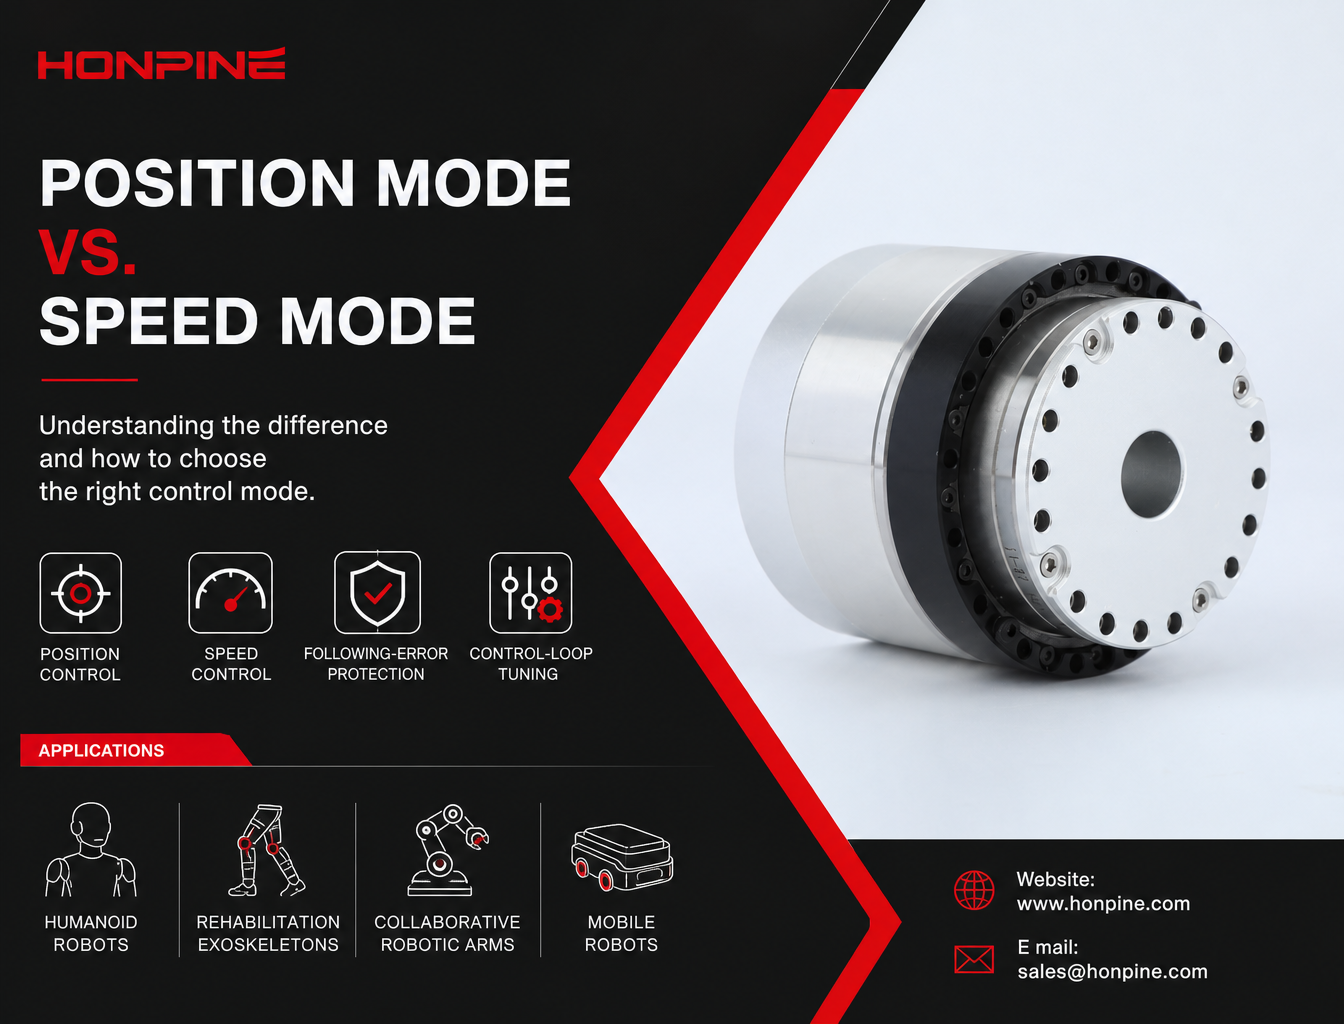
Moteur d’articulation harmonique HONPINE HPJM : mode position vs mode vitesse – comment choisir le bon mode de commande ?
Bonjour, je suis Theodore Li, directeur technique chez HONPINE. Lorsque je travaille avec nos clients, l’une des questions qui revient souvent concerne la différence entre le mode position et le mode vitesse des moteurs à articulation harmonique.
Bien que ces deux modes soient largement utilisés dans les systèmes de mouvement robotisés, ils répondent à des besoins de commande différents. Le choix d’un mode inadapté peut affecter la précision des mouvements, l’efficacité de fonctionnement et la sécurité du système.
Dans cet article, je prendrai le moteur à articulation harmonique HPJM de HONPINE comme exemple pour expliquer le fonctionnement des modes position et vitesse, leurs différences et les applications auxquelles chacun convient le mieux.
1. Qu’est-ce que le mode position d’un moteur d’articulation robotique ?
Le mode position commande le moteur pour qu’il atteigne une position cible spécifiée. Il utilise généralement une architecture de commande en boucle fermée à trois boucles :
Boucle de position → Boucle de vitesse → Boucle de courant
La boucle de position externe utilise un régulateur PID pour comparer la position cible à la position réelle. La position cible est généralement exprimée en comptes du codeur (cnt), qui correspondent à une position angulaire donnée.
Le régulateur de position génère une consigne de vitesse pour la boucle de vitesse interne. Le contrôleur du moteur gère ensuite l’accélération et la décélération selon le profil de mouvement configuré, afin d’amener l’articulation à l’angle cible.
Une fois la position cible atteinte, le contrôleur maintient la position commandée grâce à la commande en boucle fermée.
Surveillance de l’erreur de poursuite : le contrôleur surveille l’écart entre la position cible et la position réelle. Si cette erreur de poursuite dépasse le seuil configuré, le moteur peut déclencher le code de défaut 0x8611 (erreur de poursuite) et s’arrêter, selon la configuration des protections du variateur.
Cette fonction est particulièrement utile dans les applications où une articulation doit atteindre un angle défini et maintenir sa position.
2. Qu’est-ce que le mode vitesse d’un moteur d’articulation robotique ?
Le mode vitesse commande directement la vitesse de rotation du moteur. Il utilise généralement une architecture de commande en boucle fermée à deux boucles :
Boucle de vitesse → Boucle de courant
Contrairement au mode position, le mode vitesse n’utilise pas de boucle de position active pour commander un angle cible. Le contrôleur reçoit plutôt une consigne de vitesse de rotation, exprimée en unités de 0.01 Hz côté moteur.
Le moteur régule sa vitesse selon la consigne reçue et continue de tourner tant qu’il reste activé et reçoit une consigne de vitesse non nulle.
Dans ce mode :
Le moteur contrôle la vitesse de rotation et non une position angulaire cible.
Il ne s’arrête pas automatiquement lorsque l’articulation atteint un angle particulier.
Il ne corrige pas activement l’erreur de poursuite de position à l’aide d’une boucle de position externe.
La protection contre l’erreur de poursuite associée au mode position n’est donc pas disponible de la même manière.
Important : le mode vitesse ne signifie pas que le moteur est dépourvu de protections. Toutefois, si la charge mécanique se bloque, le moteur peut continuer à produire un couple conformément aux limites de courant et aux paramètres de protection. Le contrôleur de niveau supérieur doit mettre en œuvre une surveillance du courant, une détection de blocage et une protection contre les dépassements de course adaptées.
3. Quand utiliser le mode position ?
Le mode position est généralement privilégié lorsqu’une articulation robotique doit atteindre un angle spécifié, se déplacer entre des positions définies ou maintenir une posture cible.
Les applications courantes comprennent les robots humanoïdes, les exosquelettes de rééducation, les bras robotisés collaboratifs, les systèmes pan-tilt et les mécanismes oscillants.
Articulations de robots humanoïdes : hanche, genou, cheville, épaule et coude
Exigences de l’application :
Pendant la marche, l’accroupissement, le redressement et les autres mouvements, chaque articulation doit atteindre un angle cible et maintenir la posture requise.
Mode recommandé : mode position
Le planificateur de mouvement de niveau supérieur calcule l’angle cible de chaque articulation et le convertit en nombre de comptes de codeur correspondant (cnt). Ces consignes de position sont ensuite envoyées au moteur HPJM.
Le système de commande interne à trois boucles du moteur gère le mouvement vers chaque position cible, notamment l’accélération, la décélération et le maintien de position.
Le contrôleur principal peut ainsi se concentrer sur la coordination du mouvement global du robot, au lieu de mettre en œuvre en externe la boucle de position de bas niveau de chaque articulation.
Points à prendre en compte concernant les protections :
Si une articulation se bloque mécaniquement ou rencontre une résistance excessive, l’erreur de poursuite peut dépasser le seuil configuré, déclencher un défaut d’erreur de poursuite 0x8611 et arrêter le moteur, à condition que la protection concernée soit activée et correctement configurée.
Recommandations de réglage :
Pour les mouvements sous forte charge, comme l’accroupissement et le redressement, évitez de régler le gain Kp de la boucle de position à une valeur trop élevée, car cela peut provoquer des vibrations ou des oscillations.
Une méthode de réglage pratique consiste à optimiser d’abord les gains Kp et Ki de la boucle de vitesse, puis ceux de la boucle de position. Le gain Kd de la boucle de position peut ensuite être ajusté si le contrôleur le permet et si l’application le nécessite.
Les réglages d’accélération doivent également être adaptés à l’inertie de l’articulation. Une accélération excessive peut augmenter l’erreur de poursuite et déclencher un défaut, en particulier lorsque l’articulation supporte une charge inertielle importante.
Articulations d’exosquelettes de rééducation : aide à la marche et entraînement de rééducation
Exigences de l’application :
L’exosquelette doit guider le membre de l’utilisateur jusqu’à un angle articulaire spécifié, maintenir une posture cible et réagir en toute sécurité en cas de résistance anormale.
Mode recommandé : mode position
Le contrôleur définit l’angle articulaire cible en fonction du programme de rééducation. Le moteur entraîne ensuite l’articulation vers la position spécifiée.
Points à prendre en compte concernant la sécurité :
Si l’utilisateur s’oppose au mouvement ou si la charge externe devient excessive, l’erreur de poursuite de position peut dépasser son seuil configuré et déclencher un défaut.
Toutefois, la protection contre l’erreur de poursuite ne suffit pas à garantir la sécurité lors d’interactions avec des personnes. Les exosquelettes de rééducation doivent également intégrer des limites de couple ou de force adaptées, des butées mécaniques de course, des arrêts d’urgence et des mécanismes de sécurité indépendants.
Robots collaboratifs et petits bras robotisés
Exigences de l’application :
Le robot doit se déplacer entre des positions définies, effectuer des opérations de prise et de dépose et maintenir une posture articulaire spécifiée.
Mode recommandé : mode position
Le contrôleur de niveau supérieur envoie des positions cibles au moteur d’articulation. Plusieurs positions cibles peuvent être configurées pour créer de simples mouvements point à point.
Par exemple, lors de la mise en service initiale du moteur, un test de positionnement avant-arrière peut être réalisé en commandant successivement différentes positions cibles.
Le mode position convient aux applications qui nécessitent un positionnement répétable des articulations et des points d’arrivée définis.
Systèmes pan-tilt et actionneurs oscillants
Exigences de l’application :
Le mécanisme doit tourner jusqu’à un angle spécifié, s’arrêter et rester dans cette position avant de se déplacer à nouveau.
Mode recommandé : mode position
Le contrôleur envoie un nombre cible de comptes du codeur (cnt). Le moteur se déplace jusqu’à la position angulaire correspondante, puis la maintient grâce à la commande en boucle fermée.
Limites du mode position :
Le mode position n’est généralement pas le choix privilégié pour les applications nécessitant une rotation continue et illimitée à une vitesse spécifiée.
Pour les moteurs présentant des rapports de réduction élevés, les ingénieurs doivent également prêter attention à la conversion entre les comptes du codeur et l’angle de sortie réel. Dans les configurations à double codeur, il faut distinguer les mesures du codeur côté moteur de celles du codeur côté sortie et vérifier la méthode de comptage applicable, sur un tour ou sur plusieurs tours.
4. Quand utiliser le mode vitesse ?
Le mode vitesse est généralement privilégié lorsqu’un mécanisme doit tourner en continu à une vitesse spécifiée ou lorsque le contrôleur de niveau supérieur est chargé du contrôle de la position et de la trajectoire.
Dans cette configuration, le moteur régule sa vitesse de rotation tandis que le contrôleur principal traite les retours externes et détermine la consigne de vitesse requise.
Point important pour la sécurité : le mode vitesse ne fournit pas la même surveillance de l’erreur de poursuite de position que le mode position. En cas de blocage du système mécanique, le moteur peut continuer à produire un couple dans les limites configurées. Le système de commande de niveau supérieur doit donc mettre en œuvre des limites de course, une détection de blocage et une surveillance des seuils de courant adaptées.
Roues motrices de robots mobiles
Exigences de l’application :
Un moteur d’articulation robotique peut également servir de moteur d’entraînement pour la roue d’un robot mobile. La roue doit tourner à une vitesse spécifiée pour faire avancer ou reculer le robot, ou le faire suivre une trajectoire en virage.
Mode recommandé : mode vitesse
Le contrôleur principal envoie une consigne de vitesse de rotation au moteur, exprimée en unités de 0.01 Hz côté moteur.
Le moteur est chargé de maintenir la vitesse commandée, tandis que le contrôleur de niveau supérieur gère la position et les déplacements du robot.
Par exemple, le contrôleur principal peut utiliser les données de retour d’une IMU et des codeurs de roue, ou l’odométrie, pour calculer les vitesses requises des roues et estimer le déplacement du robot.
Points à prendre en compte concernant les protections :
Si une roue est bloquée par un obstacle, le mode vitesse ne déclenche pas automatiquement un défaut d’erreur de poursuite de position. Le moteur peut continuer à produire un couple conformément à ses limites de courant.
Le contrôleur de niveau supérieur doit donc surveiller le courant du moteur et les autres signaux de retour pertinents. Si le courant dépasse un seuil défini ou si un blocage est détecté, le système doit réduire ou interrompre la sortie du moteur conformément à sa stratégie de sécurité.
Essais de durabilité et bancs d’essai à rotation continue
Exigences de l’application :
Pendant les essais de fatigue, les essais d’endurance ou l’évaluation des performances de longue durée, le moteur d’articulation doit tourner en continu à vitesse constante.
Mode recommandé : mode vitesse
Définissez une vitesse cible fixe et laissez le moteur fonctionner en continu pendant la durée d’essai requise.
Le mode vitesse convient à ces applications, car l’exigence principale est une vitesse de rotation stable et non le déplacement vers une position cible donnée.
Les systèmes d’essai doivent également intégrer une surveillance de température, une protection contre les surcharges et des fonctions d’arrêt d’urgence adaptées.
5. Le mode vitesse convient-il au contrôle de force et au contrôle d’impédance ?
Pas nécessairement.
Le moteur HPJM de HONPINE prend en charge le mode courant ainsi que les modes de commande en position et en vitesse. Pour les applications de contrôle de force, de couple ou d’impédance, le mode courant constitue généralement un point de départ plus adapté que le mode vitesse.
En mode courant, le contrôleur régule directement le courant du moteur. Le couple moteur étant lié au courant, ce mode constitue une base pour élaborer des stratégies de commande liées au couple.
Pour le contrôle d’impédance et les applications avancées de contrôle de force, les ingénieurs peuvent avoir besoin de signaux de retour supplémentaires, tels que la mesure du couple côté sortie, ainsi que d’un algorithme de commande externe.
Le mode vitesse peut toujours être utilisé dans certaines architectures de commande, mais il ne doit pas être considéré comme un substitut direct à une commande de couple basée sur le courant.
6. Mode position et mode vitesse : principales différences
7. Conclusion : choisissez le mode de commande en fonction de votre application
Les modes position et vitesse sont conçus pour répondre à des besoins différents en matière de commande de mouvement. Aucun des deux n’est systématiquement supérieur à l’autre.
Si une articulation robotique doit atteindre un angle précis, effectuer des mouvements point à point ou maintenir une posture définie, le mode position est généralement le meilleur choix.
Si un moteur doit tourner en continu à une vitesse spécifiée, tandis que le contrôleur de niveau supérieur gère la position et le déplacement du robot, le mode vitesse est généralement plus adapté.
Pour les applications de contrôle de force et d’impédance, le mode courant peut constituer une base plus appropriée.
Pour choisir un mode de commande pour le moteur à articulation harmonique HPJM de HONPINE, les ingénieurs doivent prendre en compte conjointement l’objectif de mouvement, la charge mécanique, l’architecture de commande, la configuration des retours et les exigences de sécurité.
Contactez HONPINE pour en savoir plus sur les moteurs à articulation harmonique HPJM, les modes de commande, les spécifications techniques et les solutions d’intégration destinées aux applications robotiques.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Comment choisir un actionneur rotatif de haute précision pour les applications industrielles ?Choisir le bon actionneur rotatif de précision ne consiste pas uniquement à vérifier le couple nominal. Ce guide explique comment calculer le couple de charge, sélectionner le rapport de réduction approprié et évaluer les configurations structurelles, les brides de montage, les freins électromagnétiques, la résolution du codeur et les directions de sortie des câbles. Découvrez comment les séries d’actionneurs rotatifs HONPINE HAS, HAT, HAM et HPG répondent à différents besoins de commande de mouvement industriel et de positionnement de précision.
 Quel type de module d’articulation robotique choisir pour le contrôle de robots humanoïdes de haute précision ?À mesure que les robots humanoïdes dépassent les tâches élémentaires de marche et de démonstration pour s’orienter vers des applications complexes en conditions réelles, leurs modules d’articulation doivent offrir davantage qu’un couple élevé. Le positionnement précis, le contrôle exact du couple, la rigidité structurelle et la réponse dynamique jouent tous un rôle important dans la réalisation d’opérations délicates. Alors, quel type de module d’articulation choisir pour un robot humanoïde destiné à effectuer des tâches de haute précision ? Dans cet article, Theodore Li, directeur technique chez HONPINE, présente le module d’articulation harmonique HAG et explique cinq caractéristiques clés qui le rendent adapté aux applications exigeantes de robotique humanoïde.
 Moteur d’articulation harmonique HONPINE HPJM : mode position vs mode vitesse – comment choisir le bon mode de commande ?Le mode position et le mode vitesse répondent à des exigences différentes en matière de commande du mouvement dans les systèmes robotiques. À l’exemple du moteur d’articulation harmonique HONPINE HPJM, cet article explique leurs architectures de commande, leurs principes de fonctionnement, leurs principales différences et leurs scénarios d’application. Des articulations de robots humanoïdes et des exosquelettes de rééducation aux roues motrices de robots mobiles et aux systèmes d’essai à rotation continue, découvrez comment choisir le mode de commande adapté en fonction des objectifs de mouvement, des charges mécaniques et des exigences de sécurité du système.
 Comment les tendances du secteur de la robotique façonnent-elles la demande de modules articulaires intégrés et de moteurs-roues en 2026 ?L’industrie de la robotique entre dans une nouvelle phase de développement en 2026, avec des applications qui s’étendent des robots humanoïdes et quadrupèdes aux manipulateurs mobiles, aux robots collaboratifs et aux systèmes robotiques spécialisés. À mesure que les fabricants passent du développement de prototypes à la commercialisation et à la production de masse, les exigences relatives aux systèmes d’entraînement des robots évoluent également. Dans cet article, Allen Li, fondateur de HONPINE, partage ses observations sur l’évolution du marché de la robotique et explique pourquoi les modules d’articulation intégrés et les moteurs-roues deviennent de plus en plus importants pour améliorer l’intégration des systèmes, la constance des produits et la fiabilité de fonctionnement à long terme.
 3 meilleurs réducteurs harmoniques pour les équipements de semi-conducteursLes équipements de fabrication de semi-conducteurs nécessitent un contrôle de mouvement de haute précision, des structures mécaniques compactes et des performances de transmission fiables. Des robots de manutention de wafers et des systèmes OHT aux équipements de lithographie et de métrologie, chaque application impose des exigences différentes aux réducteurs harmoniques. Dans cet article, Theodore Li, directeur technique chez HONPINE, présente trois solutions de réducteurs harmoniques : la série FHG à arbre creux, la série FHD ultra-mince et la série FSD ultra-plate. Nous examinerons également 10 paramètres techniques clés que les ingénieurs doivent prendre en compte lors du choix d’un réducteur harmonique pour les équipements de semi-conducteurs, notamment le couple nominal, le jeu, la rigidité torsionnelle, le diamètre de l’arbre creux et la charge de moment admissible.




Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Comment choisir un actionneur rotatif de haute précision pour les applications industrielles ?Choisir le bon actionneur rotatif de précision ne consiste pas uniquement à vérifier le couple nominal. Ce guide explique comment calculer le couple de charge, sélectionner le rapport de réduction approprié et évaluer les configurations structurelles, les brides de montage, les freins électromagnétiques, la résolution du codeur et les directions de sortie des câbles. Découvrez comment les séries d’actionneurs rotatifs HONPINE HAS, HAT, HAM et HPG répondent à différents besoins de commande de mouvement industriel et de positionnement de précision.
 Quel type de module d’articulation robotique choisir pour le contrôle de robots humanoïdes de haute précision ?À mesure que les robots humanoïdes dépassent les tâches élémentaires de marche et de démonstration pour s’orienter vers des applications complexes en conditions réelles, leurs modules d’articulation doivent offrir davantage qu’un couple élevé. Le positionnement précis, le contrôle exact du couple, la rigidité structurelle et la réponse dynamique jouent tous un rôle important dans la réalisation d’opérations délicates. Alors, quel type de module d’articulation choisir pour un robot humanoïde destiné à effectuer des tâches de haute précision ? Dans cet article, Theodore Li, directeur technique chez HONPINE, présente le module d’articulation harmonique HAG et explique cinq caractéristiques clés qui le rendent adapté aux applications exigeantes de robotique humanoïde.
 Moteur d’articulation harmonique HONPINE HPJM : mode position vs mode vitesse – comment choisir le bon mode de commande ?Le mode position et le mode vitesse répondent à des exigences différentes en matière de commande du mouvement dans les systèmes robotiques. À l’exemple du moteur d’articulation harmonique HONPINE HPJM, cet article explique leurs architectures de commande, leurs principes de fonctionnement, leurs principales différences et leurs scénarios d’application. Des articulations de robots humanoïdes et des exosquelettes de rééducation aux roues motrices de robots mobiles et aux systèmes d’essai à rotation continue, découvrez comment choisir le mode de commande adapté en fonction des objectifs de mouvement, des charges mécaniques et des exigences de sécurité du système.
 3 meilleurs réducteurs harmoniques pour les équipements de semi-conducteursLes équipements de fabrication de semi-conducteurs nécessitent un contrôle de mouvement de haute précision, des structures mécaniques compactes et des performances de transmission fiables. Des robots de manutention de wafers et des systèmes OHT aux équipements de lithographie et de métrologie, chaque application impose des exigences différentes aux réducteurs harmoniques. Dans cet article, Theodore Li, directeur technique chez HONPINE, présente trois solutions de réducteurs harmoniques : la série FHG à arbre creux, la série FHD ultra-mince et la série FSD ultra-plate. Nous examinerons également 10 paramètres techniques clés que les ingénieurs doivent prendre en compte lors du choix d’un réducteur harmonique pour les équipements de semi-conducteurs, notamment le couple nominal, le jeu, la rigidité torsionnelle, le diamètre de l’arbre creux et la charge de moment admissible.
 Comment associer des réducteurs planétaires à des servomoteurs de 6 grandes marques ?Choisir le réducteur planétaire adapté à un servomoteur ne consiste pas seulement à faire correspondre la puissance du moteur et le rapport de réduction. Les ingénieurs doivent également tenir compte du couple de sortie, de l’inertie de charge, du jeu, de la rigidité torsionnelle et de la compatibilité de montage afin de garantir des performances de transmission fiables. Les servomoteurs de différentes marques, notamment Inovance, Estun, Panasonic, Mitsubishi, Yaskawa et MOONS', peuvent présenter des dimensions d’arbre et des interfaces de montage différentes. Comment les ingénieurs peuvent-ils donc identifier le réducteur planétaire adapté à chaque servomoteur ? Ce guide présente les principaux principes d’association, les calculs essentiels et les critères pratiques de sélection pour vous aider à prendre une décision éclairée.
 Pourquoi les fabricants de réducteurs à ondes de déformation produisent-ils des produits dont la qualité et la précision varient autant ?Les réducteurs à ondes de déformation reposent sur le même principe de fonctionnement, mais leur qualité, leur précision et leur durée de vie peuvent varier considérablement d’un fabricant à l’autre. Quelles sont les causes de ces différences ? Allen Li, fondateur de HONPINE, explique comment le choix des matériaux, la conception du profil des dents, l’usinage de précision, les techniques d’assemblage et le contrôle qualité influencent les performances finales des réducteurs à ondes de déformation. Découvrez les principales différences entre les fabricants chinois et japonais, ainsi que les critères à prendre en compte pour choisir un fournisseur fiable de réducteurs à ondes de déformation.
 Que sont le couple nominal, le couple intermittent et le couple de pointe dans un actionneur harmonique ?Lorsqu’ils sélectionnent un actionneur harmonique pour une articulation robotique, les ingénieurs se concentrent souvent sur son couple de sortie maximal. Cependant, une seule valeur de couple ne suffit pas à décrire pleinement les capacités de fonctionnement d’un actionneur. Une articulation robotique peut devoir supporter une charge en continu, produire un couple plus élevé lors de mouvements périodiques ou résister à de brefs impacts externes. Le couple nominal, le couple intermittent et le couple de pointe correspondent à trois conditions de fonctionnement distinctes, chacune ayant ses propres limites. Pour les robots humanoïdes, les robots quadrupèdes et les bras robotisés, comprendre ces différences est essentiel pour évaluer les performances de l’actionneur, prévenir les surcharges et garantir sa fiabilité à long terme.