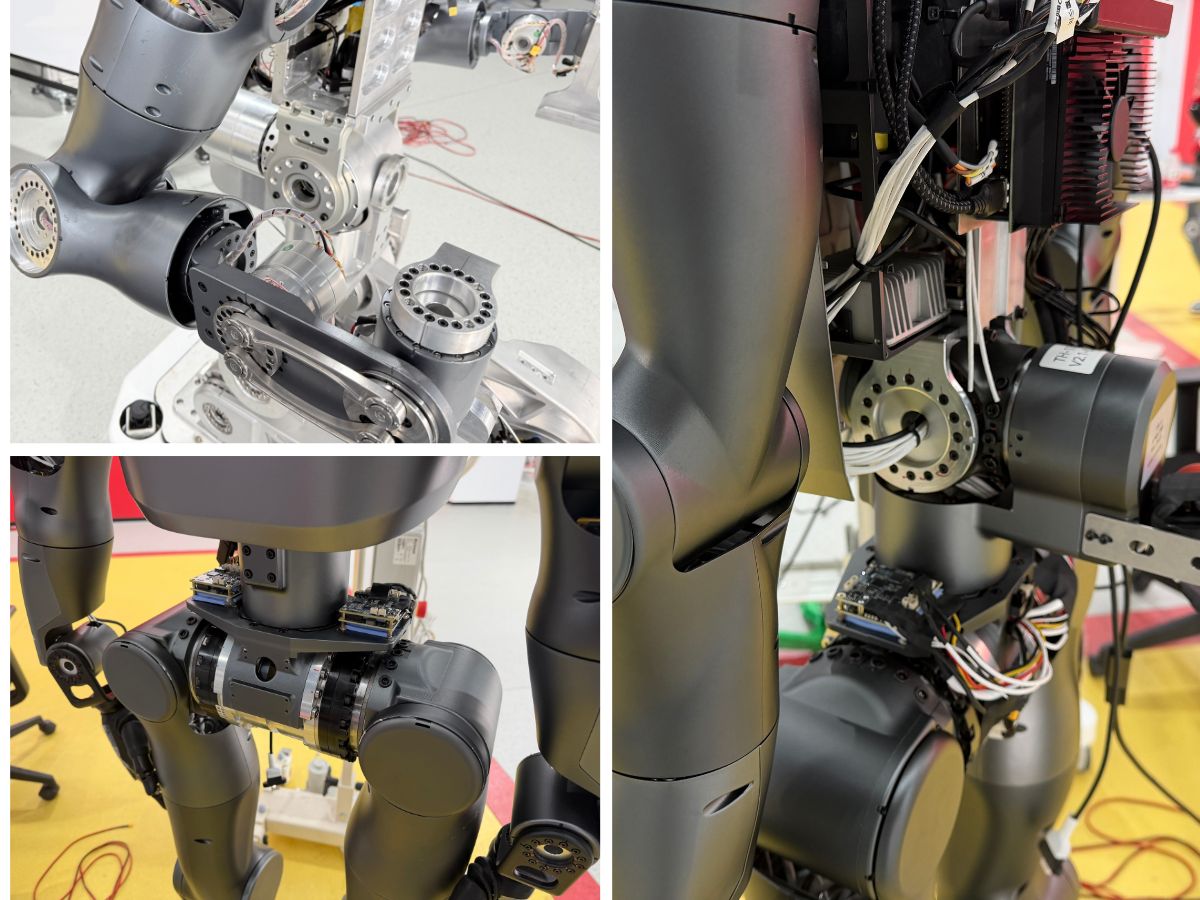
Solutions de modules d’articulation robotique pour les bras et les jambes de robots humanoïdes
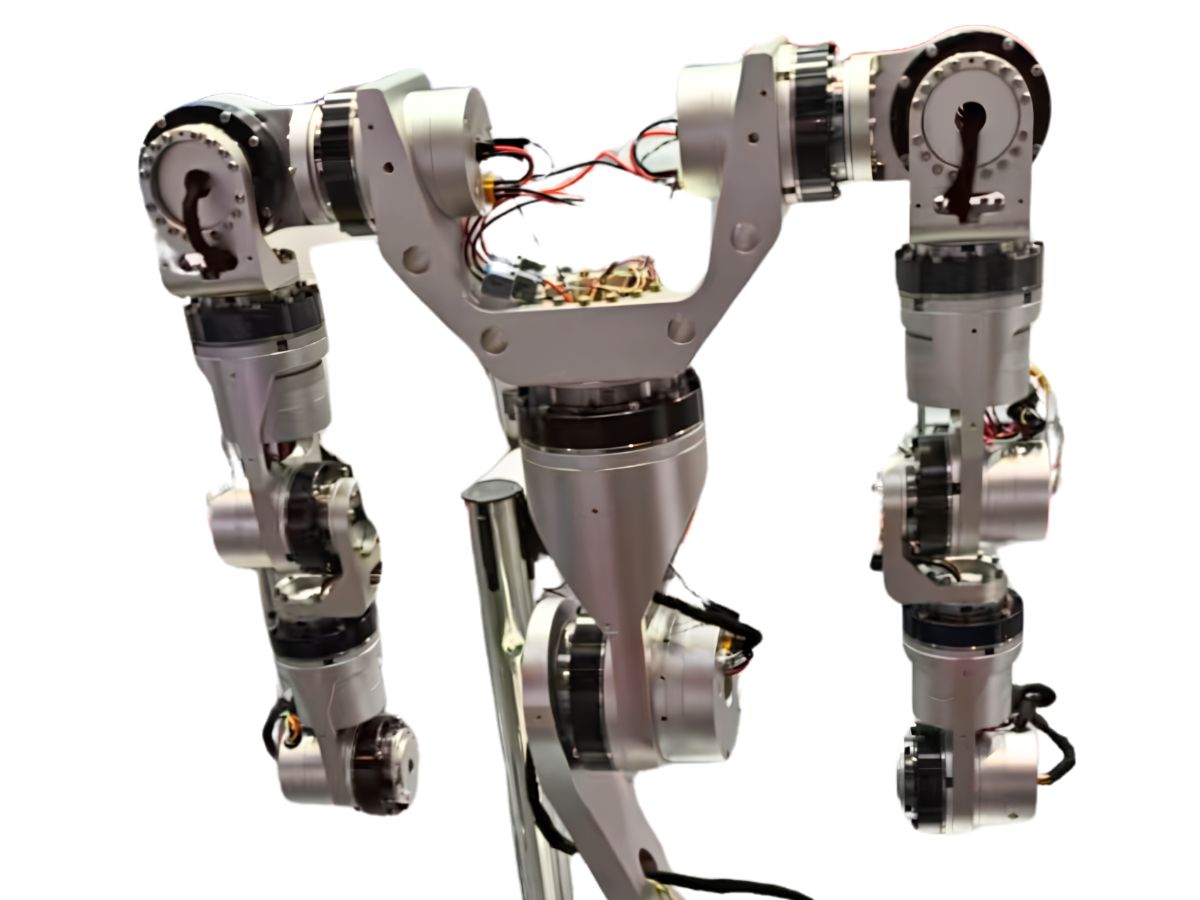
L’application des bras robotisés s’étend rapidement à un large éventail de secteurs. Un haut du corps robotisé peut faire partie d’un robot humanoïde complet, ou être combiné à un bras robotisé fixe et à une base mobile, ou à un bras robotisé doté d’une main dextre, afin d’effectuer des tâches telles que la prise et le placement de composants, le vissage, l’insertion et le retrait de connecteurs, l’actionnement de commutateurs, la manipulation de boîtes, l’utilisation d’outils électriques, la prise guidée par vision, la préparation de commandes en entrepôt, l’assemblage automobile, l’assemblage d’équipements électroniques 3C, les opérations de laboratoire et l’assistance médicale.
Au cœur de ces applications se trouvent lesmodules articulaires robotiques, qui jouent un rôle essentiel pour fournir le mouvement, le couple, la précision et la réactivité requis.
Les articulations de petite taille privilégient généralement un faible poids et une réponse rapide, tandis que les articulations plus grandes nécessitent une densité de couple et une fiabilité plus élevées. Une bonne solution d’articulation ne consiste pas simplement à augmenter ou réduire l’échelle d’un même module. Chaque articulation doit au contraire être précisément adaptée à sa charge, à sa plage de mouvement et à ses exigences de contrôle spécifiques.
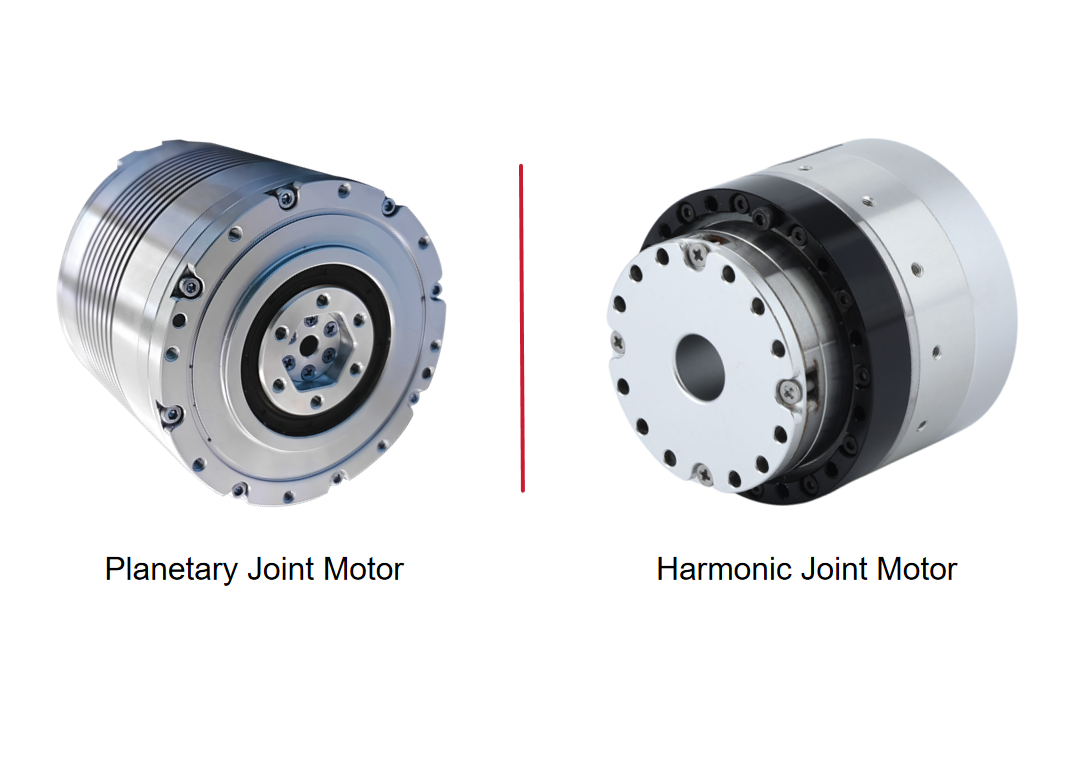
Les modules articulaires robotiques HONPINE comprennent quatre séries de modules articulaires harmoniques —HPJM,TCHL,HAU etHAG— ainsi que les séries de modules articulaires planétaires HPA et JRM.
Dans cet article, nous utilisons la série HONPINE HPJM comme exemple pour présenter une solution de module articulaire robotique destinée aux membres supérieurs et inférieurs des robots humanoïdes.
Solution d’articulation pour les membres supérieurs des robots humanoïdes : configuration par niveaux de couple pour l’épaule, le coude et le poignet
Poignet et doigts : 3–10 Nm
Les articulations du poignet et des doigts comptent parmi les plus petites articulations d’un robot humanoïde. Elles nécessitent un poids extrêmement faible et une réponse rapide afin d’assurer des mouvements agiles.
La série HONPINE HPJM-RE30-40 fournit un couple de crête de 3.3–4.8 Nm pour un poids de seulement 0.19 kg, ce qui la rend bien adaptée aux poignets, aux doigts et aux autres articulations distales.
Avec une large plage de tension de 24–48 V, une communication CAN et une conception hautement intégrée, le module offre une solution compacte pour les articulations légères de robots humanoïdes.
Coude : 20–50 Nm
L’articulation du coude doit supporter la charge de l’avant-bras et de la main tout en offrant une amplitude de mouvement suffisante.
La série HONPINE HPJM-RE50-60 fournit jusqu’à 34 Nm de couple de crête pour un poids de 0.45 kg. Des rapports de réduction de 51, 81 et 101 sont disponibles, ce qui en fait un choix pratique pour les articulations de coude des robots humanoïdes.
Pour les applications nécessitant un couple plus élevé, la série HPJM-RE60-70 fournit jusqu’à 66 Nm de couple de crête, répondant à des exigences de charge utile plus élevées.
Épaule : 50–150 Nm
L’épaule est l’une des plus grandes articulations du membre supérieur. Elle doit supporter le poids de l’ensemble du bras tout en offrant une large amplitude de mouvement.
La série HONPINE HPJM-RE70-80 fournit un couple de crête de 69–108 Nm, tandis que la série HPJM-RE80-97 fournit jusqu’à 217 Nm de couple de crête, couvrant une large gamme d’exigences d’articulations d’épaule, des applications légères aux applications à charge plus élevée.
La version à double encodeur prend en charge CAN et EtherCAT, permettant une synchronisation plus précise et un contrôle coordonné de plusieurs articulations robotiques.
Conception légère pour les membres supérieurs des robots humanoïdes
La réduction du poids est une priorité commune à toutes les articulations des membres supérieurs des robots humanoïdes.
Par rapport à la série PRO standard de même classe de taille, la série HONPINE HPJM-REPRO-S est environ 15%–30% plus légère. Cela peut être particulièrement précieux pour les robots humanoïdes, pour lesquels le contrôle du poids global du système est essentiel.
Solution d’articulation pour les membres inférieurs des robots humanoïdes : équilibre entre charge élevée et conception légère
Les articulations des membres inférieurs sont soumises à des exigences de charge et d’impact nettement plus élevées que de nombreuses articulations des membres supérieurs. Le principal défi consiste à équilibrer la capacité de couple, la résistance structurelle, la réactivité et le poids.
Cheville : 30–80 Nm
L’articulation de la cheville joue un rôle essentiel dans le maintien de l’équilibre et nécessite une réponse rapide associée à une capacité de couple adéquate.
Les séries HONPINE HPJM-RE50-70 et HPJM-RE60-70 peuvent être utilisées pour des applications de cheville, fournissant un couple de crête de 34–66 Nm pour des poids d’environ 0.6–0.8 kg.
Cela assure un équilibre entre vitesse de réponse et capacité de charge pour les articulations de cheville des robots humanoïdes.
Genou : 80–200 Nm
L’articulation du genou subit des charges d’impact importantes lors de la marche, de l’accroupissement et d’autres mouvements dynamiques. Elle exige donc une capacité de couple élevée et un fonctionnement fiable.
La série HONPINE HPJM-RE80-97 fournit un couple de crête de 121–217 Nm, tandis que la série HPJM-RE80-110 fournit jusqu’à 217 Nm de couple de crête, ce qui rend ces séries adaptées à diverses applications d’articulations de genou de robots humanoïdes.
La conception à grand alésage creux, avec un trou traversant de 27 mm, facilite le passage interne des câbles ainsi que des conduites pneumatiques ou hydrauliques.
Hanche : 150–800 Nm
La hanche est l’une des articulations les plus grandes et les plus fortement sollicitées d’un robot humanoïde. Elle doit supporter le poids total du robot tout en permettant des mouvements multi-axes.
La série HONPINE HPJM-RE100-120 fournit un couple de crête de 267–459 Nm, tandis que la série HPJM-RE110-145 fournit jusqu’à 491–800 Nm de couple de crête, offrant des options à couple élevé pour les applications d’articulations de hanche à usage intensif.
Le produit est conçu pour une durée de vie de plus de 10,000 heures tout en maintenant sa précision dans les conditions de couple continu spécifiées, ce qui favorise la fiabilité de fonctionnement à long terme.
Pourquoi les modules articulaires harmoniques intégrés sont-ils importants pour les robots humanoïdes ?
Pour les membres inférieurs des robots humanoïdes, l’un des principaux défis d’ingénierie consiste à atteindre le juste équilibre entre une capacité de charge élevée et une construction légère.
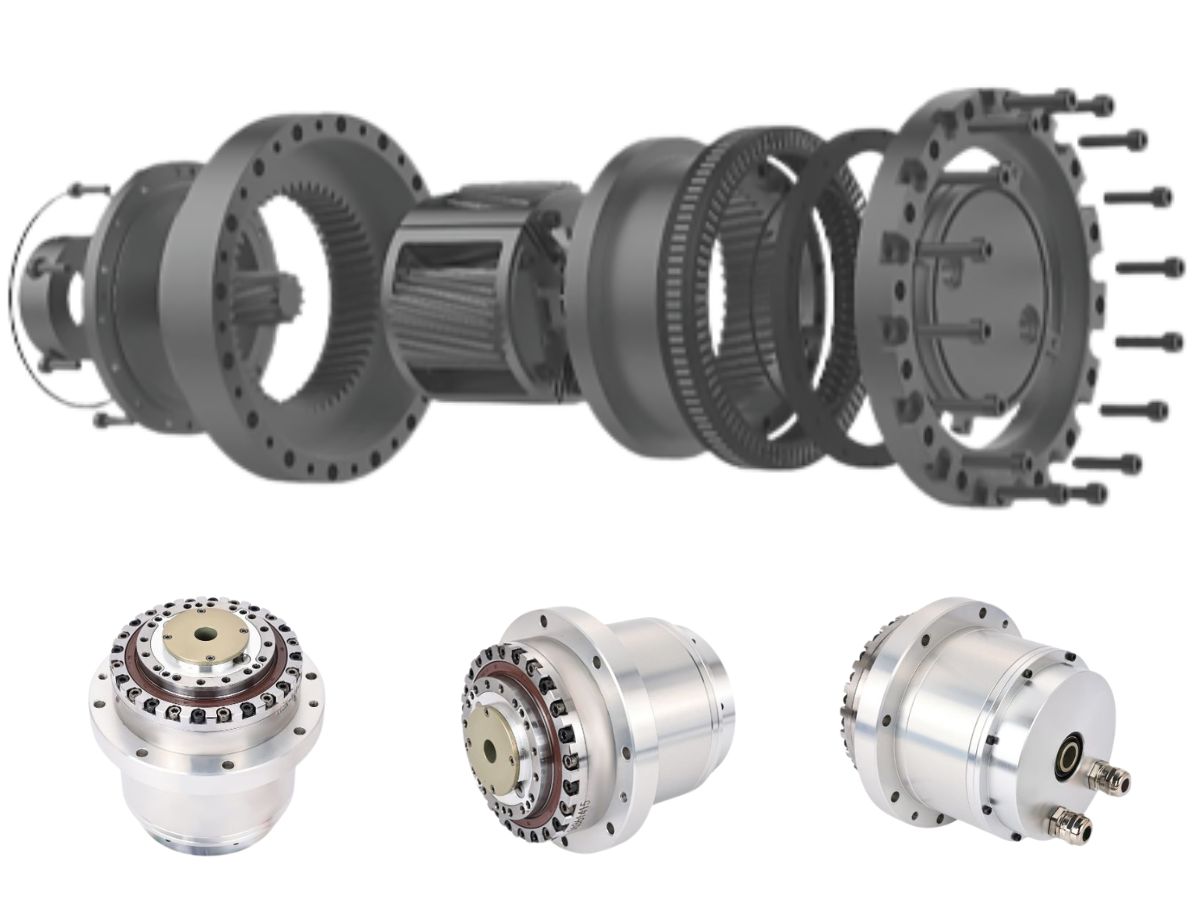
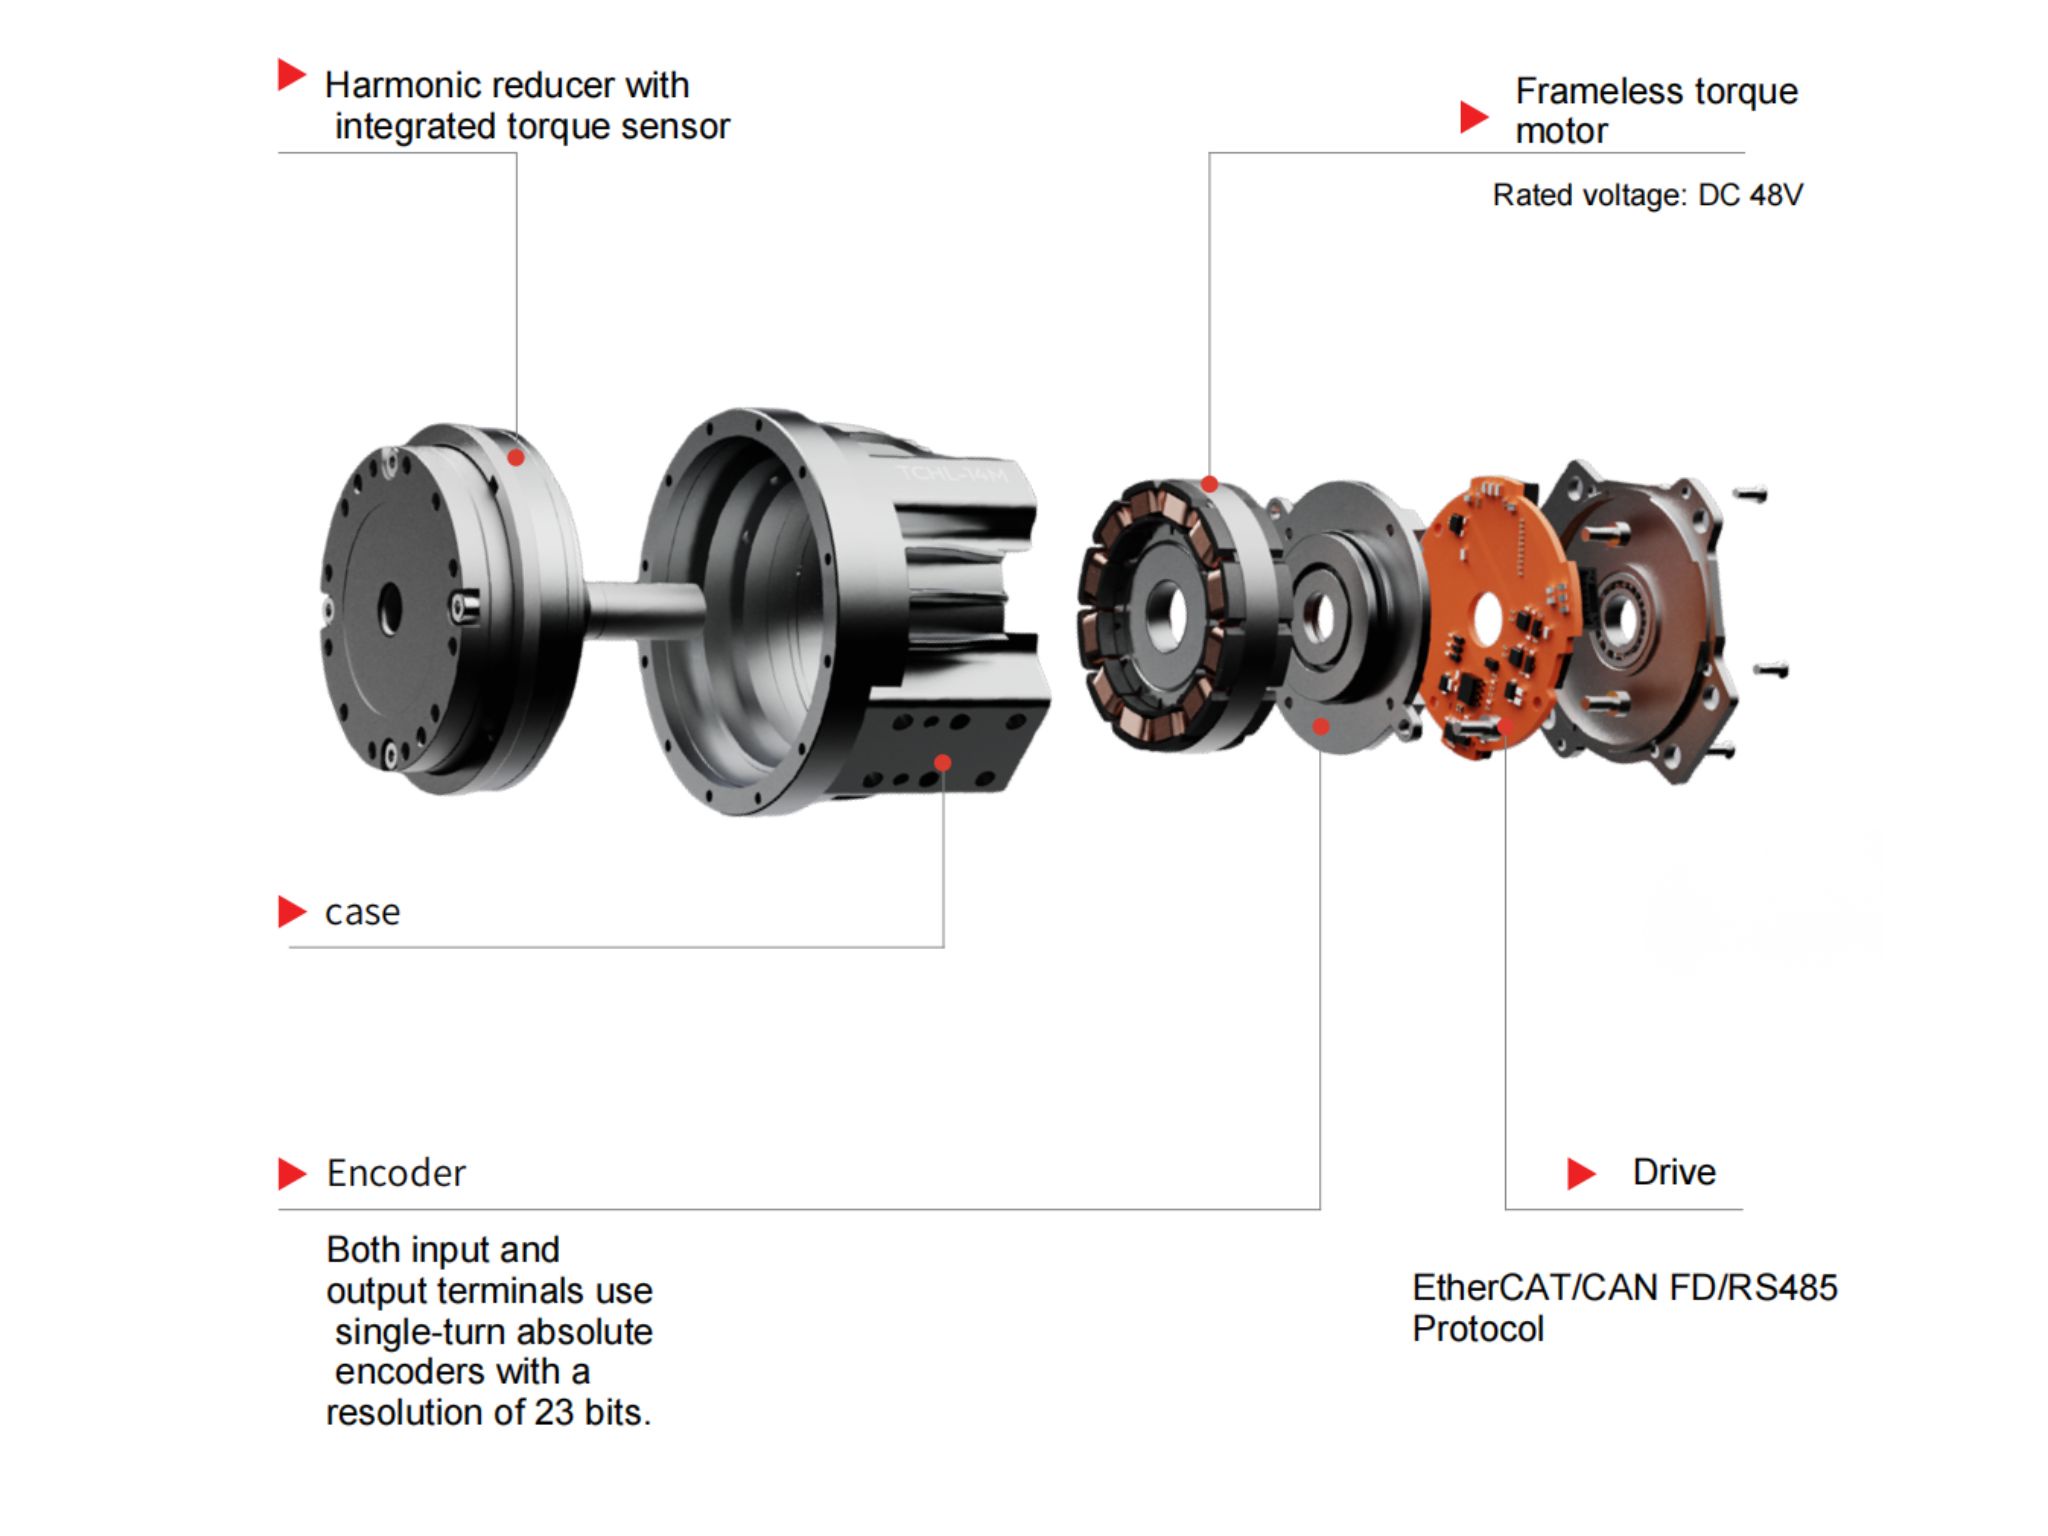
La série HONPINE HPJM associe un réducteur harmonique à un moteur couple sans carcasse, offrant une densité de couple élevée dans un format compact. Un roulement à rouleaux croisés assure une capacité de charge axiale et radiale élevée tout en offrant une forte résistance aux charges d’impact.
Cette architecture intégrée regroupe les principaux composants requis pour une articulation robotique dans un module compact, contribuant à réduire la complexité et le poids global de l’ensemble de l’articulation.
Modules articulaires robotiques et espace de travail des bras de robots humanoïdes
La fonction la plus élémentaire d’un bras robotisé est d’atteindre vers l’extérieur. Toutefois, le véritable défi est de savoir si le bras peut couvrir un espace de travail suffisamment vaste, atteindre les cibles avec la posture appropriée et se coordonner efficacement avec le système de vision, le torse et les membres inférieurs du robot.
Le membre supérieur agit comme un porte-à-faux distal et génère donc une charge à long bras de levier. Sur un robot humanoïde, le poids du bras lui-même peut produire des moments de renversement importants au niveau de la hanche, de la taille et des membres inférieurs.
Un module articulaire robotique intégré peut contribuer à réduire le poids et la complexité de chaque articulation tout en maintenant les performances de couple, de contrôle et de mouvement requises pour l’application. Cela permet d’obtenir des bras de robots humanoïdes plus compacts et plus réactifs, tout en favorisant des mouvements coordonnés de l’ensemble du corps.
Contactez HONPINE pour en savoir plus sur nos modules articulaires robotiques et discuter d’une solution d’articulation adaptée à votre application de robot humanoïde.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Solutions de modules d’articulation robotique pour les bras et les jambes de robots humanoïdesLes robots humanoïdes nécessitent différentes caractéristiques d’articulation au niveau de l’épaule, du coude, du poignet, de la hanche, du genou et de la cheville. Les petites articulations privilégient un faible poids et une réponse rapide, tandis que les grandes articulations exigent une densité de couple, une capacité de charge et une fiabilité supérieures. Un module d’articulation robotique adapté doit donc correspondre aux exigences spécifiques de chaque articulation en matière de couple, de poids, d’amplitude de mouvement et de commande. Dans cet article, HONPINE présente, en prenant comme exemple la série de modules d’articulation harmonique HPJM, une solution de configuration d’articulations pour les membres supérieurs et inférieurs des robots humanoïdes, couvrant les besoins en couple, des petites articulations du poignet et des doigts aux articulations de la hanche à forte charge.
 Pourquoi un réducteur RV nécessite-t-il une modification de profil ? Comment réduire davantage le jeu et l’erreur de transmission ?Un réducteur RV est conçu pour fournir un couple élevé, une grande rigidité et un mouvement précis dans des applications exigeantes telles que les articulations robotiques, les tables rotatives industrielles et les machines de précision. Cependant, l’obtention d’un faible jeu et d’une précision de transmission stable exige davantage qu’un usinage de haute précision. La modification du profil cycloïdal doit également prendre en compte les tolérances de fabrication, les erreurs d’assemblage, les déformations induites par la charge, la dilatation thermique et les conditions de lubrification. Dans cet article, nous examinons pourquoi les réducteurs RV nécessitent une modification de profil, comment les différentes méthodes de modification affectent l’engrènement et comment les ingénieurs peuvent mieux maîtriser le jeu et l’erreur de transmission grâce à la conception du profil, au budget d’erreurs, à l’analyse structurelle, à la fabrication de précision et aux essais de validation.
 Comment choisir une plateforme rotative creuse : guide complet de sélection ?Une plateforme rotative creuse est largement utilisée dans l’automatisation de précision lorsque le positionnement rotatif, l’intégration compacte et le passage des câbles à travers l’axe de rotation sont nécessaires. Cependant, choisir la bonne plateforme ne se limite pas à comparer le couple nominal ou la vitesse maximale. La charge, l’excentricité, le moment de renversement, l’inertie, la précision de positionnement, l’alésage creux, l’accélération, le cycle de service et les conditions d’installation influencent tous les performances réelles du système rotatif. Ce guide présente les paramètres clés que les ingénieurs doivent prendre en compte lors de la sélection d’une plateforme rotative creuse pour l’indexage CNC, la manipulation de wafers, l’inspection visuelle, le traitement laser, le dosage et d’autres applications rotatives de précision.
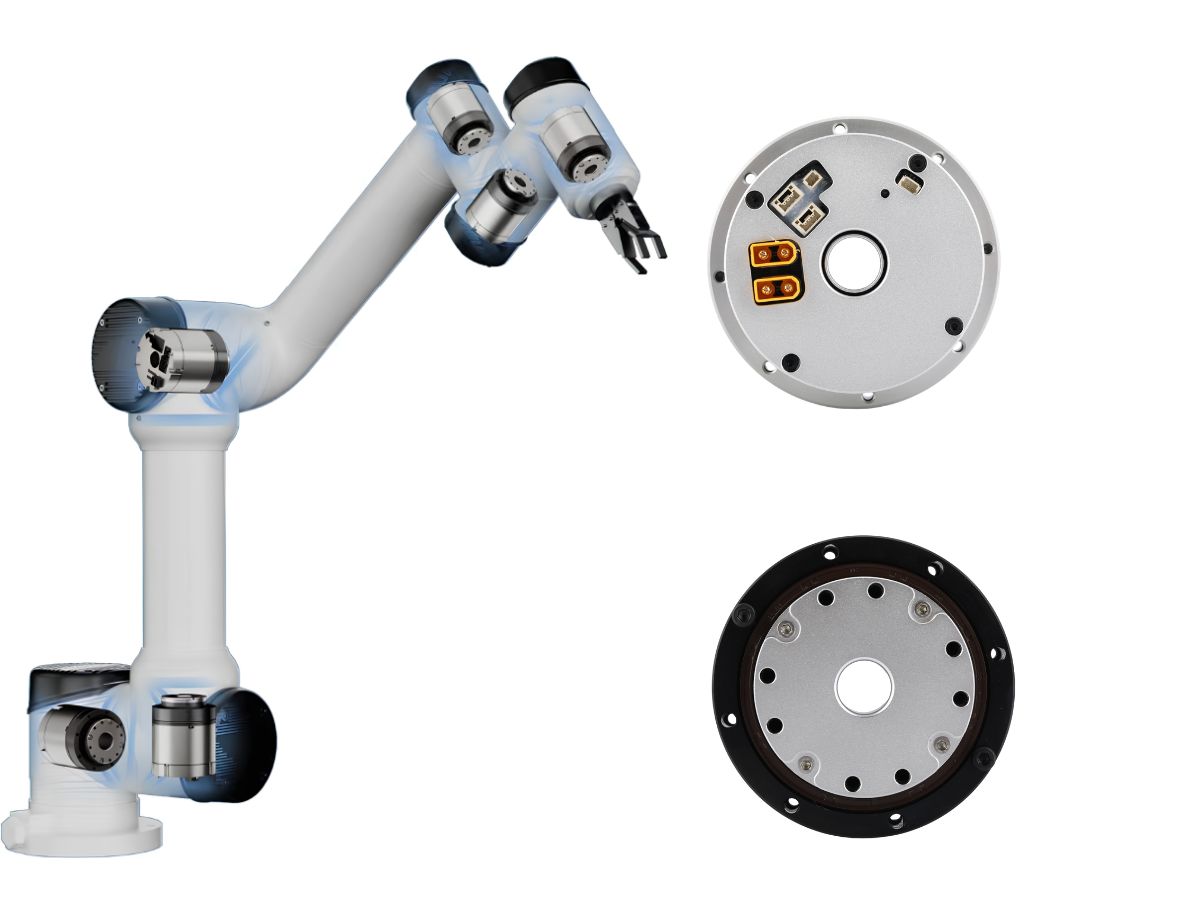
 Module d’articulation robot creux : pourquoi le passage des câbles est important dans les articulations robotiques?Un module d’articulation robot creux offre un passage interne pour les câbles d’alimentation, les lignes de signal, les tubes pneumatiques et d’autres connexions d’effecteurs terminaux. Par rapport au passage de câbles externe, un module d’articulation creux peut contribuer à réduire l’exposition des câbles, à améliorer l’intégration du système et à créer une trajectoire de mouvement plus dégagée pour les bras robotiques. Cet article explique pourquoi le passage interne des câbles est important dans les articulations robotiques et les éléments à prendre en compte lors de la sélection d’un module d’articulation creux pour des applications robotiques.
 Réducteurs de précision pour robots industriels : de la transmission conventionnelle à la technologie de compensation automatique du jeuBonjour à tous, je suis Theodore Li, directeur technique chez HONPINE. Aujourd’hui, je souhaite aborder les réducteurs de précision pour robots industriels et les défis liés au maintien de la précision de transmission sur le long terme. Les transmissions harmoniques, RV, cycloïdales et planétaires offrent chacune différentes combinaisons de précision, de rigidité, de densité de couple et de compacité, ce qui rend le choix du réducteur fortement dépendant de l’architecture du robot et des exigences de ses articulations. Toutefois, le jeu initial ne constitue qu’une partie du problème. À mesure que les composants de transmission s’usent, les variations du jeu mécanique peuvent progressivement affecter les performances de positionnement. Cet article examine les principales technologies de transmission de précision utilisées dans les robots industriels et présente la technologie de compensation automatique du jeu de HONPINE, conçue pour préserver la précision tout au long de la durée de fonctionnement d’une transmission.




Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Solutions de modules d’articulation robotique pour les bras et les jambes de robots humanoïdesLes robots humanoïdes nécessitent différentes caractéristiques d’articulation au niveau de l’épaule, du coude, du poignet, de la hanche, du genou et de la cheville. Les petites articulations privilégient un faible poids et une réponse rapide, tandis que les grandes articulations exigent une densité de couple, une capacité de charge et une fiabilité supérieures. Un module d’articulation robotique adapté doit donc correspondre aux exigences spécifiques de chaque articulation en matière de couple, de poids, d’amplitude de mouvement et de commande. Dans cet article, HONPINE présente, en prenant comme exemple la série de modules d’articulation harmonique HPJM, une solution de configuration d’articulations pour les membres supérieurs et inférieurs des robots humanoïdes, couvrant les besoins en couple, des petites articulations du poignet et des doigts aux articulations de la hanche à forte charge.
 Pourquoi un réducteur RV nécessite-t-il une modification de profil ? Comment réduire davantage le jeu et l’erreur de transmission ?Un réducteur RV est conçu pour fournir un couple élevé, une grande rigidité et un mouvement précis dans des applications exigeantes telles que les articulations robotiques, les tables rotatives industrielles et les machines de précision. Cependant, l’obtention d’un faible jeu et d’une précision de transmission stable exige davantage qu’un usinage de haute précision. La modification du profil cycloïdal doit également prendre en compte les tolérances de fabrication, les erreurs d’assemblage, les déformations induites par la charge, la dilatation thermique et les conditions de lubrification. Dans cet article, nous examinons pourquoi les réducteurs RV nécessitent une modification de profil, comment les différentes méthodes de modification affectent l’engrènement et comment les ingénieurs peuvent mieux maîtriser le jeu et l’erreur de transmission grâce à la conception du profil, au budget d’erreurs, à l’analyse structurelle, à la fabrication de précision et aux essais de validation.
 Comment choisir une plateforme rotative creuse : guide complet de sélection ?Une plateforme rotative creuse est largement utilisée dans l’automatisation de précision lorsque le positionnement rotatif, l’intégration compacte et le passage des câbles à travers l’axe de rotation sont nécessaires. Cependant, choisir la bonne plateforme ne se limite pas à comparer le couple nominal ou la vitesse maximale. La charge, l’excentricité, le moment de renversement, l’inertie, la précision de positionnement, l’alésage creux, l’accélération, le cycle de service et les conditions d’installation influencent tous les performances réelles du système rotatif. Ce guide présente les paramètres clés que les ingénieurs doivent prendre en compte lors de la sélection d’une plateforme rotative creuse pour l’indexage CNC, la manipulation de wafers, l’inspection visuelle, le traitement laser, le dosage et d’autres applications rotatives de précision.
 Module d’articulation robot creux : pourquoi le passage des câbles est important dans les articulations robotiques?Un module d’articulation robot creux offre un passage interne pour les câbles d’alimentation, les lignes de signal, les tubes pneumatiques et d’autres connexions d’effecteurs terminaux. Par rapport au passage de câbles externe, un module d’articulation creux peut contribuer à réduire l’exposition des câbles, à améliorer l’intégration du système et à créer une trajectoire de mouvement plus dégagée pour les bras robotiques. Cet article explique pourquoi le passage interne des câbles est important dans les articulations robotiques et les éléments à prendre en compte lors de la sélection d’un module d’articulation creux pour des applications robotiques.
 Réducteurs de précision pour robots industriels : de la transmission conventionnelle à la technologie de compensation automatique du jeuBonjour à tous, je suis Theodore Li, directeur technique chez HONPINE. Aujourd’hui, je souhaite aborder les réducteurs de précision pour robots industriels et les défis liés au maintien de la précision de transmission sur le long terme. Les transmissions harmoniques, RV, cycloïdales et planétaires offrent chacune différentes combinaisons de précision, de rigidité, de densité de couple et de compacité, ce qui rend le choix du réducteur fortement dépendant de l’architecture du robot et des exigences de ses articulations. Toutefois, le jeu initial ne constitue qu’une partie du problème. À mesure que les composants de transmission s’usent, les variations du jeu mécanique peuvent progressivement affecter les performances de positionnement. Cet article examine les principales technologies de transmission de précision utilisées dans les robots industriels et présente la technologie de compensation automatique du jeu de HONPINE, conçue pour préserver la précision tout au long de la durée de fonctionnement d’une transmission.
 Actionneur d'articulation à réducteur harmonique à grand alésage pour articulations de taille de robots humanoïdes : guide pratique de sélectionL'articulation de taille d'un robot humanoïde est l'une des articulations de mouvement les plus exigeantes d'un robot humanoïde. Contrairement aux articulations de bras robotisés conventionnelles, elle soutient le haut du corps tout en gérant les flexions, les torsions, les transitions de posture et des charges dynamiques en constante évolution. Parallèlement, l'espace interne limité doit accueillir les câbles d'alimentation, les lignes de signal, les capteurs et les composants structurels. Ces exigences font d'un actionneur d'articulation à réducteur harmonique à grand alésage une option importante pour les articulations de taille des robots humanoïdes. Cet article explique comment sélectionner un actionneur d'articulation à réducteur harmonique adapté en tenant compte de la taille de l'alésage creux, du couple dynamique, du rapport de réduction, de la rigidité mécanique, de l'intégration et de la durée de vie.
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN : pourquoi les actionneurs planétaires sans jeu émergentNabtesco RV, Harmonic Drive et WITTENSTEIN ont chacun établi des solutions de transmission éprouvées pour la robotique, les machines-outils, l’automatisation et le contrôle de mouvement de précision. Toutefois, les applications exigeant à la fois un positionnement à la seconde d’arc et une rigidité mécanique élevée peuvent révéler différents compromis entre jeu, rigidité torsionnelle, capacité de charge et précision de transmission. Cela suscite un intérêt croissant pour un actionneur planétaire sans jeu combinant la rigidité et la densité de couple de la transmission planétaire avec une compensation avancée du jeu. Dans cet article, nous comparons les caractéristiques des réducteurs de précision Nabtesco RV, Harmonic Drive et WITTENSTEIN, et examinons les cas où un actionneur planétaire sans jeu peut constituer une solution alternative.