Pourquoi les robots industriels et les équipements lourds privilégient-ils les réducteurs RV à double disque ?
De nombreux ingénieurs se posent la même question lorsqu’ils découvrent pour la première fois unréducteur RV : si un seul disque cycloïdal peut déjà assurer une réduction de vitesse, pourquoi les réducteurs RV utilisés dans les robots industriels sont-ils presque toujours conçus avec deux disques cycloïdaux ?
L’ajout d’un deuxième disque implique davantage de composants, un assemblage plus complexe et des coûts de fabrication plus élevés. Quelle en est donc la raison ?
La réponse peut se résumer en une phrase : le deuxième disque n’est pas principalement destiné à assurer la réduction ; il sert à améliorer la précision, la stabilité, la répartition de charge et la durée de vie.
Dans cet article, nous utilisons notre modèle d’assemblage de réducteur RV et notre simulation de mouvement pour expliquer pourquoi la configuration à deux disques est devenue l’architecture dominante pour les robots industriels, les machines-outils, les tables rotatives et d’autres systèmes de transmission de précision pour fortes charges.
Remarque : les données numériques et les images de cet article reposent sur des calculs de simulation et sont fournies à titre indicatif uniquement.
Comment fonctionne un réducteur RV ?
Un réducteur RV, ou réducteur cycloïdal à broches, possède une chaîne de transmission relativement courte.
L’arbre d’entrée entraîne un mécanisme excentrique. Ce mécanisme porte les disques cycloïdaux, qui s’engrènent avec les broches à l’intérieur du carter à broches. Le mouvement résultant est ensuite transmis à la sortie par le mécanisme de broches de sortie.
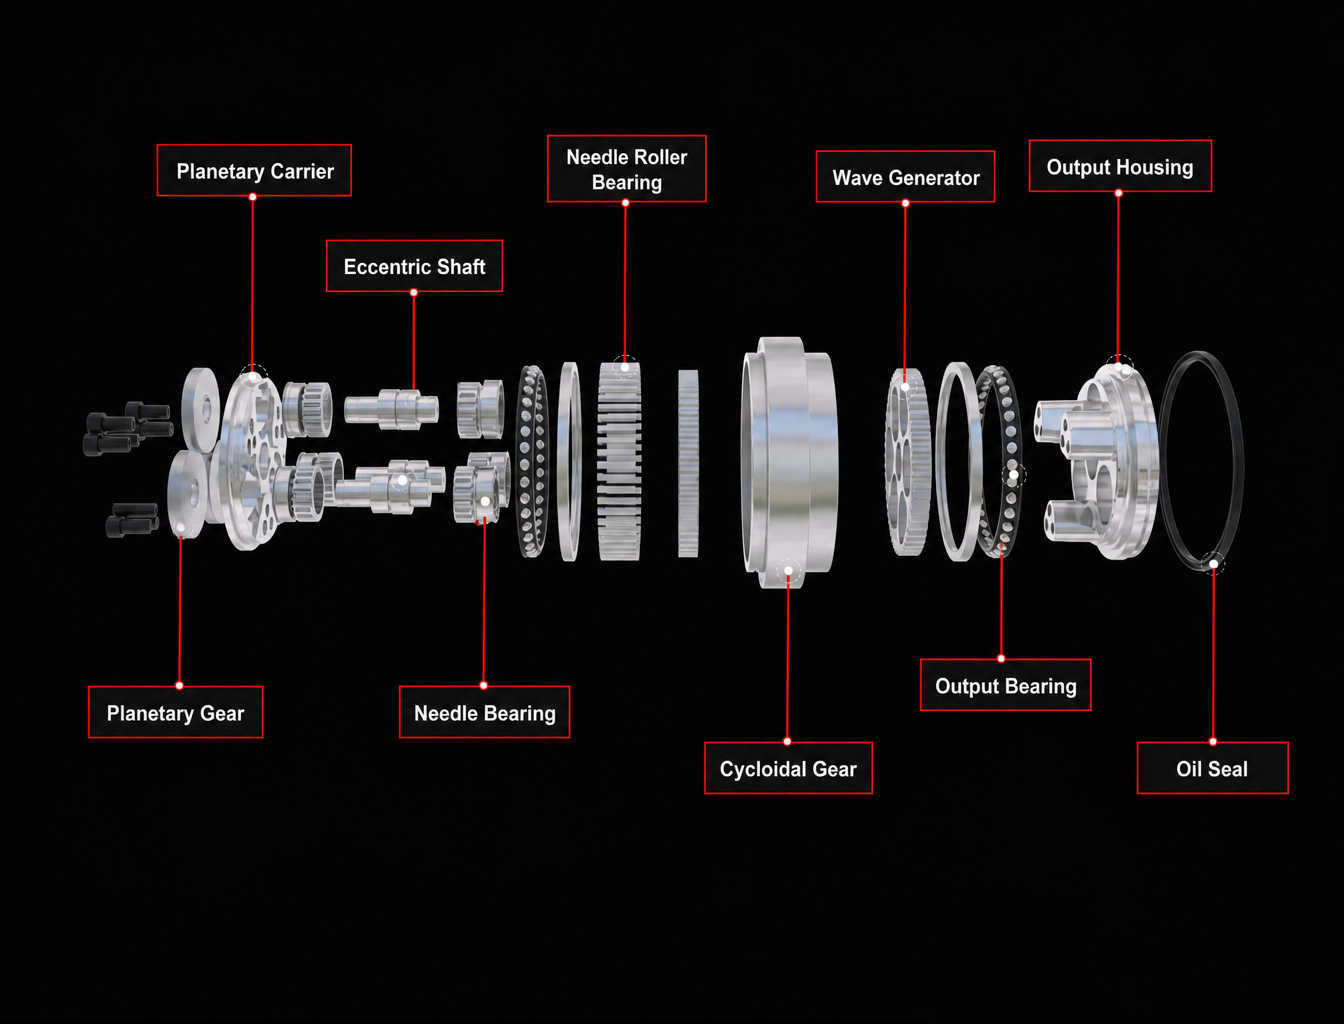
Ci-dessous figure une vue éclatée de notre modèle d’assemblage NX, comprenant le carter à broches avec 40 broches, le vilebrequin, les roulements excentriques, deux disques cycloïdaux et le disque de sortie. Chaque composant du modèle est généré directement à partir des paramètres d’ingénierie du système de transmission.
Le principe de réduction peut être résumé simplement.
Le carter à broches comporte 40 broches, tandis que le disque cycloïdal possède 39 dents. Au cours d’un tour du vilebrequin, le disque cycloïdal recule d’une position de dent. Ainsi, après 39 tours du vilebrequin, la sortie effectue un tour :
i = 39
La simulation de mouvement permet de comprendre ce processus de transmission de manière plus intuitive.
Quels sont les problèmes d’un réducteur RV à disque unique ?
Problème 1 : déséquilibre des forces radiales
Le disque cycloïdal fonctionne de manière excentrique. Sa masse excentrique tourne autour du centre, tandis que la charge d’engrènement est également concentrée dans un secteur donné.
Dans notre calcul numérique par méthode des leviers, parmi les 40 broches, 19 satisfont aux conditions de base de portance de charge, tandis qu’environ 15 broches sont effectivement chargées dans les conditions analysées.
Le calcul montre qu’environ 90 % de la charge est concentrée sur 11 broches dans un secteur de 90°, ce qui donne un coefficient de répartition de charge de :
Kγ = 1.71
Dans une configuration à disque unique, ce secteur de charge concentrée tourne avec la masse excentrique.
Il en résulte une augmentation des vibrations, du bruit et de la charge sur les roulements.
Pour les équipements à fortes charges et les articulations de robots industriels, ces effets deviennent de plus en plus importants, car le réducteur doit fonctionner de manière répétée sous un couple élevé et avec des accélérations et décélérations fréquentes.
Avantages d’un réducteur RV à deux disques
Un réducteur RV à deux disques place axialement deux disques cycloïdaux identiques dans la transmission.
Le disque A fonctionne avec l’excentricité +e, tandis que le disque B fonctionne avec l’excentricité −e. Les deux sections excentriques du vilebrequin sont donc positionnées à 180° l’une de l’autre.
Cependant, il ne suffit pas d’installer deux disques identiques décalés de 180°.
Le disque B doit également être tourné d’un angle de phase spécifique :
Δφ = −180° / zc = −180° / 39 = −4.615°
Ce détail est particulièrement important lors de la modélisation et de l’assemblage CAO.
Si un ingénieur se contente de dupliquer le premier disque cycloïdal et installe les deux disques sans différence de phase, les trous de broches ne s’aligneront pas correctement et l’effet de réduction du jeu prévu ne pourra pas être obtenu.
Le côté gauche de la comparaison ci-dessous montre la disposition de phase incorrecte de 0°, dans laquelle les trous de broches sont visiblement désalignés. Le côté droit montre la disposition de phase correcte de −4.615°.
Avantage 1 : annulation des forces d’inertie
Le disque A fonctionne à +e, tandis que le disque B fonctionne à −e.
Les masses excentriques se déplacent donc dans des directions opposées, ce qui permet à leurs forces d’inertie de premier ordre de s’annuler en grande partie.
Cela réduit les vibrations et aide le réducteur RV à fonctionner plus régulièrement.
Pour les articulations de robots industriels, il s’agit de l’un des avantages les plus directs de l’architecture à deux disques.
La réduction des vibrations peut également diminuer les charges dynamiques sur les roulements et les autres composants de transmission.
Avantage 2 : le jeu peut être réduit par précharge
Pour comprendre pourquoi la structure à deux disques peut réduire le jeu, il faut d’abord comprendre d’où provient le jeu.
Dans notre modèle, cinq sources d’erreur principales ont été converties en angle de sortie à l’aide d’un calcul fondé sur les leviers.
Dans les conditions de tolérance de l’exemple, le jeu des trous de broches de sortie représentait environ 48 % du jeu total calculé, ce qui équivalait approximativement à la contribution combinée des quatre autres sources.
Le profil de dent cycloïdale lui-même ne représentait qu’environ un quart du total.
Cela signifie qu’une grande partie du jeu provient de la chaîne de jeux, plutôt que simplement du profil de dent cycloïdale.
La différence de phase entre les deux disques cycloïdaux permet de compenser une partie de ce jeu.
En ajustant la phase, un disque peut être positionné contre un côté du jeu tandis que l’autre disque entre en contact avec le côté opposé.
Le principe est similaire au mécanisme anti-jeu d’une vis à billes à double écrou préchargé.
Cependant, il existe une plage d’ingénierie importante qui est souvent négligée.
Notre calcul donne une plage de phase d’assemblage d’environ :
ε* = 79″
Lorsque l’erreur de phase reste dans cette plage, l’effet de réduction du jeu reste efficace.
Lorsque l’erreur de phase dépasse la plage admissible, les deux disques peuvent commencer à s’opposer l’un à l’autre et se bloquer partiellement. Le jeu peut continuer à diminuer, mais le frottement et l’élévation de température augmentent simultanément.
Par conséquent, le contrôle d’acceptation des réducteurs RV à deux disques doit évaluer à la fois le jeu et le couple à vide.
L’examen d’un seul de ces paramètres peut donner une impression trompeuse de la qualité réelle de l’assemblage.
Avantage 3 : partage de charge
Les deux disques cycloïdaux offrent des chemins de charge parallèles.
Dans des conditions théoriques idéales, chaque disque supporterait environ 50 % de la charge de transmission.
Dans un réducteur réel, les tolérances de fabrication et les erreurs de phase font que la charge n’est pas répartie parfaitement.
Néanmoins, la configuration à deux disques réduit considérablement la concentration de charge.
Un plus grand nombre de dents peut participer à la transmission de charge, ce qui peut réduire les contraintes de contact et améliorer la répartition de l’usure.
Cette caractéristique de partage de charge est particulièrement précieuse dans les applications à couple élevé et à longue durée de service.
Avantage 4 : rigidité torsionnelle plus élevée
La configuration à deux disques crée un chemin de transmission parallèle supplémentaire.
Cela peut augmenter la rigidité torsionnelle effective du système de transmission et réduire le mouvement angulaire à la sortie sous charge.
Pour des applications telles que les robots de soudage, les robots de manutention, les tables rotatives industrielles et les machines-outils, la rigidité torsionnelle est particulièrement importante, car la sortie doit maintenir sa position sous des charges externes variables.
Réducteur RV à disque unique ou à deux disques
Le disque cycloïdal supplémentaire augmente le nombre de composants et la complexité de l’assemblage, mais il améliore également l’équilibrage des forces, le partage de charge, le contrôle du jeu et la rigidité torsionnelle.
Où les réducteurs RV à deux disques sont-ils utilisés ?
Les réducteurs RV à deux disques sont largement associés aux applications nécessitant un couple élevé, une grande rigidité, un positionnement précis et une fiabilité à long terme.
Les réducteurs RV HONPINE sont actuellement utilisés dans des applications comprenant des bras robotiques pour fortes charges, des positionneurs industriels, des tables rotatives industrielles et des systèmes de machines-outils.
Réducteurs RV pour robots industriels
Les articulations de robots industriels ne privilégient pas principalement l’économie du coût d’un disque cycloïdal.
Elles nécessitent une combinaison des éléments suivants :
Haute précision de positionnement
Grande rigidité torsionnelle
Faible jeu
Capacité de charge élevée
Longue durée de vie
Fonctionnement stable
Haute fiabilité
L’architecture RV à deux disques ajoute de la complexité de fabrication et d’assemblage, mais offre des avantages en matière de réduction du jeu, de contrôle des vibrations, de partage de charge et de rigidité.
C’est pourquoi les réducteurs RV à deux disques cycloïdaux avec précharge de phase sont largement utilisés dans les articulations de robots industriels.
Les configurations RV à disque unique sont plus courantes dans les systèmes pédagogiques, les équipements expérimentaux ou les applications sensibles aux coûts, où les exigences de rigidité, de vibrations et de fonctionnement prolongé sous fortes charges sont moindres.
Réducteurs RV pour positionneurs industriels
Les positionneurs industriels partagent une caractéristique importante avec les articulations de robots : ils manipulent souvent de lourdes charges tandis que l’arbre de sortie est également soumis à des charges excentriques et à des moments de renversement.
Un positionneur de soudage, par exemple, doit faire tourner une pièce tout en maintenant un positionnement stable.
Si le réducteur présente un jeu excessif ou une rigidité torsionnelle insuffisante, la sortie peut subir de petits mouvements angulaires lors de l’accélération, de la décélération, de l’inversion de sens ou de l’application de charges externes issues du procédé de soudage.
Les positionneurs industriels accordent donc une attention particulière aux éléments suivants :
Couple de sortie
Rigidité torsionnelle
Jeu
Moment de renversement admissible
Fonctionnement marche-arrêt à haute fréquence
Durée de fonctionnement à long terme
Ce sont également des domaines dans lesquels l’architecture RV à deux disques peut offrir des avantages mécaniques importants.
Réducteurs RV pour tables rotatives industrielles
Les tables rotatives industrielles pour fortes charges, les tables rotatives robotiques, les tables de soudage et les tables de positionnement de précision imposent des exigences similaires au système de transmission.
L’exigence ne consiste pas simplement à faire tourner la table.
Le système doit faire tourner avec précision une grande charge jusqu’à la position cible et maintenir un positionnement stable après l’arrêt du mouvement.
Pour cette raison, les paramètres importants d’un réducteur RV utilisé dans une table rotative comprennent :
Jeu
Rigidité torsionnelle
Capacité de charge axiale et radiale
Moment de renversement admissible
Couple de sortie
Précision de positionnement
Fiabilité de fonctionnement à long terme
Un réducteur RV à deux disques peut donc être particulièrement adapté aux applications rotatives nécessitant une charge élevée et un positionnement stable.
Pourquoi la configuration à deux disques est-elle l’architecture RV dominante ?
La fonction de réduction d’un réducteur RV provient de la transmission cycloïdale à dents et broches.
Le disque cycloïdal supplémentaire ne crée pas fondamentalement le rapport de réduction.
Sa valeur principale réside dans l’amélioration du comportement mécanique du système de transmission.
La structure à disque unique répond à la question fondamentale :
Le mécanisme peut-il assurer une réduction de vitesse ?
La structure à deux disques répond à des questions plus exigeantes :
Peut-elle réduire les vibrations, répartir la charge, contrôler le jeu, augmenter la rigidité et fonctionner de manière fiable sur une longue durée de vie ?
Cette distinction explique pourquoi les réducteurs RV à deux disques sont largement utilisés dans les robots industriels, les machines-outils, les tables rotatives pour fortes charges et d’autres applications de transmission de précision.
La faible différence de phase de −4.615° dans cet exemple est donc bien plus qu’un détail d’assemblage CAO. Elle est l’un des facteurs clés qui transforment deux disques cycloïdaux en un système de transmission de précision coordonné.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Module d’articulation robot creux : pourquoi le passage des câbles est important dans les articulations robotiques?Un module d’articulation robot creux offre un passage interne pour les câbles d’alimentation, les lignes de signal, les tubes pneumatiques et d’autres connexions d’effecteurs terminaux. Par rapport au passage de câbles externe, un module d’articulation creux peut contribuer à réduire l’exposition des câbles, à améliorer l’intégration du système et à créer une trajectoire de mouvement plus dégagée pour les bras robotiques. Cet article explique pourquoi le passage interne des câbles est important dans les articulations robotiques et les éléments à prendre en compte lors de la sélection d’un module d’articulation creux pour des applications robotiques.
 Sélection d’un actionneur d’articulation de robot : de l’adaptation de l’inertie à l’optimisation au niveau du systèmeLa sélection d’un actionneur d’articulation de robot ne consiste pas simplement à adapter le couple du moteur ou à obtenir un rapport d’inertie approprié. Dans un système robotique réel, le rapport de réduction, le spectre de charge, les performances thermiques, la rigidité mécanique, la non-linéarité de la transmission, l’architecture de l’encodeur, la bande passante de commande et la durée de vie interagissent tous pour déterminer le résultat final. Une articulation peut satisfaire à ses exigences de couple de pointe tout en subissant des vibrations, une surchauffe, des erreurs de positionnement ou une usure prématurée en fonctionnement réel. Cet article examine la logique d’ingénierie derrière la sélection des actionneurs d’articulation de robot et explique pourquoi le passage d’une adaptation à paramètre unique à une optimisation au niveau du système peut offrir des performances d’articulation robotique plus fiables et plus prévisibles.
 Module d'articulation robotique HAG HONPINE en cours d'inspection avant expéditionLe module d'articulation robotique HAG HONPINE est actuellement en cours d'inspection avant expédition avant sa livraison.
 Comment choisir un petit actionneur harmonique ?Les petits actionneurs harmoniques de la série 11 de HONPINE offrent une solution de mouvement rotatif compacte et haute performance pour les applications d'automatisation de précision. Disponibles avec arbres creux ou pleins, options 48 V ou 220 V, freins en option, encodeurs absolus et différents rapports de réduction, les produits de la série 11 sont conçus pour les applications nécessitant des dimensions compactes, un couple contrôlé et un positionnement précis.
 Comment choisir un moteur de roue pour un AGV lourd ? Principaux défis, des charges dynamiques aux systèmes de roues motrices pour AGV de 120 tonnesLa sélection d’un moteur de roue pour AGV lourd ne consiste pas seulement à adapter la puissance du moteur ou le couple nominal à la charge utile du véhicule. À mesure que les AGV évoluent de la manutention conventionnelle vers des applications de plusieurs tonnes, voire de la catégorie des 120 tonnes, le système de roues motrices doit supporter les charges dynamiques, l’accélération, le freinage, les forces de virage, la traction et les contraintes mécaniques à long terme. Le véritable défi consiste à adapter la capacité de charge des roues, le couple en bout de roue, les performances du réducteur, l’architecture de direction, la suspension et la conception du châssis aux conditions réelles d’exploitation. Cet article examine les principaux défis liés à la sélection d’un moteur de roue pour AGV lourd et explique comment les roues motrices directrices et les roues motrices différentielles peuvent être évaluées pour différentes applications d’AGV lourds.








Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Module d’articulation robot creux : pourquoi le passage des câbles est important dans les articulations robotiques?Un module d’articulation robot creux offre un passage interne pour les câbles d’alimentation, les lignes de signal, les tubes pneumatiques et d’autres connexions d’effecteurs terminaux. Par rapport au passage de câbles externe, un module d’articulation creux peut contribuer à réduire l’exposition des câbles, à améliorer l’intégration du système et à créer une trajectoire de mouvement plus dégagée pour les bras robotiques. Cet article explique pourquoi le passage interne des câbles est important dans les articulations robotiques et les éléments à prendre en compte lors de la sélection d’un module d’articulation creux pour des applications robotiques.
 Sélection d’un actionneur d’articulation de robot : de l’adaptation de l’inertie à l’optimisation au niveau du systèmeLa sélection d’un actionneur d’articulation de robot ne consiste pas simplement à adapter le couple du moteur ou à obtenir un rapport d’inertie approprié. Dans un système robotique réel, le rapport de réduction, le spectre de charge, les performances thermiques, la rigidité mécanique, la non-linéarité de la transmission, l’architecture de l’encodeur, la bande passante de commande et la durée de vie interagissent tous pour déterminer le résultat final. Une articulation peut satisfaire à ses exigences de couple de pointe tout en subissant des vibrations, une surchauffe, des erreurs de positionnement ou une usure prématurée en fonctionnement réel. Cet article examine la logique d’ingénierie derrière la sélection des actionneurs d’articulation de robot et explique pourquoi le passage d’une adaptation à paramètre unique à une optimisation au niveau du système peut offrir des performances d’articulation robotique plus fiables et plus prévisibles.
 Comment choisir un petit actionneur harmonique ?Les petits actionneurs harmoniques de la série 11 de HONPINE offrent une solution de mouvement rotatif compacte et haute performance pour les applications d'automatisation de précision. Disponibles avec arbres creux ou pleins, options 48 V ou 220 V, freins en option, encodeurs absolus et différents rapports de réduction, les produits de la série 11 sont conçus pour les applications nécessitant des dimensions compactes, un couple contrôlé et un positionnement précis.
 Comment choisir un moteur de roue pour un AGV lourd ? Principaux défis, des charges dynamiques aux systèmes de roues motrices pour AGV de 120 tonnesLa sélection d’un moteur de roue pour AGV lourd ne consiste pas seulement à adapter la puissance du moteur ou le couple nominal à la charge utile du véhicule. À mesure que les AGV évoluent de la manutention conventionnelle vers des applications de plusieurs tonnes, voire de la catégorie des 120 tonnes, le système de roues motrices doit supporter les charges dynamiques, l’accélération, le freinage, les forces de virage, la traction et les contraintes mécaniques à long terme. Le véritable défi consiste à adapter la capacité de charge des roues, le couple en bout de roue, les performances du réducteur, l’architecture de direction, la suspension et la conception du châssis aux conditions réelles d’exploitation. Cet article examine les principaux défis liés à la sélection d’un moteur de roue pour AGV lourd et explique comment les roues motrices directrices et les roues motrices différentielles peuvent être évaluées pour différentes applications d’AGV lourds.
 Système servo à moteur DD : comment comprendre la résonance mécanique et résoudre les vibrations de la machine ?Cet article explique la relation entre le réglage servo des moteurs DD, la résonance mécanique et la bande passante servo dans les systèmes de mouvement à entraînement direct. Il examine pourquoi des vibrations et une instabilité peuvent survenir même après des ajustements répétés des paramètres servo, et explique comment la rigidité mécanique, la masse mobile, l’état des roulements, la répartition de la charge et la géométrie structurelle influencent la fréquence de résonance. L’article compare également les approches pour les résonances à haute et basse fréquence, explique dans quels cas le filtrage numérique coupe-bande peut être efficace et propose une stratégie de réglage pratique pour les ingénieurs travaillant avec des moteurs DD, des moteurs couple à entraînement direct et des moteurs linéaires.
 Pourquoi les robots industriels et les équipements lourds privilégient-ils les réducteurs RV à double disque ?De nombreux ingénieurs se posent la même question lorsqu'ils examinent pour la première fois l'intérieur d'un réducteur RV : si un seul disque cycloïdal peut déjà assurer une réduction de vitesse, pourquoi les réducteurs RV pour robots industriels utilisent-ils presque toujours deux disques ? Le disque supplémentaire augmente le nombre de composants, la complexité d'assemblage et le coût de fabrication ; son rôle mérite donc une analyse plus approfondie. La réponse ne réside pas simplement dans un rapport de réduction plus élevé. Un réducteur RV à double disque est conçu pour améliorer le comportement mécanique global de la transmission grâce à un meilleur équilibrage des forces, une meilleure répartition de la charge, un contrôle du jeu, une rigidité torsionnelle et une fiabilité à long terme accrus. Dans cet article, nous utilisons un modèle d'assemblage de réducteur RV et une simulation de mouvement pour examiner ces mécanismes et expliquer pourquoi l'architecture à double disque est largement utilisée dans les robots industriels, les machines-outils, les tables rotatives et d'autres systèmes de transmission de précision pour charges lourdes.
 Réducteur harmonique compact : avantages, applications et guide de sélectionRéducteur à entraînement harmonique compact pour systèmes de mouvement de précision, offrant un rapport de réduction élevé, un jeu quasi nul, un faible poids et une transmission précise.