










Sélection d’un actionneur d’articulation de robot : de l’adaptation de l’inertie à l’optimisation au niveau du système
Dans la sélection d’un actionneur d’articulation robotique, l’adaptation des inerties est une considération d’ingénierie importante, mais elle ne doit pas être considérée comme l’ensemble de la stratégie de sélection. Un actionneur d’articulation robotique n’est pas simplement un moteur associé à un réducteur. Ses performances réelles sont déterminées par l’interaction du moteur, du mécanisme de réduction, des roulements, de l’encodeur, du système d’entraînement, de la structure mécanique, du chemin thermique, de la bande passante de commande, du profil de charge et de la durée de vie prévue.
Une conception peut sembler excellente sur le papier, avec un couple de crête suffisant, un rapport de réduction adapté, une puissance moteur adéquate et un rapport d’inertie apparemment raisonnable. Pourtant, lorsque le prototype entre en fonctionnement réel, des problèmes inattendus peuvent apparaître. Les vibrations à haute fréquence peuvent devenir difficiles à supprimer, l’élévation continue de température peut dépasser la limite thermique, la sortie peut sembler trop souple, la répétabilité de positionnement peut se dégrader sous charge ou la durée de vie peut être inférieure à l’objectif.
Ces problèmes sont rarement causés par un seul paramètre. La question la plus utile n’est donc pas simplement de savoir si l’inertie du moteur est bien adaptée à la charge, mais si l’actionneur complet d’articulation robotique reste contrôlable, thermiquement stable, mécaniquement rigide et fiable pendant tout le cycle de fonctionnement réel.
Cet article examine la logique d’ingénierie derrière la sélection d’un actionneur d’articulation robotique, depuis l’adaptation des inerties et le rapport de réduction jusqu’au comportement thermique, à la rigidité mécanique, à la non-linéarité de transmission, à la bande passante de commande et à la durée de vie.
Pourquoi l’adaptation des inerties est-elle souvent surestimée ?
L’adaptation des inerties est largement utilisée dans la conception des systèmes d’asservissement car elle répond à un problème dynamique réel. Lorsque l’inertie de la charge est élevée par rapport à l’inertie du moteur, le moteur doit accélérer et décélérer une charge relativement importante. Cela peut augmenter l’effort de commande requis pour obtenir une réponse dynamique rapide et stable. À l’autre extrême, un rapport d’inertie charge/moteur très faible ne garantit pas automatiquement de meilleures performances. Un moteur très réactif associé à un système mécaniquement souple ou faiblement amorti peut toujours subir des dépassements, des vibrations ou des chocs mécaniques.
Calcul de l’inertie de charge côté moteur
Pour un actionneur d’articulation robotique à engrenages, l’inertie de charge ramenée côté moteur peut s’exprimer sous une forme simple :
J_load,motor = J_load / i²
où J_load est l’inertie de charge côté sortie et i est le rapport de réduction.
Cette relation explique pourquoi le rapport de réduction exerce une influence aussi forte sur l’inertie apparente de la charge. Par exemple, l’augmentation du rapport de réduction de 5:1 à 10:1 réduit d’un facteur quatre l’inertie de charge ramenée au moteur.
Cependant, le réducteur lui-même contribue également à l’inertie et aux effets dynamiques. Son inertie équivalente ne peut pas toujours être représentée en ajoutant simplement une valeur universelle d’inertie de réducteur. Le modèle correct dépend de l’architecture du réducteur, du côté de référence, des données du fabricant et du modèle dynamique utilisé.
Cette distinction est importante lors de l’évaluation d’une combinaison moteur-réducteur pour articulation robotique. Le rapport d’inertie est utile parce qu’il décrit la difficulté pour le moteur d’accélérer la charge, mais il n’indique pas la quantité de chaleur générée par l’actionneur, la rigidité de la structure de sortie, l’ampleur de l’erreur de transmission, le comportement de l’actionneur lors de l’inversion, la facilité avec laquelle la sortie peut être entraînée en retour, l’emplacement de la résonance mécanique, la bande passante de commande disponible ou la durée de survie de l’actionneur sous le spectre de charge réel.
En d’autres termes, l’adaptation des inerties constitue un point de départ plutôt que l’objectif final d’optimisation.
Le rapport de réduction modifie l’ensemble du système, pas seulement le couple
Pour un actionneur à engrenages idéalisé, les relations fondamentales de couple et de vitesse peuvent s’écrire comme suit :
T_out = η × i × T_motor
ω_out = ω_motor / i
où T_out est le couple de sortie
T_motor est le couple moteur, i est le rapport de réduction, η est le rendement de transmission, ω_out est la vitesse de sortie et ω_motor est la vitesse du moteur.
Ces équations sont simples, mais leurs implications en ingénierie sont importantes. L’augmentation du rapport de réduction peut permettre à un moteur relativement petit de produire un couple de sortie élevé. En même temps, la vitesse de sortie diminue et la transmission devient une partie de plus en plus importante du comportement dynamique du système.
Si l’inertie du rotor du moteur est ramenée côté sortie, sa valeur équivalente peut s’exprimer comme suit :
J_motor,out = J_motor × i²
Cela ne signifie pas qu’un rapport de réduction plus élevé est intrinsèquement moins bon. Cela montre plutôt que la modification du rapport de réduction change la manière dont l’inertie du moteur, l’inertie de charge, la souplesse de transmission, le frottement et la dynamique de commande interagissent.
Le rapport de réduction n’est donc pas un multiplicateur de couple gratuit. Il redistribue les exigences entre le moteur, la transmission, la structure, le système thermique et le contrôleur. Cela devient particulièrement important lors de la sélection d’un actionneur d’articulation robotique pour des applications dynamiques telles que les robots à pattes, les robots collaboratifs, les exosquelettes et les mécanismes robotiques à grande vitesse.
Commencez par le spectre de charge, et non par la fiche technique du produit
L’une des erreurs les plus courantes lors de la sélection d’un module d’articulation robotique consiste à commencer par une seule question : de combien de newton-mètres avons-nous besoin ? Le couple est important, mais une seule valeur de couple ne peut pas décrire la condition de fonctionnement d’une articulation réelle.
Une approche plus utile consiste à définir le spectre de charge complet avant de sélectionner l’actionneur. L’exigence d’ingénierie doit inclure le couple de sortie de crête, le couple de sortie continu, le couple RMS sur le cycle de fonctionnement, la vitesse de sortie maximale et typique, les exigences d’accélération et de décélération, l’inertie de charge, les charges radiales et axiales externes, l’excentricité, le moment de renversement, le cycle de service, la température ambiante, les conditions de refroidissement, la précision de positionnement, le jeu ou le mouvement perdu admissible, la rigidité torsionnelle requise, les exigences de réversibilité et la durée de vie prévue.
Cela transforme la sélection d’un actionneur, d’une comparaison de chiffres de catalogue, en un problème d’ingénierie système.
La charge stationnaire et la charge dynamique sont des problèmes différents
Considérons deux applications d’actionneur d’articulation robotique. La première nécessite que l’articulation supporte une charge importante à faible vitesse pendant une longue période. Un mécanisme de levage ou de maintien de posture peut fonctionner près d’un niveau de couple élevé tout en ne se déplaçant qu’occasionnellement. La seconde exige des accélérations et décélérations répétées. Un bras robotique, un robot à pattes ou un mécanisme d’assemblage à grande vitesse peut subir des variations rapides de couple et de vitesse.
Ces deux applications peuvent nécessiter des conceptions d’actionneur très différentes, même si leurs valeurs de couple de crête sont similaires.
Pour un fonctionnement statique ou à faible vitesse de longue durée, les performances thermiques peuvent devenir la contrainte dominante. Pour les mouvements très dynamiques, le couple de crête n’est qu’une partie du problème. Le couple RMS, la capacité de courant de crête, la tension du bus, la vitesse du moteur, la rigidité mécanique, les pertes de transmission et la bande passante de commande peuvent être tout aussi importants.
C’est pourquoi un actionneur d’articulation robotique doit être évalué par rapport au cycle de fonctionnement complet plutôt que par rapport à une seule valeur de crête.
Le couple continu est souvent plus utile que le couple de crête
Le couple de crête est une spécification attrayante car il est facile à communiquer. Cependant, le couple de crête seul fournit peu d’informations sur le comportement d’un actionneur en fonctionnement continu.
Une évaluation plus utile doit prendre en compte le couple continu, le couple de crête, la durée de crête, le cycle de service admissible, le déclassement thermique, le temps de récupération entre les événements de crête, la température ambiante et les conditions de refroidissement.
Pour une application réelle, le couple RMS sur le cycle de service est particulièrement utile pour évaluer la charge thermique continue. La relation de base peut s’écrire comme suit :
T_RMS = √[(1/T) × ∫₀ᵀ T²(t)dt]
La relation thermique exacte est plus complexe car les pertes ne sont pas déterminées par le couple seul. Les pertes cuivre du moteur, les pertes fer, les pertes de l’onduleur, le frottement mécanique, les pertes des roulements, les pertes du réducteur, la lubrification et la vitesse de fonctionnement y contribuent toutes.
Néanmoins, le couple RMS fournit un point de départ bien plus utile que le seul couple de crête. Un processus de sélection pratique doit d’abord vérifier que le couple RMS est compatible avec la zone de fonctionnement continu, puis confirmer que le couple de crête couvre les conditions d’accélération, de décélération, d’impact et de charge anormale, et enfin vérifier que les événements de crête répétés restent thermiquement acceptables.
Une articulation capable de produire le couple de crête requis pendant plusieurs secondes n’est pas nécessairement une articulation capable de fonctionner de manière fiable pendant plusieurs heures.
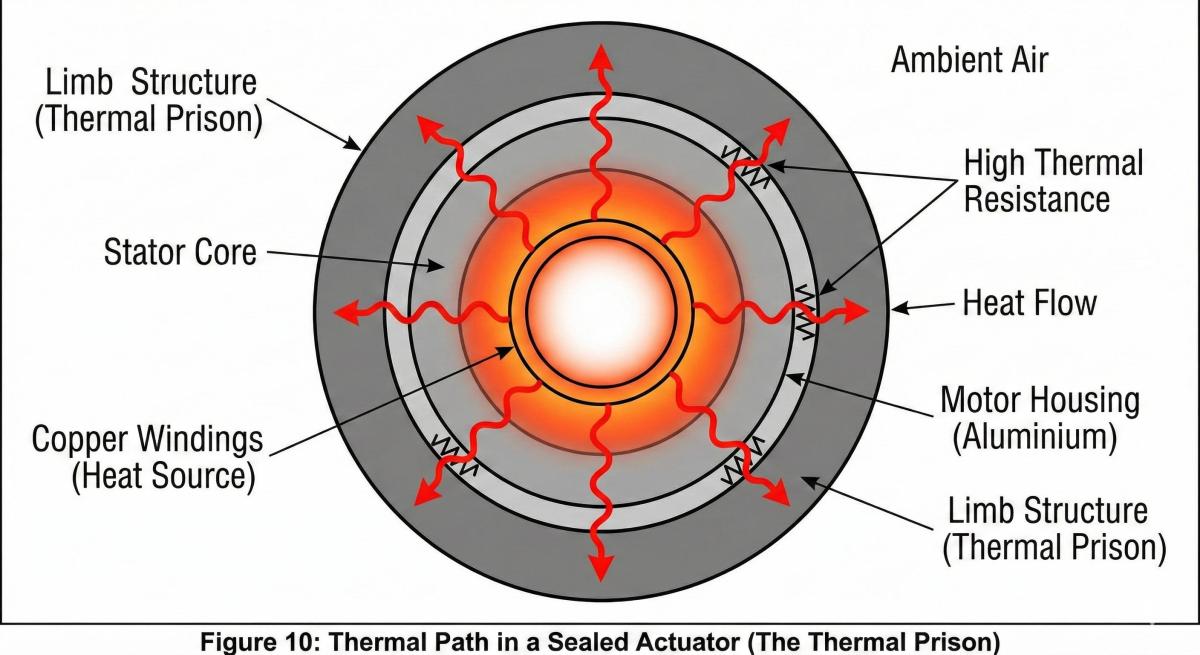
La conception thermique doit faire partie de la sélection d’un actionneur d’articulation robotique
Le comportement thermique est souvent traité comme une étape de validation après la sélection mécanique. Pour un module d’articulation robotique intégré, cette séquence peut créer des problèmes tard dans le processus de développement.
Le comportement thermique d’un actionneur peut être approximé au moyen d’un modèle thermique concentré :
C_th × d(ΔT)/dt = P_loss(t) − ΔT/R_th
À l’état stationnaire :
ΔT_ss = R_th × P_loss
Ici, C_th représente la capacité thermique, R_th représente la résistance thermique effective, P_loss représente la perte de puissance totale et ΔT représente l’élévation de température.
Ce modèle simplifié met en évidence deux principes importants. Premièrement, les performances de crête à court terme ne prouvent pas la stabilité thermique à long terme. Deuxièmement, les performances thermiques dépendent du lieu où la chaleur est générée et de l’efficacité avec laquelle elle est transférée vers l’environnement.
Dans un module d’articulation robotique, la chaleur peut provenir des pertes cuivre du moteur, des pertes fer du moteur, des pertes de commutation et de conduction de l’onduleur, du frottement des roulements, des pertes de transmission du réducteur, des joints, de la lubrification et des composants électroniques. Le carter, la bride de montage, la structure robotique environnante et l’environnement ambiant déterminent ensuite l’efficacité avec laquelle cette chaleur peut quitter l’actionneur.
C’est pourquoi deux actionneurs d’articulation robotique ayant des couples nominaux similaires peuvent se comporter très différemment en fonctionnement continu.
Le rapport de réduction est un compromis entre densité de couple, réversibilité et performances dynamiques
Le rapport de réduction doit être considéré comme une variable de conception au niveau du système plutôt que comme une spécification isolée.
Un rapport de réduction relativement faible peut offrir une meilleure réversibilité potentielle et un rapport de transmission plus faible entre le mouvement côté moteur et le mouvement côté sortie, selon l’architecture de transmission. Cela peut être bénéfique dans les applications nécessitant une commande de force, une commande d’impédance ou une interaction directe avec l’environnement. Le compromis est que le moteur doit généralement fournir davantage de couple pour le même couple de sortie, ce qui peut accroître la taille du moteur, la demande en courant et les exigences thermiques.
Un rapport de réduction plus élevé peut faciliter l’obtention d’un couple de sortie élevé à partir d’un moteur relativement compact et réduire l’inertie de charge ramenée côté moteur. Cela peut être utile pour un fonctionnement à faible vitesse et couple élevé ainsi que pour une intégration compacte. Cependant, à mesure que le rapport de transmission augmente, l’influence du rendement de transmission, du frottement, de l’hystérésis, du mouvement perdu, de la souplesse torsionnelle, de l’erreur de transmission et de la réversibilité peut devenir de plus en plus importante pour le comportement du système.
Par conséquent, la question correcte n’est pas de savoir si le rapport de réduction doit être aussi élevé que possible. La question d’ingénierie la plus utile est de déterminer quel rapport de réduction peut fournir le couple, la vitesse, les performances thermiques, la rigidité mécanique et les caractéristiques de commande requis dans l’encombrement disponible.
La rigidité mécanique et la non-linéarité de transmission importent souvent davantage que le rapport nominal
Deux actionneurs ayant le même rapport de réduction nominal peuvent présenter des performances de commande très différentes. Cette différence peut provenir de la rigidité torsionnelle, du jeu, du mouvement perdu, du frottement, de l’hystérésis, de l’erreur de transmission, de la rigidité des roulements, de la précharge, de la répartition de charge, des tolérances de fabrication et des conditions de lubrification.
Cela devient particulièrement important dans les articulations robotiques de haute précision. Une transmission présentant un jeu nominal très faible peut néanmoins afficher une déformation élastique et une hystérésis mesurables sous charge. À l’inverse, une transmission mécaniquement rigide peut offrir une meilleure stabilité de positionnement tout en introduisant d’autres compromis tels que la masse, le frottement, la complexité de fabrication ou le coût.
Pour un actionneur d’articulation robotique utilisé en commande de force, la relation entre le courant moteur et le couple de sortie réel peut également devenir non linéaire. Le courant moteur fournit une estimation utile du couple électromagnétique du moteur, mais le couple de sortie peut différer en raison du frottement de transmission, de la déformation élastique, de la variation de rendement et d’autres effets mécaniques.
Par conséquent, lorsqu’un actionneur d’articulation doit assurer une commande de force ou d’impédance de haute qualité, les ingénieurs doivent déterminer si le système nécessite un retour d’encodeur côté moteur, un retour d’encodeur côté sortie, une architecture à double encodeur, une mesure de couple, une compensation de frottement basée sur un modèle ou une compensation de déformation élastique.
Plus l’application est exigeante, moins il est utile d’évaluer l’actionneur sur la base du seul couple moteur.
La bande passante de commande est limitée par la dynamique mécanique autant que par le contrôleur
Un actionneur d’articulation robotique peut disposer d’un variateur servo à grande vitesse, d’un bus de communication rapide et d’un encodeur haute résolution, mais ces caractéristiques ne produisent pas automatiquement une bande passante élevée en boucle fermée. La structure mécanique impose ses propres limites.
Un actionneur à engrenages peut être approximé comme un système à deux inerties composé de l’inertie côté moteur, de l’inertie côté charge, de la rigidité de transmission et de l’amortissement de transmission.
Une relation simplifiée de transmission élastique peut s’écrire comme suit :
τ_s = K_s × (θ_m / i − q) + B_s × (θ̇_m / i − q̇)
où K_s est la rigidité torsionnelle équivalente, B_s est l’amortissement équivalent, θ_m est la position du moteur, q est la position de sortie et i est le rapport de réduction.
Le point important n’est pas la formule elle-même. Le point important est qu’une rigidité de transmission finie crée des modes mécaniques, y compris des comportements de résonance et d’antirésonance.
Si la bande passante de commande souhaitée s’approche d’une résonance mécanique importante, le simple fait d’augmenter les gains du contrôleur peut rendre le système moins stable plutôt que plus réactif.
Pour cette raison, l’évaluation d’un module d’articulation robotique doit prendre en compte l’emplacement de l’encodeur, la rigidité de transmission, la fréquence de résonance mécanique, l’amortissement, la bande passante de la boucle de commande, la fréquence d’échantillonnage, la bande passante de la boucle de courant et la structure des boucles de position et de vitesse.
Un contrôleur ne peut pas compenser complètement une structure mécanique dont la bande passante exploitable est déjà limitée par sa dynamique physique.
L’architecture de l’encodeur est importante dans un module d’articulation robotique
La configuration de l’encodeur est souvent négligée lors de la comparaison de modules d’articulation robotique.
Un encodeur côté moteur peut fournir des informations à haute résolution sur la position et la vitesse du rotor. Cependant, il ne mesure pas directement la position de sortie finale après déformation de transmission, jeu, hystérésis et autres effets mécaniques.
Un encodeur côté sortie fournit des informations directes sur la position réelle de l’articulation. Une configuration à double encodeur peut donc fournir une architecture de commande différente de celle d’un encodeur uniquement côté moteur et peut aider à séparer le mouvement côté moteur du mouvement côté sortie.
Pour les applications nécessitant une précision de positionnement élevée, une faible erreur de sortie ou une compensation avancée, les ingénieurs doivent poser une question simple : où la position est-elle réellement mesurée ?
Cela peut être plus important que de demander simplement combien de bits d’encodeur le système fournit. Une résolution élevée de l’encodeur n’est utile que lorsque le système mécanique et l’architecture de commande peuvent exploiter cette résolution en pratique.
La durée de vie des roulements et des engrenages doit constituer une contrainte de conception dès le départ
La durée de vie mécanique ne doit pas être traitée uniquement comme un élément final de validation de prototype. Pour un actionneur d’articulation robotique, les roulements de sortie peuvent subir une charge radiale, une charge axiale, un moment de renversement, une charge excentrée, une charge d’impact et des effets de précharge.
Par conséquent, vérifier uniquement le couple de sortie nominal peut sous-estimer la charge réelle des roulements.
Calcul de la durée de vie des roulements
Pour les roulements, la relation classique de durée de vie nominale de base s’exprime généralement comme suit :
L10 = (C/P)^p × 10⁶ revolutions
où C est la capacité de charge dynamique de base, P est la charge dynamique équivalente du roulement et p est égal à 3 pour les roulements à billes et à 10/3 pour les roulements à rouleaux.
Il s’agit d’un calcul de durée de vie nominale de base plutôt que d’une prédiction complète de la durée de vie sur le terrain. La durée de vie réelle des roulements peut également être affectée par la lubrification, la contamination, les exigences de fiabilité, la température de fonctionnement, le désalignement, la répartition interne des charges et d’autres conditions de fonctionnement.
Pour un module d’articulation robotique compact, cette distinction est importante car le moteur peut disposer d’un couple suffisant tandis que le roulement de sortie est soumis à un moment de renversement externe qui modifie considérablement sa condition de charge réelle.
Durée de vie des engrenages et de la transmission
Pour les engrenages cylindriques à denture droite et hélicoïdale, ISO 6336 fournit un cadre pour calculer la capacité de charge et évaluer plusieurs modes de défaillance des engrenages, y compris la contrainte de contact des flancs de denture et la résistance à la flexion au pied de dent.
Toutefois, ISO 6336 ne doit pas être considérée comme une méthode de calcul universelle pour toutes les transmissions robotiques. Son champ d’application est associé aux engrenages cylindriques à denture droite et hélicoïdale, tandis que les transmissions harmoniques, cycloïdales/RV et planétaires nécessitent une analyse adaptée à leurs architectures spécifiques et à leurs méthodes de conception.
Le principe général d’ingénierie reste le même : la durée de vie de la transmission doit être évaluée par rapport au spectre de charge réel plutôt qu’à une seule valeur de couple nominale. Les inversions fréquentes, les charges d’impact, les conditions thermiques, la lubrification, la répartition de charge et la précision de fabrication peuvent tous influencer la durée de vie.
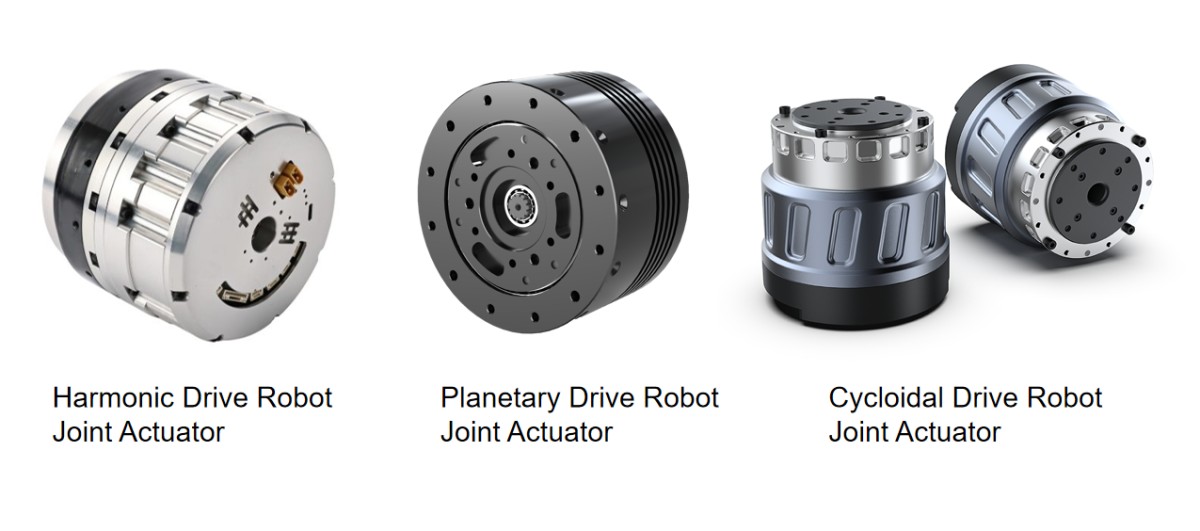
Les transmissions harmoniques, planétaires et RV répondent à des exigences système différentes
Il est tentant de demander quelle technologie de transmission est la meilleure. Pour la sélection technique, une question plus utile est de savoir quelle architecture de transmission répond le mieux aux contraintes mécaniques, thermiques, dynamiques et d’intégration de l’application.
Transmission harmonique
Les systèmes de transmission harmonique sont attrayants pour les actionneurs d’articulation robotique lorsque l’intégration compacte, les rapports de réduction élevés, le faible jeu de transmission et l’intégration légère sont importants. Ils sont largement envisagés pour les bras robotiques, les robots collaboratifs, les articulations de robots humanoïdes, les actionneurs rotatifs compacts et les mécanismes de positionnement de précision.
Cependant, les ingénieurs doivent évaluer la rigidité torsionnelle, l’hystérésis, le rendement de transmission, le comportement thermique, les charges de choc et les exigences de durée de vie plutôt que de sélectionner une transmission harmonique uniquement sur la base du rapport de réduction ou du jeu nominal.
Transmission planétaire
Les transmissions planétaires peuvent offrir une combinaison de rendement, de densité de couple, de capacité de vitesse, de rapports de réduction évolutifs, de flexibilité de fabrication et de maîtrise des coûts. Elles peuvent donc être utiles dans les actionneurs d’articulation robotique lorsque l’application exige un équilibre entre réponse dynamique, capacité de couple, rendement et durée de vie.
Les performances réelles dépendent fortement de l’architecture planétaire, du nombre d’étages, de l’agencement des roulements, du partage de charge, de la qualité des engrenages, de la lubrification et de la précision de fabrication.
Transmission de type RV et cycloïdale
Les architectures de transmission RV et cycloïdales associées sont souvent envisagées lorsqu’une rigidité élevée, une forte capacité de charge et une résistance aux charges externes sont importantes. Elles peuvent convenir aux robots industriels lourds, aux grands bras robotiques, aux systèmes de positionnement et aux mécanismes rotatifs à forte charge.
Les compromis peuvent inclure une plus grande complexité mécanique, des dimensions, une masse, des exigences de fabrication et un coût plus élevés.
Le point important est que la technologie de transmission doit être sélectionnée selon le domaine d’application réel plutôt que selon l’hypothèse générale qu’une architecture est universellement supérieure.
La séquence correcte de sélection d’un actionneur d’articulation robotique
Au lieu de commencer par un catalogue de produits et de remonter à rebours, un processus plus robuste commence par les exigences de l’application.
Étape 1 — Définir le domaine de fonctionnement
Le domaine de fonctionnement doit inclure le couple de crête, le couple continu, le couple RMS, la vitesse maximale, la vitesse typique, l’accélération et la décélération, l’inertie de charge, l’excentricité, les charges radiales et axiales externes, le moment de renversement, le cycle de service, la température ambiante, les conditions de refroidissement, la précision de positionnement, la répétabilité, la rigidité, la réversibilité et la durée de vie prévue.
Ces paramètres constituent l’exigence d’ingénierie réelle pour l’actionneur d’articulation robotique.
Étape 2 — Définir la plage de rapports de réduction
Plutôt que de sélectionner immédiatement un seul rapport de réduction, définissez une plage raisonnable et évaluez chaque candidat selon la vitesse moteur, le couple moteur, l’inertie de charge ramenée, la vitesse de sortie, le rendement de transmission, les pertes thermiques, la réversibilité, la rigidité mécanique et le comportement de résonance.
L’objectif n’est pas de trouver le rapport présentant la meilleure spécification individuelle. Il s’agit de trouver la plage dans laquelle l’ensemble du système reste réalisable.
Étape 3 — Adapter le moteur, la transmission, l’entraînement et le chemin thermique
Un module complet d’articulation robotique doit être évalué comme un système intégré.
La sélection du moteur doit prendre en compte la constante de couple, l’inertie du rotor, la résistance des enroulements, la vitesse maximale, le courant continu, le courant de crête, la tension du bus, la résistance thermique et les conditions de refroidissement. La transmission doit être évaluée selon le rapport de réduction, le rendement, la rigidité, le mouvement perdu, l’hystérésis, la capacité de charge, la durée de vie, la lubrification et les limites de température. L’entraînement doit être évalué selon la capacité de courant, la tension du bus, la bande passante de commande, l’interface de communication, la compatibilité de l’encodeur, les limites thermiques et les fonctions de sécurité si nécessaire.
Le carter mécanique et l’interface de montage doivent également être considérés comme faisant partie de la conception thermique, car ils peuvent déterminer l’efficacité du transfert de chaleur hors de l’actionneur.
L’adaptation du moteur et du réducteur tout en ignorant le chemin thermique est une raison fréquente de reconception tardive.
Étape 4 — Éliminer les architectures système faibles avant de comparer les coûts
Une fois les exigences de base définies, les actionneurs candidats d’articulation robotique doivent d’abord être examinés par rapport aux contraintes techniques strictes.
Un candidat doit être reconsidéré si le fonctionnement continu dépasse sa capacité thermique, si la résonance mécanique est trop proche de la bande passante de commande prévue, si la durée de vie des roulements est insuffisante sous la charge externe réelle, si la durée de vie de la transmission ne couvre pas le cycle de service prévu, si la rigidité de sortie est insuffisante, si le mouvement perdu est incompatible avec l’exigence de positionnement, si la réversibilité ne convient pas au mode de commande prévu, si la vitesse moteur dépasse la capacité disponible de l’entraînement ou de la tension du bus, ou si l’actionneur ne peut pas dissiper efficacement la chaleur dans la structure du robot.
Ce n’est qu’après satisfaction de ces contraintes qu’il est pertinent de comparer les dimensions, le poids, le coût, la chaîne d’approvisionnement, la complexité de fabrication et le temps d’intégration.
« Il fonctionne » ne signifie pas que le système est optimisé
De nombreux modules d’articulation robotique peuvent se déplacer avec succès lors des essais de prototype. Cela prouve que la fonction de base fonctionne, mais ne prouve pas que l’actionneur est optimisé pour la production.
Les problèmes apparaissent souvent plus tard. Un prototype peut fonctionner correctement alors que les variations de production deviennent difficiles à contrôler. Une articulation sans charge peut bien fonctionner tandis que la température augmente excessivement sous charge. Une seule articulation peut fonctionner correctement tandis que plusieurs articulations créent des interactions de puissance et thermiques. Le positionnement à faible vitesse peut rester stable tandis que l’inversion à grande vitesse excite des vibrations. La précision initiale de positionnement peut être bonne tandis que le mouvement perdu ou la répétabilité se dégrade après un fonctionnement de longue durée.
Ce sont des problèmes au niveau du système. Ils ne peuvent pas toujours être résolus simplement en sélectionnant un moteur avec un couple de crête nominal plus élevé.
Du moteur d’articulation robotique à l’actionneur d’articulation robotique : penser au niveau système
La distinction entre un moteur d’articulation robotique et un actionneur complet d’articulation robotique est importante.
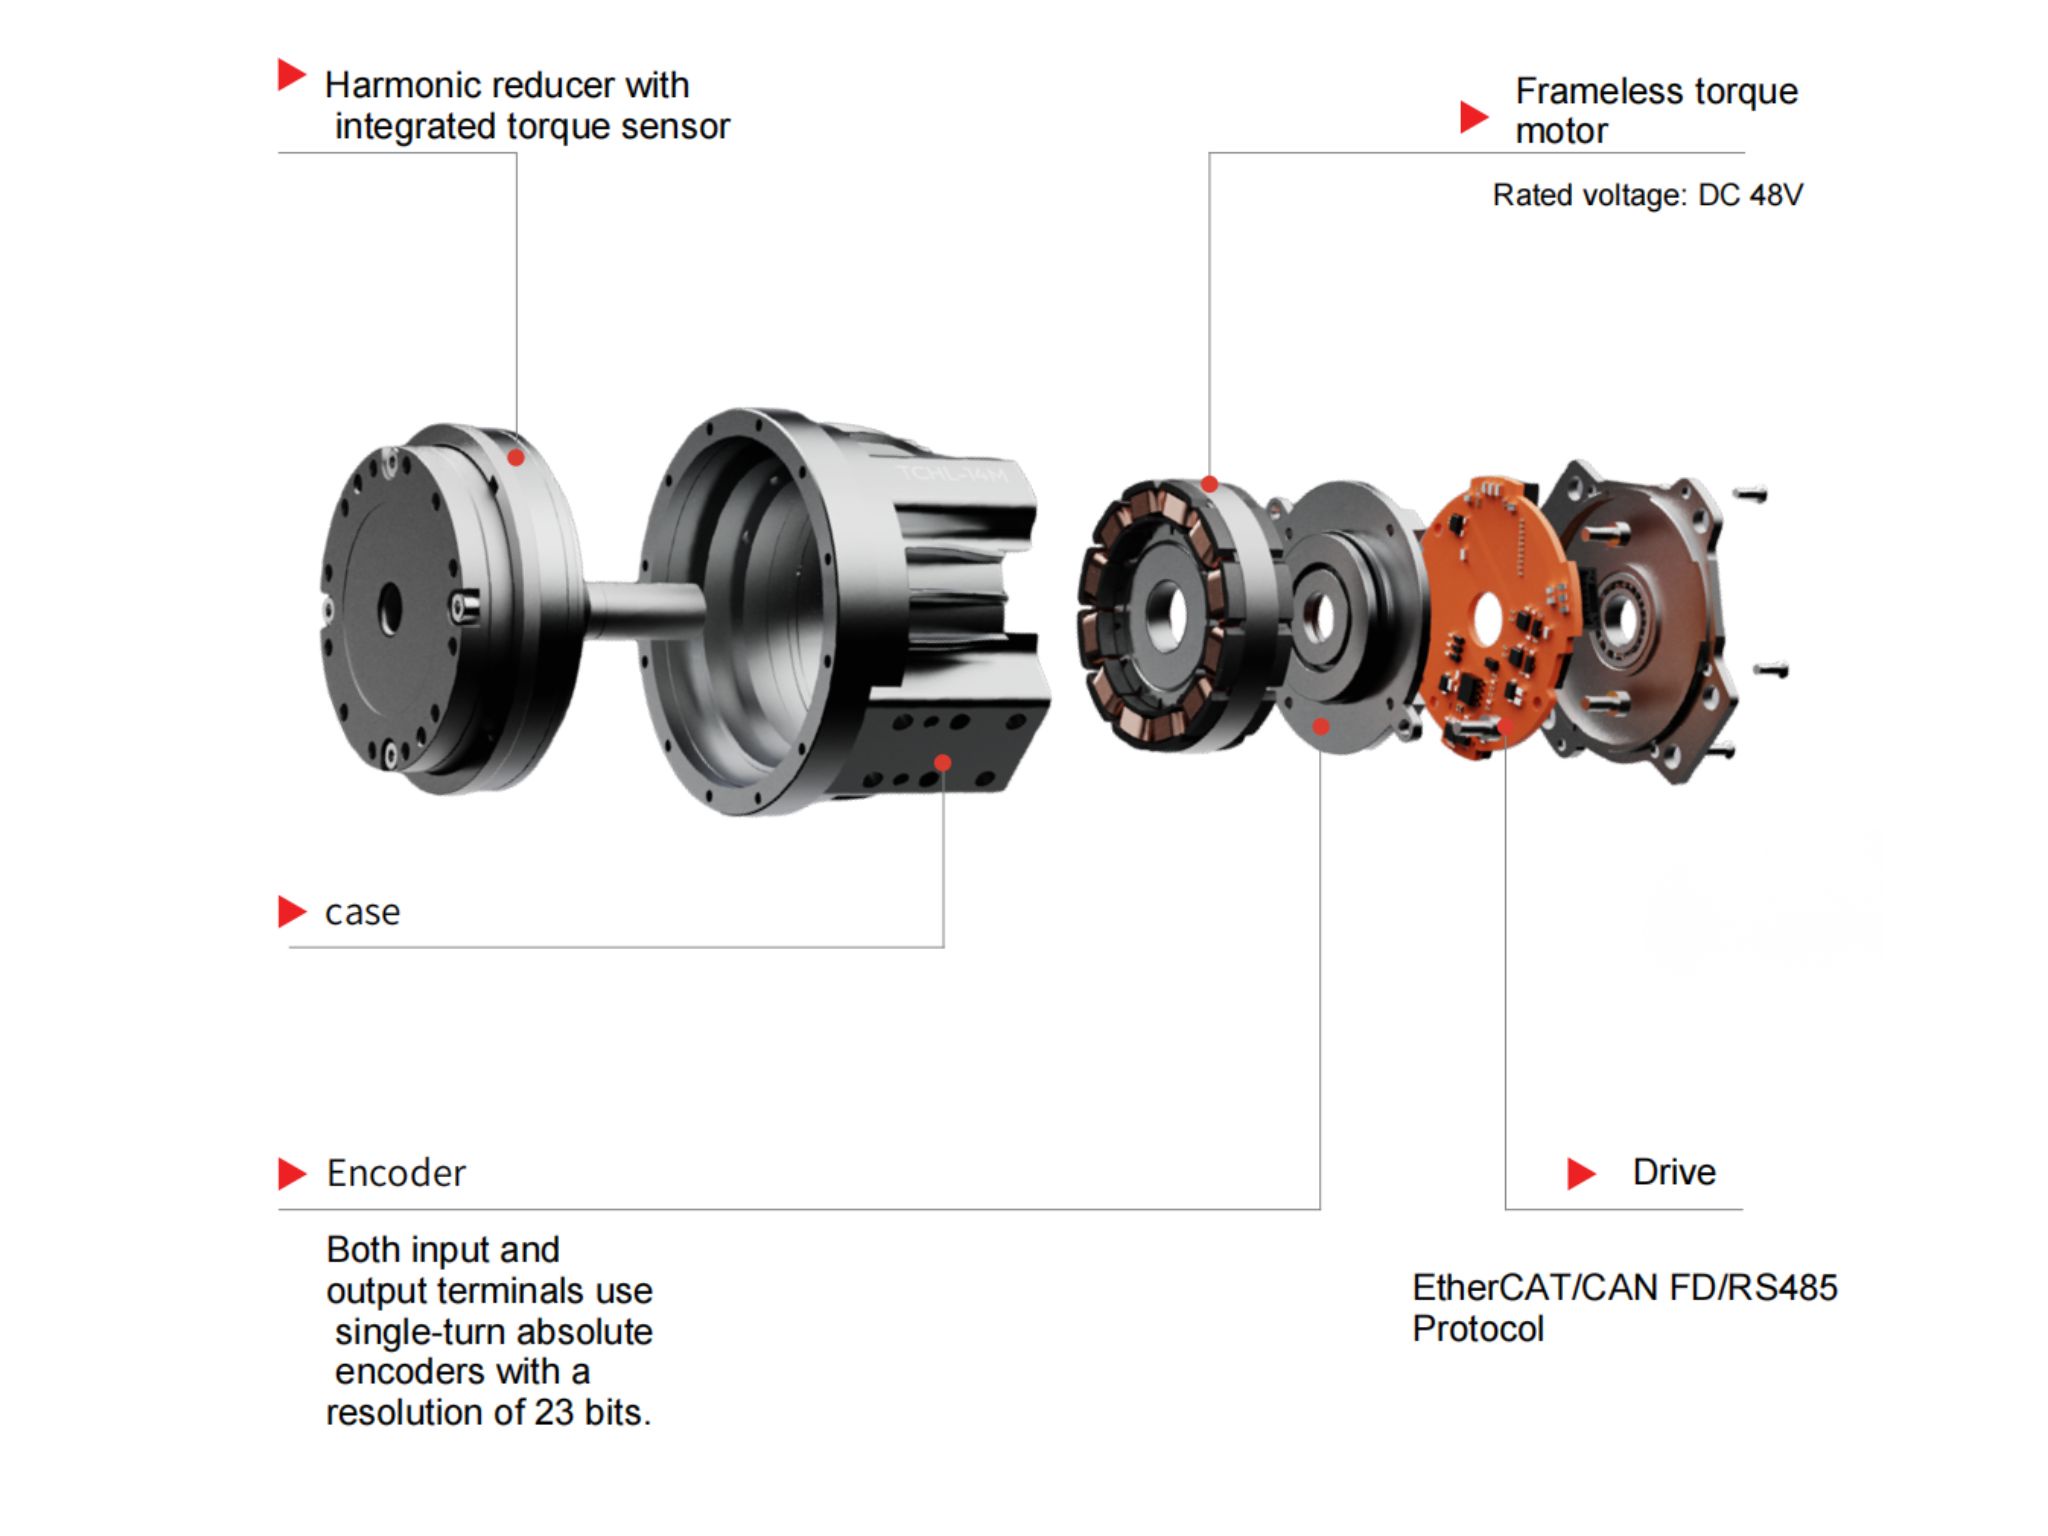
Un moteur d’articulation robotique décrit principalement l’élément moteur qui génère le couple électromagnétique. Un actionneur d’articulation robotique, en revanche, peut intégrer le moteur, le mécanisme de réduction, le système d’encodeur, les roulements, l’électronique d’entraînement, le frein, le carter, le chemin thermique et l’interface de commande.
Un module d’articulation robotique pousse ce concept d’intégration plus loin en regroupant plusieurs éléments fonctionnels dans un ensemble d’articulation mécaniquement installable.
Pour les fabricants de robots, cette distinction est importante car les performances du système dépendent de l’intégration de ces composants plutôt que de la seule spécification du moteur.
Un moteur à couple élevé ne peut pas compenser une rigidité de transmission insuffisante. Un encodeur à haute résolution ne peut pas éliminer l’hystérésis mécanique. Un couple de crête nominal élevé ne peut pas résoudre une dissipation thermique inadéquate. Un variateur servo rapide ne peut pas supprimer une résonance mécanique fondamentalement déterminée par la transmission et la structure.
C’est pourquoi la sélection d’un actionneur d’articulation robotique doit commencer par le comportement système souhaité plutôt que par la spécification d’un seul composant.
Liste de contrôle pratique pour la sélection d’un module d’articulation robotique
Étape de définition du projet
Avant de sélectionner un produit, confirmez que le cycle de service réel a été défini et que les exigences de couple de crête, RMS et continu sont séparées. L’inertie de charge doit inclure l’effecteur terminal et l’outillage, tandis que les charges excentrées et les moments externes doivent également être inclus. La température ambiante, les conditions de refroidissement, la rigidité mécanique, la précision de positionnement, la répétabilité, la réversibilité et la durée de vie prévue doivent être établies avant de comparer des modèles d’actionneur spécifiques.
Étape de sélection du concept
Lors de la sélection du concept, vérifiez si le rapport de réduction est compatible avec la vitesse du moteur et si l’inertie de charge ramenée a été évaluée. Les marges de courant moteur et de tension du bus doivent être suffisantes, et le couple continu doit être évalué selon le cycle de service réel plutôt que selon une condition de catalogue isolée. La rigidité de transmission, le jeu ou le mouvement perdu, le rendement, la durée de vie des roulements et la durée de vie de la transmission doivent tous être évalués par rapport à la charge de fonctionnement réelle.
Étape de validation du prototype
La validation du prototype doit inclure des essais thermiques de longue durée, une validation du couple RMS, des essais répétés de charge de crête, des essais d’inversion dans les sens positif et négatif, des essais de rigidité de sortie, des essais de positionnement et de répétabilité sous charge, des essais de vibration et de résonance, des essais de réversibilité lorsqu’ils sont pertinents, des essais d’impact ou de choc lorsque requis et des essais de durée de vie à long cycle.
Ces essais fournissent des informations qu’une fiche technique de produit ne peut pas entièrement capturer.
Conclusion — La sélection d’un actionneur d’articulation robotique concerne en fin de compte le comportement du système
L’adaptation des inerties demeure une partie importante de la conception d’un actionneur d’articulation robotique, mais elle doit être traitée comme une contrainte technique parmi d’autres dans un modèle système plus vaste.
Le rapport de réduction détermine plus que la multiplication du couple. Le moteur détermine plus que la capacité de l’articulation à tourner. La transmission détermine plus que le jeu nominal. L’encodeur détermine plus que la résolution.
L’actionneur complet doit satisfaire simultanément au spectre de charge, au couple, à la vitesse, aux limites thermiques, à la rigidité mécanique, à la non-linéarité de transmission, à la bande passante de commande, à la capacité des roulements, à la durée de vie de la transmission, aux exigences d’intégration et d’emballage.
Lorsque ces contraintes sont évaluées ensemble, le rapport d’inertie se situe généralement dans une plage raisonnable en conséquence de la conception globale. Lorsque le système est conçu uniquement autour du rapport d’inertie, il est possible d’obtenir un résultat mathématiquement attrayant qui fonctionne mal dans la machine réelle.
Pour les ingénieurs sélectionnant un actionneur d’articulation robotique, l’objectif réel n’est donc pas de trouver le composant présentant la spécification individuelle la plus impressionnante. Il s’agit de construire un système d’articulation dont les caractéristiques mécaniques, électriques, thermiques et de commande restent équilibrées dans l’ensemble du domaine de fonctionnement complet.
L’objectif n’est pas simplement de faire bouger l’articulation. L’objectif est de faire en sorte que l’articulation se comporte de manière prévisible, répétable et fiable dans les conditions pour lesquelles le robot a été conçu.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
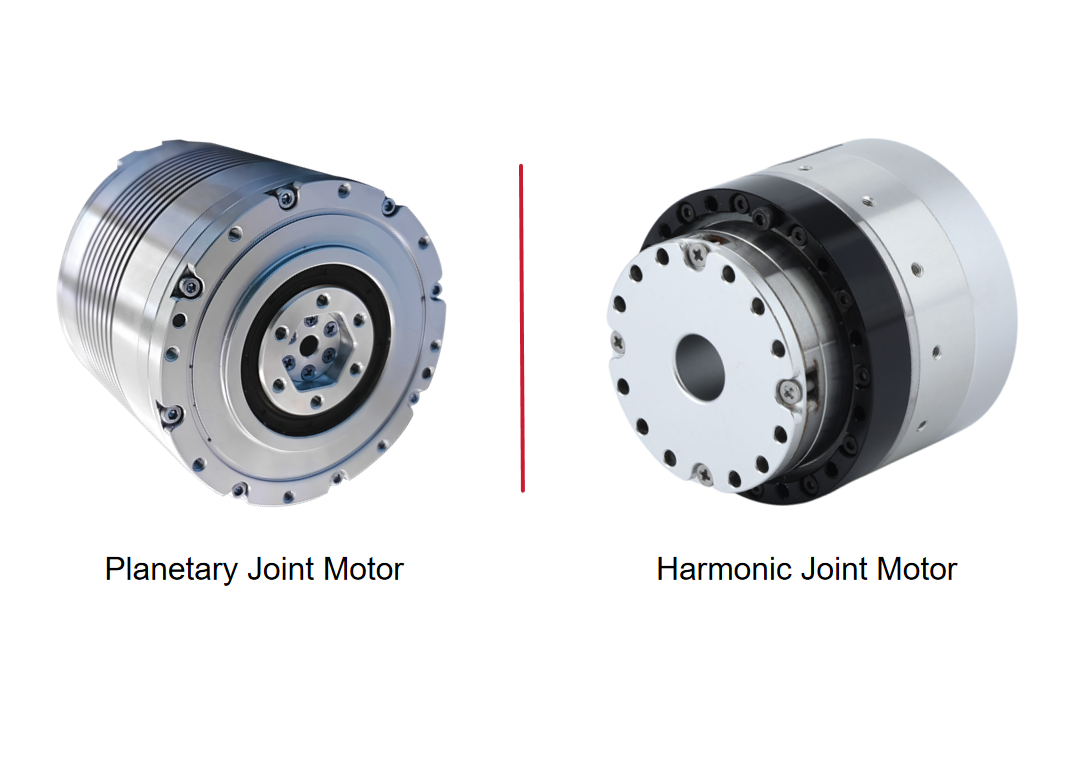
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Sélection d’un actionneur d’articulation de robot : de l’adaptation de l’inertie à l’optimisation au niveau du systèmeLa sélection d’un actionneur d’articulation de robot ne consiste pas simplement à adapter le couple du moteur ou à obtenir un rapport d’inertie approprié. Dans un système robotique réel, le rapport de réduction, le spectre de charge, les performances thermiques, la rigidité mécanique, la non-linéarité de la transmission, l’architecture de l’encodeur, la bande passante de commande et la durée de vie interagissent tous pour déterminer le résultat final. Une articulation peut satisfaire à ses exigences de couple de pointe tout en subissant des vibrations, une surchauffe, des erreurs de positionnement ou une usure prématurée en fonctionnement réel. Cet article examine la logique d’ingénierie derrière la sélection des actionneurs d’articulation de robot et explique pourquoi le passage d’une adaptation à paramètre unique à une optimisation au niveau du système peut offrir des performances d’articulation robotique plus fiables et plus prévisibles.
 Comment choisir un petit actionneur harmonique ?Les petits actionneurs harmoniques de la série 11 de HONPINE offrent une solution de mouvement rotatif compacte et haute performance pour les applications d'automatisation de précision. Disponibles avec arbres creux ou pleins, options 48 V ou 220 V, freins en option, encodeurs absolus et différents rapports de réduction, les produits de la série 11 sont conçus pour les applications nécessitant des dimensions compactes, un couple contrôlé et un positionnement précis.
 Comment choisir un moteur de roue pour un AGV lourd ? Principaux défis, des charges dynamiques aux systèmes de roues motrices pour AGV de 120 tonnesLa sélection d’un moteur de roue pour AGV lourd ne consiste pas seulement à adapter la puissance du moteur ou le couple nominal à la charge utile du véhicule. À mesure que les AGV évoluent de la manutention conventionnelle vers des applications de plusieurs tonnes, voire de la catégorie des 120 tonnes, le système de roues motrices doit supporter les charges dynamiques, l’accélération, le freinage, les forces de virage, la traction et les contraintes mécaniques à long terme. Le véritable défi consiste à adapter la capacité de charge des roues, le couple en bout de roue, les performances du réducteur, l’architecture de direction, la suspension et la conception du châssis aux conditions réelles d’exploitation. Cet article examine les principaux défis liés à la sélection d’un moteur de roue pour AGV lourd et explique comment les roues motrices directrices et les roues motrices différentielles peuvent être évaluées pour différentes applications d’AGV lourds.
 Système servo à moteur DD : comment comprendre la résonance mécanique et résoudre les vibrations de la machine ?Cet article explique la relation entre le réglage servo des moteurs DD, la résonance mécanique et la bande passante servo dans les systèmes de mouvement à entraînement direct. Il examine pourquoi des vibrations et une instabilité peuvent survenir même après des ajustements répétés des paramètres servo, et explique comment la rigidité mécanique, la masse mobile, l’état des roulements, la répartition de la charge et la géométrie structurelle influencent la fréquence de résonance. L’article compare également les approches pour les résonances à haute et basse fréquence, explique dans quels cas le filtrage numérique coupe-bande peut être efficace et propose une stratégie de réglage pratique pour les ingénieurs travaillant avec des moteurs DD, des moteurs couple à entraînement direct et des moteurs linéaires.
 Solution d’actionneur de joint robotique à réducteur harmonique de haute précision pour coudes robotiquesL’articulation du coude robotique joue un rôle essentiel dans la flexion du bras, l’ajustement de la posture et le positionnement de l’effecteur terminal. À mesure que les robots humanoïdes, les robots collaboratifs et les bras robotisés gagnent en capacités, les actionneurs de coude doivent fournir un couple élevé et des mouvements précis dans des espaces d’installation de plus en plus restreints. Un actionneur de joint robotique à réducteur harmonique de haute précision intègre le réducteur harmonique, le moteur, l’encodeur, le frein et le système d’entraînement dans une unité compacte, offrant un faible jeu, une grande rigidité, une forte densité de couple et un contrôle précis des mouvements. Dans cet article, HONPINE présente trois séries d’actionneurs de joint adaptées aux applications de coudes robotiques, couvrant différentes exigences en matière de dimensions, de couple, de vitesse, de précision et d’intégration.







Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Sélection d’un actionneur d’articulation de robot : de l’adaptation de l’inertie à l’optimisation au niveau du systèmeLa sélection d’un actionneur d’articulation de robot ne consiste pas simplement à adapter le couple du moteur ou à obtenir un rapport d’inertie approprié. Dans un système robotique réel, le rapport de réduction, le spectre de charge, les performances thermiques, la rigidité mécanique, la non-linéarité de la transmission, l’architecture de l’encodeur, la bande passante de commande et la durée de vie interagissent tous pour déterminer le résultat final. Une articulation peut satisfaire à ses exigences de couple de pointe tout en subissant des vibrations, une surchauffe, des erreurs de positionnement ou une usure prématurée en fonctionnement réel. Cet article examine la logique d’ingénierie derrière la sélection des actionneurs d’articulation de robot et explique pourquoi le passage d’une adaptation à paramètre unique à une optimisation au niveau du système peut offrir des performances d’articulation robotique plus fiables et plus prévisibles.
 Comment choisir un petit actionneur harmonique ?Les petits actionneurs harmoniques de la série 11 de HONPINE offrent une solution de mouvement rotatif compacte et haute performance pour les applications d'automatisation de précision. Disponibles avec arbres creux ou pleins, options 48 V ou 220 V, freins en option, encodeurs absolus et différents rapports de réduction, les produits de la série 11 sont conçus pour les applications nécessitant des dimensions compactes, un couple contrôlé et un positionnement précis.
 Comment choisir un moteur de roue pour un AGV lourd ? Principaux défis, des charges dynamiques aux systèmes de roues motrices pour AGV de 120 tonnesLa sélection d’un moteur de roue pour AGV lourd ne consiste pas seulement à adapter la puissance du moteur ou le couple nominal à la charge utile du véhicule. À mesure que les AGV évoluent de la manutention conventionnelle vers des applications de plusieurs tonnes, voire de la catégorie des 120 tonnes, le système de roues motrices doit supporter les charges dynamiques, l’accélération, le freinage, les forces de virage, la traction et les contraintes mécaniques à long terme. Le véritable défi consiste à adapter la capacité de charge des roues, le couple en bout de roue, les performances du réducteur, l’architecture de direction, la suspension et la conception du châssis aux conditions réelles d’exploitation. Cet article examine les principaux défis liés à la sélection d’un moteur de roue pour AGV lourd et explique comment les roues motrices directrices et les roues motrices différentielles peuvent être évaluées pour différentes applications d’AGV lourds.
 Système servo à moteur DD : comment comprendre la résonance mécanique et résoudre les vibrations de la machine ?Cet article explique la relation entre le réglage servo des moteurs DD, la résonance mécanique et la bande passante servo dans les systèmes de mouvement à entraînement direct. Il examine pourquoi des vibrations et une instabilité peuvent survenir même après des ajustements répétés des paramètres servo, et explique comment la rigidité mécanique, la masse mobile, l’état des roulements, la répartition de la charge et la géométrie structurelle influencent la fréquence de résonance. L’article compare également les approches pour les résonances à haute et basse fréquence, explique dans quels cas le filtrage numérique coupe-bande peut être efficace et propose une stratégie de réglage pratique pour les ingénieurs travaillant avec des moteurs DD, des moteurs couple à entraînement direct et des moteurs linéaires.
 Solution d’actionneur de joint robotique à réducteur harmonique de haute précision pour coudes robotiquesL’articulation du coude robotique joue un rôle essentiel dans la flexion du bras, l’ajustement de la posture et le positionnement de l’effecteur terminal. À mesure que les robots humanoïdes, les robots collaboratifs et les bras robotisés gagnent en capacités, les actionneurs de coude doivent fournir un couple élevé et des mouvements précis dans des espaces d’installation de plus en plus restreints. Un actionneur de joint robotique à réducteur harmonique de haute précision intègre le réducteur harmonique, le moteur, l’encodeur, le frein et le système d’entraînement dans une unité compacte, offrant un faible jeu, une grande rigidité, une forte densité de couple et un contrôle précis des mouvements. Dans cet article, HONPINE présente trois séries d’actionneurs de joint adaptées aux applications de coudes robotiques, couvrant différentes exigences en matière de dimensions, de couple, de vitesse, de précision et d’intégration.
 Solution d’articulation robotique antidéflagrante pour robots quadrupèdes d’inspection chimique : actionneur d’articulation planétaire avec un couple de pointe allant jusqu’à 500 N·mDans les environnements dangereux tels que la pétrochimie, les mines, les centrales électriques et autres, les robots d’inspection évoluent au-delà de la simple surveillance vers des opérations pratiques telles que la manipulation d’outils, l’inspection d’équipements et les interventions d’urgence. Cette évolution impose des exigences plus élevées aux actionneurs d’articulation robotique, notamment en matière de protection contre les explosions, de couple de sortie, de gestion thermique, de résistance environnementale et de mobilité. L’actionneur d’articulation robotique antidéflagrant de HONPINE est conçu pour les robots quadrupèdes d’inspection et autres plateformes robotiques destinées aux environnements dangereux. Il intègre une transmission planétaire à forte charge, une conception antidéflagrante et des performances de mouvement fiables. Avec un couple de pointe allant jusqu’à 500 N·m par articulation, une protection IP67 en option et la certification Ex db IIB T4 Gb, cette solution est conçue pour répondre aux applications robotiques exigeantes dans des environnements industriels à haut risque.
 Actionneur à entraînement planétaire pour moteurs de roue d’AGV : résoudre les défis de couple, de rayon de braquage et d’intégration de l’entraînementBonjour à tous, je suis Theodore Li, directeur technique chez HONPINE. Aujourd’hui, je voudrais expliquer comment un actionneur à entraînement planétaire peut résoudre les défis pratiques des systèmes de moteurs de roue d’AGV. Les AGV et les AMR nécessitent un couple de roue suffisant pour le démarrage à forte charge, l’accélération, la montée de pentes et les inversions fréquentes, tandis que le système d’entraînement doit rester suffisamment compact pour s’intégrer dans l’espace limité du châssis. Un actionneur à entraînement planétaire associe un moteur à un mécanisme de réduction planétaire afin de convertir la sortie moteur à grande vitesse en un mouvement à plus faible vitesse et à couple plus élevé requis au niveau de la roue. Dans cet article, j’examinerai la relation entre les actionneurs à entraînement planétaire et les moteurs de roue d’AGV, notamment le couple, le rapport de réduction, le diamètre de roue, la capacité de montée, le rayon de braquage, les systèmes à entraînement direct et les actionneurs à réducteur harmonique.
- harmonic transmission
- robot joint motor
- robot joint module
- joint motor
- joint module
- transmission robotisée
- robot joint actuator
- robot joint
- end effector
- harmonic
- small
- planetary
- torque motor
- robotic joint
- humanoid robot
- servo
- actuator
- joint actuator
- joint actuators
- robotic joint actuator
- robotic arm




