Module d’articulation robot creux : pourquoi le passage des câbles est important dans les articulations robotiques?
Lors de l'examen de la fiche technique d'une articulation robotique, nous nous intéressons généralement d'abord au couple, à la vitesse, aux dimensions et au poids. Il existe un autre paramètre qui peut sembler être un détail structurel, mais qui peut avoir un impact significatif sur les performances de l'articulation une fois intégrée dans un robot.
Ce paramètre est la structure creuse de passage des câbles.
L'espace à l'intérieur d'une articulation robotique est déjà limité. Le moteur, le réducteur, l'entraînement, l'encodeur et les roulements doivent tous occuper une partie de l'espace disponible. Alors, pourquoi laisser un passage au centre ?
La réponse devient plus claire lorsque l'articulation est considérée comme faisant partie du robot complet plutôt que comme un actionneur isolé.
Pourquoi les articulations robotiques nécessitent-elles une conception creuse ?
Un robot n'est pas seulement un système mécanique. C'est aussi un système mobile destiné à acheminer l'alimentation, les signaux et d'autres utilités.
Lorsqu'un bras robotisé effectue une opération de prise et de dépose, les articulations ne constituent qu'une partie du système. Une pince électrique située à l'extrémité du bras a besoin d'alimentation et de signaux de commande. Une caméra nécessite des connexions d'alimentation et de communication. Une pince pneumatique ou un système de vide peut nécessiter des tubes d'air. Toutes ces connexions doivent s'étendre du corps du robot jusqu'à l'effecteur terminal à travers le bras mobile.
Lorsque le bras robotisé est immobile, l'agencement de ces câbles et tubes est relativement simple. Toutefois, dès que les articulations commencent à tourner, la situation change.
Un faisceau de câbles auparavant détendu peut se retrouver sous tension. Un excédent de câble peut former une saillie vers l'extérieur. Les câbles acheminés autour d'une articulation peuvent également subir des flexions et torsions répétées.
Si un câble est endommagé, étiré ou présente une connexion intermittente, le problème ne relève plus simplement de l'apparence. Il peut affecter la fiabilité de l'ensemble du système robotique.
Pour cette raison, le cheminement des câbles d'une articulation robotique doit être considéré conjointement avec la structure mécanique et la plage de mouvement de l'articulation. Si le passage des câbles n'est conçu qu'après la finalisation des articulations et des maillons, des supports supplémentaires, des gaines de protection ou des structures de guidage peuvent être nécessaires, et l'agencement mécanique initial peut devoir être modifié.
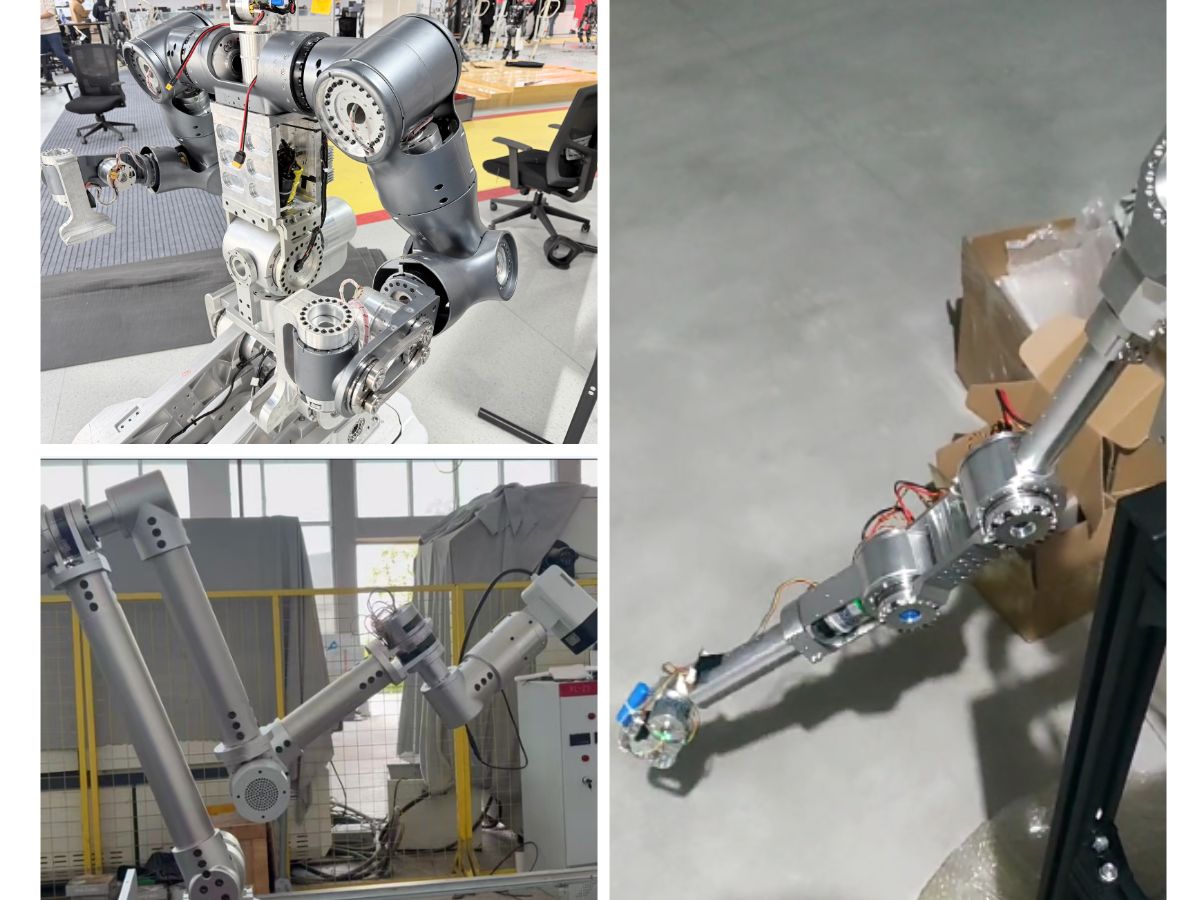
Une articulation robotique creuse offre un passage dédié à travers l'articulation pour les câbles, les tubes et autres connexions internes.
Lorsque ce passage est aligné avec l'espace interne des maillons du robot et l'interface de l'effecteur terminal, les câbles et les tubes peuvent être acheminés à travers la structure du robot plutôt que d'être exposés à l'extérieur du bras. Cela peut réduire les boucles de câbles externes et contribuer à une conception globale plus compacte.
Articulations creuses et non creuses : quelles différences pour le cheminement des câbles ?
Les différences entre le cheminement externe et le cheminement creux des câbles peuvent être examinées selon plusieurs dimensions d'ingénierie.
La faiblesse du cheminement externe des câbles ne réside pas seulement dans le fait qu'un câble finira par défaillir, mais dans le moment où il défaillira.
La durée de vie en flexion d'un câble est une spécification statistique. Un câble homologué pour un million de cycles de flexion dans des conditions d'essai définies peut avoir une durée de vie sensiblement différente sous les contraintes combinées réelles impliquant flexion, torsion, traction, température et conditions d'installation.
La défaillance d'un câble peut également être intermittente. Un câble peut paraître intact extérieurement alors que des conducteurs individuels à l'intérieur ont déjà été endommagés. Il peut en résulter des pertes intermittentes de communication ou des coupures d'alimentation inattendues au niveau de l'effecteur terminal, ce qui rend le diagnostic plus difficile et augmente les coûts de maintenance.
Cependant, le cheminement creux des câbles introduit ses propres défis d'ingénierie.
Le passage interne est limité en espace. Les câbles doivent le traverser tout en étant correctement fixés, protégés contre l'abrasion et en disposant d'un jeu suffisant pour l'assemblage.
Le passage peut également être situé à proximité du moteur et des composants de transmission, qui peuvent compter parmi les zones les plus chaudes de l'articulation. Les câbles acheminés à travers la section creuse doivent donc être sélectionnés selon les conditions de température réelles à l'intérieur du passage, et non simplement selon la température ambiante de fonctionnement.
Le cheminement des câbles fait également partie du processus d'assemblage. Lorsque l'alésage creux disponible est étroit, même une légère réduction du jeu peut augmenter le temps nécessaire à l'installation d'un câble pendant la production.
Un autre point ne doit pas être négligé.
Les deux côtés d'une articulation robotique tournent l'un par rapport à l'autre. Si le faisceau de câbles est fixé à différents composants mobiles de chaque côté de l'articulation, le câble peut encore subir une torsion lors de la rotation de l'articulation. Une flexion locale ou un frottement peut également se produire à l'entrée et à la sortie du passage creux.
Par conséquent, une articulation creuse n'élimine pas la nécessité de prendre en compte la flexibilité des câbles, leur résistance à la torsion, leur fixation, leur protection et le jeu nécessaire au mouvement.
Pouvoir faire passer physiquement un câble à travers l'alésage creux n'est que la première étape. Le câble doit également être vérifié sur toute la plage de fonctionnement de l'articulation afin de garantir qu'il ne subit pas de flexion, de torsion, de traction ou d'abrasion excessives.
Quelle doit être la taille de l'alésage creux ?
Une fois le cheminement interne des câbles sélectionné, la question suivante est simple :
Quelle doit être la taille de l'alésage creux ?
L'approche la plus évidente consiste à examiner le nombre de câbles et de tubes pneumatiques qui doivent traverser l'articulation. Toutefois, dans une conception mécanique réelle, il ne suffit pas d'additionner leurs sections transversales.
La première considération porte sur ce qui doit traverser l'alésage pendant l'assemblage.
Le câble lui-même peut être relativement petit, tandis que le connecteur à son extrémité peut être considérablement plus grand. Si un faisceau de câbles préassemblé est utilisé, les dimensions du connecteur peuvent déterminer si le faisceau peut traverser l'alésage creux.
Si le câble est acheminé en premier puis connecté ultérieurement, la conception doit plutôt prendre en compte l'espace de travail interne disponible et la possibilité d'effectuer efficacement les opérations de maintenance futures.
La deuxième considération est la part de l'alésage qui est réellement utilisable.
Les gaines de protection, les bagues, les revêtements et d'autres structures de protection peuvent occuper une partie du diamètre disponible. Plusieurs câbles nécessitent également un jeu entre les lignes individuelles plutôt que de former une section transversale parfaitement compacte.
À la sortie du passage, un espace supplémentaire peut être nécessaire pour permettre aux câbles de changer de direction sans les contraindre à un rayon de courbure trop faible.
Pour ces raisons, choisir un alésage creux qui est simplement « suffisamment grand pour tout contenir » n'est pas un critère d'ingénierie approprié.
La conception du cheminement doit également prévoir une marge suffisante pour l'assemblage, le mouvement et la maintenance.
Un alésage creux plus grand est-il toujours préférable ?
Pas nécessairement.
Lorsque le diamètre et la longueur globaux de l'articulation sont contraints, l'augmentation de l'alésage creux réduit l'espace disponible autour de celui-ci pour le moteur, le réducteur, les roulements et les composants de support structurel.
Pour maintenir la capacité de sortie et la rigidité structurelle requises, l'architecture interne peut devoir être repensée, ou les dimensions globales de l'articulation peuvent devoir augmenter.
L'alésage creux approprié doit donc être déterminé en fonction de l'application réelle.
Les facteurs importants comprennent :
Les dispositifs qui seront connectés à l'effecteur terminal
Les spécifications et la quantité des câbles et des tubes pneumatiques
La manière dont les connecteurs seront installés
La plage de rotation requise de l'articulation
Le rayon de courbure requis des câbles
Les exigences d'assemblage
Les exigences futures de maintenance ou de remplacement des câbles
Une fois ces exigences clarifiées, la taille d'alésage requise peut être évaluée plus précisément.
Pour une articulation robotique, l'alésage creux est un paramètre dimensionnel.
Pour le robot complet, il s'agit toutefois d'un passage qui doit participer à la conception mécanique, électrique, d'assemblage, de mouvement et de maintenance.
La conception creuse doit être prise en compte dès le début de la conception de l'articulation
La valeur d'une articulation robotique creuse ne réside pas simplement dans le fait qu'elle offre un passage à travers le centre de l'actionneur.
Sa véritable valeur réside dans l'intégration de l'articulation avec les exigences de cheminement des câbles du robot complet.
Lorsque le cheminement interne est pris en compte dès le début du processus de conception mécanique, le robot peut être conçu de sorte que l'articulation dispose d'une capacité de mouvement suffisante tout en maintenant les câbles et les lignes pneumatiques correctement protégés et maîtrisés.
Un actionneur d'articulation creuse bien conçu doit donc équilibrer la taille de l'alésage creux, la rigidité structurelle, l'intégration du moteur et de la transmission, les conditions thermiques, les exigences relatives aux câbles, l'assemblage et la maintenance.
L'objectif n'est pas simplement de rendre l'alésage aussi grand que possible.
L'objectif est de créer un cheminement qui fonctionne avec l'architecture mécanique du robot, afin que l'articulation puisse se déplacer comme requis tout en laissant aux câbles et aux tubes suffisamment d'espace pour fonctionner de manière fiable pendant toute la durée de vie du robot.
Conclusion : concevoir une articulation robotique creuse pour le système robotique complet
Une articulation robotique creuse ne doit pas être évaluée uniquement selon le diamètre de son ouverture centrale.
L'alésage creux fait partie de l'architecture mécanique et électrique du robot. Ses dimensions influencent le cheminement des câbles, l'installation des connecteurs, la protection des câbles, les conditions thermiques, l'intégration structurelle et la maintenance.
Pour les fabricants de robots et les intégrateurs de systèmes, la bonne question n'est donc pas simplement de savoir si une articulation possède un alésage creux, mais si l'actionneur d'articulation creuse fournit un cheminement correspondant à la conception complète du robot.
Lorsque le cheminement des câbles est pris en compte dès le début, l'articulation robotique peut être conçue en fonction des exigences réelles de l'effecteur terminal, de la plage de mouvement, de la configuration des câbles, de la rigidité structurelle et de la durée de vie.
Une conception creuse bien intégrée permet à l'articulation de fournir le mouvement requis tout en offrant aux câbles et aux tubes un chemin contrôlé à travers la structure du robot. L'alésage creux devient ainsi plus qu'une caractéristique structurelle : il constitue une partie importante de l'architecture globale de l'articulation robotique.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
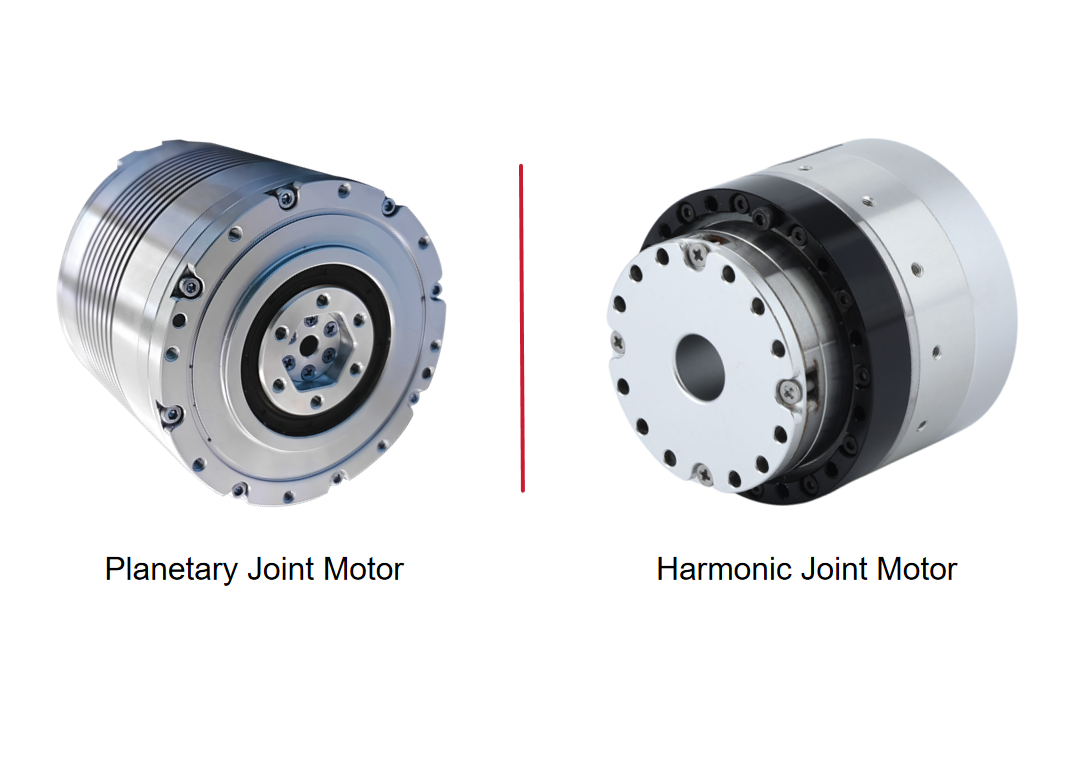
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Module d’articulation robot creux : pourquoi le passage des câbles est important dans les articulations robotiques?Un module d’articulation robot creux offre un passage interne pour les câbles d’alimentation, les lignes de signal, les tubes pneumatiques et d’autres connexions d’effecteurs terminaux. Par rapport au passage de câbles externe, un module d’articulation creux peut contribuer à réduire l’exposition des câbles, à améliorer l’intégration du système et à créer une trajectoire de mouvement plus dégagée pour les bras robotiques. Cet article explique pourquoi le passage interne des câbles est important dans les articulations robotiques et les éléments à prendre en compte lors de la sélection d’un module d’articulation creux pour des applications robotiques.
 Sélection d’un actionneur d’articulation de robot : de l’adaptation de l’inertie à l’optimisation au niveau du systèmeLa sélection d’un actionneur d’articulation de robot ne consiste pas simplement à adapter le couple du moteur ou à obtenir un rapport d’inertie approprié. Dans un système robotique réel, le rapport de réduction, le spectre de charge, les performances thermiques, la rigidité mécanique, la non-linéarité de la transmission, l’architecture de l’encodeur, la bande passante de commande et la durée de vie interagissent tous pour déterminer le résultat final. Une articulation peut satisfaire à ses exigences de couple de pointe tout en subissant des vibrations, une surchauffe, des erreurs de positionnement ou une usure prématurée en fonctionnement réel. Cet article examine la logique d’ingénierie derrière la sélection des actionneurs d’articulation de robot et explique pourquoi le passage d’une adaptation à paramètre unique à une optimisation au niveau du système peut offrir des performances d’articulation robotique plus fiables et plus prévisibles.
 Comment choisir un petit actionneur harmonique ?Les petits actionneurs harmoniques de la série 11 de HONPINE offrent une solution de mouvement rotatif compacte et haute performance pour les applications d'automatisation de précision. Disponibles avec arbres creux ou pleins, options 48 V ou 220 V, freins en option, encodeurs absolus et différents rapports de réduction, les produits de la série 11 sont conçus pour les applications nécessitant des dimensions compactes, un couple contrôlé et un positionnement précis.
 Comment choisir un moteur de roue pour un AGV lourd ? Principaux défis, des charges dynamiques aux systèmes de roues motrices pour AGV de 120 tonnesLa sélection d’un moteur de roue pour AGV lourd ne consiste pas seulement à adapter la puissance du moteur ou le couple nominal à la charge utile du véhicule. À mesure que les AGV évoluent de la manutention conventionnelle vers des applications de plusieurs tonnes, voire de la catégorie des 120 tonnes, le système de roues motrices doit supporter les charges dynamiques, l’accélération, le freinage, les forces de virage, la traction et les contraintes mécaniques à long terme. Le véritable défi consiste à adapter la capacité de charge des roues, le couple en bout de roue, les performances du réducteur, l’architecture de direction, la suspension et la conception du châssis aux conditions réelles d’exploitation. Cet article examine les principaux défis liés à la sélection d’un moteur de roue pour AGV lourd et explique comment les roues motrices directrices et les roues motrices différentielles peuvent être évaluées pour différentes applications d’AGV lourds.
 Système servo à moteur DD : comment comprendre la résonance mécanique et résoudre les vibrations de la machine ?Cet article explique la relation entre le réglage servo des moteurs DD, la résonance mécanique et la bande passante servo dans les systèmes de mouvement à entraînement direct. Il examine pourquoi des vibrations et une instabilité peuvent survenir même après des ajustements répétés des paramètres servo, et explique comment la rigidité mécanique, la masse mobile, l’état des roulements, la répartition de la charge et la géométrie structurelle influencent la fréquence de résonance. L’article compare également les approches pour les résonances à haute et basse fréquence, explique dans quels cas le filtrage numérique coupe-bande peut être efficace et propose une stratégie de réglage pratique pour les ingénieurs travaillant avec des moteurs DD, des moteurs couple à entraînement direct et des moteurs linéaires.








Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Module d’articulation robot creux : pourquoi le passage des câbles est important dans les articulations robotiques?Un module d’articulation robot creux offre un passage interne pour les câbles d’alimentation, les lignes de signal, les tubes pneumatiques et d’autres connexions d’effecteurs terminaux. Par rapport au passage de câbles externe, un module d’articulation creux peut contribuer à réduire l’exposition des câbles, à améliorer l’intégration du système et à créer une trajectoire de mouvement plus dégagée pour les bras robotiques. Cet article explique pourquoi le passage interne des câbles est important dans les articulations robotiques et les éléments à prendre en compte lors de la sélection d’un module d’articulation creux pour des applications robotiques.
 Sélection d’un actionneur d’articulation de robot : de l’adaptation de l’inertie à l’optimisation au niveau du systèmeLa sélection d’un actionneur d’articulation de robot ne consiste pas simplement à adapter le couple du moteur ou à obtenir un rapport d’inertie approprié. Dans un système robotique réel, le rapport de réduction, le spectre de charge, les performances thermiques, la rigidité mécanique, la non-linéarité de la transmission, l’architecture de l’encodeur, la bande passante de commande et la durée de vie interagissent tous pour déterminer le résultat final. Une articulation peut satisfaire à ses exigences de couple de pointe tout en subissant des vibrations, une surchauffe, des erreurs de positionnement ou une usure prématurée en fonctionnement réel. Cet article examine la logique d’ingénierie derrière la sélection des actionneurs d’articulation de robot et explique pourquoi le passage d’une adaptation à paramètre unique à une optimisation au niveau du système peut offrir des performances d’articulation robotique plus fiables et plus prévisibles.
 Comment choisir un petit actionneur harmonique ?Les petits actionneurs harmoniques de la série 11 de HONPINE offrent une solution de mouvement rotatif compacte et haute performance pour les applications d'automatisation de précision. Disponibles avec arbres creux ou pleins, options 48 V ou 220 V, freins en option, encodeurs absolus et différents rapports de réduction, les produits de la série 11 sont conçus pour les applications nécessitant des dimensions compactes, un couple contrôlé et un positionnement précis.
 Comment choisir un moteur de roue pour un AGV lourd ? Principaux défis, des charges dynamiques aux systèmes de roues motrices pour AGV de 120 tonnesLa sélection d’un moteur de roue pour AGV lourd ne consiste pas seulement à adapter la puissance du moteur ou le couple nominal à la charge utile du véhicule. À mesure que les AGV évoluent de la manutention conventionnelle vers des applications de plusieurs tonnes, voire de la catégorie des 120 tonnes, le système de roues motrices doit supporter les charges dynamiques, l’accélération, le freinage, les forces de virage, la traction et les contraintes mécaniques à long terme. Le véritable défi consiste à adapter la capacité de charge des roues, le couple en bout de roue, les performances du réducteur, l’architecture de direction, la suspension et la conception du châssis aux conditions réelles d’exploitation. Cet article examine les principaux défis liés à la sélection d’un moteur de roue pour AGV lourd et explique comment les roues motrices directrices et les roues motrices différentielles peuvent être évaluées pour différentes applications d’AGV lourds.
 Système servo à moteur DD : comment comprendre la résonance mécanique et résoudre les vibrations de la machine ?Cet article explique la relation entre le réglage servo des moteurs DD, la résonance mécanique et la bande passante servo dans les systèmes de mouvement à entraînement direct. Il examine pourquoi des vibrations et une instabilité peuvent survenir même après des ajustements répétés des paramètres servo, et explique comment la rigidité mécanique, la masse mobile, l’état des roulements, la répartition de la charge et la géométrie structurelle influencent la fréquence de résonance. L’article compare également les approches pour les résonances à haute et basse fréquence, explique dans quels cas le filtrage numérique coupe-bande peut être efficace et propose une stratégie de réglage pratique pour les ingénieurs travaillant avec des moteurs DD, des moteurs couple à entraînement direct et des moteurs linéaires.
 Réducteur harmonique compact : avantages, applications et guide de sélectionRéducteur à entraînement harmonique compact pour systèmes de mouvement de précision, offrant un rapport de réduction élevé, un jeu quasi nul, un faible poids et une transmission précise.
 Solution d’actionneur de joint robotique à réducteur harmonique de haute précision pour coudes robotiquesL’articulation du coude robotique joue un rôle essentiel dans la flexion du bras, l’ajustement de la posture et le positionnement de l’effecteur terminal. À mesure que les robots humanoïdes, les robots collaboratifs et les bras robotisés gagnent en capacités, les actionneurs de coude doivent fournir un couple élevé et des mouvements précis dans des espaces d’installation de plus en plus restreints. Un actionneur de joint robotique à réducteur harmonique de haute précision intègre le réducteur harmonique, le moteur, l’encodeur, le frein et le système d’entraînement dans une unité compacte, offrant un faible jeu, une grande rigidité, une forte densité de couple et un contrôle précis des mouvements. Dans cet article, HONPINE présente trois séries d’actionneurs de joint adaptées aux applications de coudes robotiques, couvrant différentes exigences en matière de dimensions, de couple, de vitesse, de précision et d’intégration.