










Moteur à engrenages harmoniques vs. actionneur harmonique : quelles sont les différences ?
En robotique et dans l’automatisation industrielle, les motoréducteurs harmoniques et les actionneurs harmoniques sont des produits de transmission de précision largement utilisés. Tous deux intègrent généralement une technologie de transmission harmonique et présentent des avantages tels qu’une structure compacte, un rapport de réduction élevé, un faible jeu et une transmission précise du mouvement. Ils sont largement utilisés dans les articulations de robots, les mécanismes rotatifs de précision et les équipements automatisés.
Cependant, il n’existe pas sur le marché de distinction universellement normalisée entre ces deux appellations de produits. Selon les fabricants, les termes motoréducteur harmonique et actionneur harmonique peuvent désigner des produits présentant des configurations similaires, voire qui se recoupent. Certains motoréducteurs harmoniques intègrent des codeurs, des freins, des capteurs et même des servovariateurs, tandis que certains actionneurs harmoniques peuvent avoir une configuration relativement basique, composée d’un moteur et d’un réducteur.
Ces termes ne doivent donc pas être considérés comme désignant deux catégories de produits totalement distinctes.
Quelles sont donc les différences entre un motoréducteur harmonique et un actionneur harmonique ? Afin de mieux comprendre leurs caractéristiques respectives, cet article les compare sous l’angle de la conception du produit, du niveau d’intégration, des fonctions de commande, de l’installation, de la mise en service et des exigences de l’application, pour aider les fabricants d’équipements à choisir la solution de mouvement adaptée.
1. Qu’est-ce qu’un motoréducteur harmonique ?
Un motoréducteur harmonique est un produit de transmission de précision qui utilise une technologie de transmission harmonique pour réduire la vitesse et transmettre le couple. Son principe de fonctionnement de base repose sur un moteur qui fournit la puissance d’entrée, tandis qu’un réducteur harmonique réduit la vitesse de rotation et augmente le couple de sortie afin de répondre aux exigences de mouvement des machines de précision.
Du point de vue de sa conception, un motoréducteur harmonique met principalement l’accent sur la coordination entre le moteur et le système de transmission harmonique. Selon la conception du fabricant, il peut s’agir d’un ensemble d’entraînement relativement basique composé d’un moteur et d’un réducteur, ou d’une unité hautement intégrée équipée de codeurs, de freins, de capteurs et d’électronique de commande.
1.1 Principaux composants d’un motoréducteur harmonique
Un motoréducteur harmonique type peut comprendre plusieurs composants. Le moteur, qui peut être un servomoteur, un moteur CC sans balais ou un moteur couple sans carcasse, fournit la puissance de rotation. Le réducteur harmonique utilise une couronne flexible, une couronne rigide et un générateur d’onde pour obtenir un rapport de réduction élevé et une transmission précise du mouvement. L’arbre ou la bride de sortie transmet le couple à vitesse réduite à l’équipement entraîné, tandis que le carter assure le soutien structurel et la protection mécanique.
Selon la configuration du produit, des composants supplémentaires tels que des codeurs, des freins, des capteurs et des servovariateurs peuvent également être intégrés au système.
1.2 Comment fonctionne un motoréducteur harmonique ?
Le principe de transmission fondamental d’un motoréducteur harmonique repose sur la technologie de transmission harmonique. Lorsque le moteur entraîne le générateur d’onde en rotation, la couronne flexible subit une déformation élastique contrôlée et s’engrène avec la couronne rigide. Comme le nombre de dents de la couronne flexible et de la couronne rigide diffère, leur mouvement relatif entraîne une réduction de la vitesse de rotation.
Grâce à ce mécanisme, un motoréducteur harmonique peut atteindre un rapport de réduction élevé et augmenter le couple de sortie dans une structure compacte. Lorsque des composants supplémentaires tels que des codeurs, des freins et des servovariateurs sont intégrés, le produit peut également assurer des fonctions plus complètes de retour de position, de commande du mouvement et de freinage.
1.3 Applications courantes des motoréducteurs harmoniques
Les motoréducteurs harmoniques sont couramment utilisés dans les applications nécessitant un mouvement rotatif précis et une structure de transmission compacte, notamment les robots industriels, les robots collaboratifs, les équipements d’assemblage automatisés, les machines CNC, les systèmes d’inspection optique, les équipements médicaux et les systèmes d’automatisation des semi-conducteurs. Selon leur configuration mécanique et leurs capacités de commande, ils peuvent répondre à différents besoins de mouvement dans les machines industrielles et les systèmes robotiques.
2. Qu’est-ce qu’un actionneur harmonique ?
Un actionneur harmonique est une unité d’actionnement intégrée conçue autour d’une technologie de transmission harmonique. Plutôt que de se limiter à la transmission de puissance, il est conçu pour exécuter des tâches de mouvement spécifiques grâce à la coordination de composants mécaniques, électriques et de retour d’information.
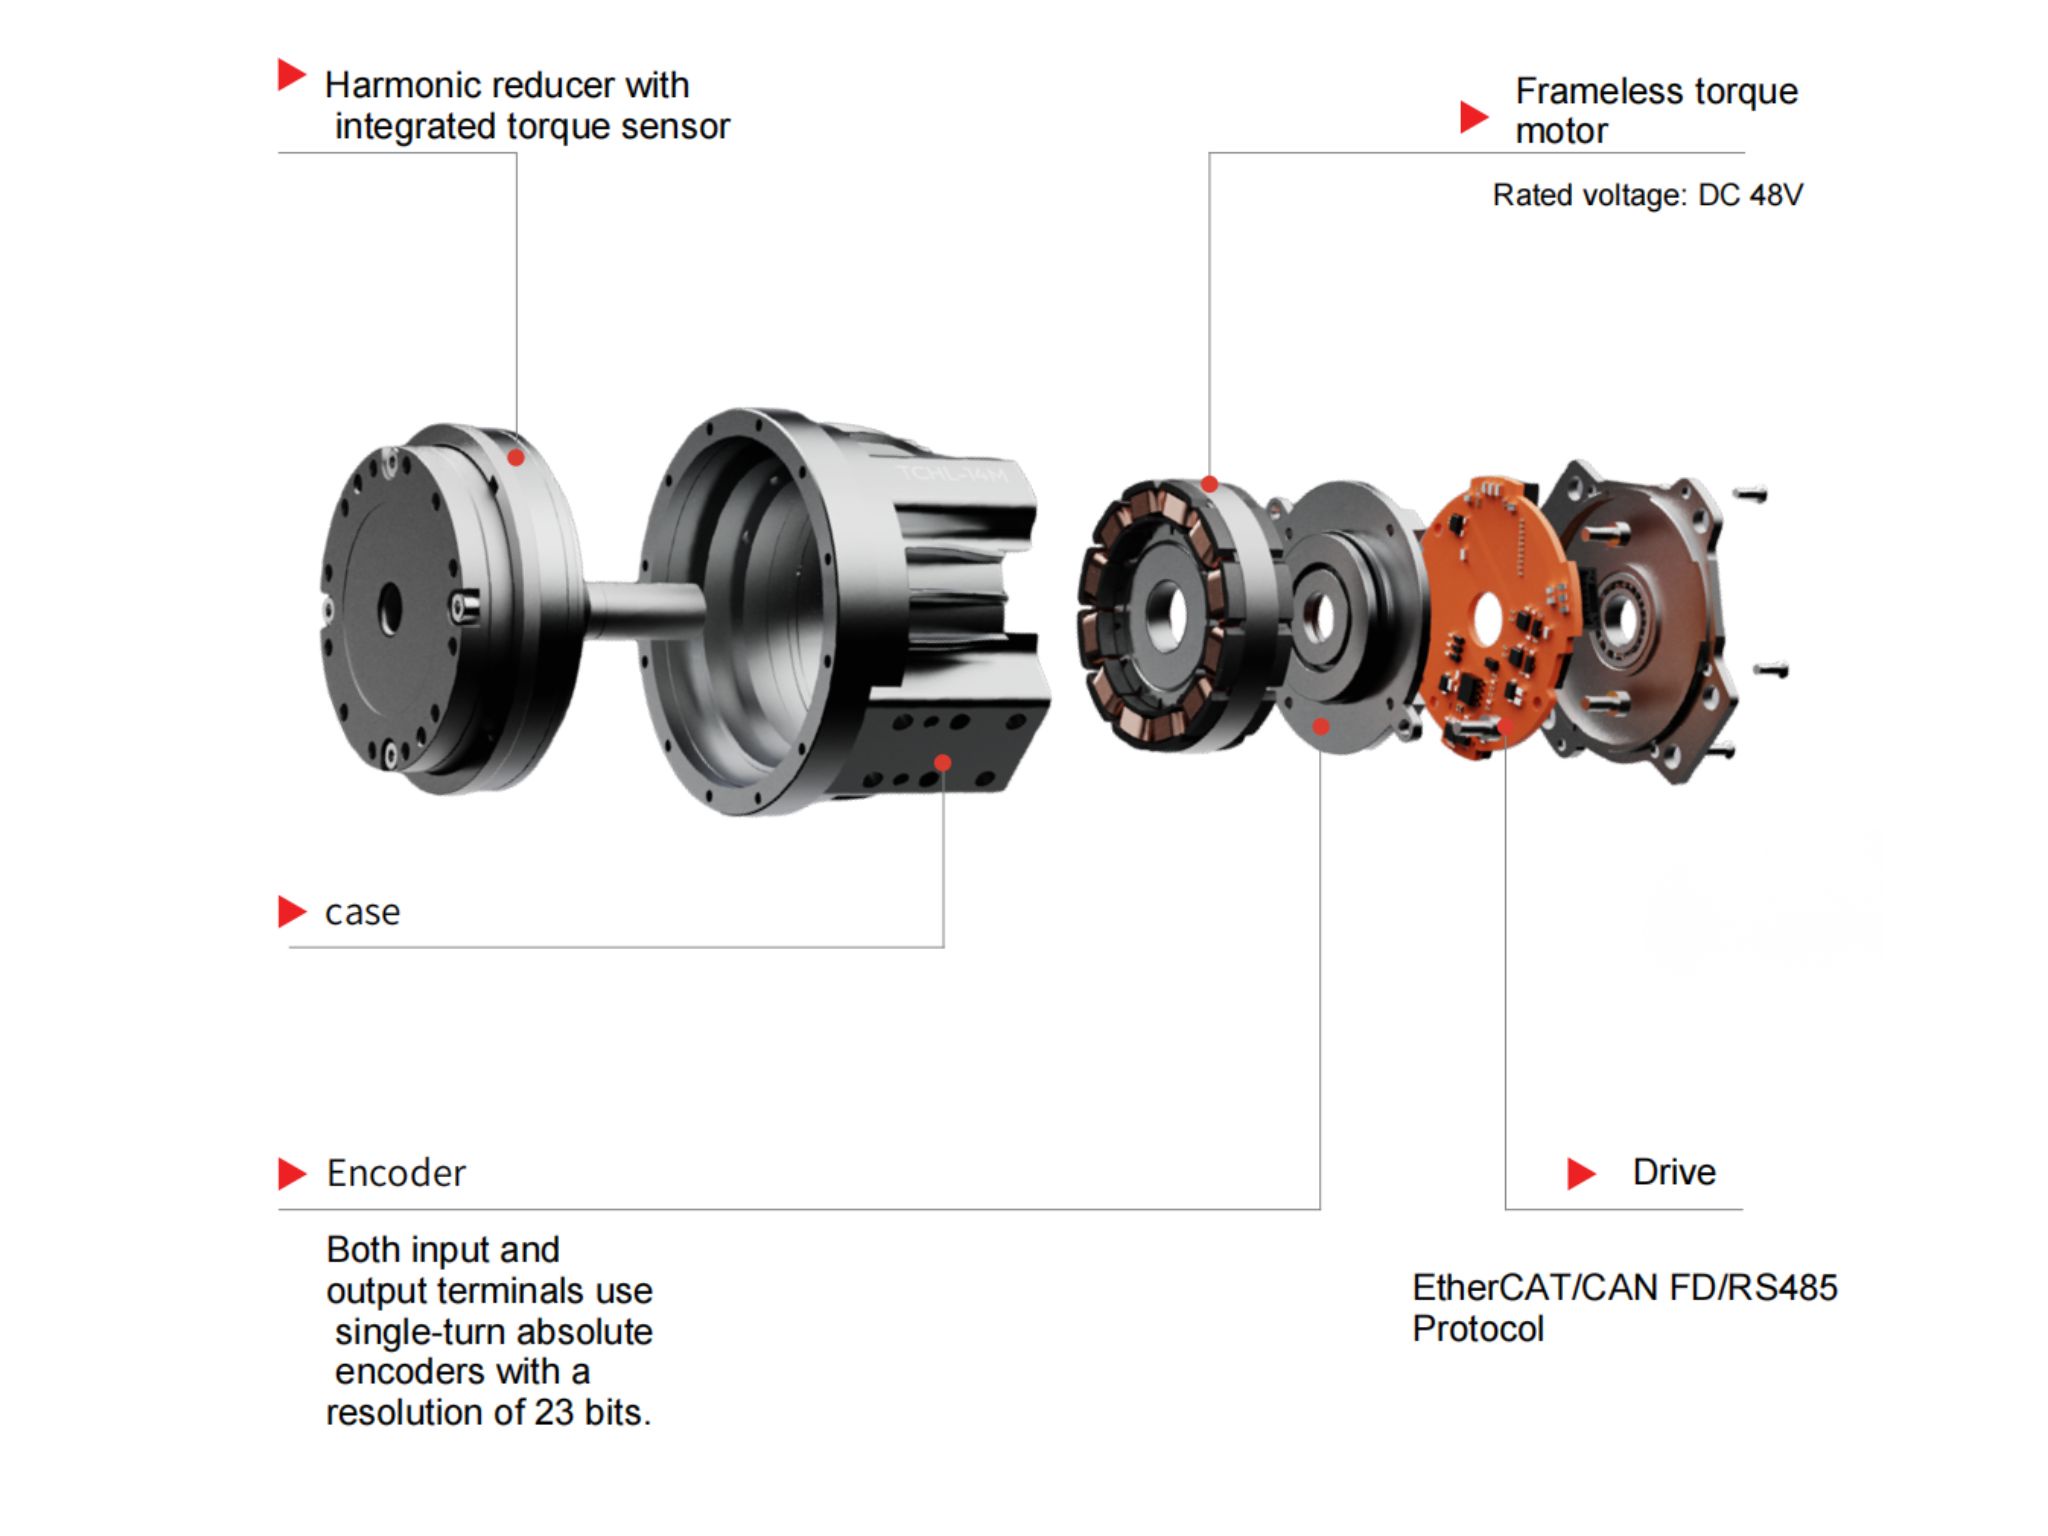
En plus d’un moteur et d’un réducteur harmonique, un actionneur harmonique peut intégrer, selon l’application prévue, un roulement de sortie, un codeur, un frein, un capteur de couple et un servovariateur. Sa conception vise à réunir dans une unité compacte le mouvement de sortie requis, le retour de position, la capacité de freinage et l’intégration au système.
2.1 Principaux composants d’un actionneur harmonique
Un actionneur harmonique type peut intégrer plusieurs composants fonctionnels. Un moteur couple sans carcasse fournit la puissance d’entraînement et permet une intégration compacte avec le réducteur harmonique. Le réducteur harmonique assure un rapport de réduction élevé et une transmission précise du couple, tandis que les codeurs surveillent la position et la vitesse côté moteur ou côté sortie. Un frein peut assurer le maintien mécanique ou le freinage lorsque l’application l’exige, et un roulement de sortie supporte la charge tout en prenant en compte les charges axiales, radiales et les moments spécifiés.
Pour les applications nécessitant un retour d’information plus avancé, un capteur de couple peut mesurer le couple de sortie et contribuer aux stratégies de commande en force ou de mouvement compliant. Selon la conception du produit, un servovariateur peut être installé à l’extérieur ou intégré à l’actionneur.
Tous les actionneurs harmoniques ne comprennent pas l’ensemble de ces composants. Leur configuration réelle dépend de la conception du fabricant et des exigences fonctionnelles de l’application.
2.2 Comment fonctionne un actionneur harmonique ?
Un actionneur harmonique utilise le moteur pour entraîner le réducteur harmonique, ce qui réduit la vitesse de rotation et augmente le couple de sortie. Toutefois, sa conception accorde davantage d’importance au fonctionnement coordonné de l’ensemble du système d’actionnement.
Par exemple, un actionneur équipé de deux codeurs peut surveiller indépendamment les positions côté moteur et côté sortie. Le système de commande peut utiliser ces signaux de retour pour surveiller le mouvement réel en sortie et mettre en œuvre des stratégies de détection et de compensation des erreurs de position.
Si un capteur de couple est également intégré, l’actionneur peut mesurer les variations du couple de sortie et fournir un retour d’information pour la commande en force, la commande d’impédance et le mouvement compliant. La valeur d’un actionneur harmonique ne se limite donc pas à la transmission de puissance : elle comprend aussi des fonctions intégrées d’actionnement et de retour d’information sur le mouvement.
2.3 Applications courantes des actionneurs harmoniques
Les actionneurs harmoniques conviennent aux équipements nécessitant une structure compacte, un positionnement précis et une commande intégrée du mouvement. Parmi les applications courantes figurent les robots industriels, les robots collaboratifs, les robots humanoïdes, les exosquelettes robotisés, les robots médicaux, les tables rotatives de précision, les équipements d’automatisation des semi-conducteurs et les systèmes de positionnement et d’assemblage de haute précision.
3. Motoréducteur harmonique ou actionneur harmonique : six différences clés
Puisque les appellations de ces deux produits se recoupent sur le marché, il serait inexact de supposer qu’un motoréducteur harmonique ne peut pas comporter de codeurs, de freins ou de servovariateurs, ou que tout actionneur harmonique doit intégrer l’ensemble de ces composants. Toutefois, en comparant leurs approches de conception et leurs priorités fonctionnelles, plusieurs différences clés peuvent être relevées.
3.1 Priorités de conception du produit
Un motoréducteur harmonique met principalement l’accent sur l’association d’un moteur et d’un système de transmission harmonique. Son objectif principal est d’assurer la transmission de puissance, la réduction de vitesse et l’amplification du couple grâce à la technologie de transmission harmonique.
Un actionneur harmonique met davantage l’accent sur l’exécution complète du mouvement. En plus de la transmission de puissance, sa conception peut prendre en compte le retour de position, le freinage, le support de charge, la détection et la commande du mouvement.
La différence essentielle tient aux priorités de conception du produit, et non à la présence ou à l’absence d’un composant particulier.
3.2 Niveau d’intégration du système
Les motoréducteurs harmoniques existent dans différentes configurations d’intégration. Certains produits se composent principalement d’un moteur et d’un réducteur harmonique, ce qui permet aux fabricants d’équipements de choisir les composants supplémentaires selon les besoins de leur système. D’autres modèles peuvent intégrer des codeurs, des freins, des capteurs et des servovariateurs dans une unité compacte.
Les actionneurs harmoniques accordent généralement davantage d’importance à l’intégration globale du système et regroupent dans un même ensemble un plus grand nombre de composants nécessaires à l’exécution du mouvement. Cette approche peut réduire le nombre de composants externes et simplifier l’intégration mécanique et électrique pour les fabricants d’équipements.
3.3 Fonctions de retour d’information et de commande
Le retour de position et la commande du mouvement sont importants pour les équipements de précision. Un motoréducteur harmonique peut être configuré avec différents types de codeurs et de servovariateurs selon l’application ; ses capacités de retour d’information dépendent de la configuration réelle du produit.
Un actionneur harmonique accorde généralement davantage d’importance à l’étendue des capacités de retour d’information. Par exemple, deux codeurs peuvent surveiller indépendamment les positions côté moteur et côté sortie, tandis qu’un capteur de couple intégré peut mesurer le couple de sortie réel et fournir un retour d’information pour la commande en force et les applications de mouvement compliant.
Pour les applications nécessitant une commande du mouvement plus avancée et plusieurs signaux de retour, un actionneur équipé des composants de détection appropriés peut constituer une solution plus adaptée.
3.4 Installation et mise en service
Lorsqu’ils conçoivent un système d’entraînement autour d’un motoréducteur harmonique, les fabricants d’équipements peuvent devoir sélectionner et configurer des composants externes, réaliser les raccordements mécaniques, organiser le câblage électrique, configurer les interfaces des codeurs et régler les paramètres du servovariateur conformément à la conception du produit.
Un actionneur harmonique hautement intégré peut réduire une partie de ces opérations, car plusieurs composants mécaniques et électriques sont déjà assemblés dans l’unité. L’installation peut ainsi être simplifiée, avec moins de câblage externe et de montage mécanique.
Cependant, un actionneur intégré nécessite toujours une mise en service au niveau du système, notamment la configuration de la communication, le réglage des paramètres de commande, l’installation mécanique et les essais de mouvement.
3.5 Flexibilité de la conception du système
Les motoréducteurs harmoniques peuvent offrir une certaine flexibilité dans la configuration du système. Les fabricants disposant déjà de plateformes de commande servo peuvent préférer choisir leurs propres variateurs, codeurs et capteurs afin de les adapter à l’architecture de leurs équipements existants.
Les actionneurs harmoniques privilégient davantage une approche de conception intégrée. Pour les fabricants d’équipements qui souhaitent réduire le choix et le travail d’intégration des composants externes, un actionneur hautement intégré peut constituer une solution plus pratique.
Le choix dépend de la priorité du projet : la flexibilité de configuration ou une unité d’actionnement plus intégrée.
3.6 Considérations relatives aux coûts et à la maintenance
Le coût global de ces deux solutions ne doit pas être évalué uniquement en comparant le prix d’achat des produits individuels.
Lorsqu’ils utilisent un motoréducteur harmonique, les fabricants d’équipements peuvent également devoir prendre en compte les servovariateurs externes, les codeurs, les freins, les connecteurs, les éléments de montage ainsi que la main-d’œuvre nécessaire à l’intégration mécanique et électrique.
Le prix d’achat initial d’un actionneur harmonique peut être plus élevé en raison de sa conception intégrée, mais celui-ci peut réduire le nombre de composants externes et simplifier l’assemblage et la mise en service. L’avantage réel en matière de coûts dépend de la configuration du produit, du volume du projet et de l’architecture du système.
Pour la maintenance, les fabricants doivent également prendre en compte la facilité d’entretien des composants, le diagnostic des pannes, la disponibilité des pièces de rechange et l’assistance technique fournie par le fournisseur.
4. Comment choisir entre un motoréducteur harmonique et un actionneur harmonique ?
Dans le développement pratique d’équipements, le choix de la solution adaptée nécessite d’évaluer la charge mécanique, les exigences de mouvement, l’architecture de commande et les contraintes d’installation, plutôt que de se fier uniquement au nom du produit.
4.1 Choisir en fonction du couple de sortie et des exigences de charge
La première étape consiste à déterminer le couple de sortie nominal requis, le couple de sortie de pointe et le cycle de service réel. Pour les équipements fonctionnant en continu pendant de longues périodes, le couple nominal et les performances thermiques sont particulièrement importants. Le choix ne doit pas se baser uniquement sur le couple de pointe.
Les fabricants doivent également tenir compte des charges dynamiques au démarrage, pendant l’accélération, la décélération et les arrêts d’urgence, afin de s’assurer que le système d’entraînement sélectionné répond aux conditions réelles de fonctionnement.
4.2 Tenir compte de la précision de positionnement et des besoins en retour d’information
Pour les applications nécessitant une commande de base de la position et de la vitesse, la configuration du moteur, du codeur et du variateur peut être choisie en fonction de l’architecture de commande existante.
Pour les applications nécessitant un retour d’information plus précis côté sortie, une surveillance de position ou une commande compliant basée sur le couple, un actionneur intégré équipé de deux codeurs ou d’un capteur de couple peut être plus approprié.
Il est important de noter que la résolution du codeur n’est pas équivalente à la précision de positionnement réelle de l’ensemble du système de transmission. Les erreurs du réducteur, la rigidité mécanique, les conditions de charge, les variations de température et les algorithmes de commande peuvent tous influer sur les performances finales de positionnement.
4.3 Évaluer l’espace d’installation et les exigences d’intégration
Dans les équipements de robotique et d’automatisation de précision, l’espace d’installation est souvent limité. Lors du choix du produit, il convient donc de prendre en compte le diamètre extérieur, la longueur axiale, le poids, l’alésage traversant et les interfaces de montage.
Si l’équipement nécessite une structure compacte, avec moins de connexions externes et une intégration du moteur, du réducteur et des composants de retour d’information, un actionneur harmonique hautement intégré peut être une option appropriée.
4.4 Vérifier les systèmes de commande et les protocoles de communication
La compatibilité avec l’architecture de commande existante est un autre facteur important. Les fabricants doivent vérifier si le produit prend en charge les interfaces de communication requises, telles que CAN, CANopen, EtherCAT ou d’autres protocoles.
Pour les systèmes utilisant des servovariateurs externes, les paramètres du moteur et les interfaces des codeurs doivent être compatibles avec le variateur choisi. Pour les actionneurs intégrés, les ingénieurs doivent confirmer les modes de commande disponibles, les protocoles de communication, la configuration du variateur et l’accessibilité des paramètres avant de finaliser leur choix.
5. Solutions HONPINE de transmission harmonique et d’actionneurs intégrés
Pour les fabricants qui développent des systèmes robotiques et des équipements automatisés, le choix d’une solution de transmission harmonique adaptée ne se limite pas à vérifier le rapport de réduction et le couple de sortie. Il faut également évaluer la compatibilité du moteur, du réducteur harmonique, des codeurs, du frein, des capteurs et du système de commande.
HONPINE est spécialisée dans les produits de transmission de précision et de commande du mouvement. Elle propose des réducteurs harmoniques, des actionneurs rotatifs harmoniques, des réducteurs planétaires et des modules d’articulation robotique pour diverses applications industrielles.
Pour répondre aux différents besoins d’intégration et de commande du mouvement, HONPINE propose plusieurs solutions de transmission harmonique.
Par exemple, le module d’articulation harmonique HAG de HONPINE intègre, selon sa configuration, un moteur, un réducteur harmonique, des codeurs, un frein ainsi que les composants de commande et de détection correspondants. Il est conçu pour répondre aux exigences de mouvement de précision des articulations robotiques.
Les modules d’articulation harmonique de la série HPJM adoptent une conception intégrée compacte qui associe un moteur couple sans carcasse, un réducteur harmonique, un frein, des codeurs ainsi que les composants de détection et de commande correspondants. Ces modules conviennent aux robots humanoïdes, aux robots collaboratifs et à d’autres applications d’articulations robotiques.
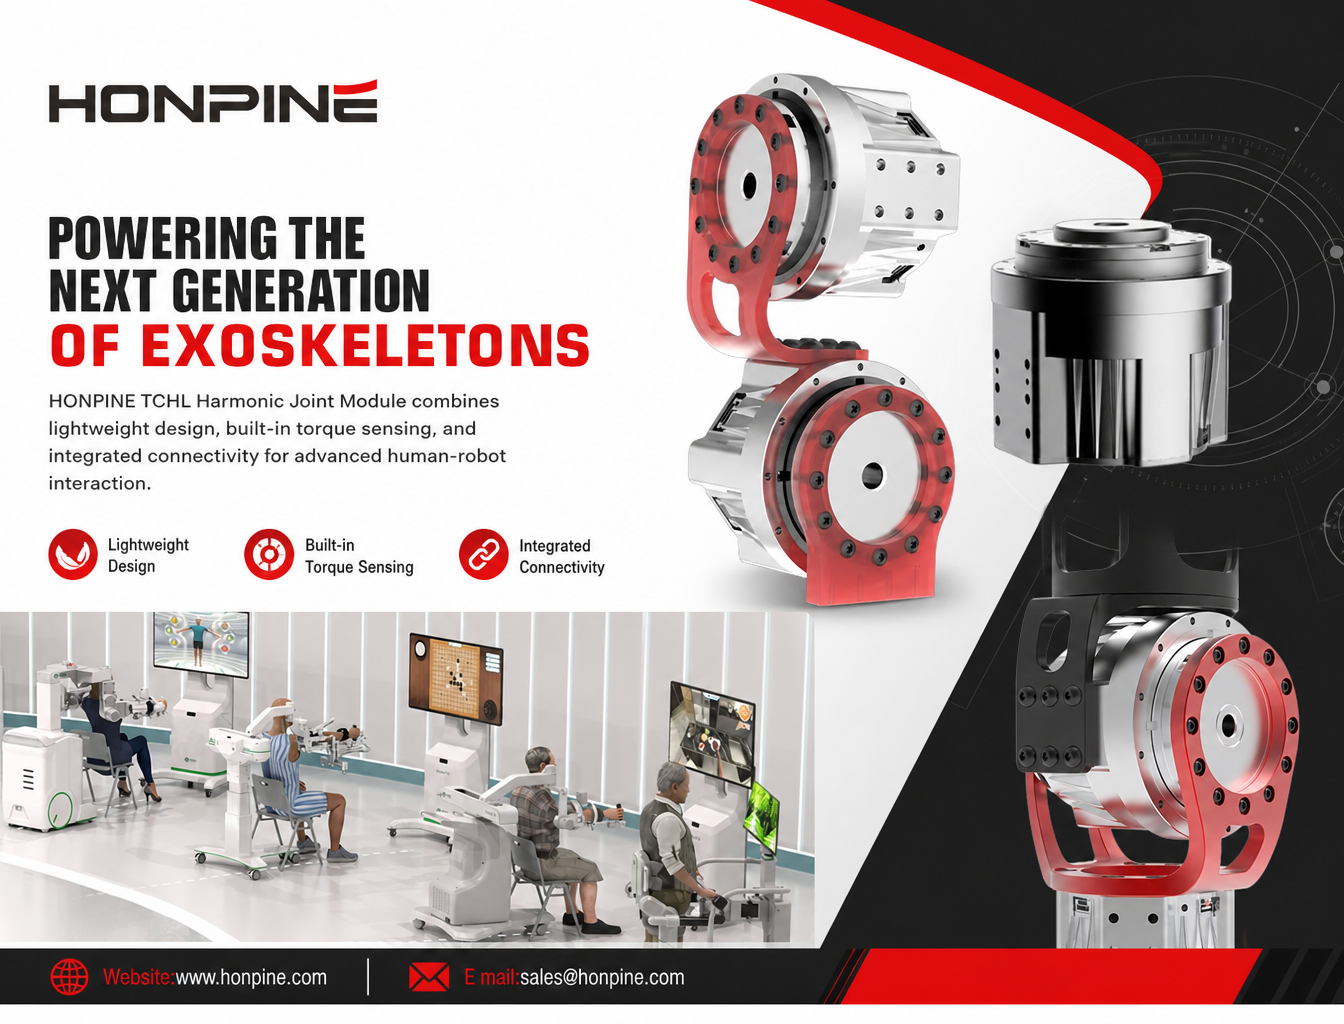
Pour les applications robotiques nécessitant une détection du couple de sortie et une commande du mouvement compliant, les modules d’articulation harmonique de la série TCHL de HONPINE constituent une solution supplémentaire intégrant un capteur de couple.
Grâce à différentes séries de produits, HONPINE peut fournir des solutions de transmission de précision adaptées au couple de sortie, au rapport de réduction, aux dimensions d’installation, à la configuration du retour d’information et aux exigences de commande.
6. Conclusion
Les motoréducteurs harmoniques et les actionneurs harmoniques sont tous deux des produits d’entraînement de précision reposant sur la technologie de transmission harmonique. Leurs structures et leurs fonctions peuvent se recouper, et les fabricants peuvent utiliser des conventions de dénomination différentes pour décrire des configurations de produits similaires. Leur niveau réel d’intégration ne peut donc pas être déterminé uniquement à partir de leur nom.
Du point de vue de la conception, les motoréducteurs harmoniques mettent davantage l’accent sur le moteur et le système de transmission harmonique, tandis que les actionneurs harmoniques privilégient davantage l’exécution intégrée du mouvement et les fonctionnalités du système.
Pour les fabricants d’équipements, l’essentiel n’est pas simplement de choisir une appellation de produit, mais de vérifier si la solution retenue répond aux exigences de l’application en matière de couple, de vitesse, de précision de positionnement, de retour d’information, de freinage, d’espace d’installation et de compatibilité de commande.
En évaluant ces facteurs, les fabricants peuvent identifier la solution de transmission harmonique la mieux adaptée à leurs systèmes robotiques et d’automatisation industrielle.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
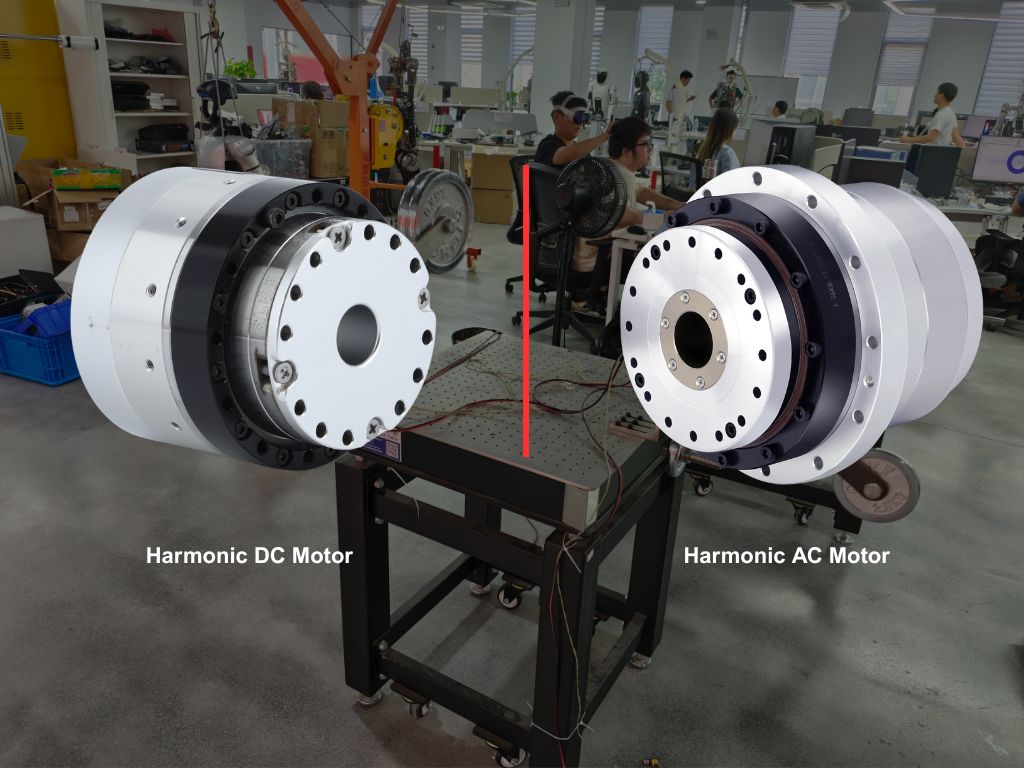
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
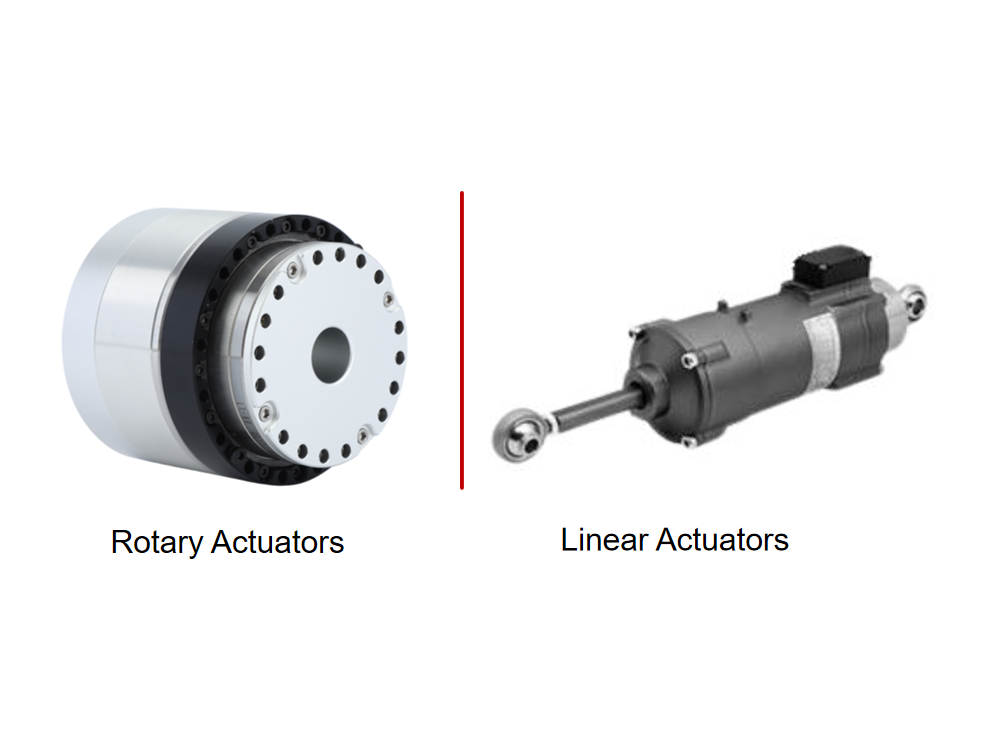
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
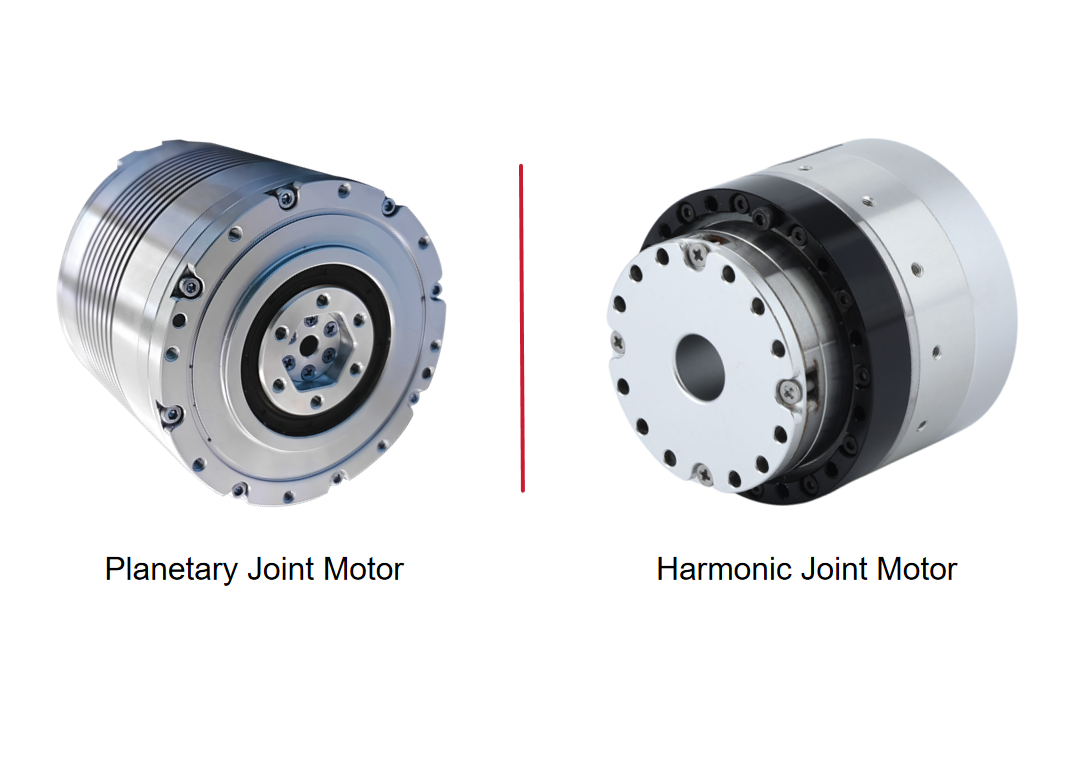
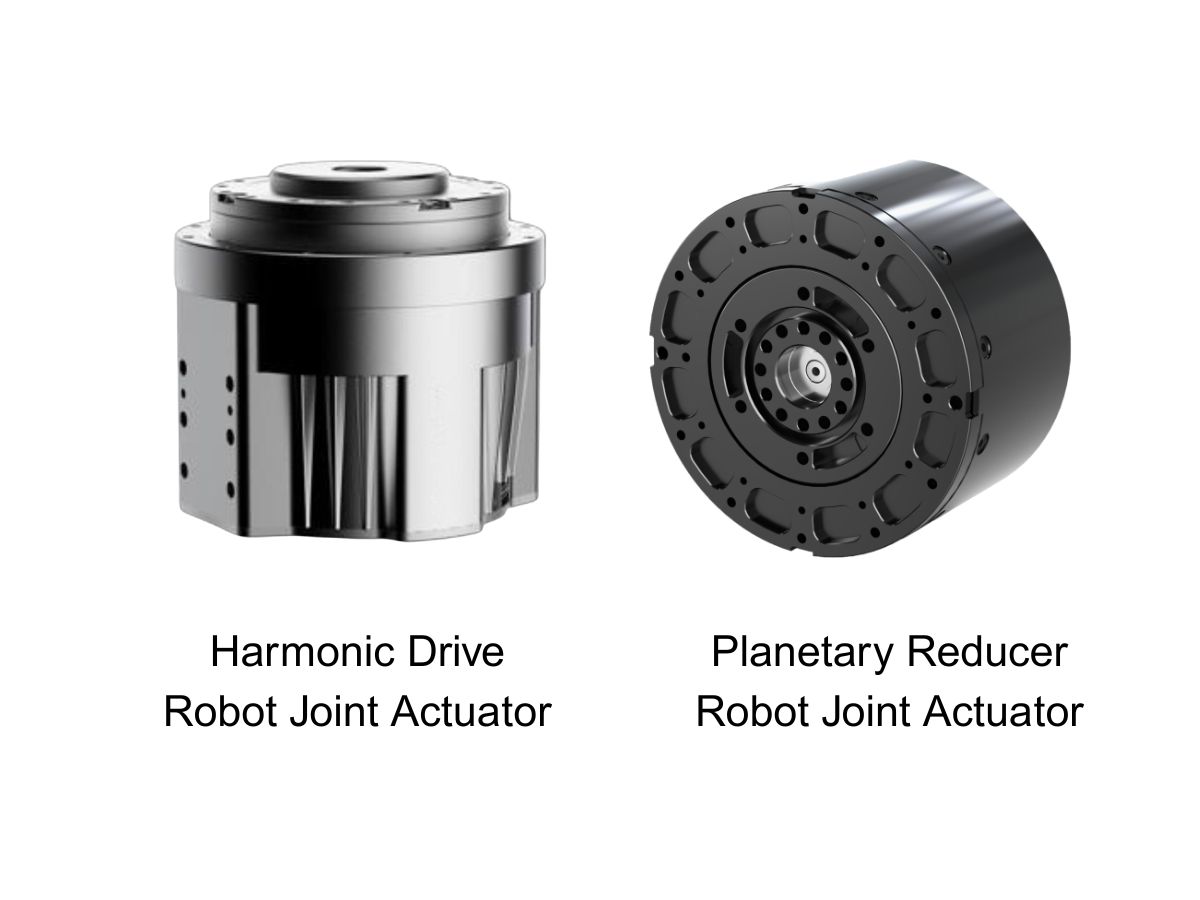
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
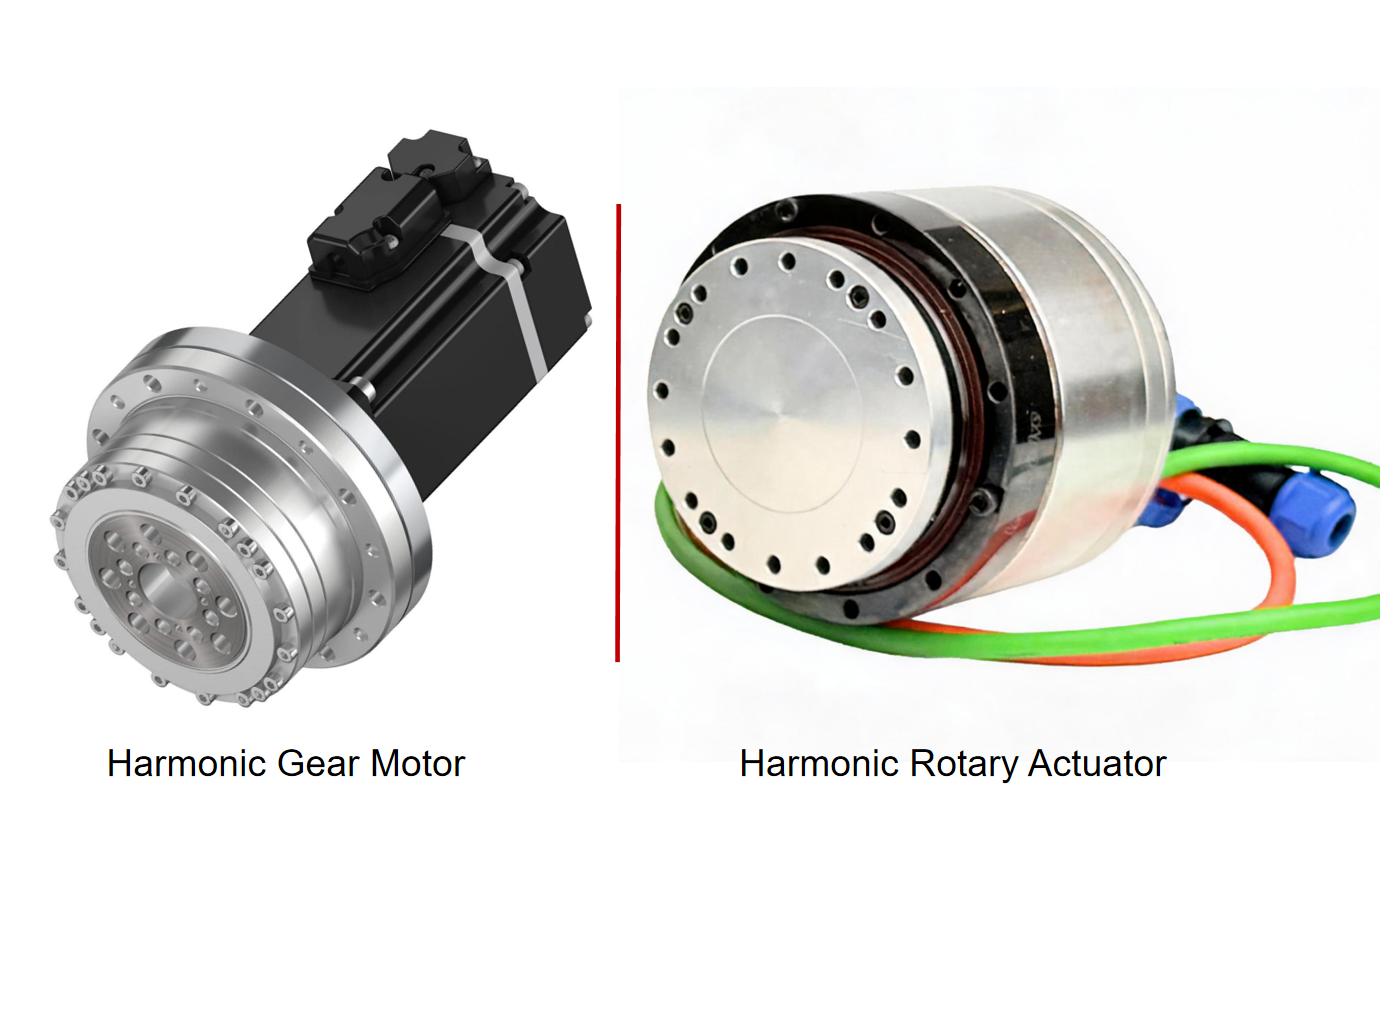
 Moteur à engrenages harmoniques vs. actionneur harmonique : quelles sont les différences ?Cet article explique les différences entre les moteurs à engrenages harmoniques et les actionneurs harmoniques sous l’angle de la conception des produits, de l’intégration du système, des fonctions de retour d’information et de commande, de l’installation et des exigences liées aux applications. Comme les fabricants peuvent utiliser ces noms de produits différemment, il examine également comment évaluer leurs configurations réelles et choisir la solution de mouvement de précision adaptée à la robotique et à l’automatisation industrielle.
 Pourquoi le module d’articulation harmonique HONPINE TCHL convient-il aux robots exosquelettes ?Le module d’articulation harmonique HONPINE TCHL est conçu pour les robots exosquelettes qui nécessitent une structure légère, une intégration mécanique compacte et une interaction réactive entre l’humain et le robot. Doté d’un capteur de couple intégré côté sortie, d’une structure hautement intégrée et de configurations de raccordement flexibles, le TCHL offre une solution d’entraînement articulaire pour les exosquelettes des membres inférieurs, les robots d’assistance des membres supérieurs, les équipements de rééducation et les robots portables industriels.
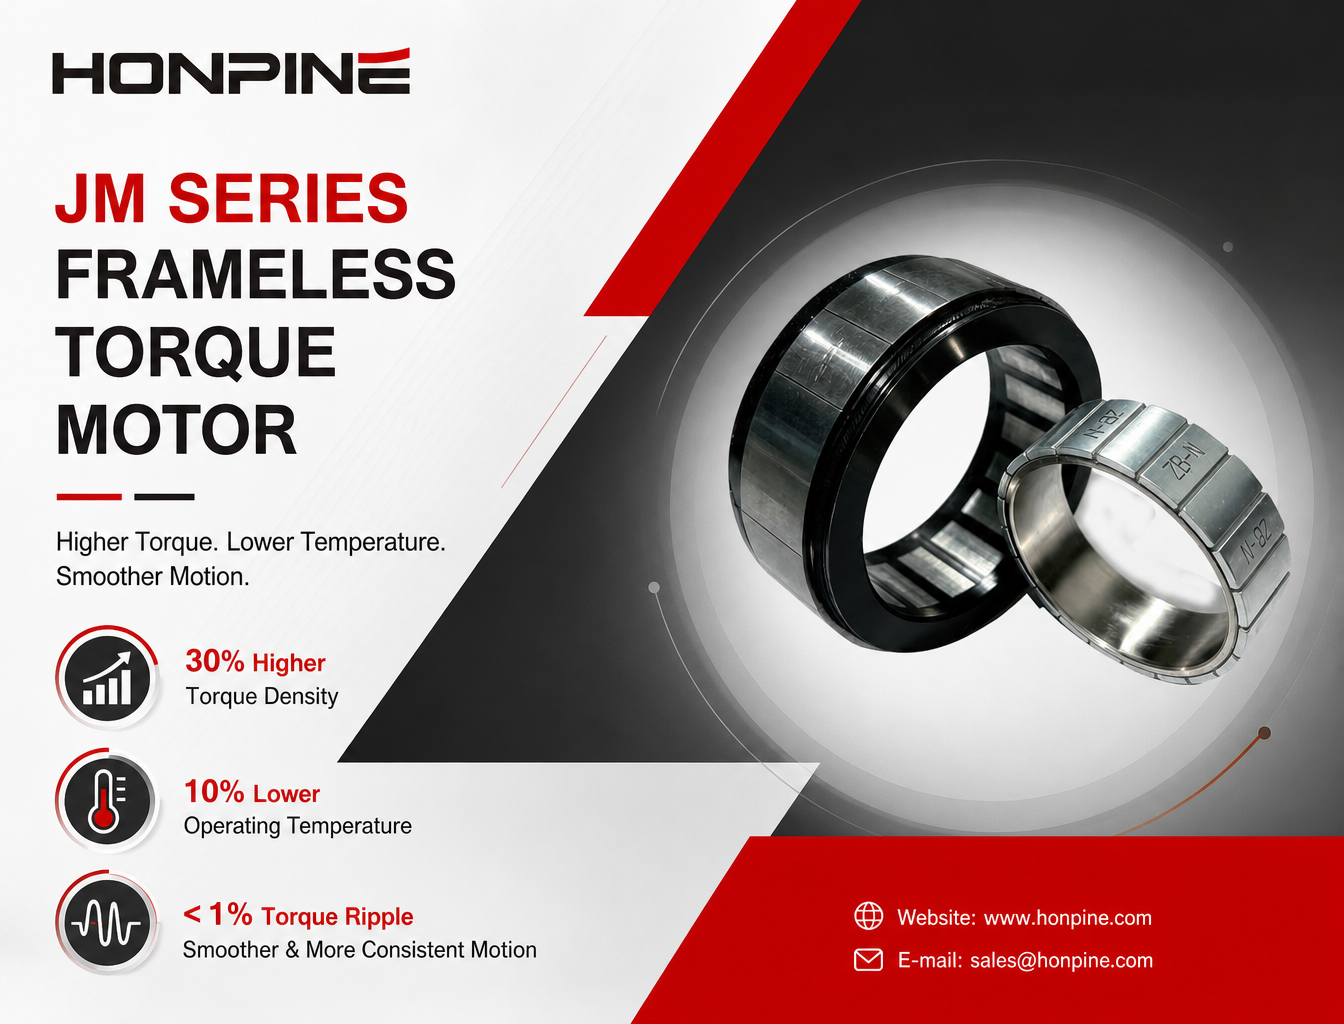
 Moteur couple sans cadre HONPINE JM de quatrième génération : densité de couple supérieure de 30 % et température de fonctionnement inférieure de 10 %Avec les progrès de la robotique, les exigences en matière de densité de couple, de stabilité du mouvement et de gestion thermique deviennent de plus en plus élevées pour les moteurs couple sans cadre. Le moteur couple sans cadre HONPINE JM de quatrième génération offre une densité de couple supérieure de 30 % et une température de fonctionnement inférieure de 10 % grâce à des améliorations de la conception électromagnétique, des matériaux du noyau et de la technologie de bobinage. Avec une ondulation de couple maintenue sous 1 %, il assure un fonctionnement plus fluide à basse vitesse et une meilleure régularité des mouvements. Il convient ainsi aux applications exigeantes telles que les robots chirurgicaux, les robots humanoïdes et les équipements d’automatisation de précision. Comment HONPINE parvient-elle à ces améliorations de performances ? Regardons cela de plus près.
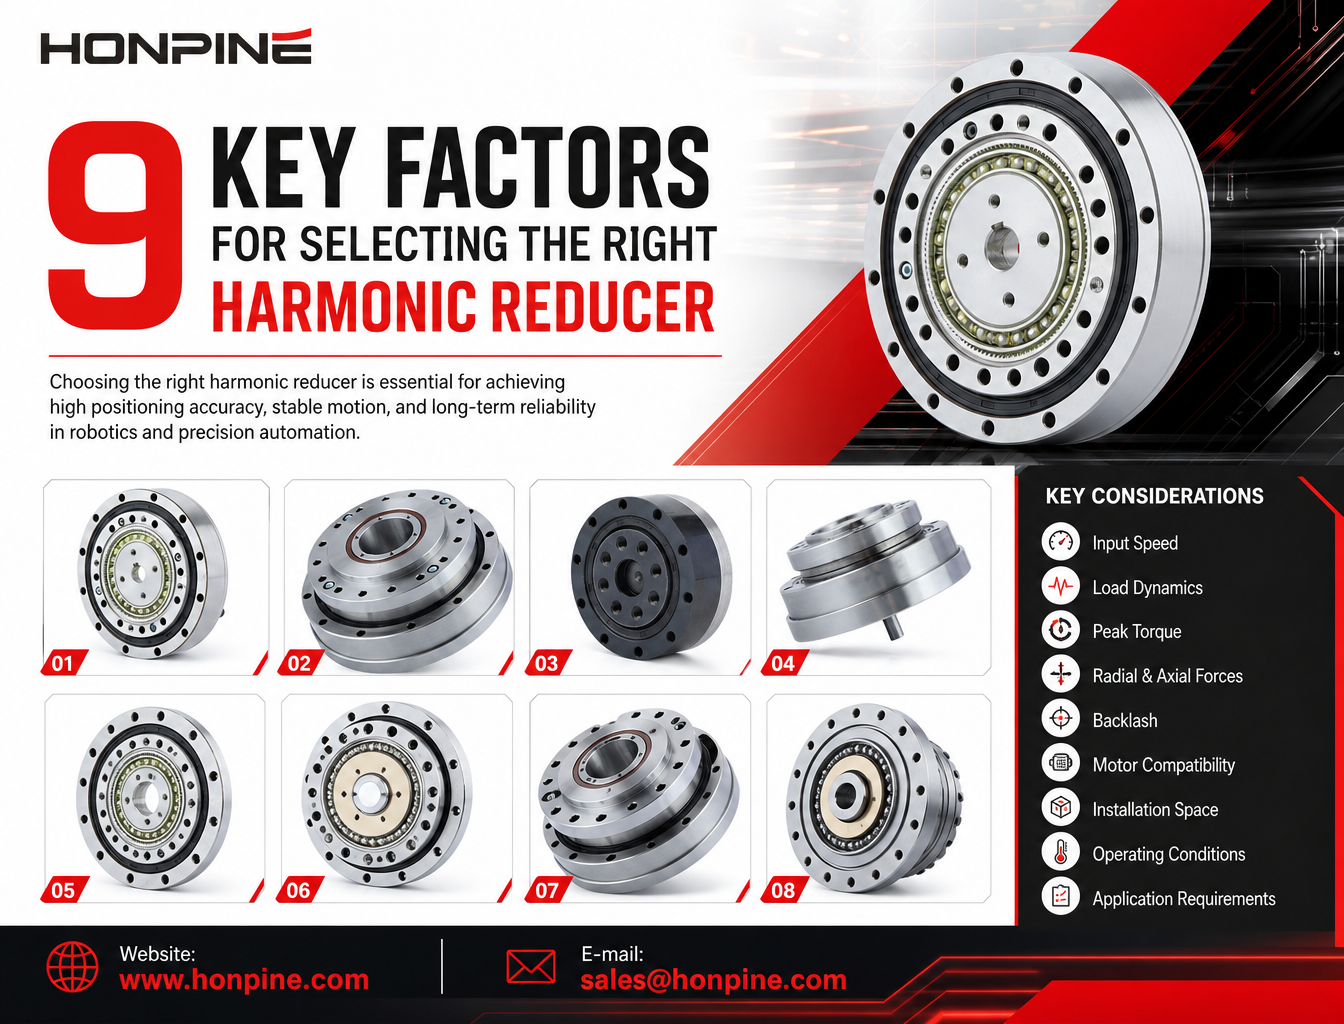
 Comment choisir un réducteur harmonique : 9 facteurs clés à connaîtrePourquoi de plus en plus d’entreprises de robotique choisissent-elles des modules articulaires intégrés plutôt que des systèmes d’entraînement distribués traditionnels ? À mesure que les robots humanoïdes, les robots collaboratifs et les exosquelettes de rééducation évoluent, les fabricants recherchent des solutions de mouvement plus compactes, plus légères et plus faciles à intégrer. Un module articulaire robotique intégré regroupe des composants essentiels tels qu’un moteur couple sans cadre, un réducteur harmonique, un servo-variateur, des codeurs et un roulement de sortie au sein d’un seul ensemble. Cette architecture peut réduire la complexité mécanique, simplifier le câblage, améliorer l’intégration du contrôle des mouvements et raccourcir les cycles de développement des robots. Dans cet article, Theodore Li, directeur technique chez HONPINE, présente six avantages clés des modules articulaires robotiques intégrés et les compare aux configurations d’entraînement distribué conventionnelles.
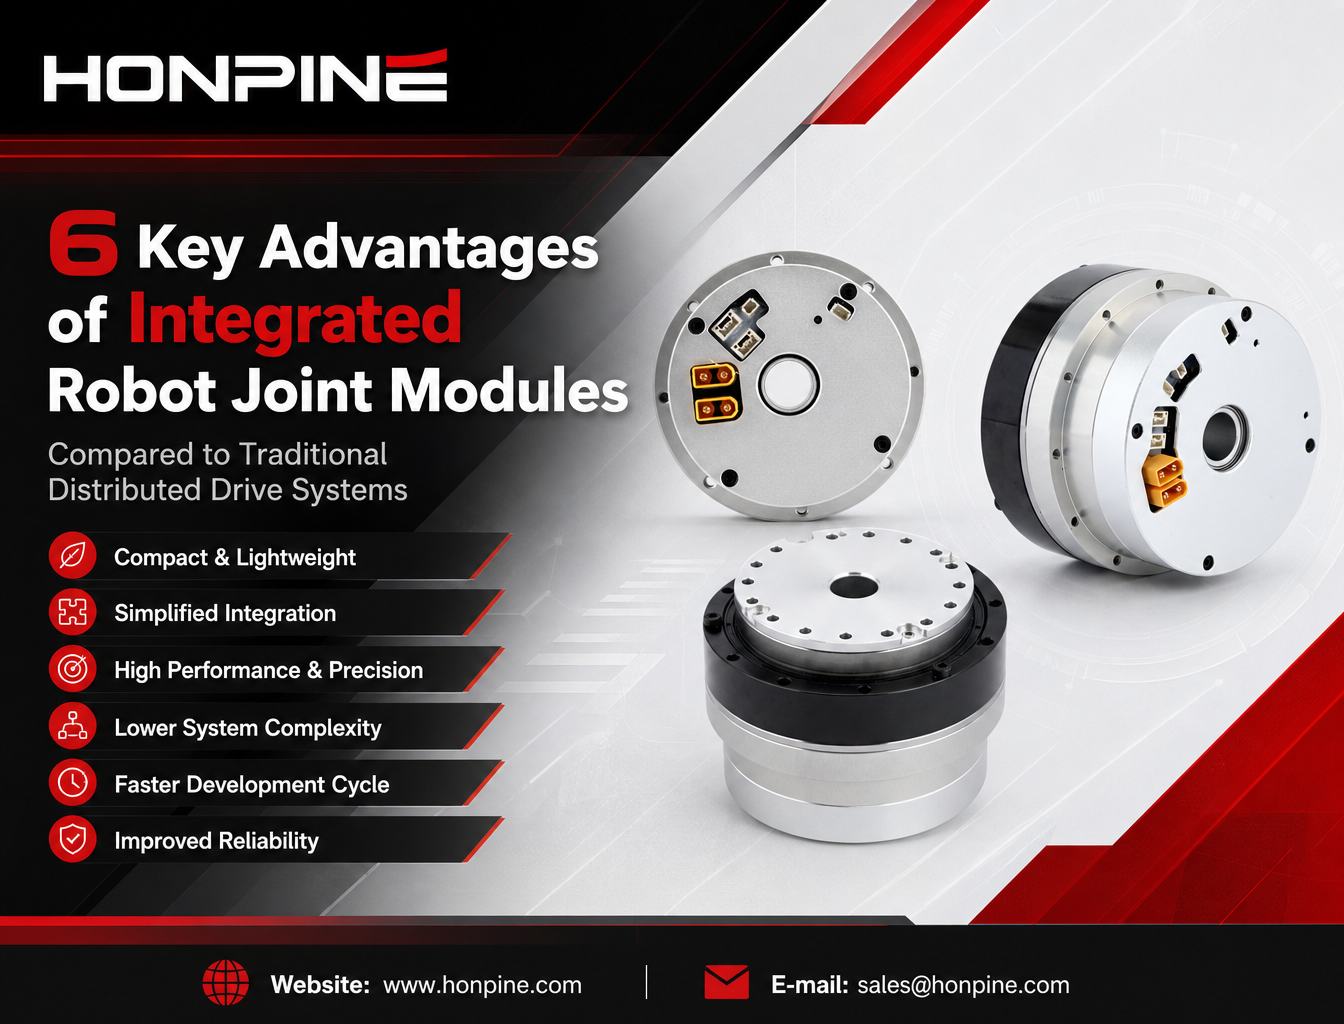
 Pourquoi de plus en plus d’entreprises choisissent-elles les modules articulaires intégrés pour robots ?Les modules articulaires intégrés pour robots regroupent moteurs, réducteurs harmoniques, servovariateurs, codeurs et roulements de sortie dans des unités compactes. Cet article compare les architectures d’entraînement intégrées et distribuées et examine leurs différences en matière de densité de couple, de fiabilité mécanique, de commande de mouvement, d’efficacité du développement et d’applications robotiques pratiques.




Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Moteur à engrenages harmoniques vs. actionneur harmonique : quelles sont les différences ?Cet article explique les différences entre les moteurs à engrenages harmoniques et les actionneurs harmoniques sous l’angle de la conception des produits, de l’intégration du système, des fonctions de retour d’information et de commande, de l’installation et des exigences liées aux applications. Comme les fabricants peuvent utiliser ces noms de produits différemment, il examine également comment évaluer leurs configurations réelles et choisir la solution de mouvement de précision adaptée à la robotique et à l’automatisation industrielle.
 Moteur couple sans cadre HONPINE JM de quatrième génération : densité de couple supérieure de 30 % et température de fonctionnement inférieure de 10 %Avec les progrès de la robotique, les exigences en matière de densité de couple, de stabilité du mouvement et de gestion thermique deviennent de plus en plus élevées pour les moteurs couple sans cadre. Le moteur couple sans cadre HONPINE JM de quatrième génération offre une densité de couple supérieure de 30 % et une température de fonctionnement inférieure de 10 % grâce à des améliorations de la conception électromagnétique, des matériaux du noyau et de la technologie de bobinage. Avec une ondulation de couple maintenue sous 1 %, il assure un fonctionnement plus fluide à basse vitesse et une meilleure régularité des mouvements. Il convient ainsi aux applications exigeantes telles que les robots chirurgicaux, les robots humanoïdes et les équipements d’automatisation de précision. Comment HONPINE parvient-elle à ces améliorations de performances ? Regardons cela de plus près.
 Comment choisir un réducteur harmonique : 9 facteurs clés à connaîtrePourquoi de plus en plus d’entreprises de robotique choisissent-elles des modules articulaires intégrés plutôt que des systèmes d’entraînement distribués traditionnels ? À mesure que les robots humanoïdes, les robots collaboratifs et les exosquelettes de rééducation évoluent, les fabricants recherchent des solutions de mouvement plus compactes, plus légères et plus faciles à intégrer. Un module articulaire robotique intégré regroupe des composants essentiels tels qu’un moteur couple sans cadre, un réducteur harmonique, un servo-variateur, des codeurs et un roulement de sortie au sein d’un seul ensemble. Cette architecture peut réduire la complexité mécanique, simplifier le câblage, améliorer l’intégration du contrôle des mouvements et raccourcir les cycles de développement des robots. Dans cet article, Theodore Li, directeur technique chez HONPINE, présente six avantages clés des modules articulaires robotiques intégrés et les compare aux configurations d’entraînement distribué conventionnelles.
 Pourquoi de plus en plus d’entreprises choisissent-elles les modules articulaires intégrés pour robots ?Les modules articulaires intégrés pour robots regroupent moteurs, réducteurs harmoniques, servovariateurs, codeurs et roulements de sortie dans des unités compactes. Cet article compare les architectures d’entraînement intégrées et distribuées et examine leurs différences en matière de densité de couple, de fiabilité mécanique, de commande de mouvement, d’efficacité du développement et d’applications robotiques pratiques.
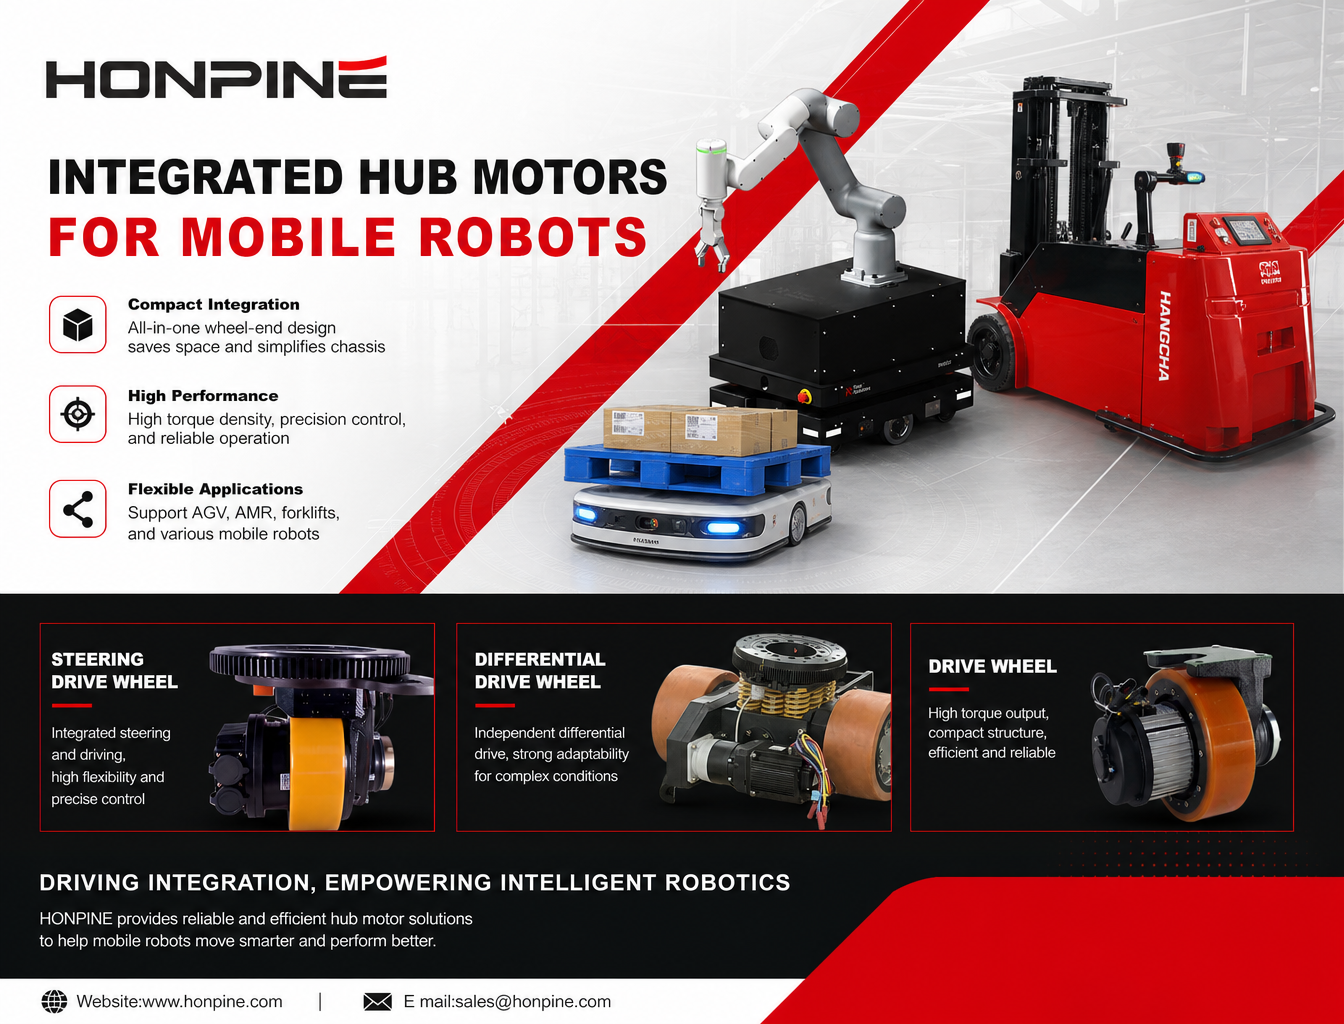
 Pourquoi de plus en plus de robots abandonnent-ils les systèmes d’entraînement traditionnels au profit de servomoteurs intégrés au moyeu ?À mesure que les robots mobiles évoluent vers la navigation autonome, un fonctionnement flexible et des environnements de travail de plus en plus complexes, les systèmes d’entraînement distribués traditionnels sont confrontés à de nouveaux défis. Les moteurs, réducteurs, accouplements et composants de transmission séparés peuvent complexifier le châssis et limiter l’espace d’installation disponible. C’est pourquoi de plus en plus de fabricants de robots se tournent vers les servomoteurs intégrés au moyeu. En regroupant les principaux composants d’entraînement dans une unité compacte située au niveau de la roue, les moteurs-moyeux ouvrent de nouvelles perspectives pour améliorer l’intégration de l’entraînement, le contrôle du mouvement et la conception du châssis. Dans cet article, nous examinons les principales exigences de performance des robots mobiles, expliquons les avantages des moteurs-moyeux intégrés et présentons comment les roues motrices, les roues motrices directrices et les roues motrices différentielles de HONPINE répondent à différentes applications AGV et AMR.
 Pourquoi les brides des réducteurs harmoniques et RV ne sont-elles pas de simples éléments de montage mécanique ?La bride d’un réducteur harmonique ou RV ne se limite pas à une interface de montage. Elle joue un rôle essentiel dans la précision de l’alignement, la transmission des charges, la rigidité structurelle et l’étanchéité. Même de légères erreurs de conception ou d’installation de la bride peuvent affecter l’engrènement des engrenages, la durée de vie des roulements et la fiabilité globale d’un système de mouvement de précision. Dans cet article, Theodore Li, directeur technique chez HONPINE, explique les principales fonctions d’ingénierie des brides de réducteur et pourquoi elles méritent une attention particulière lors de la conception et de l’installation de systèmes de transmission de précision.
 Comment les fabricants doivent-ils mettre à niveau les modules d’articulation à réducteur harmonique pour les bras robotisés et l’IA incarnée en 2026 ?Pour les ingénieurs qui planifient la mise à niveau d’un système robotisé, le choix du module d’articulation ne dépend pas d’une seule spécification. La synchronisation EtherCAT, le retour de position côté sortie, la mesure du couple en temps réel, la capacité de couple continu et les fonctions de sécurité intégrées doivent fonctionner ensemble pour répondre aux exigences de l’application. En évaluant ces facteurs comme un système électromécanique complet, les fabricants peuvent prendre des décisions plus éclairées concernant le choix du module d’articulation, son intégration et ses performances à long terme.


- harmonic reducer
- harmonic drive
- harmonic gear
- harmonic transmission
- planetary gearboxes
- joint module
- frameless torque motor
- harmonic actuator
- honpine
- honpine entraînement harmonique
- precision transmission
- harmonic gear motor
- harmonic reducers
- robot joint
- harmonic joint module
- harmonic drive technology
- harmonic
- planetary
- torque motor
- robotic joint
- servo
- actuator
- harmonic actuators
- harmonic rotary actuators
- Moteur intégré




