Pourquoi le module d’articulation harmonique HONPINE TCHL convient-il aux robots exosquelettes ?
Lors du développement ou de la mise à niveau d’un système robotique portable, les ingénieurs en exosquelettes doivent prendre soigneusement en compte plusieurs facteurs, notamment la biomécanique humaine, le poids total porté, les forces d’interaction homme-robot, l’alignement des articulations et le confort à long terme.
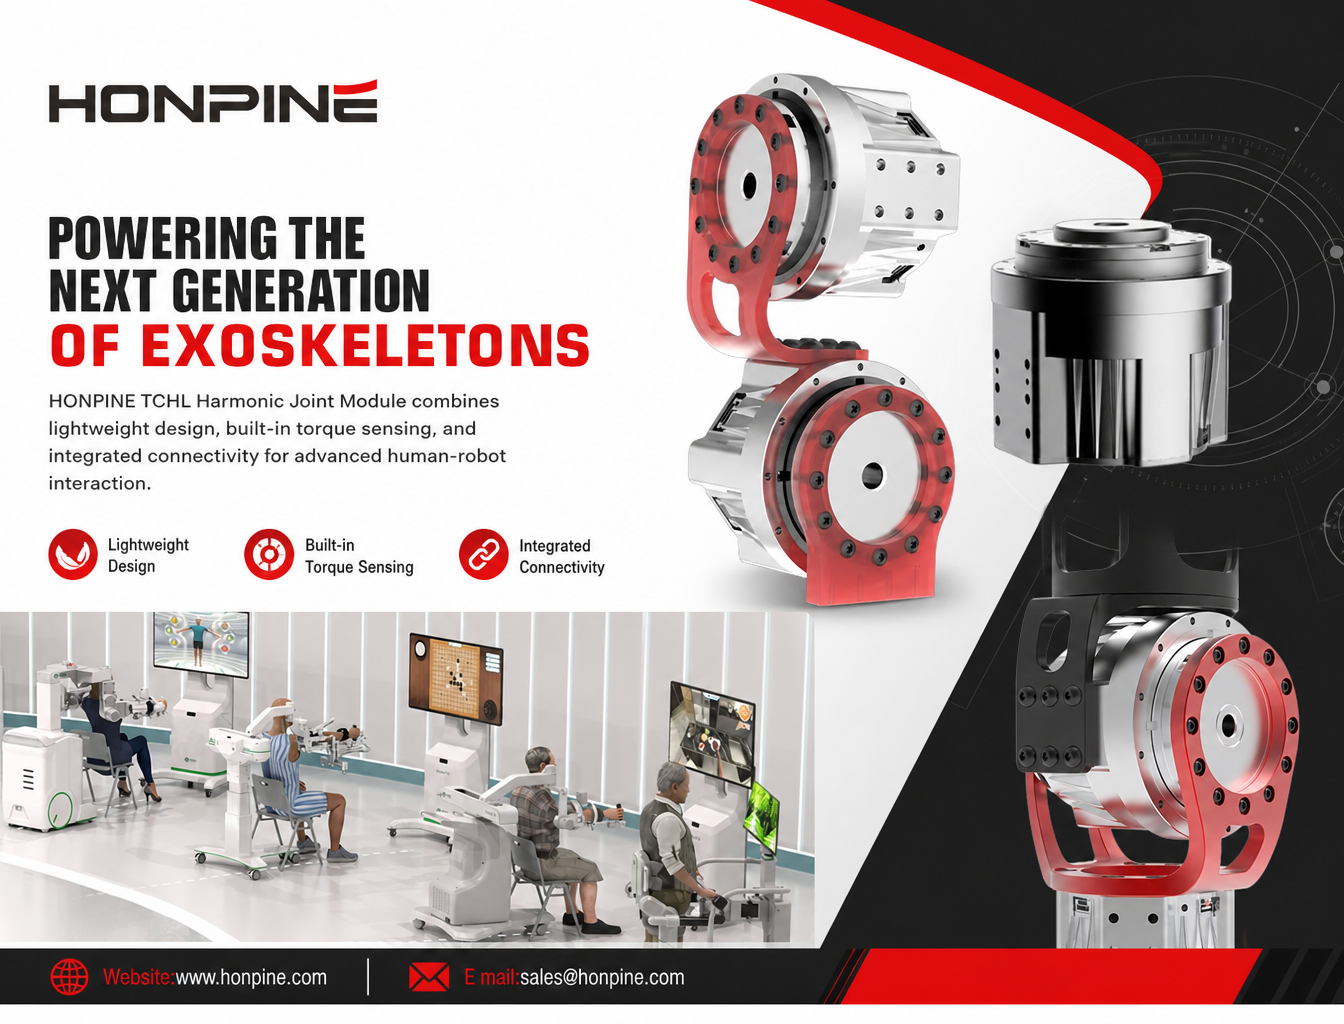
Lemodule d’articulation harmonique TCHL de HONPINEavec capteur de couple intégréest conçu pour répondre à ces défis d’ingénierie et offrir une solution d’entraînement articulaire adaptée aux applications d’exosquelettes.
Pourquoi la conception légère d’un module d’articulation harmonique est-elle importante pour le développement d’exosquelettes ?
Contrairement aux robots industriels fixés au sol, les exosquelettes sont portés directement sur le corps humain.
Le poids de chaque module d’articulation influe donc directement sur l’effort physique demandé à l’utilisateur pendant ses mouvements.
Cet aspect est particulièrement important pour les exosquelettes des membres inférieurs, dont les articulations de la hanche, du genou et de la cheville sont installées à différents endroits et dont le poids a des effets variables sur les mouvements de l’utilisateur.
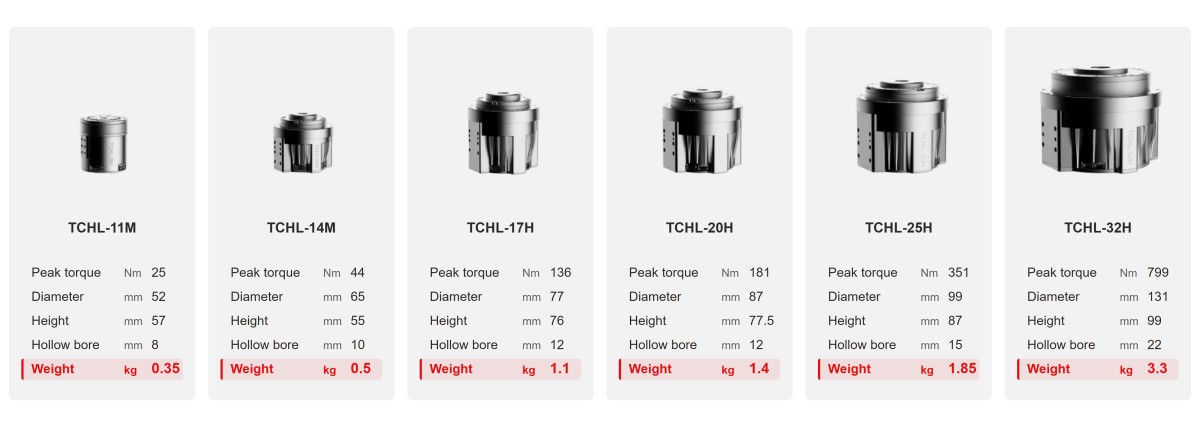
Lemodule d’articulation harmonique TCHL de HONPINEest plus léger que la plupart des modules d’articulation disponibles sur le marché. Le modèle de taille 14 ne pèse que 0,5 kg.
Dans les applications pratiques, sa conception légère contribue à réduire l’inertie des mouvements des membres et la charge supplémentaire imposée au système d’entraînement. L’utilisateur peut ainsi porter l’appareil plus longtemps sans subir une fatigue physique excessive due à un équipement lourd.
Quels avantages une conception intégrée offre-t-elle au développement d’exosquelettes ?
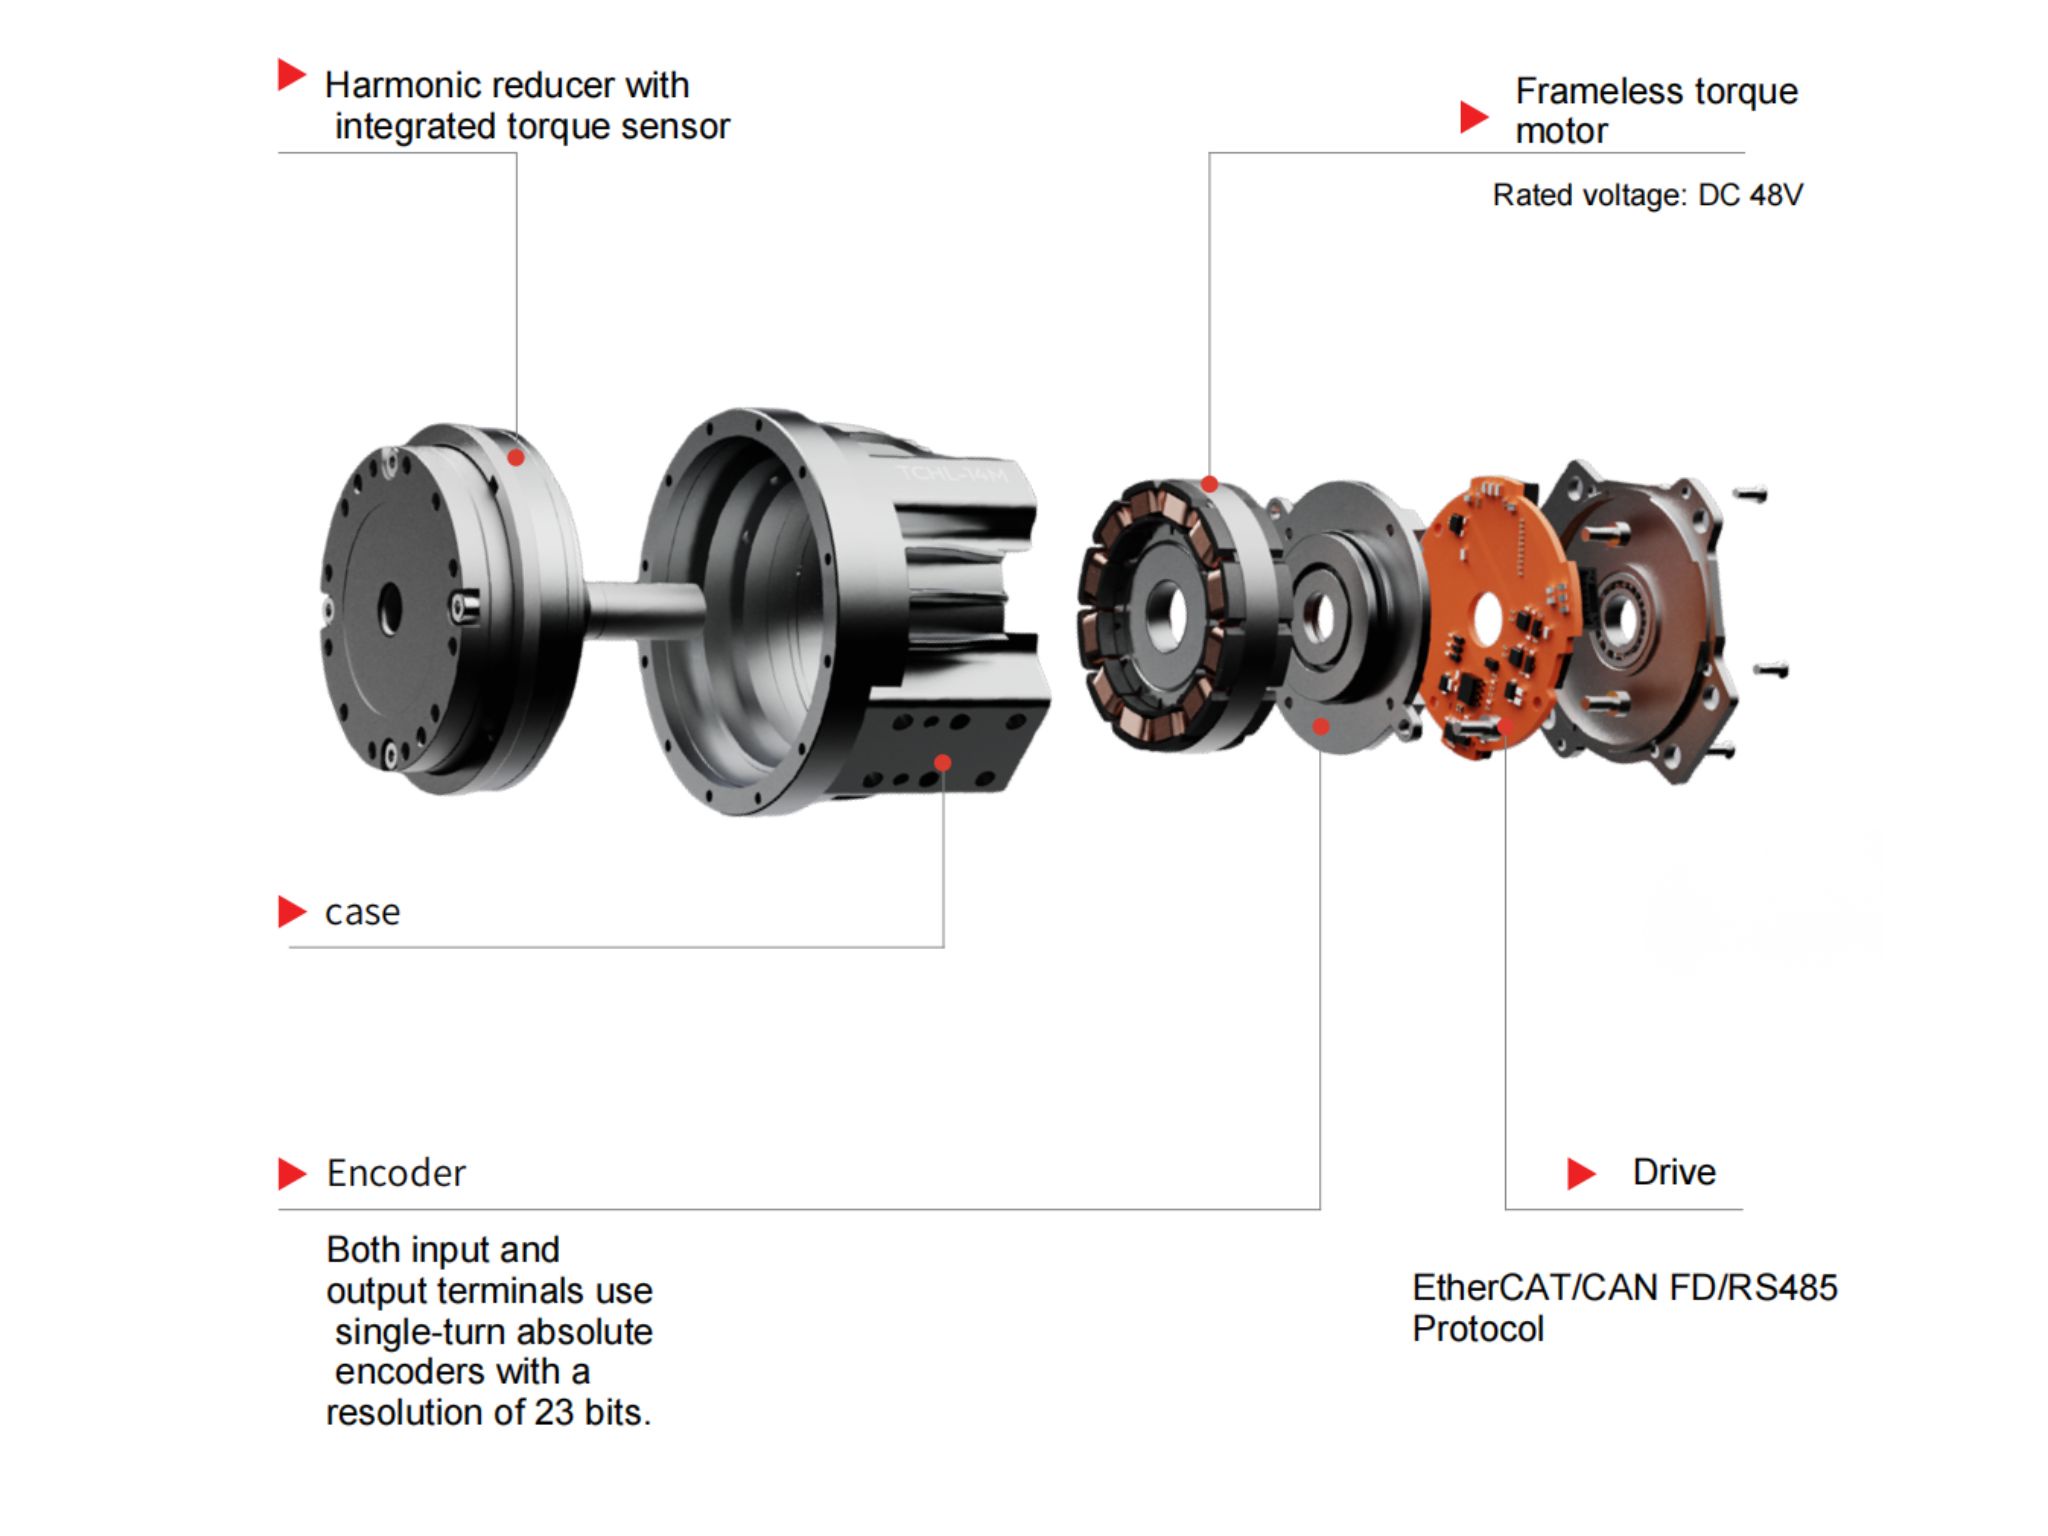
La conception hautement intégrée dumodule d’articulation harmonique TCHLcontribue à réduire le poids supplémentaire associé aux moteurs, réducteurs et structures de montage externes séparés.
Grâce à l’intégration et à l’optimisation de sa structure, elle réduit également les espaces mécaniques superflus et offre aux développeurs d’exosquelettes un groupe d’entraînement articulaire plus compact.
Cet avantage est particulièrement appréciable pour les systèmes robotiques portables, pour lesquels l’espace d’installation et le poids total sont des facteurs de conception importants.
Comment un capteur de couple intégré permet-il une assistance à la demande ?
Le capteur de couple du TCHL mesure le couple du côté de la sortie de l’articulation. Lorsque l’utilisateur fléchit ou étend activement le genou, ou lorsque la résistance externe varie, le couple à la sortie de l’articulation peut également changer en conséquence.
Le contrôleur peut utiliser ce retour d’information, ainsi que l’angle articulaire, la vitesse angulaire et les données des capteurs de mouvement humain, pour déterminer l’état de mouvement actuel.
Il s’agit d’une approche de commande importante à envisager en robotique de rééducation.
Au lieu de fournir en permanence le même couple d’assistance, l’appareil peut adapter son niveau d’assistance aux capacités physiques et à l’état de mouvement de l’utilisateur.
Comment les différentes options de connexion répondent-elles à la complexité de l’agencement mécanique des exosquelettes ?
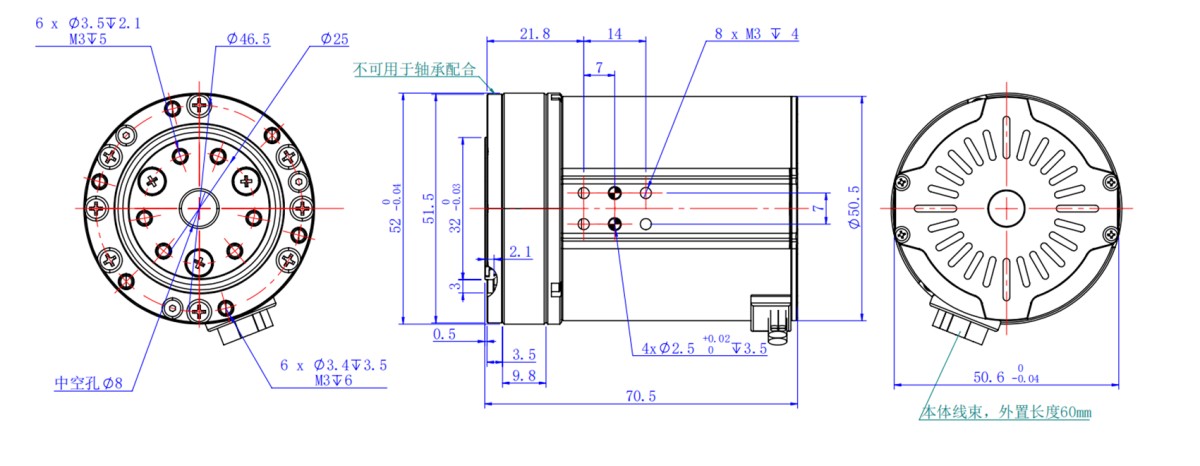
Lemodule d’articulation harmonique TCHL de HONPINEstandard est disponible avec plusieurs configurations de connexion et prend également en charge des ouvertures conçues sur mesure.
Le TCHL intègre les câbles et les connecteurs à sa conception, ce qui réduit le nombre de composants de connexion indépendants nécessaires et simplifie les connexions électriques entre le module d’articulation et les systèmes externes.
Cela contribue à réduire la complexité du montage électrique et offre davantage de flexibilité pour le cheminement des câbles dans les dispositifs comportant plusieurs articulations.
Quels types d’exosquelettes robotiques nécessitent des solutions de modules d’articulation différentes ?
À mesure que les exosquelettes robotiques évoluent et se diversifient, les différents scénarios d’application imposent des exigences différentes aux modules d’articulation.
Exosquelettes d’assistance pour les membres inférieurs : les principaux critères à prendre en compte incluent les exigences de charge des articulations de la hanche, du genou et de la cheville.
Exosquelettes d’assistance pour les membres supérieurs : les ingénieurs doivent tenir compte des exigences de charge des articulations de l’épaule et du coude lors des mouvements de levage et de soutien.
Exosquelettes de rééducation : le couple de sortie doit être ajusté en fonction du poids du patient, de ses capacités physiques et des différentes étapes de la rééducation.
Exosquelettes d’assistance industrielle : le choix du module d’articulation doit tenir compte du poids des matériaux manipulés par les travailleurs, de la fréquence des mouvements et de la durée de fonctionnement continu.
Le choix du module d’articulation adapté est essentiel à la conception d’un exosquelette robotique
Le choix d’un module d’articulation influe sur la conception globale d’un exosquelette robotique, notamment sur sa structure mécanique, la répartition du poids, la commande des mouvements et l’intégration électrique.
Contactez HONPINE pour en savoir plus sur lemodule d’articulation harmonique TCHL, demander des informations techniques supplémentaires ou découvrir d’autres solutions de modules d’articulation robotique pour vos projets de développement d’exosquelettes.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
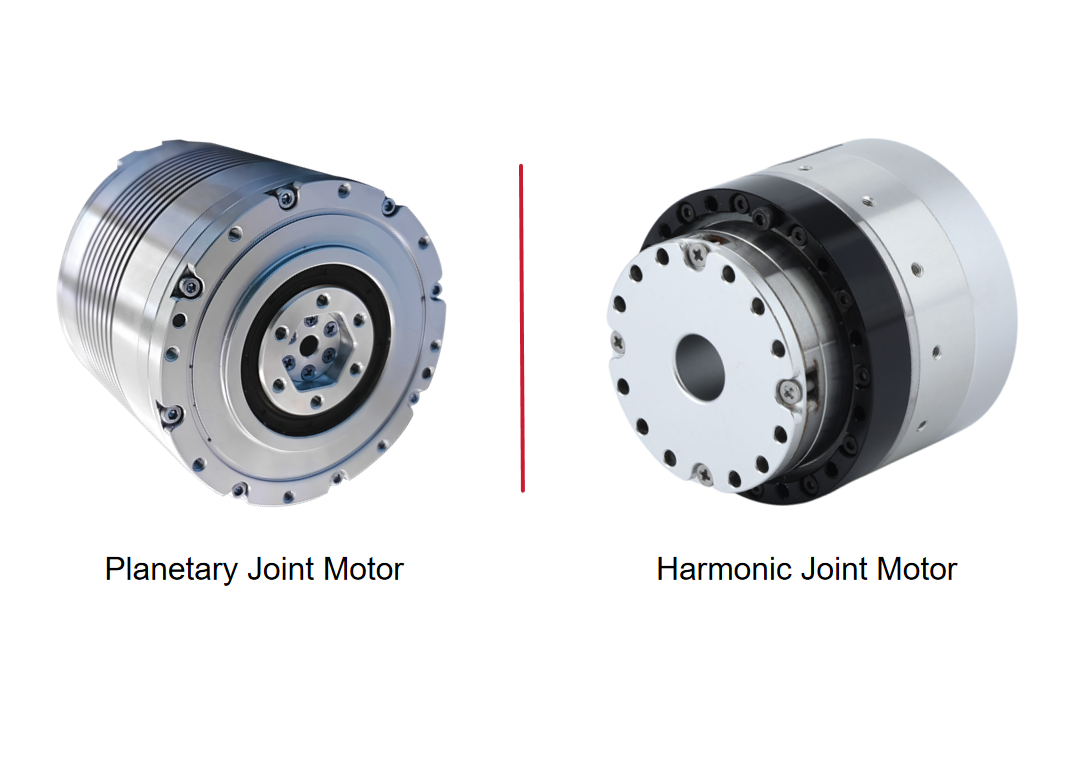
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Pourquoi le module d’articulation harmonique HONPINE TCHL convient-il aux robots exosquelettes ?Le module d’articulation harmonique HONPINE TCHL est conçu pour les robots exosquelettes qui nécessitent une structure légère, une intégration mécanique compacte et une interaction réactive entre l’humain et le robot. Doté d’un capteur de couple intégré côté sortie, d’une structure hautement intégrée et de configurations de raccordement flexibles, le TCHL offre une solution d’entraînement articulaire pour les exosquelettes des membres inférieurs, les robots d’assistance des membres supérieurs, les équipements de rééducation et les robots portables industriels.
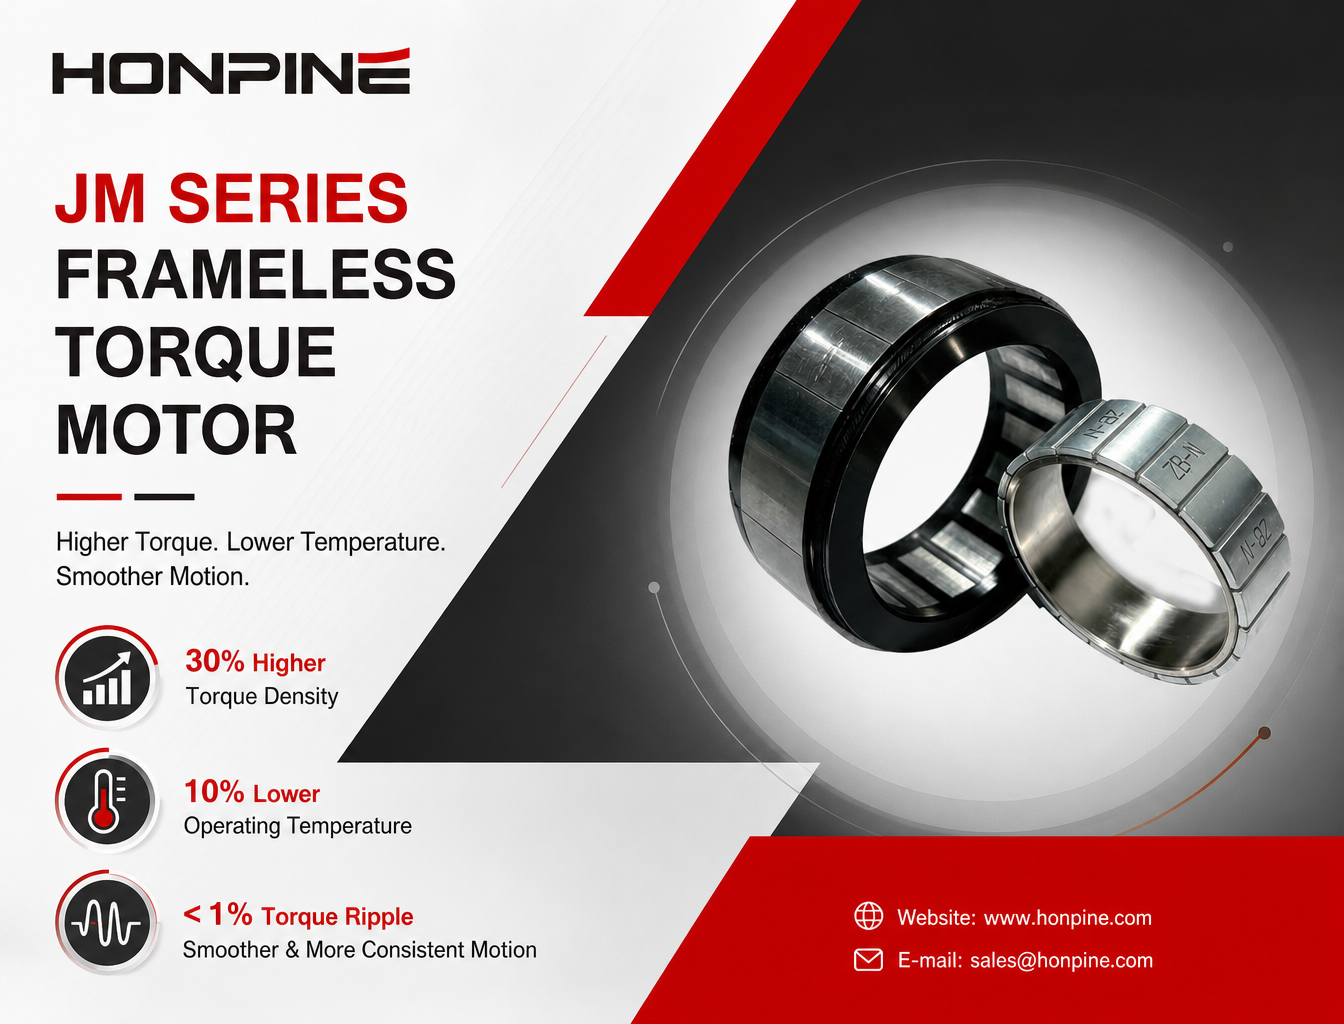
 Moteur couple sans cadre HONPINE JM de quatrième génération : densité de couple supérieure de 30 % et température de fonctionnement inférieure de 10 %Avec les progrès de la robotique, les exigences en matière de densité de couple, de stabilité du mouvement et de gestion thermique deviennent de plus en plus élevées pour les moteurs couple sans cadre. Le moteur couple sans cadre HONPINE JM de quatrième génération offre une densité de couple supérieure de 30 % et une température de fonctionnement inférieure de 10 % grâce à des améliorations de la conception électromagnétique, des matériaux du noyau et de la technologie de bobinage. Avec une ondulation de couple maintenue sous 1 %, il assure un fonctionnement plus fluide à basse vitesse et une meilleure régularité des mouvements. Il convient ainsi aux applications exigeantes telles que les robots chirurgicaux, les robots humanoïdes et les équipements d’automatisation de précision. Comment HONPINE parvient-elle à ces améliorations de performances ? Regardons cela de plus près.
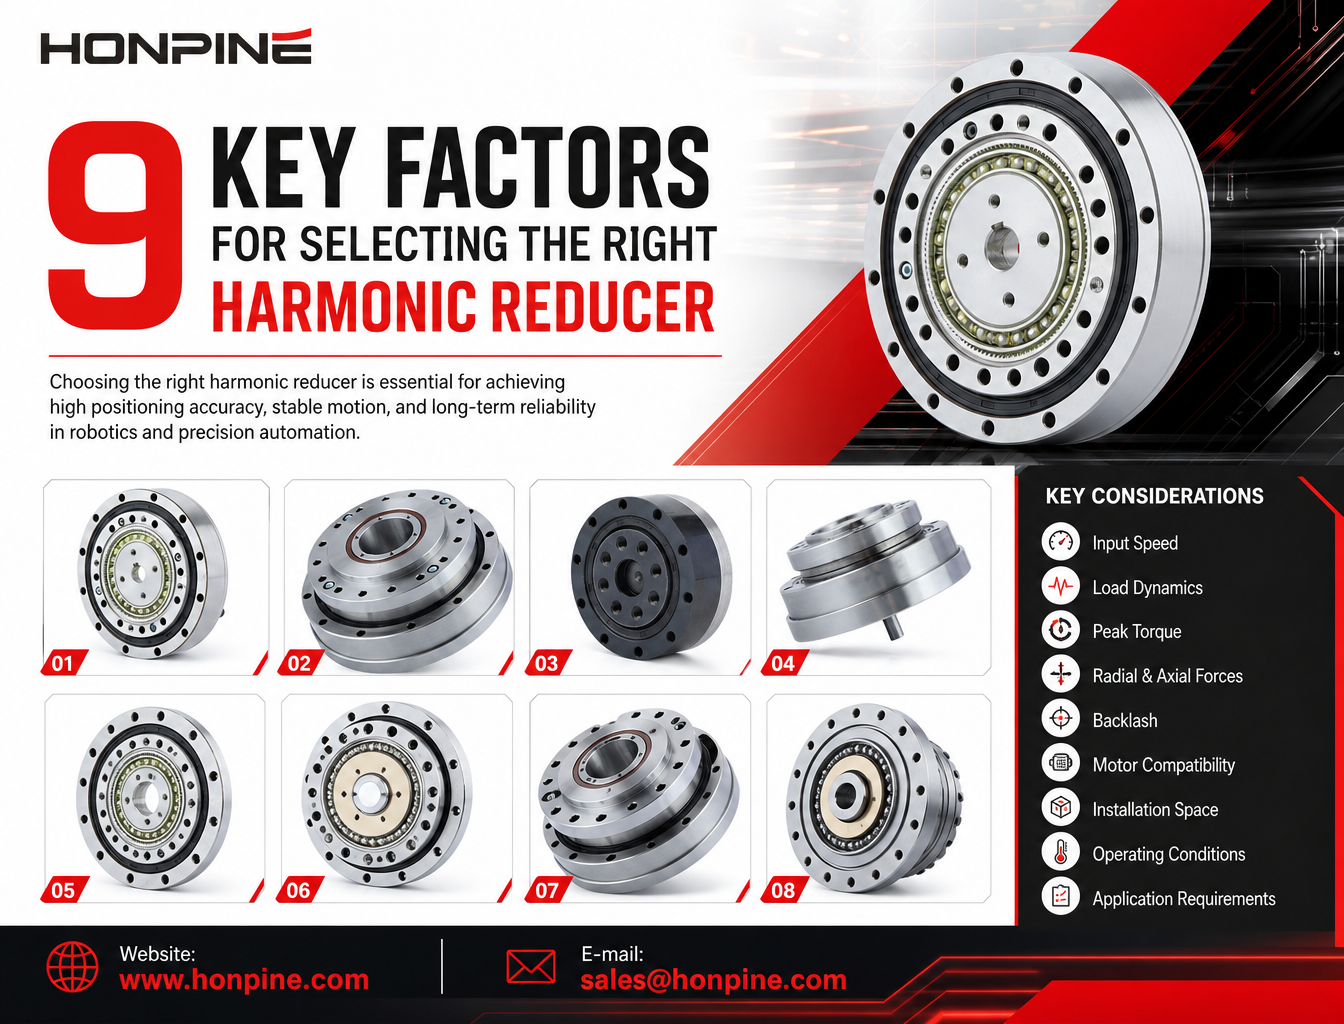
 Comment choisir un réducteur harmonique : 9 facteurs clés à connaîtrePourquoi de plus en plus d’entreprises de robotique choisissent-elles des modules articulaires intégrés plutôt que des systèmes d’entraînement distribués traditionnels ? À mesure que les robots humanoïdes, les robots collaboratifs et les exosquelettes de rééducation évoluent, les fabricants recherchent des solutions de mouvement plus compactes, plus légères et plus faciles à intégrer. Un module articulaire robotique intégré regroupe des composants essentiels tels qu’un moteur couple sans cadre, un réducteur harmonique, un servo-variateur, des codeurs et un roulement de sortie au sein d’un seul ensemble. Cette architecture peut réduire la complexité mécanique, simplifier le câblage, améliorer l’intégration du contrôle des mouvements et raccourcir les cycles de développement des robots. Dans cet article, Theodore Li, directeur technique chez HONPINE, présente six avantages clés des modules articulaires robotiques intégrés et les compare aux configurations d’entraînement distribué conventionnelles.
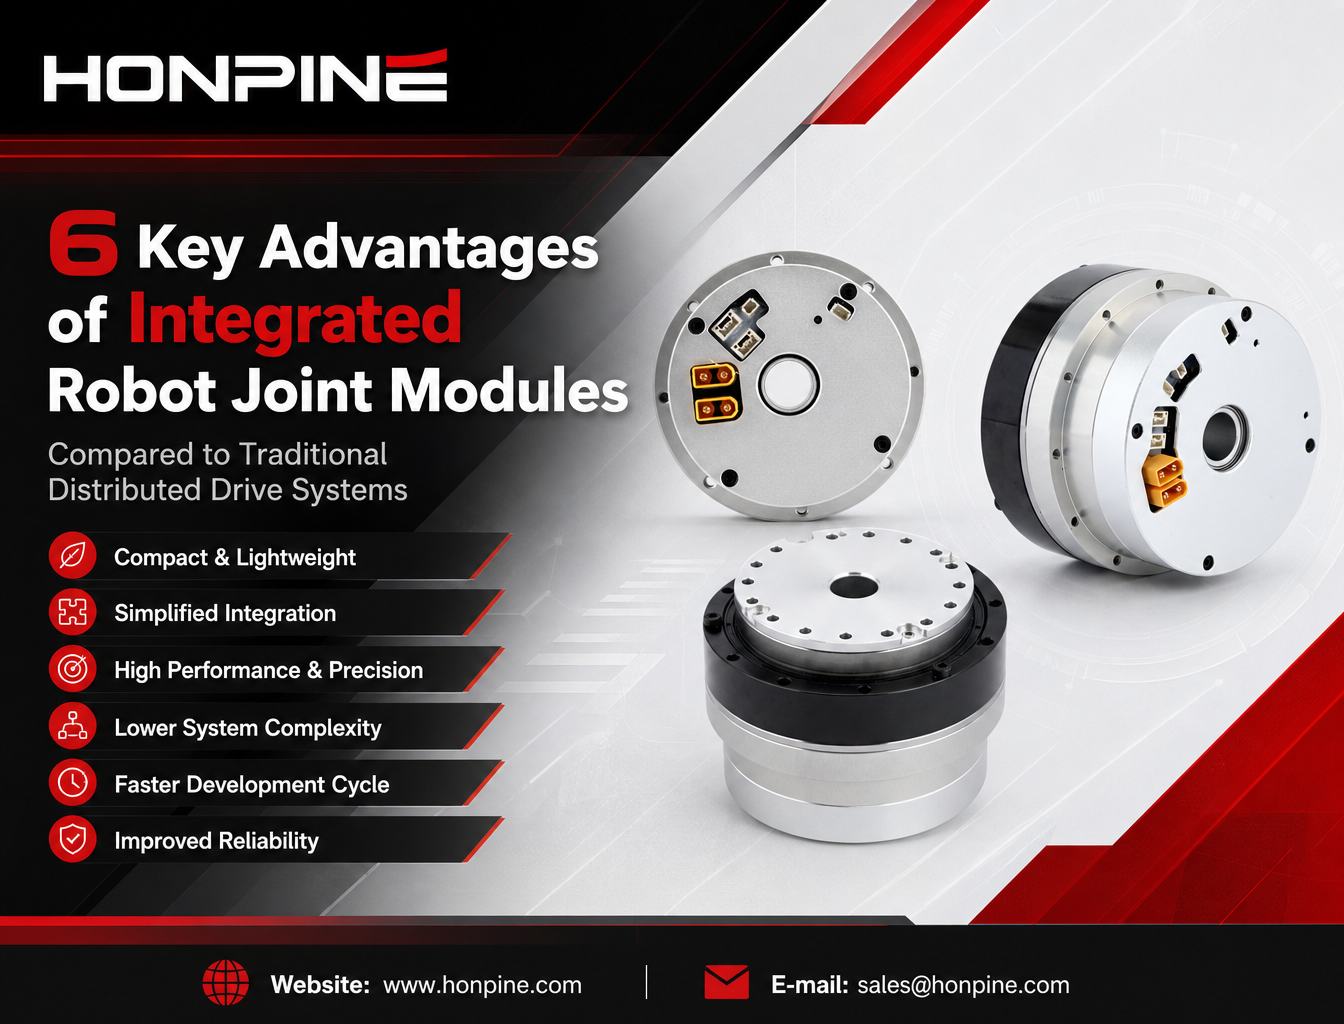
 Pourquoi de plus en plus d’entreprises choisissent-elles les modules articulaires intégrés pour robots ?Les modules articulaires intégrés pour robots regroupent moteurs, réducteurs harmoniques, servovariateurs, codeurs et roulements de sortie dans des unités compactes. Cet article compare les architectures d’entraînement intégrées et distribuées et examine leurs différences en matière de densité de couple, de fiabilité mécanique, de commande de mouvement, d’efficacité du développement et d’applications robotiques pratiques.
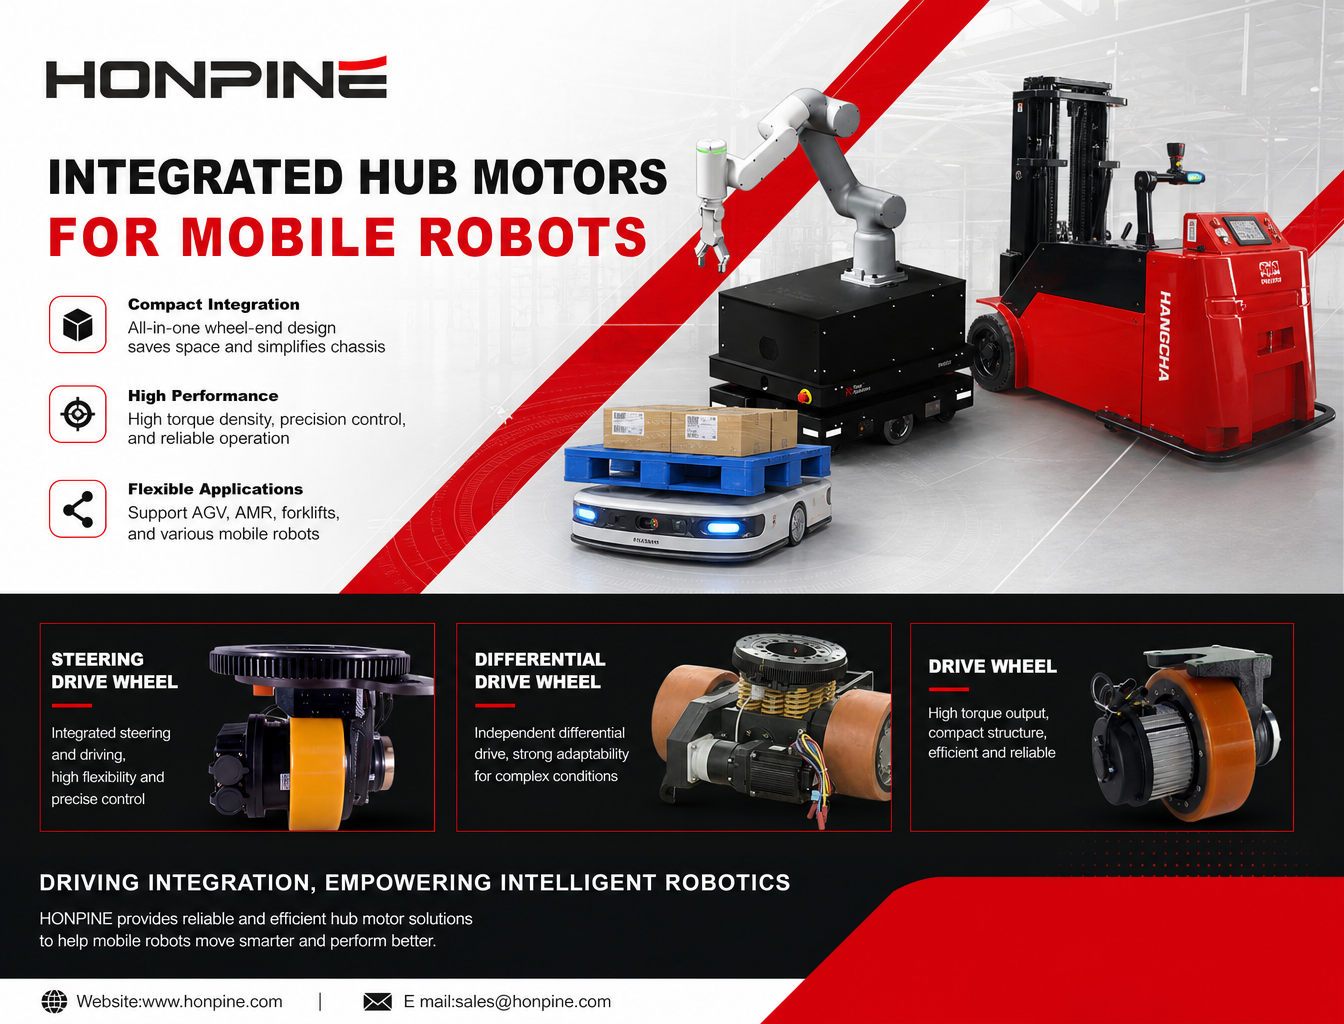
 Pourquoi de plus en plus de robots abandonnent-ils les systèmes d’entraînement traditionnels au profit de servomoteurs intégrés au moyeu ?À mesure que les robots mobiles évoluent vers la navigation autonome, un fonctionnement flexible et des environnements de travail de plus en plus complexes, les systèmes d’entraînement distribués traditionnels sont confrontés à de nouveaux défis. Les moteurs, réducteurs, accouplements et composants de transmission séparés peuvent complexifier le châssis et limiter l’espace d’installation disponible. C’est pourquoi de plus en plus de fabricants de robots se tournent vers les servomoteurs intégrés au moyeu. En regroupant les principaux composants d’entraînement dans une unité compacte située au niveau de la roue, les moteurs-moyeux ouvrent de nouvelles perspectives pour améliorer l’intégration de l’entraînement, le contrôle du mouvement et la conception du châssis. Dans cet article, nous examinons les principales exigences de performance des robots mobiles, expliquons les avantages des moteurs-moyeux intégrés et présentons comment les roues motrices, les roues motrices directrices et les roues motrices différentielles de HONPINE répondent à différentes applications AGV et AMR.




Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Pourquoi le module d’articulation harmonique HONPINE TCHL convient-il aux robots exosquelettes ?Le module d’articulation harmonique HONPINE TCHL est conçu pour les robots exosquelettes qui nécessitent une structure légère, une intégration mécanique compacte et une interaction réactive entre l’humain et le robot. Doté d’un capteur de couple intégré côté sortie, d’une structure hautement intégrée et de configurations de raccordement flexibles, le TCHL offre une solution d’entraînement articulaire pour les exosquelettes des membres inférieurs, les robots d’assistance des membres supérieurs, les équipements de rééducation et les robots portables industriels.
 Comment les réducteurs de précision, les actionneurs rotatifs harmoniques et les moteurs à entraînement direct peuvent-ils améliorer les tables d’indexage de précision ?Comment les fabricants peuvent-ils améliorer la précision, la réponse dynamique et l’intégration des tables d’indexage de précision ? À mesure que la fabrication flexible évolue, les systèmes de transmission traditionnels peuvent rencontrer des difficultés telles que le jeu, des temps de stabilisation longs et une intégration mécanique complexe. Cet article examine comment les réducteurs harmoniques, les actionneurs rotatifs harmoniques, les moteurs couple à entraînement direct (DD) et les réducteurs planétaires offrent des solutions pratiques de modernisation adaptées à différentes conditions de fonctionnement. En adaptant l’architecture de transmission à la précision de positionnement, au temps de cycle d’indexage, à l’inertie de la charge et aux contraintes d’installation, les fabricants peuvent concevoir des systèmes d’indexage de précision plus efficaces et plus fiables.
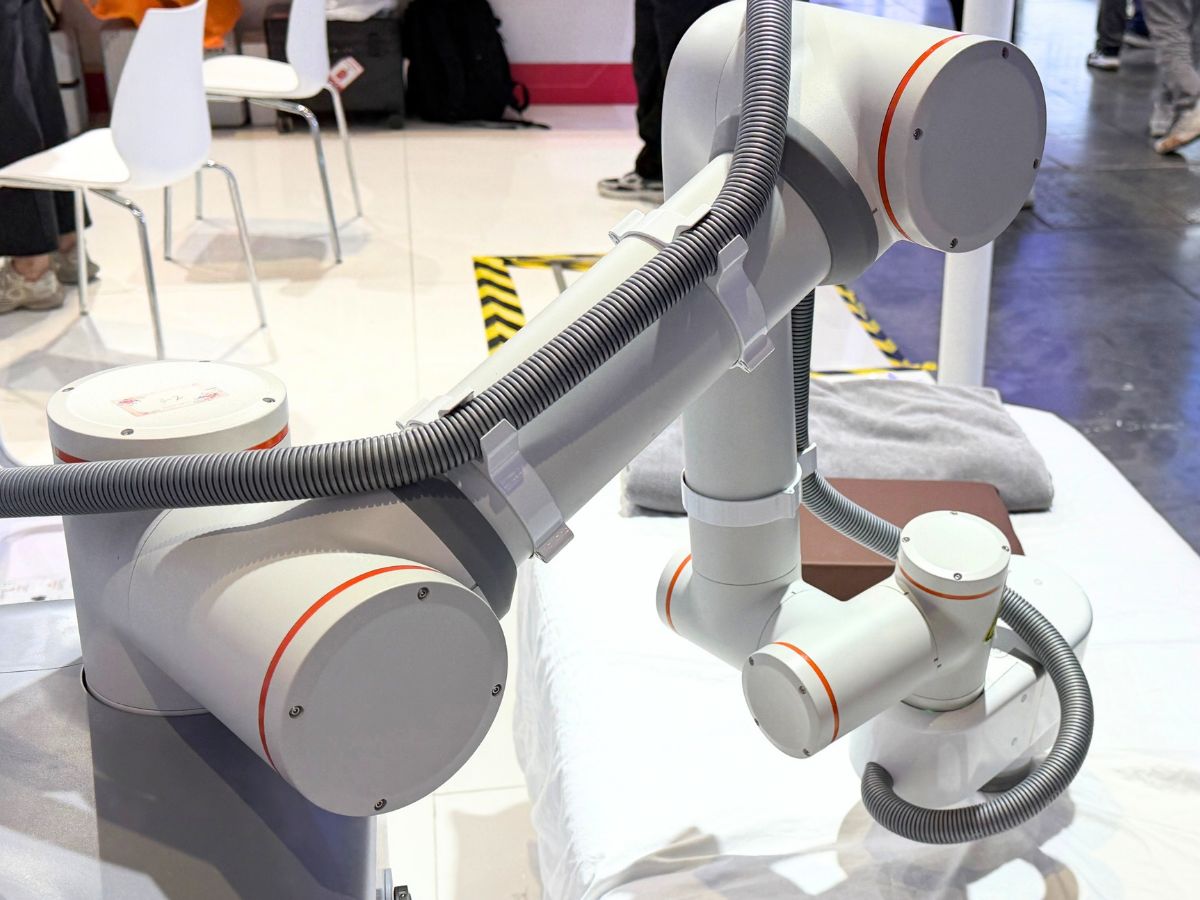
 Pourquoi les robots de thérapie au chevet ont-ils besoin de modules d’articulation à commande de force ?Un robot de thérapie ne vend pas un bras robotisé ; il délivre une force appliquée au corps humain. La pression, le rythme et la profondeur constituent la prescription, et la commande en position ne permet pas de les contrôler : les tissus mous sont déformables et leurs propriétés évoluent dans le temps, de sorte qu’une même consigne de position peut produire des forces de contact plusieurs fois supérieures ou inférieures selon qu’elle s’exerce sur un muscle ou sur un os. Les modules d’articulation harmoniques à commande de force font de la force de contact une variable en boucle fermée — le seul moyen de garantir la répétabilité du dosage, la sécurité du contact humain et la transmission de la technique du thérapeute. À partir d’une seule photo d’un robot de thérapie au chevet, cet article analyse sa configuration, présente cinq raisons pour lesquelles la commande de force est incontournable, établit les critères de choix entre les solutions TCHL et HAG de HONPINE, puis détaille le budget de résolution du capteur de couple qui détermine les tailles de châssis.
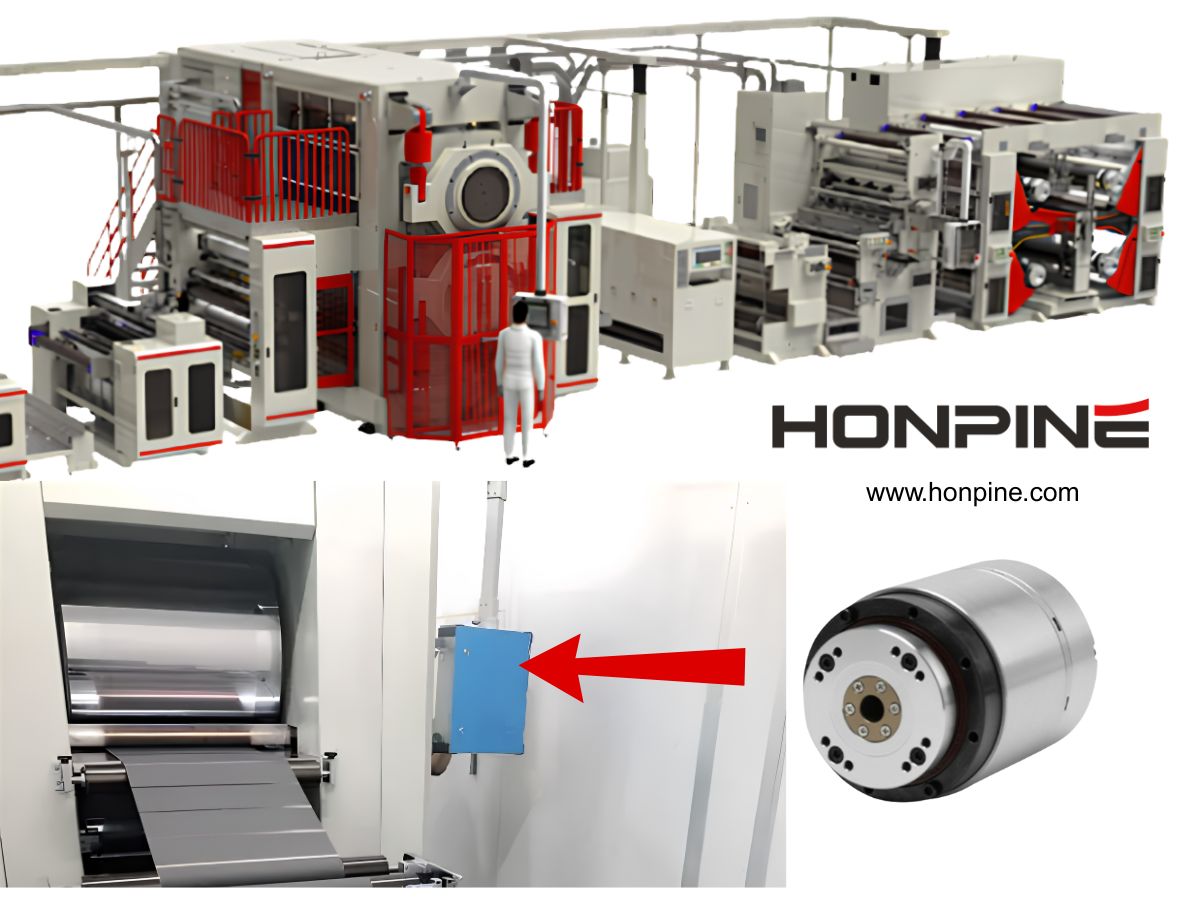
 Actionneur rotatif harmonique pour équipements de calandrage de batteries au lithiumLes équipements de fabrication de batteries au lithium exigent une précision, une stabilité et une efficacité d’intégration accrues à mesure que les procédés de production continuent d’évoluer. Dans les équipements de calandrage, le positionnement précis des rouleaux, le contrôle de la pression et la réponse dynamique sont essentiels pour garantir la qualité et la régularité des électrodes.
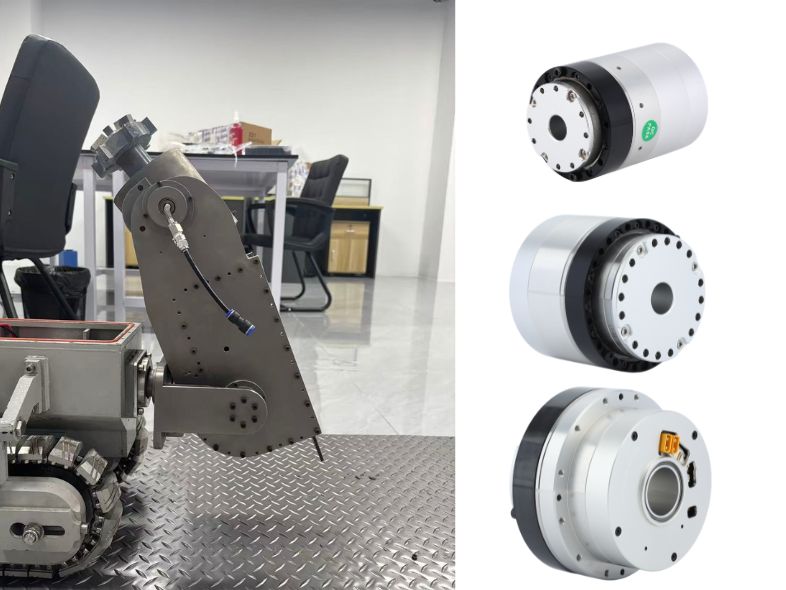
Les actionneurs rotatifs harmoniques HONPINE offrent une haute précision, une grande rigidité, une réponse rapide et une intégration compacte pour les équipements de calandrage de batteries au lithium. Grâce à un jeu quasi nul, une densité de couple élevée et des performances fiables de contrôle du mouvement, ils contribuent à améliorer la précision des équipements et la stabilité de la production. Actionneurs articulés robotiques harmoniques pour robots d’inspection de pipelines et autres équipements spécialisésLes robots d’inspection de pipelines fonctionnent dans des environnements étroits et complexes, où l’espace d’installation limité, les exigences de charge élevée, le passage des câbles et le contrôle précis des mouvements constituent des défis majeurs. Un actionneur articulé fiable doit fournir un couple élevé, des dimensions compactes et des performances stables, tout en s’adaptant à des conditions de fonctionnement exigeantes. Les actionneurs articulés robotiques harmoniques intègrent une transmission de précision, un entraînement moteur et des capacités de détection dans une unité de mouvement compacte, ce qui les rend adaptés aux robots d’inspection de pipelines et à d’autres systèmes robotiques spécialisés. Cet article examine les principales exigences de conception des robots d’inspection de pipelines et explique comment les modules articulés robotiques harmoniques HONPINE HPJM contribuent à la réalisation de solutions robotiques compactes, hautes performances et fiables.
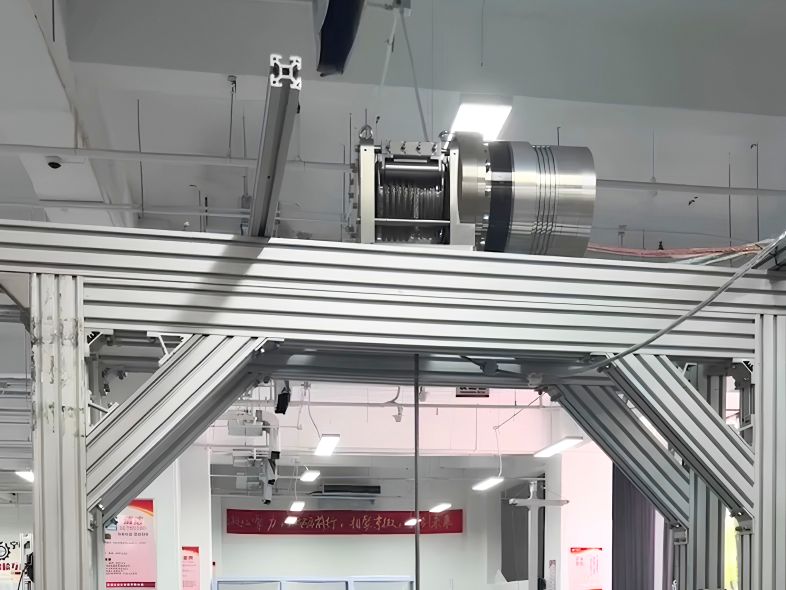
 Actionneur harmonique pour équipements de levage : précision, densité de couple et commande de mouvement compacte — IntroductionLes équipements de levage modernes nécessitent davantage que le simple déplacement vertical d'une charge. Les axes de levage robotisés, les modules de levage pour AGV et AMR, les équipements pour semi-conducteurs, les plateformes d'inspection et les treuils spécialisés exigent de plus en plus une densité de couple élevée, un positionnement précis, un faible jeu, une grande rigidité et une commande de mouvement compacte. Un actionneur harmonique intègre un réducteur harmonique à un moteur et, selon la configuration, à des encodeurs, des freins, des variateurs servo et des interfaces de communication dans un module de mouvement compact. Cet article examine comment les actionneurs harmoniques peuvent être appliqués à différents systèmes de levage et pourquoi leur combinaison de précision, de densité de couple, de rigidité et d'intégration les rend adaptés aux applications de levage et de positionnement automatisés.
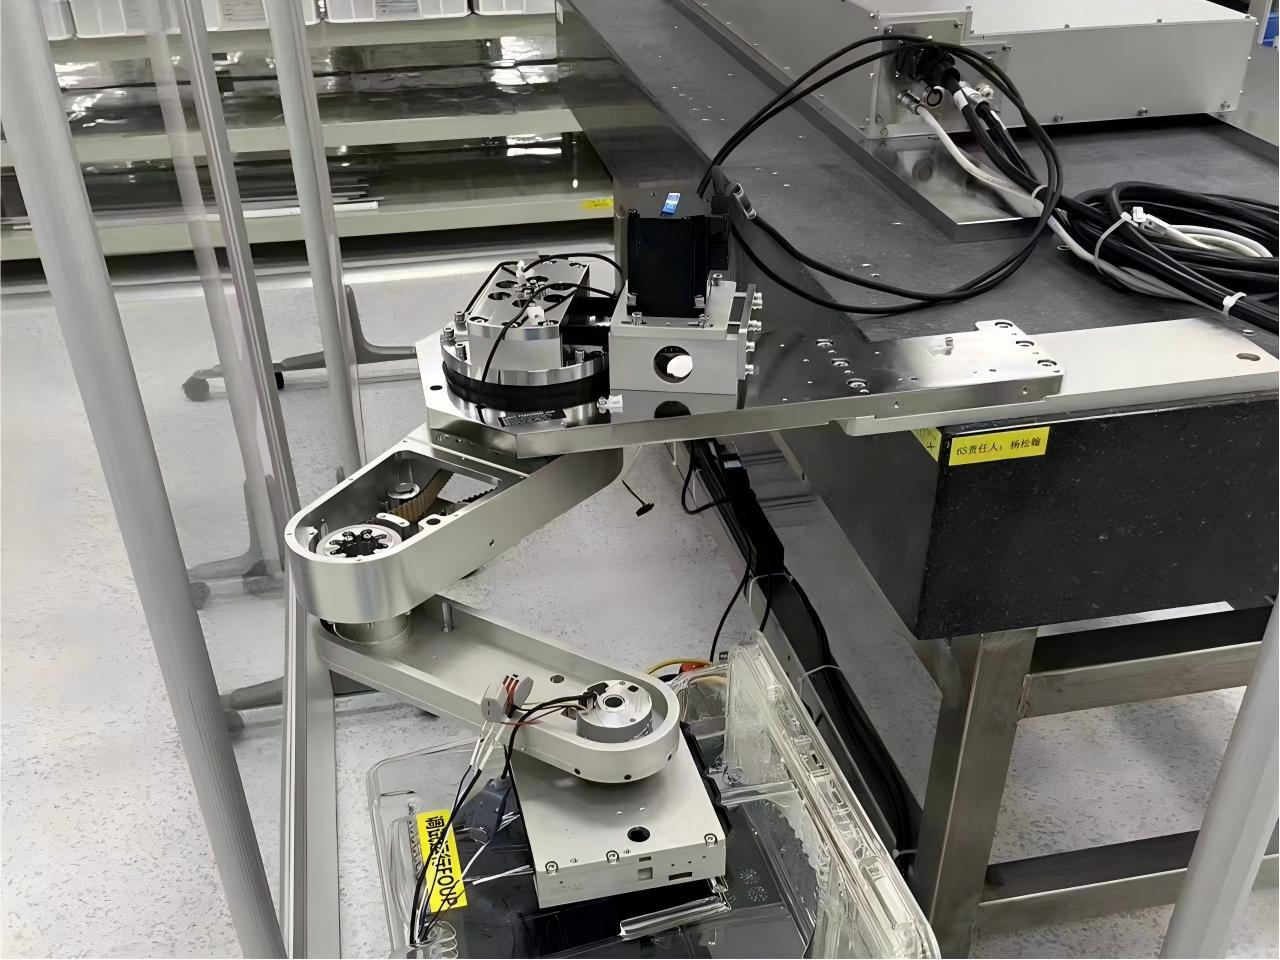
 Actionneurs rotatifs harmoniques pour équipements de semi-conducteurs : mouvement de précision, conception à arbre creux et commande FOCBonjour à tous, je suis Theodore Li, directeur technique chez HONPINE. Dans les équipements de fabrication de semi-conducteurs, le mouvement rotatif ne consiste pas simplement à faire tourner un mécanisme. L'espace d'installation limité, le routage des câbles et des tubes, la stabilité à basse vitesse, le positionnement précis et les profils de mouvement réglables en continu peuvent tous influencer les performances de la machine. C'est pourquoi les actionneurs rotatifs harmoniques deviennent une solution de mouvement importante pour les équipements de semi-conducteurs. Dans cet article, je vais expliquer comment la transmission harmonique, la commande moteur basée sur FOC, le retour codeur, la conception à grand arbre creux et les interfaces mécaniques flexibles fonctionnent ensemble pour répondre aux exigences pratiques de mouvement dans les semi-conducteurs, sur la base de notre expérience dans le développement d'équipements, le transport suspendu, la manipulation de wafers, le nettoyage et les applications de croissance cristalline.
 Transmission harmonique miniature pour robots chirurgicaux mini-invasifsLes robots chirurgicaux mini-invasifs nécessitent des systèmes de transmission très compacts capables de fournir des mouvements précis dans des espaces mécaniques extrêmement restreints. À mesure que les instruments robotisés deviennent plus petits et plus agiles, les architectures de transmission conventionnelles peuvent rencontrer des difficultés liées à l'encombrement, à l'élasticité des tendons, au frottement, à l'hystérésis et à l'intégration mécanique. Une transmission harmonique miniature constitue une solution potentielle en offrant une transmission de précision à rapport de réduction élevé, un faible jeu et des dimensions compactes dans un faible encombrement mécanique. Dans cet article, j'expliquerai pourquoi la transmission harmonique miniature est pertinente pour la robotique chirurgicale, comparerai les architectures à entraînement par tendon externe et à transmission distale, et examinerai les principales considérations d'ingénierie du réducteur harmonique miniature CSF-mini de HONPINE pour les articulations robotiques compactes, les instruments robotisés flexibles et d'autres mécanismes de précision.
 Pourquoi les systèmes de soudage laser wobble nécessitent-ils un actionneur rotatif harmonique de haute précision ?Le soudage laser wobble est de plus en plus utilisé dans la fabrication de batteries, le soudage de barres omnibus, l’électronique, les dispositifs médicaux, le soudage robotisé et d’autres applications de fabrication de précision où le mouvement du faisceau doit rester précis et répétable. Dans les systèmes mécaniques de soudage wobble, cependant, la qualité de soudage dépend non seulement des paramètres laser, mais aussi de la précision du mécanisme de mouvement rotatif entraînant la tête wobble. Le jeu, une rigidité torsionnelle insuffisante, une densité de couple limitée et les erreurs de positionnement peuvent affecter directement la trajectoire réelle du faisceau et la stabilité du bain de fusion. C’est pourquoi une solution de mouvement rotatif de haute précision devient un élément important des équipements modernes de soudage laser wobble. Un actionneur rotatif harmonique associe une transmission de précision, une grande rigidité, un faible jeu et une intégration compacte, ce qui le rend parfaitement adapté aux têtes wobble mécaniques nécessitant un mouvement rotatif contrôlé sous charges dynamiques.
 Quand la direction d’un moteur hors-bord nécessite-t-elle un actionneur rotatif harmonique ?La direction des moteurs hors-bord électriques évolue d’une simple fonction mécanique vers une application de contrôle de mouvement de précision. Cet article explique dans quels cas un actionneur rotatif harmonique constitue une solution adaptée et examine le rôle de la transmission de précision, du faible jeu, de la forte densité de couple, du retour d’information par encodeur et de l’intégration mécanique compacte. Il explore également les applications dans les bateaux électriques, les navires de surface autonomes, les bateaux sans équipage, la robotique marine et la propulsion marine électrique, afin d’aider les ingénieurs à sélectionner l’actionneur rotatif approprié en fonction du couple de direction, de la vitesse, de la précision de positionnement, des conditions de fonctionnement et des exigences d’installation.