










Comment choisir une plateforme rotative creuse : guide complet de sélection ?
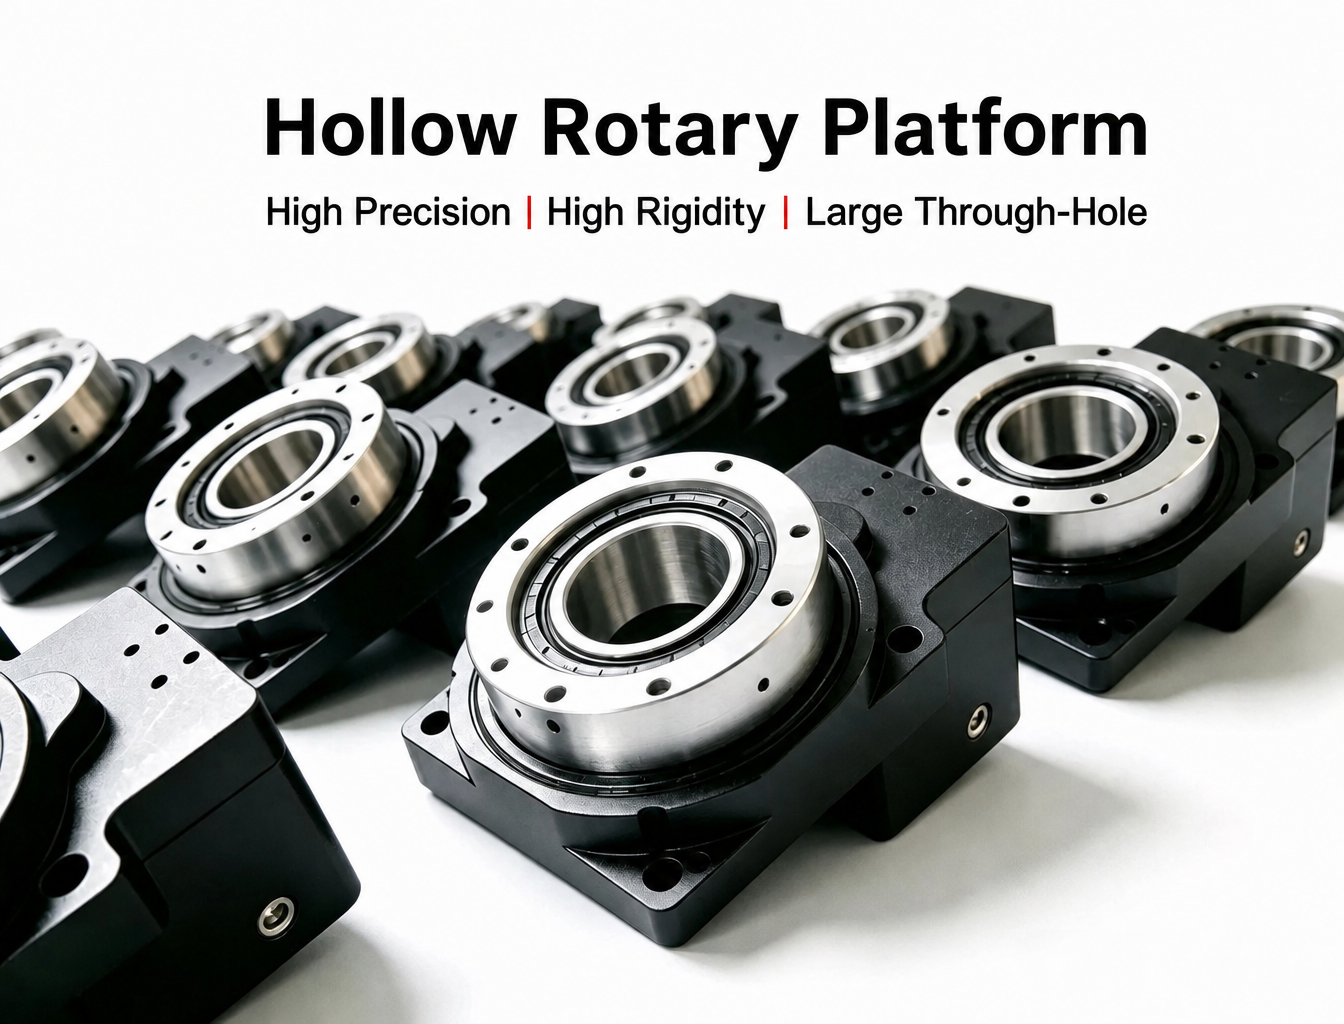
UnePlateforme rotative creuseest un composant rotatif de précision couramment utilisé dans les applications de positionnement automatisé, d'indexage, d'inspection, de traitement laser, de dosage et autres applications de contrôle du mouvement. Par rapport aux mécanismes rotatifs conventionnels, son centre creux permet le passage direct de câbles, de conduites d'air, de fibres optiques et d'autres utilités à travers l'axe de rotation, ce qui facilite une conception de machine compacte et intégrée.
Selon la structure de transmission et les exigences de l'application, un mécanisme rotatif creux peut également être appelé Table rotative creuseouActionneur rotatif creux. Bien que ces produits puissent sembler similaires extérieurement, leur capacité de charge, leur précision de positionnement, leur alésage creux, leur vitesse, leur rigidité et leur configuration moteur peuvent varier considérablement.
Pour cette raison, la sélection d'une plateforme rotative creuse ne doit pas reposer sur un seul paramètre tel que le couple nominal ou la vitesse maximale. Une sélection appropriée doit prendre en compte la charge réelle, l'excentricité, l'inertie, les exigences de précision, l'alésage creux, l'accélération, le cycle de service, l'orientation d'installation et l'environnement de fonctionnement.
Que faut-il prendre en compte lors de la sélection d'une plateforme rotative creuse ?
Dans les applications pratiques, une séquence de sélection utile est :
Charge et moment de renversement → Inertie de charge → Précision de positionnement et de rotation → Alésage creux → Vitesse et accélération → Adaptation du moteur → Installation et environnement → Marge de sécurité
Cette séquence aide à éviter un problème courant : sélectionner une plateforme rotative sur la base de spécifications nominales tout en négligeant les conditions de fonctionnement réelles de la machine.
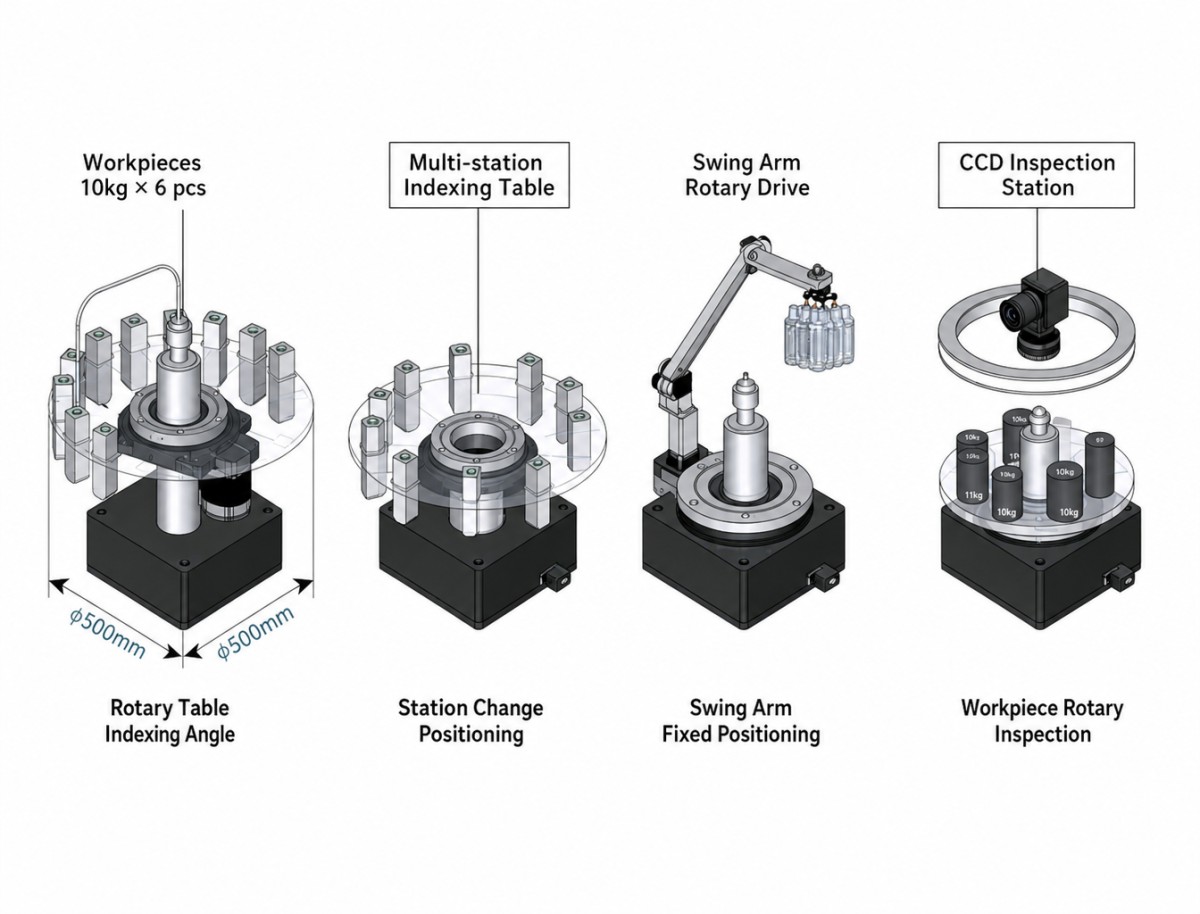
1. Commencez par les conditions de fonctionnement réelles
Avant de comparer différents modèles de tables rotatives creuses, définissez d'abord le fonctionnement réel du mécanisme rotatif.
Les paramètres de base doivent inclure :
Poids total de la charge utile, du dispositif de fixation et de la pièce
Distance entre le centre de gravité et l'axe de rotation
Couple de sortie requis
Charges axiales et radiales
Vitesse de rotation maximale
Accélération et décélération
Nombre de cycles démarrage-arrêt
Précision de positionnement requise
Répétabilité requise
Diamètre d'alésage creux requis
Orientation d'installation
Environnement de fonctionnement
Par exemple, une table rotative supportant une pièce de 10 kg dont le centre de gravité est proche de l'axe de rotation peut présenter des exigences mécaniques entièrement différentes de celles d'une pièce de 10 kg montée à 100 mm de l'axe.
Le poids est le même, mais le moment de renversement est différent.
2. Vérifiez le couple nominal et le couple de crête
Le couple est l'un des premiers paramètres que les ingénieurs vérifient habituellement lors de la sélection d'une plateforme rotative creuse, mais le couple nominal et le couple de crête doivent être compris séparément.
Le couple nominal correspond généralement au couple que le mécanisme rotatif peut supporter en continu dans des conditions de fonctionnement spécifiées.
Le couple de crête est plus pertinent pour l'accélération, la décélération, le démarrage ou les charges d'impact de courte durée.
Pour les charges résistantes continues, le couple requis doit rester dans la plage du couple nominal. Pendant l'accélération ou les changements brusques de mouvement, le couple instantané peut approcher la capacité de couple de crête.
Cependant, le couple seul ne suffit pas.
La charge mécanique peut également générer une force axiale, une force radiale et un moment de renversement. Par conséquent, la capacité de charge de l'actionneur rotatif creux complet doit être vérifiée plutôt que de sélectionner un modèle uniquement selon son couple de sortie nominal.
3. Portez attention à la charge excentrée et au moment de renversement
La charge excentrée est l'un des facteurs les plus fréquemment négligés lors de la sélection d'une plateforme rotative.
Lorsque le centre de gravité de la pièce ou du dispositif de fixation est décalé par rapport à l'axe de rotation, il génère un moment de renversement.
Le calcul de base est :
M = F × L
Où :
M = moment de renversement
F = force de charge
L = distance entre le centre de charge et l'axe de rotation
Par exemple, si une charge de 10 kg est positionnée à 100 mm de l'axe de rotation :
F ≈ 10 × 9.81 = 98.1 N
M ≈ 98.1 × 0.1 = 9.81 N·m
C'est pourquoi deux applications ayant le même poids de charge utile peuvent nécessiter des plateformes rotatives entièrement différentes.
Pour les applications impliquant de fortes charges excentrées, une accélération rapide ou des impacts externes, les ingénieurs doivent également prévoir une marge de sécurité mécanique appropriée plutôt que de sélectionner une plateforme proche de sa limite théorique.
4. Calculez l'inertie de charge, et pas seulement le poids de la charge
Le poids de la charge détermine la charge mécanique de base, mais l'inertie de rotation détermine la difficulté d'accélérer et de décélérer la charge.
Pour une charge simplifiée en forme de disque :
J = 1/2 × m × r²
Où :
J = moment d'inertie
m = masse
r = rayon de rotation
Le calcul réel de l'inertie doit prendre en compte la géométrie de la pièce, du dispositif de fixation, de la plateforme rotative et des autres composants rotatifs.
Pour un mécanisme rotatif avec réducteur, l'inertie de charge peut également être ramenée côté moteur selon le rapport de réduction. Sous une forme simplifiée :
J_motor-side = J_load / i²
Où i est le rapport de réduction.
L'inertie de charge résultante côté moteur doit ensuite être comparée à l'inertie du rotor du moteur.
Pourquoi l'adaptation des inerties est-elle importante ?
Si l'inertie de charge est excessivement élevée par rapport à l'inertie du moteur, le système peut présenter :
Un temps d'accélération et de décélération plus long
Un écart de positionnement accru
Des vibrations au démarrage ou à l'arrêt
Des erreurs de poursuite du servomoteur
Une surcharge du moteur
Des difficultés à atteindre le temps de cycle requis
Un rapport d'inertie tel que inertie de charge / inertie du rotor du moteur < 5 peut être utilisé comme référence d'ingénierie dans certaines applications servo, mais il ne doit pas être considéré comme une norme universelle.
Le rapport d'inertie acceptable dépend du moteur, de l'entraînement, de l'algorithme de commande, du mécanisme de réduction, du profil d'accélération et du cycle de service réel.
Pour un actionneur rotatif creux utilisé dans un système servo à haute vitesse et à accélérations fréquentes, l'adaptation des inerties mérite généralement davantage d'attention que dans une application d'indexage à basse vitesse.
5. Comprendre la différence entre la répétabilité de positionnement et la précision de rotation
La précision est un autre facteur important de sélection, mais plusieurs paramètres différents sont souvent confondus.
Précision de repositionnement
La précision de repositionnement décrit la régularité avec laquelle la plateforme rotative peut revenir à la même position.
Cela est particulièrement important pour :
Inspection par vision
Assemblage automatisé
Dosage
Traitement laser
Applications d'indexage
Positionnement de précision
Jeu mécanique
Le jeu mécanique désigne le jeu ou le mouvement perdu qui peut se produire lorsque le sens de rotation change.
Un faible jeu mécanique est particulièrement important pour les applications impliquant des positionnements bidirectionnels fréquents.
Pour les applications dans lesquelles la plateforme tourne principalement dans un seul sens, le jeu mécanique peut avoir un impact différent sur les performances du système.
Faux-rond radial et axial
Pour les dispositifs de fixation de précision, les systèmes d'inspection et les applications optiques, le faux-rond de face et le faux-rond radial peuvent être aussi importants que la répétabilité de positionnement.
Par conséquent, lors de la comparaison de différentes tables rotatives creuses, ne considérez pas une seule spécification de précision. Les exigences complètes de précision mécanique de l'application doivent être prises en compte.
6. Sélectionnez l'alésage creux selon les exigences réelles de passage
La structure creuse est l'un des principaux avantages d'une plateforme rotative creuse.
L'alésage central peut offrir un passage pour :
Câbles moteur
Câbles d'encodeur
Tubes pneumatiques
Conduites de vide
Fibres optiques
Câblage des capteurs
Conduites de refroidissement
Cependant, choisir le plus grand alésage creux possible n'est pas toujours la meilleure solution.
Un alésage plus grand peut augmenter les dimensions extérieures, la taille structurelle, le poids et le coût du mécanisme rotatif.
Lors de la sélection du diamètre d'alésage, tenez compte non seulement du faisceau de câbles actuel, mais également de :
Dimensions des connecteurs
Rayon de courbure des câbles
Taille des raccords pneumatiques
Exigences futures de câblage
Espace de maintenance
Jeu d'installation
L'objectif est de fournir un espace de passage interne suffisant sans augmenter inutilement la taille de l'ensemble rotatif complet.
7. Vérifiez la vitesse, l'accélération et la décélération
La vitesse maximale est un autre paramètre important, mais elle doit toujours être évaluée conjointement avec l'accélération et le cycle de service.
Une plateforme rotative peut être techniquement capable d'atteindre une certaine vitesse maximale, mais cela ne signifie pas nécessairement qu'elle doit fonctionner en continu à cette vitesse sous forte charge.
Pour les applications d'indexage, les paramètres clés peuvent être :
Angle de rotation
Temps d'indexage
Temps d'accélération
Temps de décélération
Temps d'arrêt
Nombre de cycles par minute
Pour la rotation continue, les performances thermiques et la réduction du couple doivent également être prises en compte.
Lorsque l'accélération et la décélération sont trop brusques, le système peut présenter des vibrations, des chocs mécaniques, des bruits anormaux ou une stabilité de positionnement réduite.
Augmenter les temps d'accélération et de décélération peut parfois améliorer les performances globales du mouvement sans modifier la plateforme rotative elle-même.
8. Distinguez le fonctionnement intermittent du fonctionnement continu
De nombreuses plateformes rotatives creuses sont particulièrement adaptées à l'indexage et au positionnement intermittents.
Les applications typiques comprennent :
Indexage CNC
Postes d'assemblage
Inspection par vision
Marquage laser
Dosage
Automatisation multi-postes
Ces applications nécessitent souvent un positionnement rapide suivi d'une période d'immobilisation.
La rotation continue est différente.
Si la plateforme doit tourner en continu pendant de longues périodes, les ingénieurs doivent évaluer :
Couple continu
Vitesse des roulements
Échauffement du moteur
Rendement du réducteur
Lubrification
Dissipation thermique
Cycle de service
La même plateforme rotative peut avoir des performances admissibles différentes selon qu'elle fonctionne de manière intermittente ou continue.
9. Adaptez la plateforme rotative creuse au moteur
Pour un mécanisme rotatif entraîné par moteur, le moteur et la transmission doivent être considérés comme un seul système de mouvement.
Les paramètres de base d'adaptation comprennent :
Couple moteur requis
Vitesse moteur requise
Inertie du rotor moteur
Rapport de réduction
Couple de sortie
Exigences d'accélération
Bride moteur
Interface d'arbre ou d'accouplement
Configuration de l'encodeur
Orientation d'installation
Le couple moteur requis doit être calculé à partir de la charge réelle et du rapport de réduction, plutôt que de sélectionner simplement un moteur selon le couple de sortie de la plateforme.
Pour les applications nécessitant une intégration compacte, un actionneur rotatif creux avec moteur, encodeur et transmission intégrés peut réduire le nombre de composants mécaniques externes et simplifier l'intégration du système.
10. Tenez compte de l'orientation d'installation
L'orientation d'installation peut affecter la charge réelle sur le mécanisme rotatif.
L'installation horizontale est courante pour les tables rotatives, mais l'installation verticale peut introduire une charge axiale supplémentaire ou modifier la direction de la charge gravitationnelle.
Avant de sélectionner un modèle, confirmez :
Installation horizontale ou verticale
Direction de la charge gravitationnelle
Charge axiale
Charge radiale
Moment de renversement externe
Structure de montage du dispositif de fixation
Rigidité de la bride de sortie
Pour les applications verticales, la structure mécanique doit être capable de supporter la charge en toute sécurité même lorsque le système d'entraînement est hors tension.
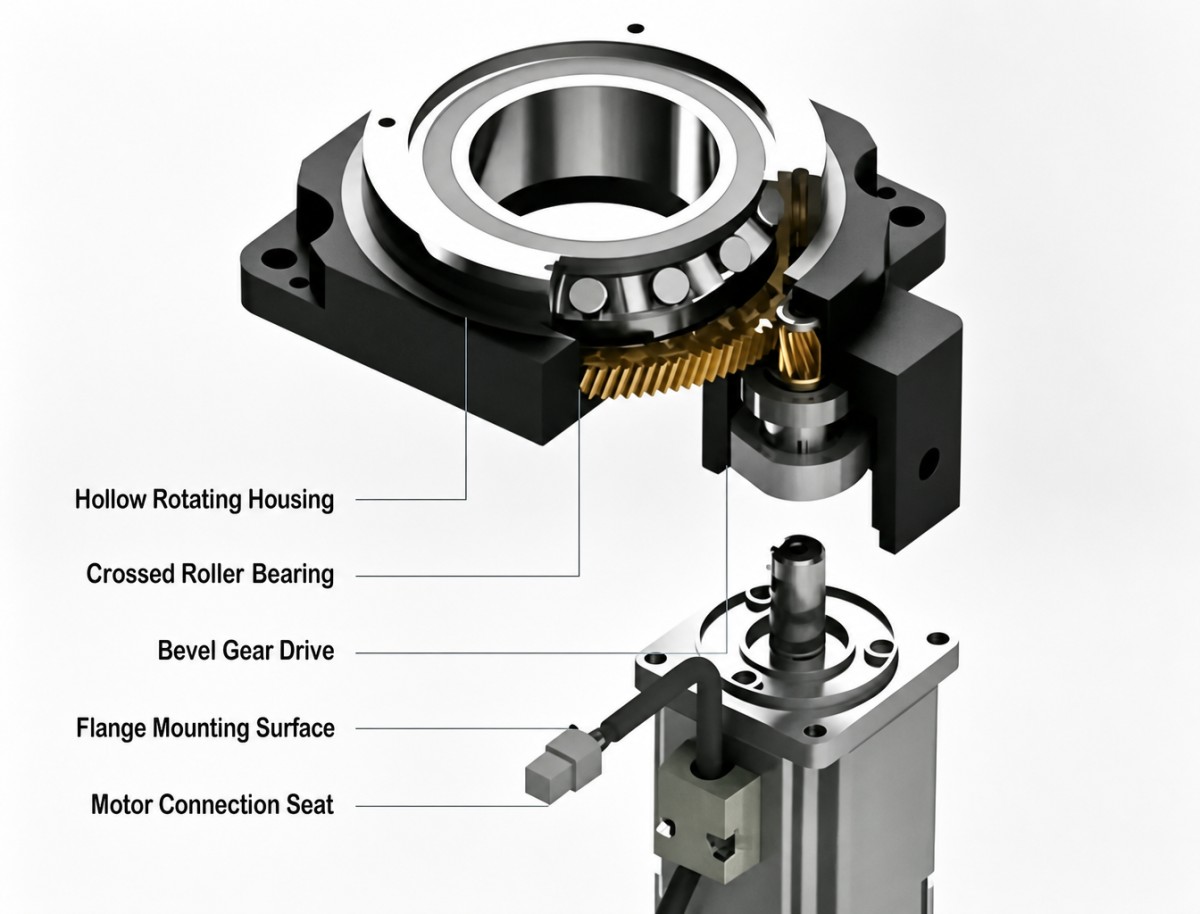
11. Tenez compte de l'environnement de fonctionnement
L'environnement de fonctionnement peut affecter directement la durée de vie et la fiabilité d'une plateforme rotative.
Pour les applications impliquant de la poussière, des copeaux, du liquide de refroidissement ou d'autres contaminants, vérifiez le niveau de protection requis et la structure d'étanchéité.
Les facteurs environnementaux typiques comprennent :
Poussière et débris
Fluide de coupe
Humidité
Température
Substances corrosives
Vibrations
Fonctionnement avec démarrages-arrêts fréquents
Pour les environnements humides ou corrosifs, le traitement de surface et la protection contre la corrosion peuvent également devoir être pris en compte.
Si l'application implique des cycles démarrage-arrêt fréquents, particulièrement plus de 20 cycles par minute, la durée de vie des roulements et les conditions thermiques doivent être évaluées plutôt que de se fier uniquement à la durée de vie nominale.
12. Vérifiez la rigidité et la durée de vie des roulements
Le système de transmission n'est pas le seul facteur déterminant les performances d'une table rotative creuse.
La structure des roulements affecte également :
Rigidité radiale
Rigidité axiale
Rigidité en inclinaison
Faux-rond
Capacité de charge
Durée de vie
Pour les applications avec de fortes charges excentrées ou des exigences de haute précision, la rigidité des roulements devient particulièrement importante.
Une plateforme disposant d'un couple suffisant mais d'une rigidité mécanique insuffisante peut tout de même présenter une déflexion ou des erreurs de positionnement sous charge.
Par conséquent, la structure mécanique complète doit être évaluée plutôt que de comparer uniquement le rapport de transmission ou le couple moteur.
13. Prévoyez une marge de sécurité appropriée
Il n'est généralement pas recommandé de sélectionner une plateforme rotative exactement à la limite de charge calculée.
La marge de sécurité requise dépend de l'application réelle.
Pour des charges intermittentes relativement stables, une marge d'ingénierie d'environ 1.2–1.5× peut être utilisée comme référence préliminaire.
Pour les applications impliquant des charges de choc, une forte excentricité ou des accélérations et décélérations fréquentes, une marge plus importante, telle que 1.5–2×, peut être appropriée.
Ces valeurs doivent être considérées comme des références d'ingénierie plutôt que comme des normes universelles. La sélection finale doit être vérifiée par rapport aux spécifications du fabricant concernant la charge, le couple, les roulements, la vitesse et le cycle de service.
14. Liste de contrôle pour la sélection d'une plateforme rotative creuse
Avant de sélectionner un modèle, il est utile de préparer les informations suivantes :
Avec ces paramètres disponibles, il devient beaucoup plus facile de comparer différentes configurations de plateformes rotatives creuses et d'actionneurs rotatifs creux.
15. Les différentes applications exigent des priorités de sélection différentes
Aucune spécification unique ne permet de déterminer si une plateforme rotative convient à toutes les applications.
Pour les applications de haute précision, un actionneur rotatif creux peut offrir une solution plus intégrée lorsque le moteur, la transmission, l'encodeur et le mécanisme de sortie doivent fonctionner ensemble comme un système de mouvement complet.
16. Erreurs courantes lors de la sélection d'une plateforme rotative creuse
Ne considérer que le couple nominal
Une plateforme peut disposer d'un couple nominal suffisant tout en restant inadaptée en raison d'une charge excentrée excessive, de l'inertie ou d'une charge axiale/radiale.
Sélectionner uniquement selon le poids de la charge utile
Deux charges de même masse peuvent générer des moments de renversement très différents selon leur distance par rapport à l'axe de rotation.
Considérer le rapport d'inertie comme une valeur fixe
Un rapport d'inertie de 5 est parfois utilisé comme référence d'ingénierie, mais la valeur appropriée dépend du moteur, du variateur servo, de l'accélération et du système de commande.
Ne considérer que la précision de positionnement
La précision de repositionnement, le jeu mécanique, le faux-rond, la rigidité et les vibrations sont des indicateurs de performance différents.
Choisir le plus grand alésage creux
Un alésage plus grand offre davantage d'espace de passage, mais peut également augmenter la taille et le coût du mécanisme rotatif complet.
Ignorer le cycle de service
Une plateforme rotative utilisée pour un indexage occasionnel présente des exigences thermiques et de roulements différentes de celles d'une plateforme fonctionnant en continu à haute vitesse.
Ignorer l'orientation d'installation
L'installation verticale peut introduire des charges axiales et gravitationnelles différentes de celles d'une installation horizontale.
Comment sélectionner la plateforme rotative creuse adaptée ?
La sélection d'une plateforme rotative creuse doit commencer par les conditions mécaniques réelles plutôt que par un seul paramètre de catalogue.
Déterminez d'abord la charge totale et l'excentricité, puis calculez le moment de renversement et l'inertie de rotation. Ensuite, évaluez la précision de positionnement, la répétabilité, le jeu mécanique, le faux-rond, l'alésage creux, la vitesse, l'accélération et le cycle de service.
Pour les systèmes nécessitant une solution de mouvement plus intégrée, un actionneur rotatif creux peut combiner le mécanisme de transmission, le moteur, l'encodeur et la structure de sortie dans une unité rotative compacte. Cela peut simplifier l'intégration mécanique tout en fournissant une solution plus nette pour le mouvement rotatif automatisé.
Pour des applications telles que l'indexage CNC, la manipulation de wafers, l'inspection par vision, le traitement laser, le dosage, la manipulation de panneaux et le positionnement de précision, la solution appropriée doit finalement être sélectionnée selon les exigences complètes de la machine en matière de charge, de précision, de vitesse, de structure et d'environnement.
Une séquence de sélection pratique est donc :
Moment de renversement → Couple de charge → Inertie de charge → Précision → Alésage creux → Vitesse et accélération → Adaptation du moteur → Installation et environnement → Marge de sécurité
Cette approche offre une base plus fiable pour sélectionner la plateforme rotative creuse, la table rotative creuse ou l'actionneur rotatif creux approprié pour l'application.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
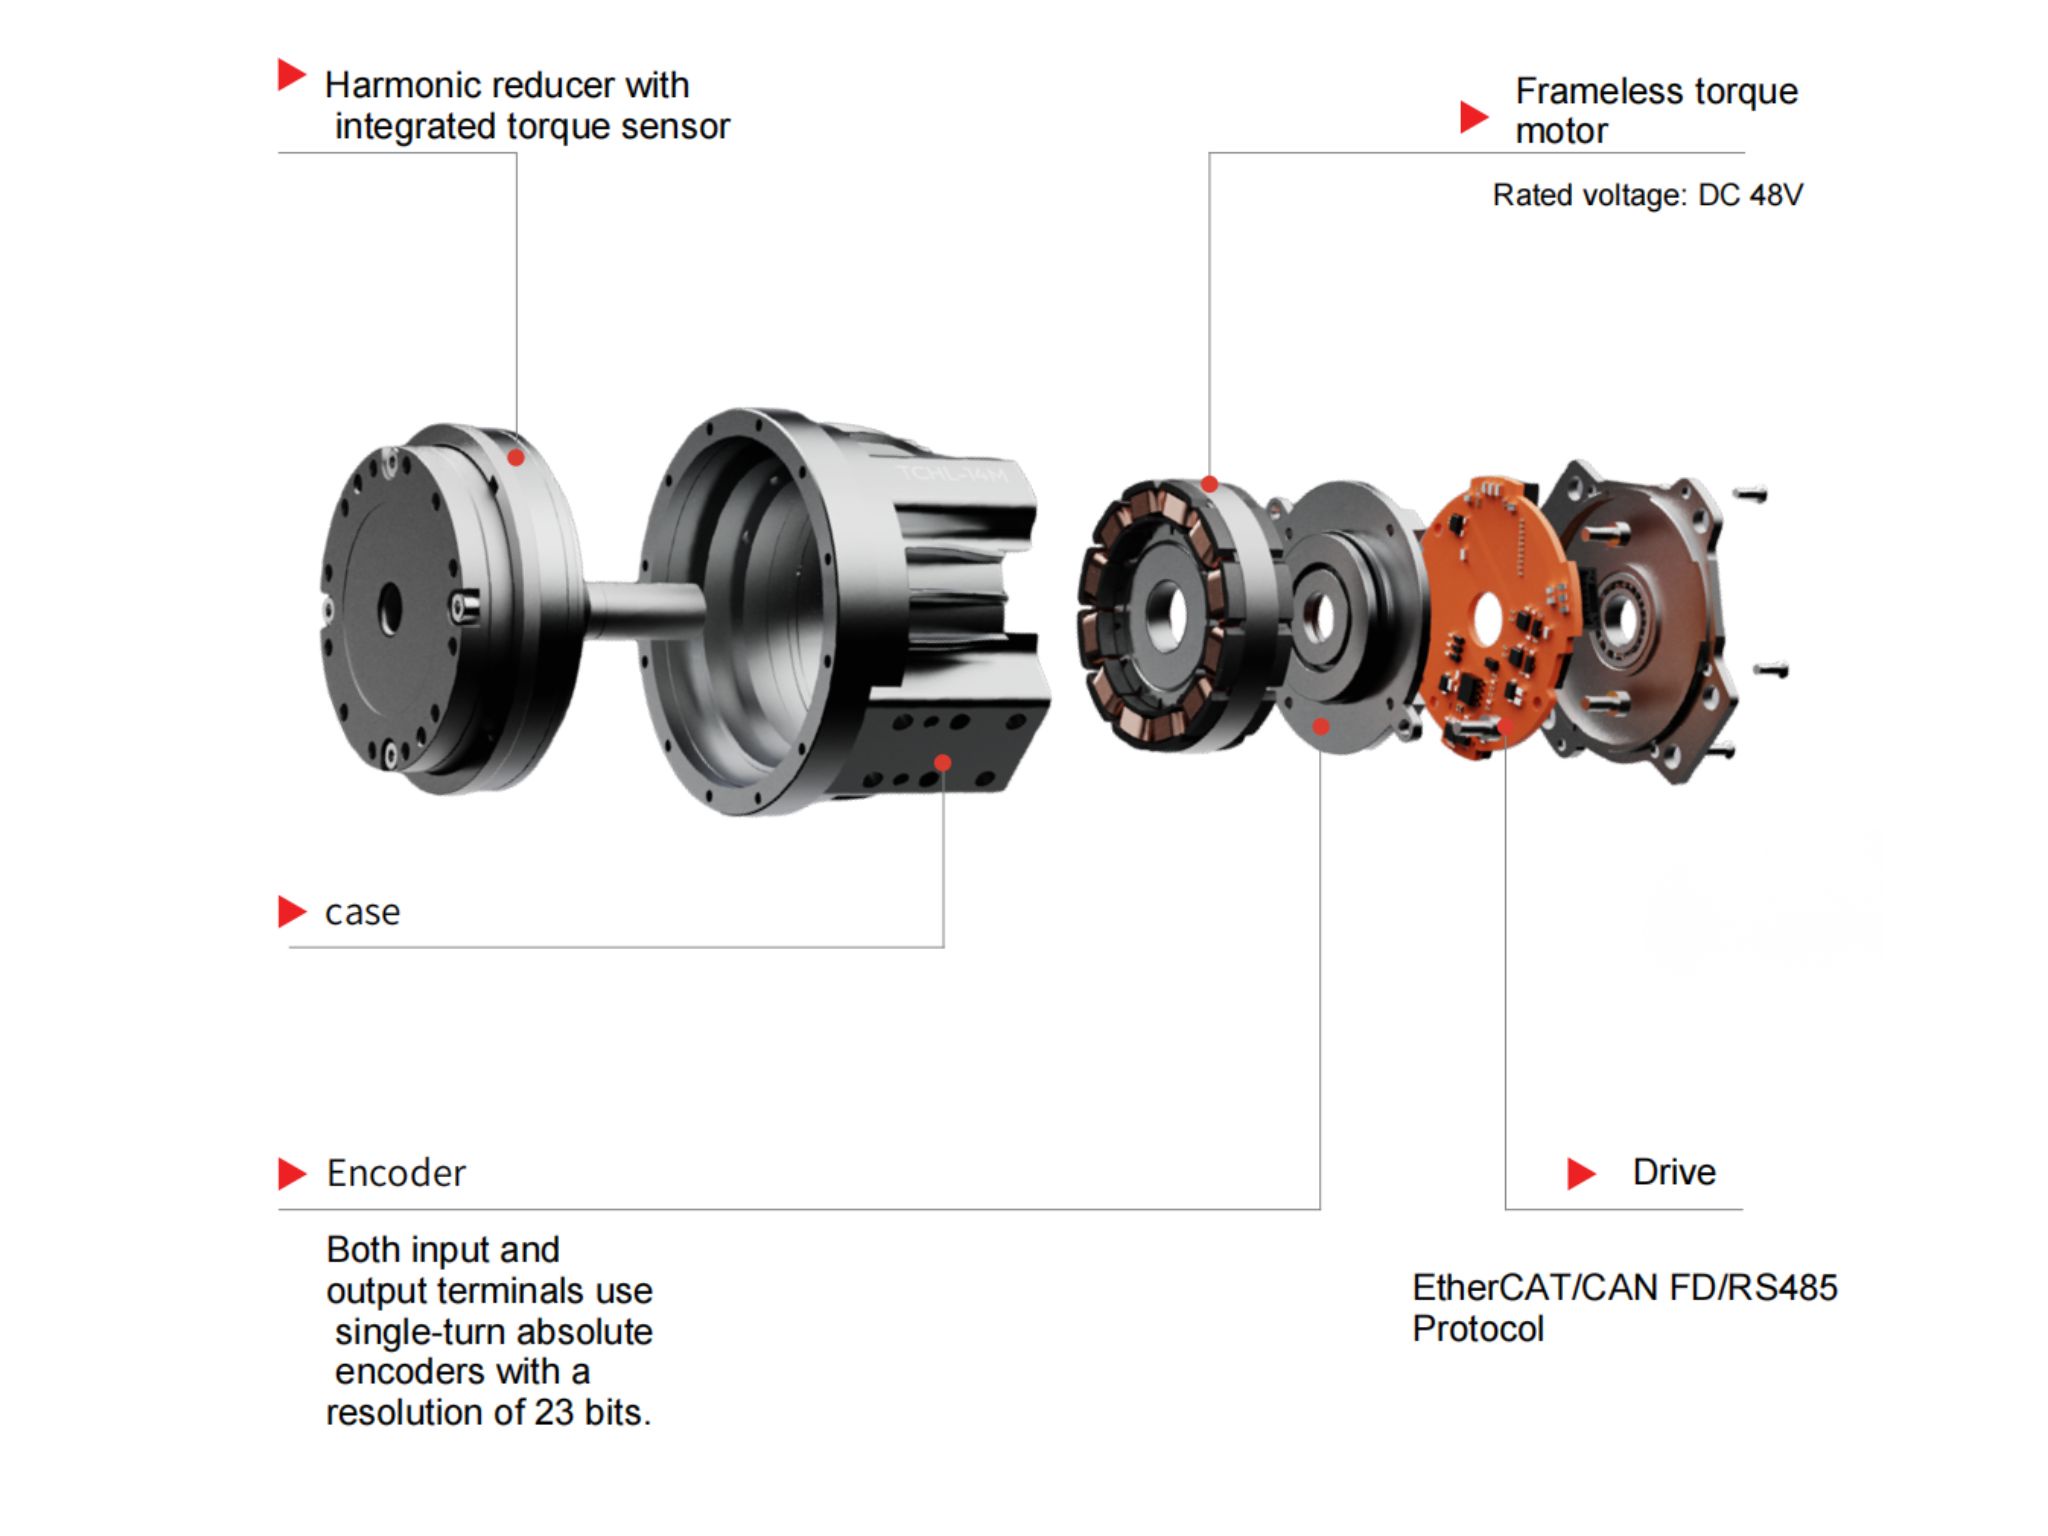
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Pourquoi un réducteur RV nécessite-t-il une modification de profil ? Comment réduire davantage le jeu et l’erreur de transmission ?Un réducteur RV est conçu pour fournir un couple élevé, une grande rigidité et un mouvement précis dans des applications exigeantes telles que les articulations robotiques, les tables rotatives industrielles et les machines de précision. Cependant, l’obtention d’un faible jeu et d’une précision de transmission stable exige davantage qu’un usinage de haute précision. La modification du profil cycloïdal doit également prendre en compte les tolérances de fabrication, les erreurs d’assemblage, les déformations induites par la charge, la dilatation thermique et les conditions de lubrification. Dans cet article, nous examinons pourquoi les réducteurs RV nécessitent une modification de profil, comment les différentes méthodes de modification affectent l’engrènement et comment les ingénieurs peuvent mieux maîtriser le jeu et l’erreur de transmission grâce à la conception du profil, au budget d’erreurs, à l’analyse structurelle, à la fabrication de précision et aux essais de validation.
 Comment choisir une plateforme rotative creuse : guide complet de sélection ?Une plateforme rotative creuse est largement utilisée dans l’automatisation de précision lorsque le positionnement rotatif, l’intégration compacte et le passage des câbles à travers l’axe de rotation sont nécessaires. Cependant, choisir la bonne plateforme ne se limite pas à comparer le couple nominal ou la vitesse maximale. La charge, l’excentricité, le moment de renversement, l’inertie, la précision de positionnement, l’alésage creux, l’accélération, le cycle de service et les conditions d’installation influencent tous les performances réelles du système rotatif. Ce guide présente les paramètres clés que les ingénieurs doivent prendre en compte lors de la sélection d’une plateforme rotative creuse pour l’indexage CNC, la manipulation de wafers, l’inspection visuelle, le traitement laser, le dosage et d’autres applications rotatives de précision.
 Module d’articulation robot creux : pourquoi le passage des câbles est important dans les articulations robotiques?Un module d’articulation robot creux offre un passage interne pour les câbles d’alimentation, les lignes de signal, les tubes pneumatiques et d’autres connexions d’effecteurs terminaux. Par rapport au passage de câbles externe, un module d’articulation creux peut contribuer à réduire l’exposition des câbles, à améliorer l’intégration du système et à créer une trajectoire de mouvement plus dégagée pour les bras robotiques. Cet article explique pourquoi le passage interne des câbles est important dans les articulations robotiques et les éléments à prendre en compte lors de la sélection d’un module d’articulation creux pour des applications robotiques.
 Actionneur d'articulation à réducteur harmonique à grand alésage pour articulations de taille de robots humanoïdes : guide pratique de sélectionL'articulation de taille d'un robot humanoïde est l'une des articulations de mouvement les plus exigeantes d'un robot humanoïde. Contrairement aux articulations de bras robotisés conventionnelles, elle soutient le haut du corps tout en gérant les flexions, les torsions, les transitions de posture et des charges dynamiques en constante évolution. Parallèlement, l'espace interne limité doit accueillir les câbles d'alimentation, les lignes de signal, les capteurs et les composants structurels. Ces exigences font d'un actionneur d'articulation à réducteur harmonique à grand alésage une option importante pour les articulations de taille des robots humanoïdes. Cet article explique comment sélectionner un actionneur d'articulation à réducteur harmonique adapté en tenant compte de la taille de l'alésage creux, du couple dynamique, du rapport de réduction, de la rigidité mécanique, de l'intégration et de la durée de vie.
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN : pourquoi les actionneurs planétaires sans jeu émergentNabtesco RV, Harmonic Drive et WITTENSTEIN ont chacun établi des solutions de transmission éprouvées pour la robotique, les machines-outils, l’automatisation et le contrôle de mouvement de précision. Toutefois, les applications exigeant à la fois un positionnement à la seconde d’arc et une rigidité mécanique élevée peuvent révéler différents compromis entre jeu, rigidité torsionnelle, capacité de charge et précision de transmission. Cela suscite un intérêt croissant pour un actionneur planétaire sans jeu combinant la rigidité et la densité de couple de la transmission planétaire avec une compensation avancée du jeu. Dans cet article, nous comparons les caractéristiques des réducteurs de précision Nabtesco RV, Harmonic Drive et WITTENSTEIN, et examinons les cas où un actionneur planétaire sans jeu peut constituer une solution alternative.






Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Pourquoi un réducteur RV nécessite-t-il une modification de profil ? Comment réduire davantage le jeu et l’erreur de transmission ?Un réducteur RV est conçu pour fournir un couple élevé, une grande rigidité et un mouvement précis dans des applications exigeantes telles que les articulations robotiques, les tables rotatives industrielles et les machines de précision. Cependant, l’obtention d’un faible jeu et d’une précision de transmission stable exige davantage qu’un usinage de haute précision. La modification du profil cycloïdal doit également prendre en compte les tolérances de fabrication, les erreurs d’assemblage, les déformations induites par la charge, la dilatation thermique et les conditions de lubrification. Dans cet article, nous examinons pourquoi les réducteurs RV nécessitent une modification de profil, comment les différentes méthodes de modification affectent l’engrènement et comment les ingénieurs peuvent mieux maîtriser le jeu et l’erreur de transmission grâce à la conception du profil, au budget d’erreurs, à l’analyse structurelle, à la fabrication de précision et aux essais de validation.
 Comment choisir une plateforme rotative creuse : guide complet de sélection ?Une plateforme rotative creuse est largement utilisée dans l’automatisation de précision lorsque le positionnement rotatif, l’intégration compacte et le passage des câbles à travers l’axe de rotation sont nécessaires. Cependant, choisir la bonne plateforme ne se limite pas à comparer le couple nominal ou la vitesse maximale. La charge, l’excentricité, le moment de renversement, l’inertie, la précision de positionnement, l’alésage creux, l’accélération, le cycle de service et les conditions d’installation influencent tous les performances réelles du système rotatif. Ce guide présente les paramètres clés que les ingénieurs doivent prendre en compte lors de la sélection d’une plateforme rotative creuse pour l’indexage CNC, la manipulation de wafers, l’inspection visuelle, le traitement laser, le dosage et d’autres applications rotatives de précision.
 Module d’articulation robot creux : pourquoi le passage des câbles est important dans les articulations robotiques?Un module d’articulation robot creux offre un passage interne pour les câbles d’alimentation, les lignes de signal, les tubes pneumatiques et d’autres connexions d’effecteurs terminaux. Par rapport au passage de câbles externe, un module d’articulation creux peut contribuer à réduire l’exposition des câbles, à améliorer l’intégration du système et à créer une trajectoire de mouvement plus dégagée pour les bras robotiques. Cet article explique pourquoi le passage interne des câbles est important dans les articulations robotiques et les éléments à prendre en compte lors de la sélection d’un module d’articulation creux pour des applications robotiques.
 Actionneur d'articulation à réducteur harmonique à grand alésage pour articulations de taille de robots humanoïdes : guide pratique de sélectionL'articulation de taille d'un robot humanoïde est l'une des articulations de mouvement les plus exigeantes d'un robot humanoïde. Contrairement aux articulations de bras robotisés conventionnelles, elle soutient le haut du corps tout en gérant les flexions, les torsions, les transitions de posture et des charges dynamiques en constante évolution. Parallèlement, l'espace interne limité doit accueillir les câbles d'alimentation, les lignes de signal, les capteurs et les composants structurels. Ces exigences font d'un actionneur d'articulation à réducteur harmonique à grand alésage une option importante pour les articulations de taille des robots humanoïdes. Cet article explique comment sélectionner un actionneur d'articulation à réducteur harmonique adapté en tenant compte de la taille de l'alésage creux, du couple dynamique, du rapport de réduction, de la rigidité mécanique, de l'intégration et de la durée de vie.
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN : pourquoi les actionneurs planétaires sans jeu émergentNabtesco RV, Harmonic Drive et WITTENSTEIN ont chacun établi des solutions de transmission éprouvées pour la robotique, les machines-outils, l’automatisation et le contrôle de mouvement de précision. Toutefois, les applications exigeant à la fois un positionnement à la seconde d’arc et une rigidité mécanique élevée peuvent révéler différents compromis entre jeu, rigidité torsionnelle, capacité de charge et précision de transmission. Cela suscite un intérêt croissant pour un actionneur planétaire sans jeu combinant la rigidité et la densité de couple de la transmission planétaire avec une compensation avancée du jeu. Dans cet article, nous comparons les caractéristiques des réducteurs de précision Nabtesco RV, Harmonic Drive et WITTENSTEIN, et examinons les cas où un actionneur planétaire sans jeu peut constituer une solution alternative.
 Sélection d’un actionneur d’articulation de robot : de l’adaptation de l’inertie à l’optimisation au niveau du systèmeLa sélection d’un actionneur d’articulation de robot ne consiste pas simplement à adapter le couple du moteur ou à obtenir un rapport d’inertie approprié. Dans un système robotique réel, le rapport de réduction, le spectre de charge, les performances thermiques, la rigidité mécanique, la non-linéarité de la transmission, l’architecture de l’encodeur, la bande passante de commande et la durée de vie interagissent tous pour déterminer le résultat final. Une articulation peut satisfaire à ses exigences de couple de pointe tout en subissant des vibrations, une surchauffe, des erreurs de positionnement ou une usure prématurée en fonctionnement réel. Cet article examine la logique d’ingénierie derrière la sélection des actionneurs d’articulation de robot et explique pourquoi le passage d’une adaptation à paramètre unique à une optimisation au niveau du système peut offrir des performances d’articulation robotique plus fiables et plus prévisibles.
 Comment choisir un petit actionneur harmonique ?Les petits actionneurs harmoniques de la série 11 de HONPINE offrent une solution de mouvement rotatif compacte et haute performance pour les applications d'automatisation de précision. Disponibles avec arbres creux ou pleins, options 48 V ou 220 V, freins en option, encodeurs absolus et différents rapports de réduction, les produits de la série 11 sont conçus pour les applications nécessitant des dimensions compactes, un couple contrôlé et un positionnement précis.






