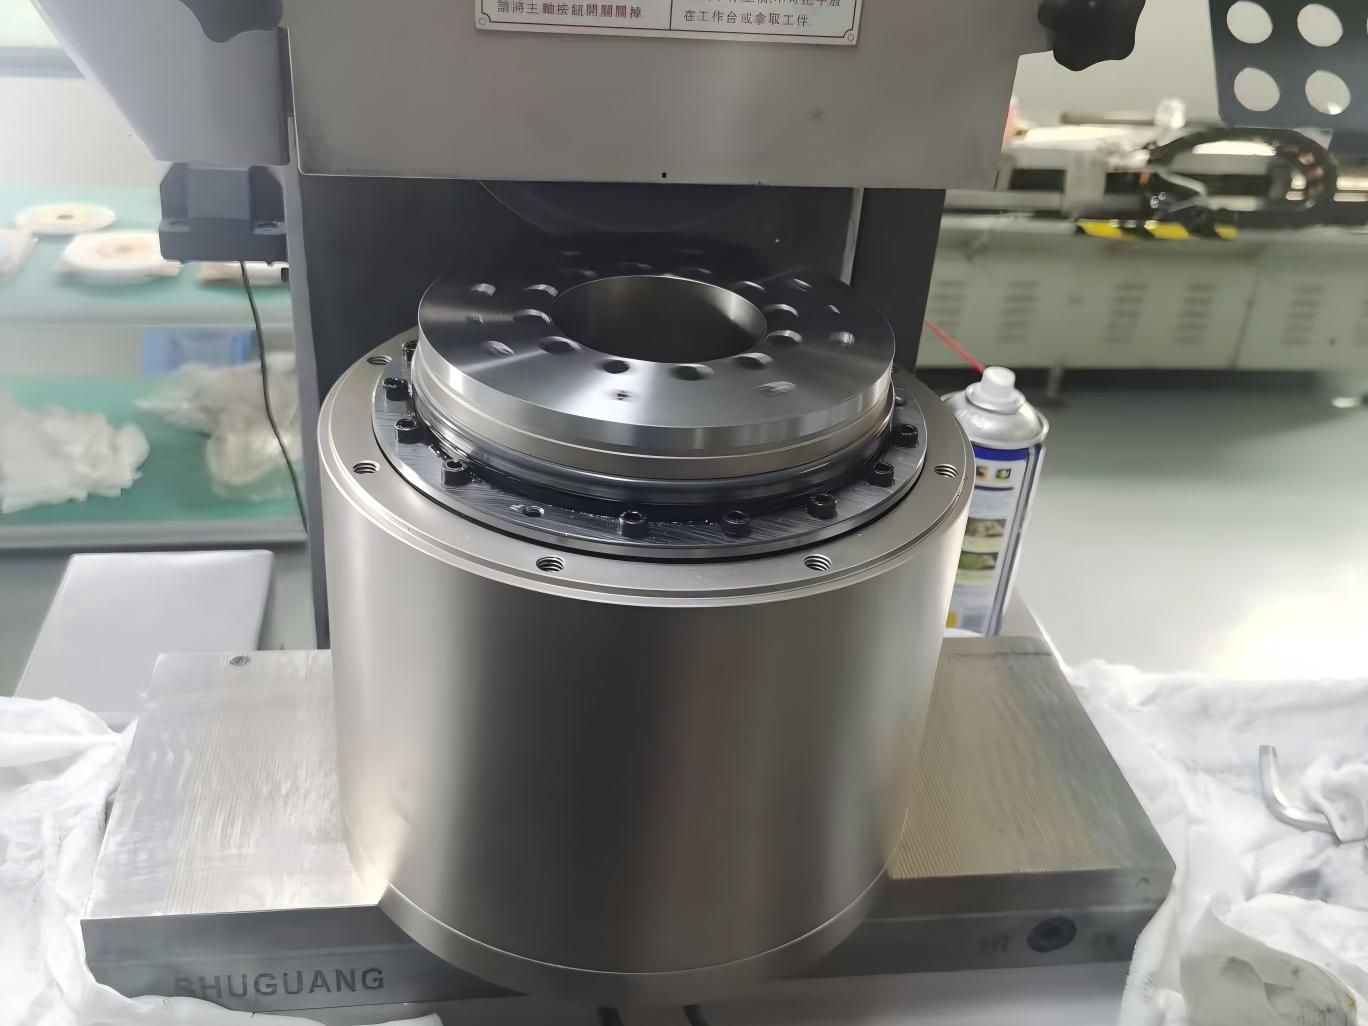
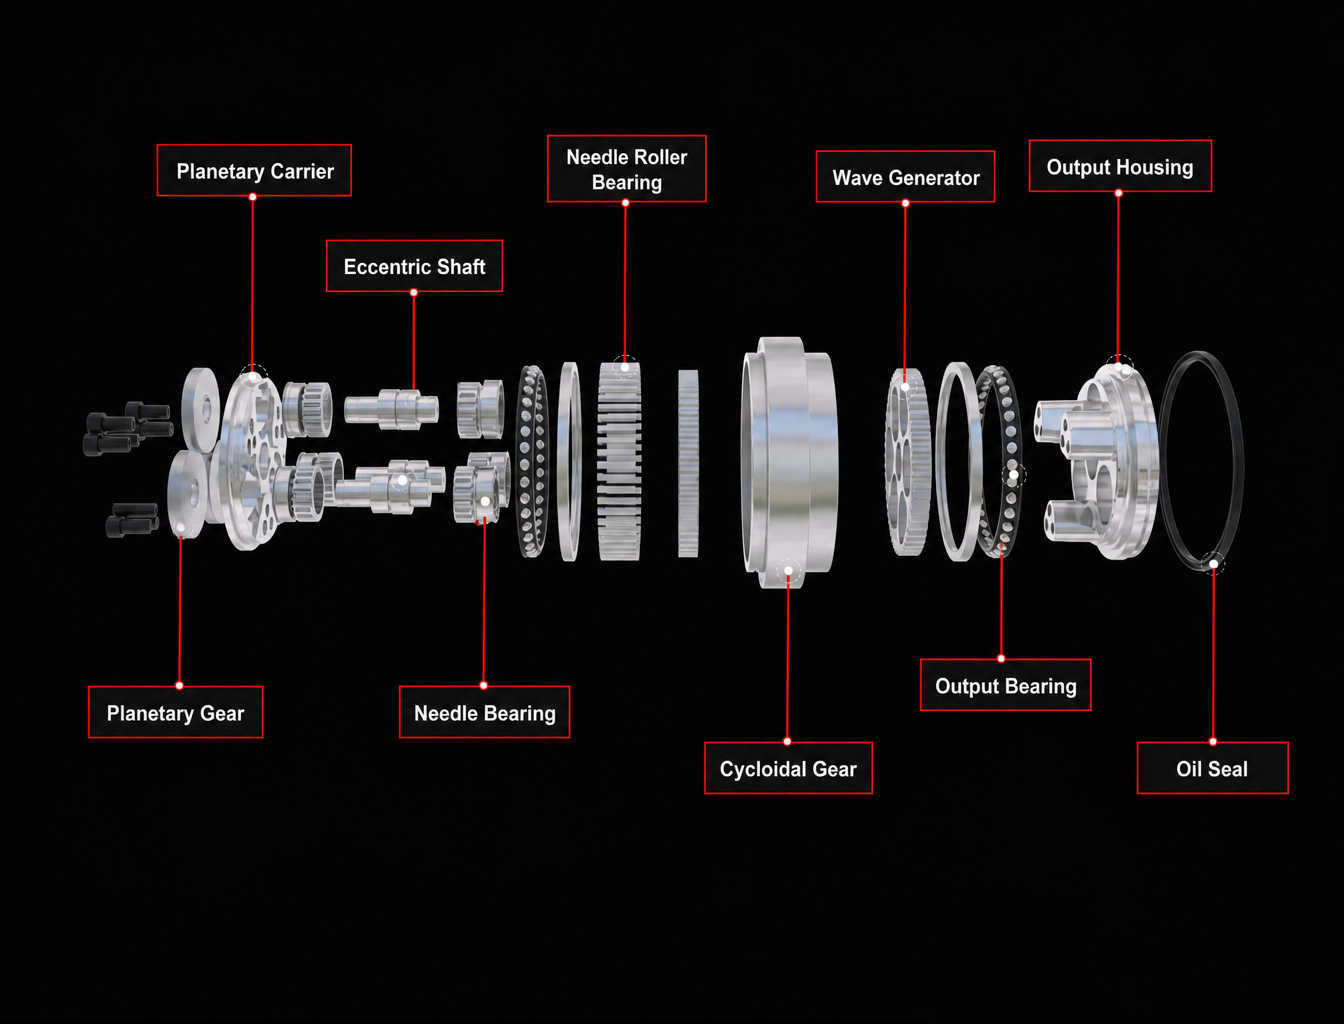
Pourquoi un réducteur RV nécessite-t-il une modification de profil ? Comment réduire davantage le jeu et l’erreur de transmission ?
Dans les articulations robotiques, les tables rotatives de précision et les systèmes de transmission de précision lourds, la précision d'unréducteur RVn'est pas déterminée uniquement par la précision d'usinage. La modification du profil de la roue cycloïdale, l'engrènement des broches, l'excentricité du vilebrequin, le jeu des roulements, la précision d'assemblage, la déformation sous charge et la déformation thermique contribuent toutes au jeu et à l'erreur de transmission mesurés en sortie.
Pour cette raison, la modification de profil dans un réducteur RV ne consiste pas simplement à « rendre les dents légèrement plus petites », ni à créer un jeu plus important. Plus précisément, la modification de profil introduit une quantité contrôlée de jeu dans le profil de denture conjugué théorique afin que le réducteur RV puisse maintenir un engrènement stable dans des conditions de fonctionnement réelles où coexistent les tolérances de fabrication, les erreurs d'assemblage, la déformation sous charge et la déformation thermique.
Pour un réducteur RV de haute précision, l'objectif n'est donc pas simplement de rechercher un « jeu nul », mais d'atteindre un équilibre pratique entre un jeu minimal utilisable, le partage de charge sur plusieurs dents, un faible jeu, une faible erreur de transmission et une fiabilité à long terme.
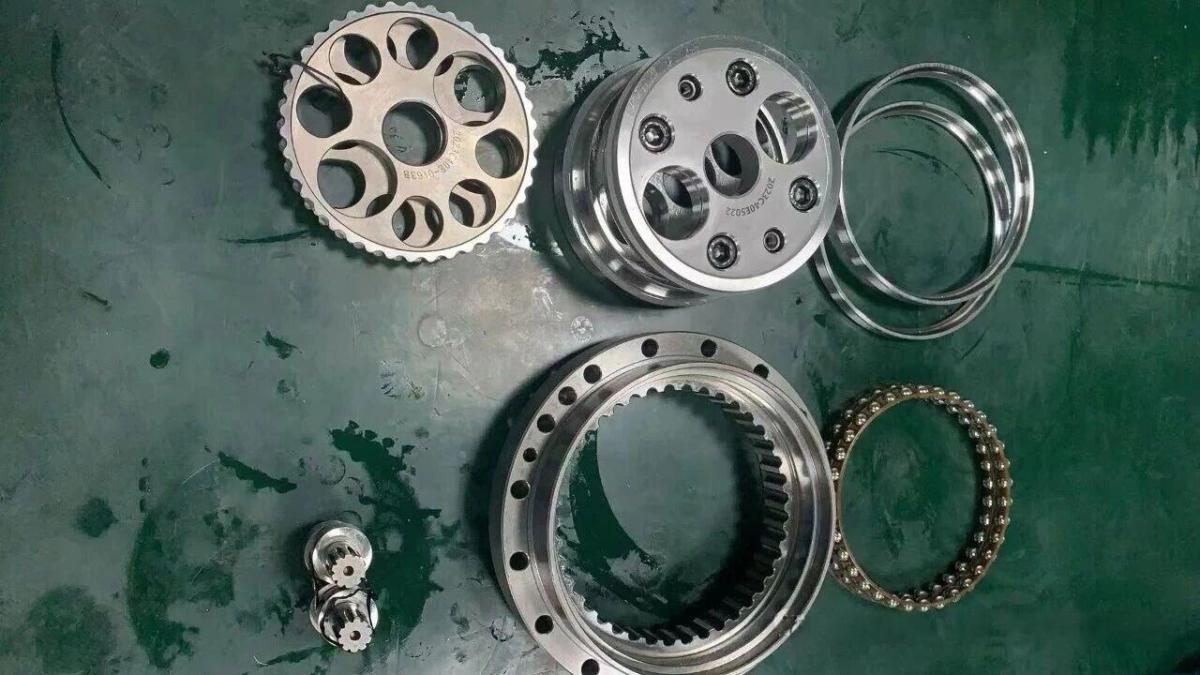
Pourquoi un profil cycloïdal théorique à jeu nul ne peut-il pas être utilisé directement ?
La deuxième étape de transmission d'un réducteur RV utilise des disques cycloïdaux et des broches. Dans des conditions géométriques idéales, un profil cycloïdal généré selon le profil conjugué théorique peut atteindre un engrènement extrêmement serré.
Cependant, un réducteur RV réel n'est pas un système géométrique idéal.
Le profil du disque cycloïdal, la position des trous de broche, le rayon de la broche, l'excentricité du vilebrequin, le jeu des roulements et les relations d'assemblage entre les composants individuels contiennent tous des tolérances de fabrication. Si la conception tente d'atteindre un jeu quasi nul basé uniquement sur le profil de denture théorique, la haute précision théorique qui en résulte peut créer des problèmes plus graves lors de l'assemblage et du fonctionnement réels.
Les erreurs de fabrication et d'assemblage modifient la condition d'engrènement réelle
Un réducteur RV contient un grand nombre de composants de précision. Les disques cycloïdaux, le carter de broches, le vilebrequin, le mécanisme planétaire, les roulements principaux et les roulements de vilebrequin forment une chaîne dimensionnelle et de position complexe.
Par exemple, le disque cycloïdal présente des écarts de profil, les trous de broche ont des tolérances de position, le rayon de la broche a des écarts dimensionnels, le vilebrequin a des erreurs d'excentricité, les roulements ont un jeu et des tolérances de fabrication, les deux disques cycloïdaux peuvent avoir des erreurs de phase, et le carter et la structure de sortie peuvent contenir des défauts géométriques.
Après accumulation de ces erreurs, la position centrale réelle du système assemblé peut s'écarter de la position théorique, même lorsque chaque composant individuel respecte sa tolérance spécifiée.
Sans une modification de profil et une conception de jeu appropriées, des interférences locales ou une pression de contact excessive peuvent donc se produire.
La déformation élastique sous charge modifie le profil de denture théorique
Lorsqu'un réducteur RV fonctionne sous un couple nominal, les disques cycloïdaux, les broches, le vilebrequin, les roulements et le carter subissent tous un certain degré de déformation élastique.
Cela inclut la déformation au contact broche-disque cycloïdal, la flexion du disque cycloïdal, la déformation en torsion du vilebrequin, la déformation élastique des roulements et la déformation de la bride de sortie et du carter.
Par conséquent, la condition d'engrènement idéale observée à froid et sans charge n'est pas nécessairement la même que la condition d'engrènement sous charge nominale.
Si la modification de profil ne prend en compte que les erreurs géométriques en ignorant la déformation sous charge, la région de contact réelle peut se déplacer pendant le fonctionnement, provoquant une variation de l'erreur de transmission avec le couple.
C'est pourquoi la conception des réducteurs RV de haute précision doit de plus en plus passer d'une simple modification de profil géométrique à une compensation de déformation dépendante de la charge.
La déformation thermique modifie également le jeu du réducteur RV
Après un fonctionnement continu d'un réducteur RV, la température du lubrifiant augmente et les disques cycloïdaux, les broches, le carter de broches et autres composants subissent une dilatation thermique.
Un jeu approprié à température ambiante peut donc devenir plus petit une fois que le réducteur atteint l'équilibre thermique.
Si le jeu initial est trop faible, la dilatation thermique peut provoquer des interférences locales, une friction accrue et une élévation excessive de la température.
Pour cette raison, la modification de profil du réducteur RV doit fournir un jeu de fonctionnement approprié sur toute la plage de température prévue, plutôt que d'être conçue uniquement pour la condition à froid.
La lubrification nécessite également un jeu d'engrènement approprié
Un réducteur RV utilise plusieurs dents en engrènement simultané. Si les zones de contact sont excessivement serrées, l'écoulement du lubrifiant dans la région de contact réelle peut être affecté, tandis que la friction et la génération de chaleur peuvent augmenter.
Le but de la modification de profil n'est donc pas simplement d'augmenter le jeu. L'objectif est de maintenir un engrènement efficace des dents tout en laissant suffisamment d'espace pour la lubrification, la dilatation thermique, les tolérances de fabrication et les erreurs d'assemblage.
C'est une autre raison pour laquelle lesréducteurs RV de haute précisionne recherchent pas simplement un jeu théorique nul.
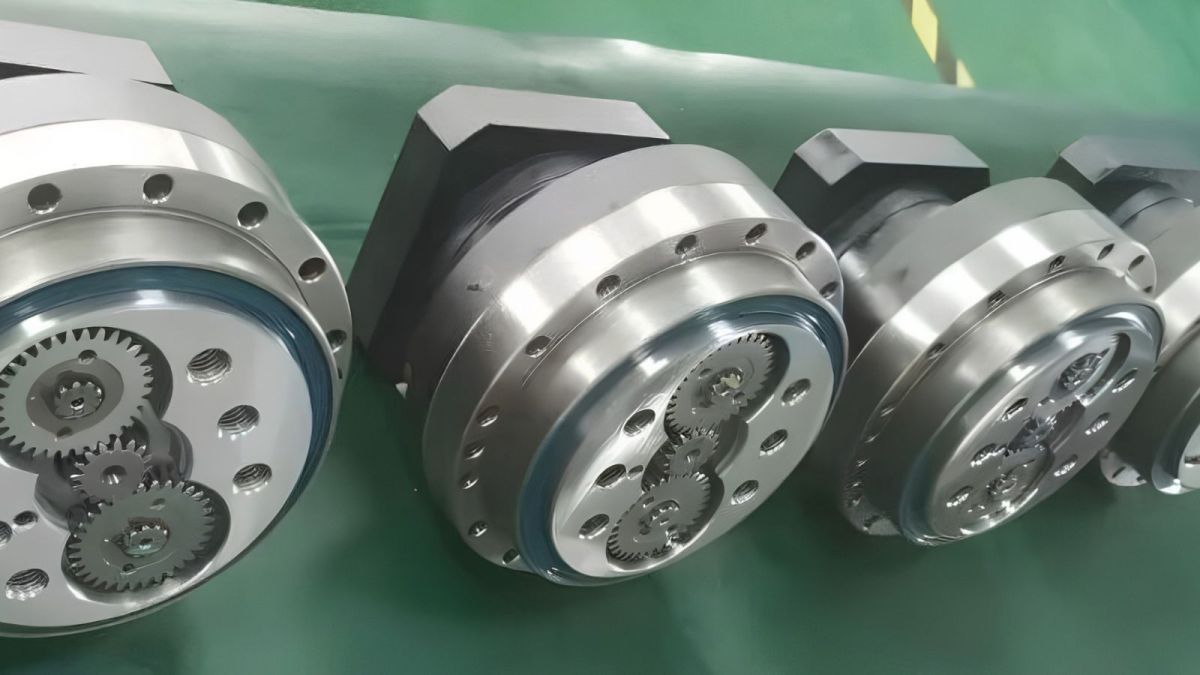
Quelles sont les méthodes courantes de modification de profil pour les réducteurs RV ?
Le principe de base de la modification de profil du disque cycloïdal est d'apporter un léger ajustement au profil de travail réel basé sur la géométrie de denture théorique.
Selon la direction et la méthode de modification, les approches courantes incluent la modification équidistante, la modification par déplacement, la modification angulaire et la modification combinée.
Modification de profil équidistante
La modification équidistante ajuste le profil cycloïdal théorique d'une petite quantité le long de la direction normale du profil de denture. Elle peut être comprise comme un décalage contrôlé du profil théorique, ce qui modifie le jeu d'engrènement réel.
Cette méthode est relativement simple en termes de calcul et de fabrication, ce qui en fait une approche pratique pour la conception de disques cycloïdaux.
Cependant, une modification purement équidistante a également des limites. Si exactement la même quantité de modification est appliquée à l'ensemble du profil, il peut être difficile de satisfaire simultanément aux exigences d'engrènement de la zone de travail, du jeu en tête de dent, du jeu en pied de dent et de la compensation de la déformation sous charge.
Modification par déplacement
La modification par déplacement ajuste la condition d'engrènement en modifiant les paramètres géométriques liés à la distance entre les centres.
Cette méthode peut avoir une influence significative sur la condition d'engrènement réelle d'un réducteur RV. Elle est donc souvent combinée avec d'autres méthodes de modification plutôt que d'être utilisée comme seule stratégie de modification de profil.
Un déplacement correctement sélectionné peut aider à améliorer la condition de contact de la zone de travail et réduire la possibilité d'interférences locales.
Modification de profil angulaire
La modification angulaire ajuste la position angulaire globale du disque cycloïdal et régénère le profil correspondant.
En théorie, cette approche peut rendre la zone de travail plus proche d'une relation conjuguée idéale tout en créant le jeu nécessaire dans les zones non fonctionnelles.
Cependant, elle impose des exigences plus élevées en matière de génération de profil, d'usinage et d'inspection, de sorte que le coût de fabrication et la cohérence du processus doivent être pris en compte.
Modification combinée équidistante et par déplacement
Dans la conception pratique des réducteurs RV, la modification combinée offre une plus grande flexibilité que le recours à une seule méthode de modification.
En combinant la modification équidistante et par déplacement, les ingénieurs peuvent ajuster l'engrènement de la zone de travail, le jeu de la zone non fonctionnelle, le nombre de dents en engrènement simultané, la répartition du contact, le jeu et la contrainte de contact.
Pour un réducteur RV de haute précision, la question la plus importante n'est donc pas simplement quelle méthode de modification est utilisée, mais quel type de jeu de fonctionnement et de répartition de charge le profil final produit.
Une quantité de modification plus faible signifie-t-elle toujours une précision plus élevée du réducteur RV ?
C'est une idée fausse courante dans la conception des réducteurs RV.
D'un point de vue géométrique, l'augmentation de la quantité de modification augmente généralement le jeu résultant, ce qui peut également augmenter le jeu géométrique.
Cependant, cela ne signifie pas que la réduction continue de la quantité de modification produira un réducteur RV plus précis.
Si la modification de profil est insuffisante, le réducteur peut subir des interférences locales, une concentration de contrainte de contact, une friction accrue, une température plus élevée, de moins bonnes conditions de lubrification, une augmentation du bruit, une stabilité thermique réduite et une usure accélérée à long terme.
Le véritable objectif de la modification de profil du réducteur RV est donc le jeu minimal utilisable plutôt que le jeu théorique nul.
En même temps, un engrènement efficace suffisant des dents et une répartition de charge appropriée doivent être maintenus.
Pourquoi le jeu d'un réducteur RV ne peut-il pas être contrôlé uniquement par la modification de profil ?
Le jeu est un indicateur important de la précision du réducteur RV, mais il n'est pas déterminé uniquement par le profil de denture cycloïdal.
Le jeu réel est le résultat combiné de multiples sources d'erreur, notamment les erreurs de profil et de modification du disque cycloïdal, les erreurs de distribution des broches, l'excentricité du vilebrequin, le jeu des roulements, l'erreur de phase entre les deux disques cycloïdaux, l'erreur de transmission planétaire de première étape, la déformation de la bride de sortie et du carter, les erreurs d'assemblage et la déformation thermique.
Par conséquent, si un réducteur RV présente encore un jeu excessif après l'optimisation du profil cycloïdal, le simple fait de réduire davantage la quantité de modification n'est souvent pas la solution la plus efficace.
Une approche plus efficace consiste à établir un budget d'erreur de jeu complet et à déterminer la contribution de chaque source à l'erreur de sortie finale.
Quelle est la différence entre le jeu et l'erreur de transmission d'un réducteur RV ?
Le jeu et l'erreur de transmission sont souvent discutés ensemble, mais ils décrivent différents aspects des performances du réducteur.
Le jeu reflète principalement le mouvement perdu ou le jeu qui devient apparent lorsque le sens de rotation est inversé.
L'erreur de transmission, quant à elle, décrit l'écart entre le mouvement de sortie réel et le mouvement de sortie théoriquement attendu.
Pour les articulations robotiques, les deux peuvent influencer les performances de positionnement final.
Dans les robots de haute précision, les tables rotatives de précision et les systèmes servo à réponse rapide, un réducteur peut avoir un jeu statique relativement faible tout en présentant une erreur de transmission périodique notable. Dans de tels cas, la sortie peut encore subir des fluctuations de positionnement.
Par conséquent, un réducteur RV de haute précision ne doit pas être évalué uniquement en recherchant une valeur de jeu très faible.
L'objectif réel est mieux compris comme le contrôle combiné du jeu, de l'erreur de transmission périodique, de l'erreur dépendante de la charge et de l'erreur dépendante de l'état thermique.
Pourquoi l'erreur de transmission peut-elle changer après la mise en charge d'un réducteur RV ?
C'est une question importante dans la conception des réducteurs RV de haute précision.
Dans des conditions sans charge, la position de contact réelle entre le disque cycloïdal et les broches est principalement déterminée par les erreurs géométriques.
Une fois le couple appliqué, cependant, la région de contact change.
À mesure que la charge augmente, le contact de la broche subit une déformation élastique, le disque cycloïdal fléchit légèrement, le vilebrequin subit une déformation en torsion, les roulements subissent un déplacement élastique et la structure de sortie se déforme. En conséquence, la région d'engrènement réelle est redistribuée.
Par conséquent, un profil cycloïdal optimisé dans des conditions sans charge peut ne pas maintenir la même erreur de transmission sous un couple nominal.
C'est l'une des raisons pour lesquelles le développement des réducteurs RV de haute précision passe de la modification de profil géométrique à la compensation de profil dépendante de la charge.
Comment la compensation élastique peut-elle réduire davantage l'erreur de transmission du réducteur RV ?
Lorsque l'objectif est de réduire l'erreur de transmission dans des conditions de charge, les ingénieurs peuvent établir un modèle de déformation structurelle du réducteur RV.
Le processus de base consiste à partir du profil théorique, à appliquer une modification géométrique, à introduire la charge de fonctionnement réelle, à calculer la déformation de contact résultante, à déterminer le déplacement d'engrènement résultant, puis à modifier le profil dans la direction opposée pour compenser la déformation prévue.
Cette approche est communément comprise comme une modification de profil dépendante de la charge ou une compensation de déformation élastique.
Le but n'est pas simplement d'augmenter le jeu. Au lieu de cela, la quantité de modification est conçue pour correspondre à la direction et à l'ampleur de la déformation générée sous la charge de fonctionnement réelle.
Pour des applications telles que les articulations robotiques et les tables rotatives de précision où l'erreur de transmission est particulièrement importante, cette approche peut fournir une voie plus systématique pour améliorer la précision sous charge.
Quels autres facteurs affectent l'erreur de transmission du réducteur RV ?
Si le profil cycloïdal a déjà été optimisé mais que l'erreur de transmission reste excessive, les autres sources d'erreur dans le réducteur RV doivent être examinées.
Vilebrequin et roulement de vilebrequin
Le vilebrequin est un composant essentiel pour la transmission du mouvement et de la charge dans un réducteur RV.
L'excentricité du vilebrequin, le jeu des roulements et la rigidité des roulements affectent tous le mouvement de sortie final.
Si ces facteurs ne sont pas inclus dans le budget d'erreur, l'optimisation du seul profil cycloïdal peut ne pas fournir une faible erreur de transmission stable.
Relation de phase entre les deux disques cycloïdaux
Unréducteur RV à double disque cycloïdal nécessite que les deux disques maintiennent la relation de phase spécifiée.
Si l'assemblage introduit un écart de phase excessif, la répartition de charge et l'erreur de mouvement de sortie peuvent être affectées.
Pour cette raison, lesréducteurs RV de haute précision nécessitent un contrôle fiable de la relation de phase lors de l'assemblage.
Précision de position du carter de broches et des trous de broche
La précision de position des trous de broche détermine directement la distribution réelle des broches.
Si la distribution des broches contient des erreurs de position significatives, même un profil cycloïdal théorique très précis ne peut pas produire la condition d'engrènement souhaitée.
La précision d'usinage et la référence d'assemblage du carter de broches sont donc des facteurs importants pour contrôler l'erreur de transmission du réducteur RV.
Transmission planétaire de première étape
Un réducteur RV ne se compose pas uniquement de la transmission cycloïdale de deuxième étape.
L'engrenage solaire de première étape, les engrenages planétaires et le porte-satellite contribuent également à l'erreur de mouvement.
Bien que l'effet de certaines erreurs soit réduit ou transformé par le rapport de transmission, le mécanisme planétaire de première étape doit toujours être inclus dans l'analyse globale des erreurs d'un réducteur RV de haute précision.
Rigidité de la bride de sortie et du roulement principal
Une rigidité de sortie insuffisante peut entraîner de petits déplacements de la bride de sortie lorsque la charge externe change.
Pour les articulations robotiques et les tables rotatives de précision, ces déplacements peuvent éventuellement apparaître comme des erreurs de positionnement en sortie.
Par conséquent, un réducteur RV à faible jeu nécessite non seulement un profil cycloïdal optimisé, mais également une rigidité suffisante dans toute la structure de sortie.
Comment établir un budget d'erreur de jeu pour un réducteur RV ?
Si l'objectif est de fabriquer un réducteur RV à faible jeu de manière cohérente, toutes les exigences de précision ne doivent pas être placées sur le disque cycloïdal.
Une approche plus pratique consiste à séparer les principales sources de jeu, y compris l'erreur de modification de profil cycloïdal, l'erreur de distribution des broches, l'excentricité du vilebrequin, le jeu des roulements, l'erreur de phase, l'erreur de transmission de première étape, l'erreur d'assemblage et la déformation structurelle de sortie.
Une plage admissible peut ensuite être établie pour chaque source en fonction de sa sensibilité et de sa contribution à l'erreur de sortie finale.
Cette approche présente deux avantages majeurs. Premièrement, elle aide à identifier quelles sources d'erreur dominent réellement le jeu final. Deuxièmement, elle empêche les ingénieurs d'augmenter de manière répétée la précision d'usinage d'un composant simplement pour compenser les erreurs ailleurs dans le système.
Par exemple, si la source dominante de jeu est l'excentricité du vilebrequin, une réduction supplémentaire de l'erreur de profil cycloïdal peut apporter peu d'amélioration.
C'est pourquoi l'établissement d'un budget d'erreur et l'analyse de sensibilité sont essentiels dans le développement de réducteurs RV de haute précision.
Comment la modification de profil du réducteur RV doit-elle fonctionner avec les tolérances de fabrication ?
La modification de profil et les tolérances de fabrication résolvent des problèmes différents et ne doivent pas être traitées comme des substituts l'une de l'autre.
La modification de profil est principalement utilisée pour contrôler le comportement d'engrènement moyen du système dans des conditions de fonctionnement, tandis que les tolérances de fabrication contrôlent la variation entre les composants individuels.
Une façon simple de comprendre la relation est :
La modification de profil compense le comportement du système, tandis que les tolérances contrôlent la variation de fabrication.
Si la précision d'usinage des composants est insuffisante, l'augmentation de la modification de profil cycloïdal pour compenser chaque erreur entraînera finalement un jeu excessif et de moins bonnes performances de jeu.
D'autre part, des tolérances de composants extrêmement serrées ne peuvent pas compenser la déformation sous charge ou thermique si ces effets n'ont pas été pris en compte dans la conception.
Une approche plus systématique combine la modification de profil, la conception des tolérances, le contrôle d'assemblage, la rigidité structurelle et l'analyse de la déformation thermique.
Comment un réducteur RV doit-il être testé après la modification de profil ?
Une fois la modification de profil terminée, la conception ne doit pas être jugée uniquement sur une seule valeur de jeu statique.
Un processus de validation plus complet doit évaluer le réducteur dans différentes conditions de fonctionnement.
Étape 1 — Test sans charge
La première étape consiste à mesurer l'erreur de mouvement de sortie et le jeu à une vitesse faible contrôlée dans des conditions sans charge.
L'évaluation doit se concentrer sur le jeu maximal, l'erreur périodique, la forme d'onde de l'erreur, la dépendance à la position angulaire et les différences entre le mouvement avant et arrière.
Si un motif périodique clair apparaît dans la courbe d'erreur, une analyse plus approfondie doit déterminer s'il est associé à l'excentricité, à la distribution des broches, à la relation de phase ou à d'autres erreurs géométriques.
Étape 2 — Test sous différentes charges
Le réducteur doit ensuite être testé sous des charges légères et nominales.
Si l'erreur de transmission est relativement faible à vide mais augmente significativement à mesure que la charge augmente, la déformation élastique structurelle et les changements dans la condition de contact peuvent être les facteurs dominants.
Le modèle de déformation dépendant de la charge et la compensation de profil doivent alors être revus.
Étape 3 — Test de stabilité thermique
Pour les réducteurs RV fonctionnant en continu, la stabilité thermique doit également être évaluée.
Les changements de température du lubrifiant, de jeu, d'erreur de transmission, de bruit et d'élévation de température doivent être surveillés à mesure que le réducteur se rapproche de l'équilibre thermique.
S'il existe une différence significative entre les conditions à froid et stabilisées thermiquement, les changements de jeu causés par la dilatation thermique doivent être reconsidérés.
Étape 4 — Test de rodage
Le but du rodage doit être de stabiliser progressivement la zone de contact plutôt que d'utiliser une charge excessive pour forcer mécaniquement les surfaces de dents dans un état acceptable.
Un processus de rodage contrôlé doit commencer sous une charge et une vitesse modérées avant de passer progressivement aux conditions de fonctionnement normales.
Si un réducteur nécessite un rodage prolongé à charge élevée pour éliminer les interférences évidentes, le problème sous-jacent doit normalement être résolu par la modification de profil, la précision d'usinage ou le contrôle d'assemblage, plutôt que d'être masqué par un rodage agressif.
Qu'est-ce qu'un réducteur RV de haute précision doit vraiment contrôler ?
La précision d'un réducteur RV n'est pas déterminée par un seul composant individuel.
Sa performance finale est le résultat d'un système intégré impliquant le profil de denture, la modification de profil, l'engrènement, les roulements, le vilebrequin, le carter de broches, l'assemblage, la déformation sous charge, la déformation thermique et la structure de sortie.
Par conséquent, lorsqu'on essaie de réduire davantage le jeu et l'erreur de transmission, la question clé n'est pas simplement :
« De combien le profil cycloïdal doit-il être modifié ? »
Une question d'ingénierie plus utile est :
« Dans les conditions réelles de charge et de température de fonctionnement, de quel jeu utilisable le système de transmission complet a-t-il besoin, et comment les sources d'erreur individuelles doivent-elles être allouées ? »
Cela représente un changement important de la conception géométrique conventionnelle vers une ingénierie de précision au niveau du système pour les réducteurs RV haute performance.
Conception du réducteur de précision RV HONPINE : points clés
Pour les articulations robotiques, les bras robotisés lourds, les tables rotatives industrielles, les mécanismes rotatifs de précision et les équipements CNC, un réducteur RV doit souvent supporter un couple de sortie substantiel tout en maintenant un jeu, une rigidité et une précision de transmission stables sur une longue durée de fonctionnement.
Pour cette raison, les performances d'un réducteur RV ne doivent pas être évaluées par une seule spécification de jeu.
Une évaluation d'ingénierie plus complète doit considérer le jeu, l'erreur de transmission, la rigidité en torsion, la capacité de charge, le rendement, la stabilité thermique, la durée de vie des roulements et la cohérence de fabrication comme un ensemble intégré d'exigences de performance.
Pour HONPINE, le développement des réducteurs de précision RV doit également s'étendre au-delà de la précision dimensionnelle des composants individuels vers la performance du système de transmission complet. La modification de profil cycloïdal n'est qu'une partie de ce processus. La performance à long terme dépend de l'interaction entre la conception du profil de denture, l'usinage de précision, les tolérances des composants, l'appariement des roulements, les processus d'assemblage, les caractéristiques de charge et les tests de validation.
Conclusion — L'objectif de la modification de profil du réducteur RV n'est pas le jeu nul
Le véritable but de la modification de profil du réducteur RV n'est pas de rapprocher de plus en plus le disque cycloïdal du profil de denture théorique, ni simplement de rechercher un jeu nul.
Un objectif plus approprié est d'atteindre un jeu minimal utilisable, un engrènement stable sur plusieurs dents, une répartition de charge appropriée et une erreur de transmission contrôlée dans des conditions de fonctionnement réelles où les erreurs de fabrication, les erreurs d'assemblage, la déformation sous charge, la déformation thermique et les conditions de lubrification existent toutes simultanément.
Le processus d'optimisation d'un réducteur RV de haute précision doit donc former une boucle d'ingénierie complète :
Profil théorique → Modification de profil cycloïdal → Budget d'erreur → Analyse de déformation sous charge → Conception des tolérances → Usinage de précision → Contrôle d'assemblage → Tests à vide et sous charge → Validation de la stabilité thermique → Itération de la modification de profil
Ce n'est qu'en coordonnant ces étapes qu'un réducteur RV peut atteindre un faible jeu et une erreur de transmission contrôlée, plutôt que de se fier à un seul paramètre de profil de denture pour rechercher la précision.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
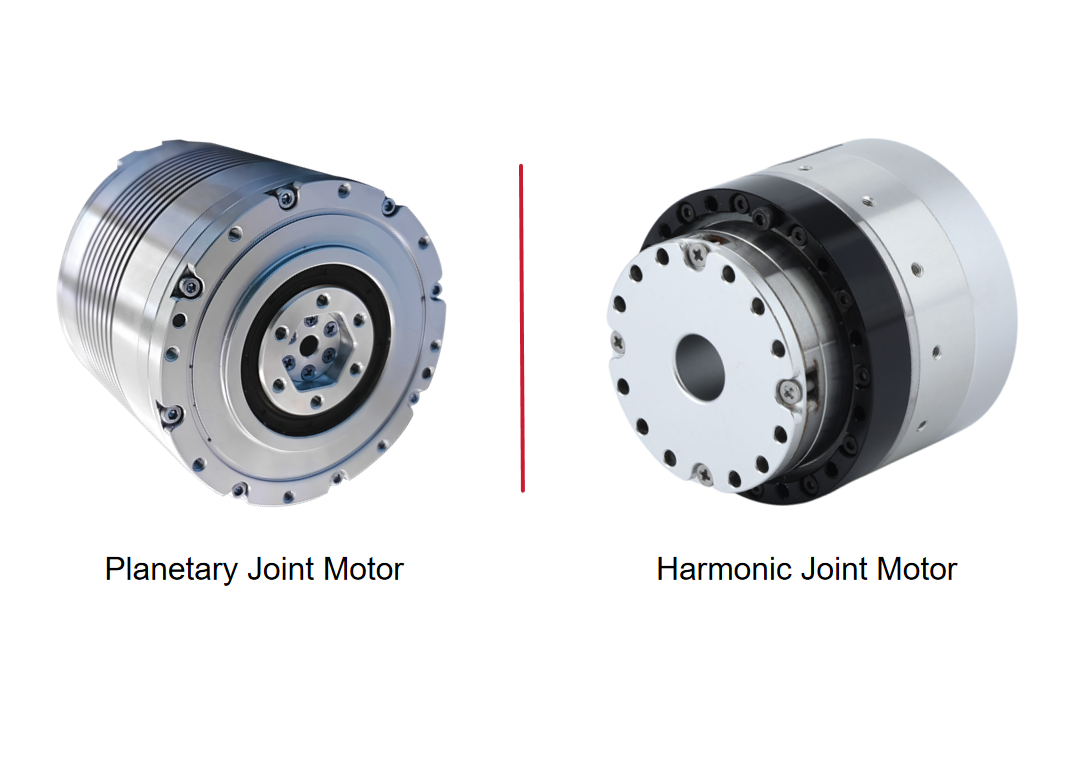
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
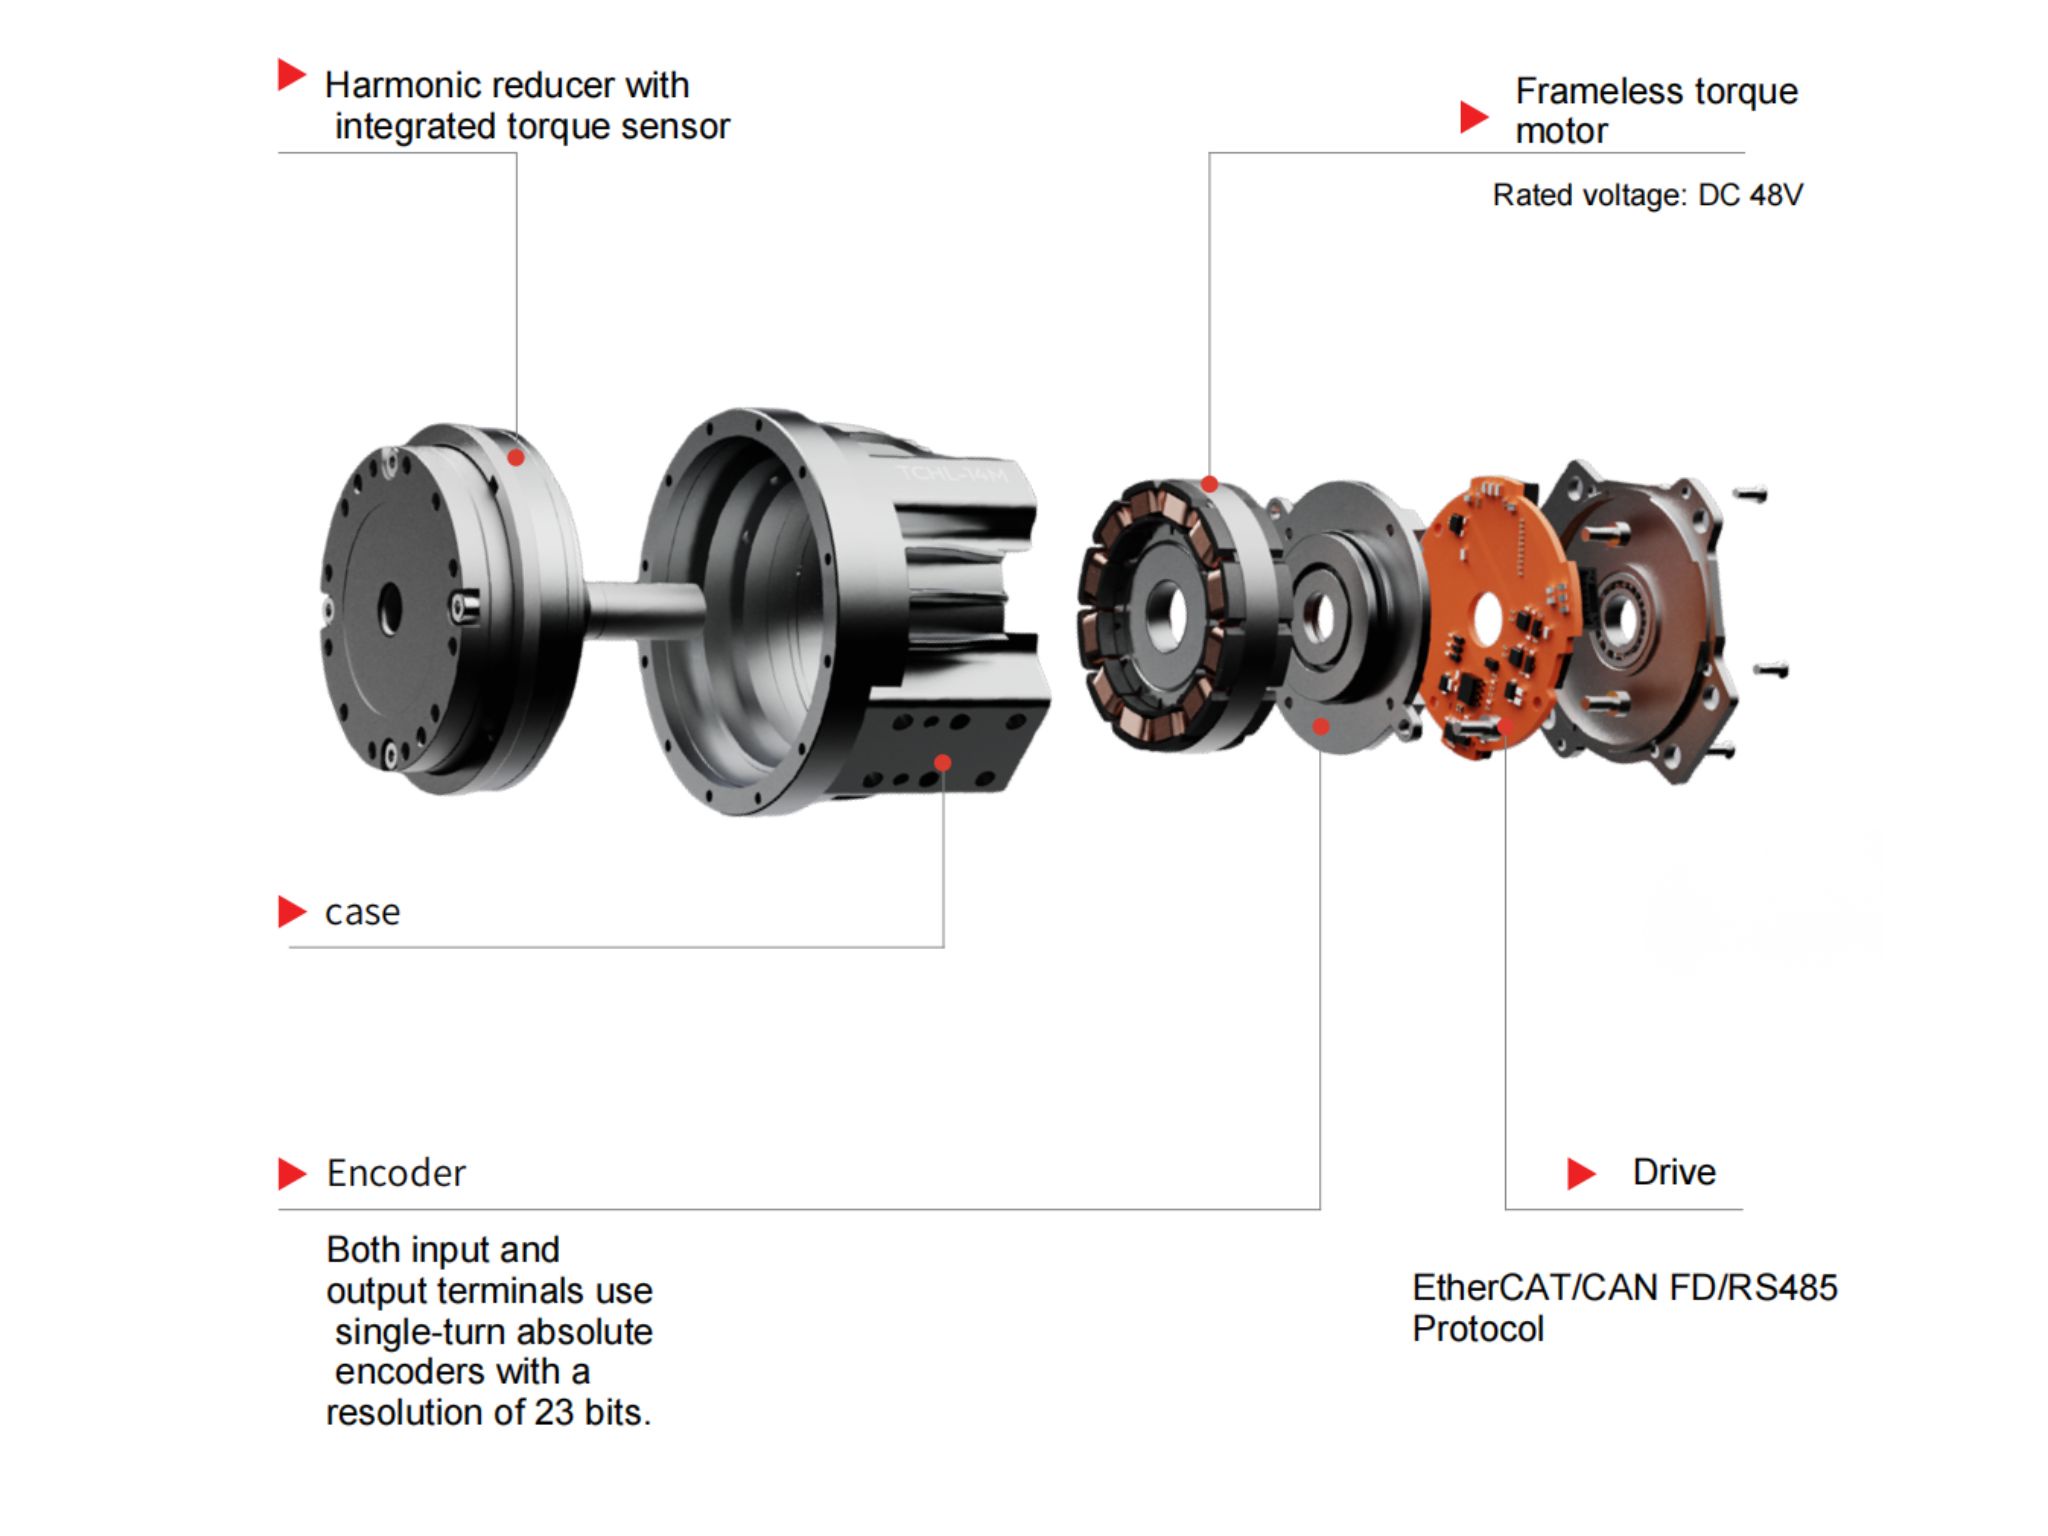
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Pourquoi un réducteur RV nécessite-t-il une modification de profil ? Comment réduire davantage le jeu et l’erreur de transmission ?Un réducteur RV est conçu pour fournir un couple élevé, une grande rigidité et un mouvement précis dans des applications exigeantes telles que les articulations robotiques, les tables rotatives industrielles et les machines de précision. Cependant, l’obtention d’un faible jeu et d’une précision de transmission stable exige davantage qu’un usinage de haute précision. La modification du profil cycloïdal doit également prendre en compte les tolérances de fabrication, les erreurs d’assemblage, les déformations induites par la charge, la dilatation thermique et les conditions de lubrification. Dans cet article, nous examinons pourquoi les réducteurs RV nécessitent une modification de profil, comment les différentes méthodes de modification affectent l’engrènement et comment les ingénieurs peuvent mieux maîtriser le jeu et l’erreur de transmission grâce à la conception du profil, au budget d’erreurs, à l’analyse structurelle, à la fabrication de précision et aux essais de validation.
 Module d’articulation robot creux : pourquoi le passage des câbles est important dans les articulations robotiques?Un module d’articulation robot creux offre un passage interne pour les câbles d’alimentation, les lignes de signal, les tubes pneumatiques et d’autres connexions d’effecteurs terminaux. Par rapport au passage de câbles externe, un module d’articulation creux peut contribuer à réduire l’exposition des câbles, à améliorer l’intégration du système et à créer une trajectoire de mouvement plus dégagée pour les bras robotiques. Cet article explique pourquoi le passage interne des câbles est important dans les articulations robotiques et les éléments à prendre en compte lors de la sélection d’un module d’articulation creux pour des applications robotiques.
 Sélection d’un actionneur d’articulation de robot : de l’adaptation de l’inertie à l’optimisation au niveau du systèmeLa sélection d’un actionneur d’articulation de robot ne consiste pas simplement à adapter le couple du moteur ou à obtenir un rapport d’inertie approprié. Dans un système robotique réel, le rapport de réduction, le spectre de charge, les performances thermiques, la rigidité mécanique, la non-linéarité de la transmission, l’architecture de l’encodeur, la bande passante de commande et la durée de vie interagissent tous pour déterminer le résultat final. Une articulation peut satisfaire à ses exigences de couple de pointe tout en subissant des vibrations, une surchauffe, des erreurs de positionnement ou une usure prématurée en fonctionnement réel. Cet article examine la logique d’ingénierie derrière la sélection des actionneurs d’articulation de robot et explique pourquoi le passage d’une adaptation à paramètre unique à une optimisation au niveau du système peut offrir des performances d’articulation robotique plus fiables et plus prévisibles.
 Module d'articulation robotique HAG HONPINE en cours d'inspection avant expéditionLe module d'articulation robotique HAG HONPINE est actuellement en cours d'inspection avant expédition avant sa livraison.
 Comment choisir un petit actionneur harmonique ?Les petits actionneurs harmoniques de la série 11 de HONPINE offrent une solution de mouvement rotatif compacte et haute performance pour les applications d'automatisation de précision. Disponibles avec arbres creux ou pleins, options 48 V ou 220 V, freins en option, encodeurs absolus et différents rapports de réduction, les produits de la série 11 sont conçus pour les applications nécessitant des dimensions compactes, un couple contrôlé et un positionnement précis.








Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Pourquoi un réducteur RV nécessite-t-il une modification de profil ? Comment réduire davantage le jeu et l’erreur de transmission ?Un réducteur RV est conçu pour fournir un couple élevé, une grande rigidité et un mouvement précis dans des applications exigeantes telles que les articulations robotiques, les tables rotatives industrielles et les machines de précision. Cependant, l’obtention d’un faible jeu et d’une précision de transmission stable exige davantage qu’un usinage de haute précision. La modification du profil cycloïdal doit également prendre en compte les tolérances de fabrication, les erreurs d’assemblage, les déformations induites par la charge, la dilatation thermique et les conditions de lubrification. Dans cet article, nous examinons pourquoi les réducteurs RV nécessitent une modification de profil, comment les différentes méthodes de modification affectent l’engrènement et comment les ingénieurs peuvent mieux maîtriser le jeu et l’erreur de transmission grâce à la conception du profil, au budget d’erreurs, à l’analyse structurelle, à la fabrication de précision et aux essais de validation.
 Module d’articulation robot creux : pourquoi le passage des câbles est important dans les articulations robotiques?Un module d’articulation robot creux offre un passage interne pour les câbles d’alimentation, les lignes de signal, les tubes pneumatiques et d’autres connexions d’effecteurs terminaux. Par rapport au passage de câbles externe, un module d’articulation creux peut contribuer à réduire l’exposition des câbles, à améliorer l’intégration du système et à créer une trajectoire de mouvement plus dégagée pour les bras robotiques. Cet article explique pourquoi le passage interne des câbles est important dans les articulations robotiques et les éléments à prendre en compte lors de la sélection d’un module d’articulation creux pour des applications robotiques.
 Sélection d’un actionneur d’articulation de robot : de l’adaptation de l’inertie à l’optimisation au niveau du systèmeLa sélection d’un actionneur d’articulation de robot ne consiste pas simplement à adapter le couple du moteur ou à obtenir un rapport d’inertie approprié. Dans un système robotique réel, le rapport de réduction, le spectre de charge, les performances thermiques, la rigidité mécanique, la non-linéarité de la transmission, l’architecture de l’encodeur, la bande passante de commande et la durée de vie interagissent tous pour déterminer le résultat final. Une articulation peut satisfaire à ses exigences de couple de pointe tout en subissant des vibrations, une surchauffe, des erreurs de positionnement ou une usure prématurée en fonctionnement réel. Cet article examine la logique d’ingénierie derrière la sélection des actionneurs d’articulation de robot et explique pourquoi le passage d’une adaptation à paramètre unique à une optimisation au niveau du système peut offrir des performances d’articulation robotique plus fiables et plus prévisibles.
 Comment choisir un petit actionneur harmonique ?Les petits actionneurs harmoniques de la série 11 de HONPINE offrent une solution de mouvement rotatif compacte et haute performance pour les applications d'automatisation de précision. Disponibles avec arbres creux ou pleins, options 48 V ou 220 V, freins en option, encodeurs absolus et différents rapports de réduction, les produits de la série 11 sont conçus pour les applications nécessitant des dimensions compactes, un couple contrôlé et un positionnement précis.
 Comment choisir un moteur de roue pour un AGV lourd ? Principaux défis, des charges dynamiques aux systèmes de roues motrices pour AGV de 120 tonnesLa sélection d’un moteur de roue pour AGV lourd ne consiste pas seulement à adapter la puissance du moteur ou le couple nominal à la charge utile du véhicule. À mesure que les AGV évoluent de la manutention conventionnelle vers des applications de plusieurs tonnes, voire de la catégorie des 120 tonnes, le système de roues motrices doit supporter les charges dynamiques, l’accélération, le freinage, les forces de virage, la traction et les contraintes mécaniques à long terme. Le véritable défi consiste à adapter la capacité de charge des roues, le couple en bout de roue, les performances du réducteur, l’architecture de direction, la suspension et la conception du châssis aux conditions réelles d’exploitation. Cet article examine les principaux défis liés à la sélection d’un moteur de roue pour AGV lourd et explique comment les roues motrices directrices et les roues motrices différentielles peuvent être évaluées pour différentes applications d’AGV lourds.
 Système servo à moteur DD : comment comprendre la résonance mécanique et résoudre les vibrations de la machine ?Cet article explique la relation entre le réglage servo des moteurs DD, la résonance mécanique et la bande passante servo dans les systèmes de mouvement à entraînement direct. Il examine pourquoi des vibrations et une instabilité peuvent survenir même après des ajustements répétés des paramètres servo, et explique comment la rigidité mécanique, la masse mobile, l’état des roulements, la répartition de la charge et la géométrie structurelle influencent la fréquence de résonance. L’article compare également les approches pour les résonances à haute et basse fréquence, explique dans quels cas le filtrage numérique coupe-bande peut être efficace et propose une stratégie de réglage pratique pour les ingénieurs travaillant avec des moteurs DD, des moteurs couple à entraînement direct et des moteurs linéaires.
 Pourquoi les robots industriels et les équipements lourds privilégient-ils les réducteurs RV à double disque ?De nombreux ingénieurs se posent la même question lorsqu'ils examinent pour la première fois l'intérieur d'un réducteur RV : si un seul disque cycloïdal peut déjà assurer une réduction de vitesse, pourquoi les réducteurs RV pour robots industriels utilisent-ils presque toujours deux disques ? Le disque supplémentaire augmente le nombre de composants, la complexité d'assemblage et le coût de fabrication ; son rôle mérite donc une analyse plus approfondie. La réponse ne réside pas simplement dans un rapport de réduction plus élevé. Un réducteur RV à double disque est conçu pour améliorer le comportement mécanique global de la transmission grâce à un meilleur équilibrage des forces, une meilleure répartition de la charge, un contrôle du jeu, une rigidité torsionnelle et une fiabilité à long terme accrus. Dans cet article, nous utilisons un modèle d'assemblage de réducteur RV et une simulation de mouvement pour examiner ces mécanismes et expliquer pourquoi l'architecture à double disque est largement utilisée dans les robots industriels, les machines-outils, les tables rotatives et d'autres systèmes de transmission de précision pour charges lourdes.