Pourquoi les robots de thérapie au chevet ont-ils besoin de modules d’articulation à commande de force ?
Un robot de thérapie ne vend pas un bras robotisé ; il vend une force appliquée au corps humain. La pression, le rythme et la profondeur constituent la prescription, et le contrôle en position ne permet pas de les obtenir : les tissus mous sont déformables et évoluent dans le temps, de sorte qu’une même consigne de position produit des forces de contact qui varient de plusieurs fois entre un muscle et un os.Les modules articulaires harmoniques à commande en force transforment la force de contact en variable de boucle fermée — le seul moyen de rendre la dose reproductible, le contact humain sûr et la technique d’un thérapeute transmissible. À partir d’une seule photo sur site d’un robot de thérapie au chevet du patient, cet article analyse la configuration, présente cinq raisons pour lesquelles la commande en force est indispensable, compare les critères de choix entre TCHL et HAG de HONPINE et établit le budget de résolution du capteur de couple permettant de sélectionner les tailles de châssis.
1. Lecture de la machine : de quel type de robot s’agit-il ?
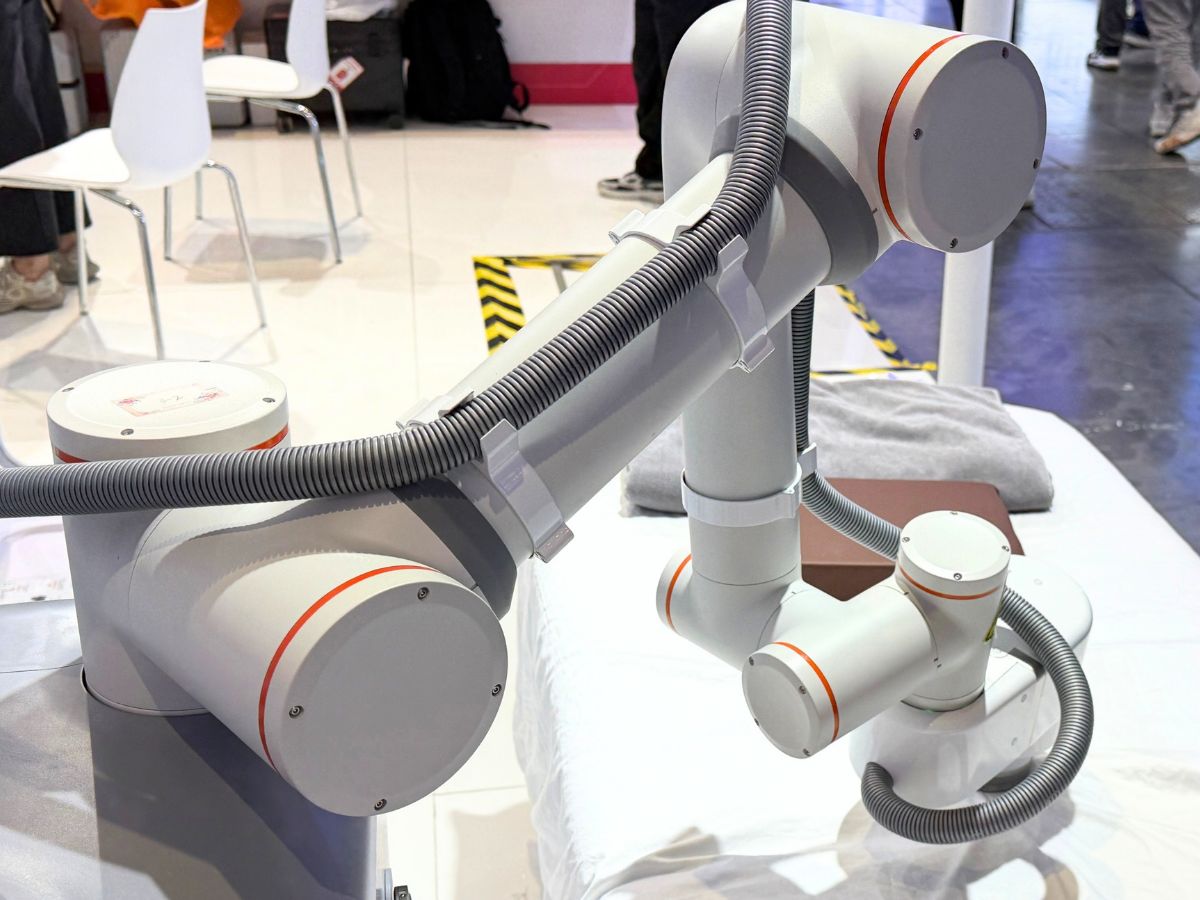
Une seule photo prise sur site révèle déjà l’essentiel pour le choix. La machine est un bras articulé vertical à 6-7 DOF opérant au-dessus d’un lit de thérapie, construit à partir de grands modules articulaires monoblocs. Ici, rien ne relève de la haute dynamique : le cycle de fonctionnement se caractérise par une faible vitesse, un contact prolongé et de longues séances. La photo montre toutefois un point problématique réel pour l’intégration — une gaine annelée externe passant sur plusieurs articulations — et plaide en faveur d’un arbre creux de grand diamètre. Toutes les estimations ci-dessous sont des évaluations visuelles destinées à illustrer une méthode ; elles ne correspondent pas aux paramètres de conception réels de cette machine.
2. Cinq raisons pour lesquelles la commande en force est indispensable aux robots de thérapie
2.1 Le paradoxe de la rigidité : le contrôle en position ne maîtrise pas la force exercée sur des tissus déformables
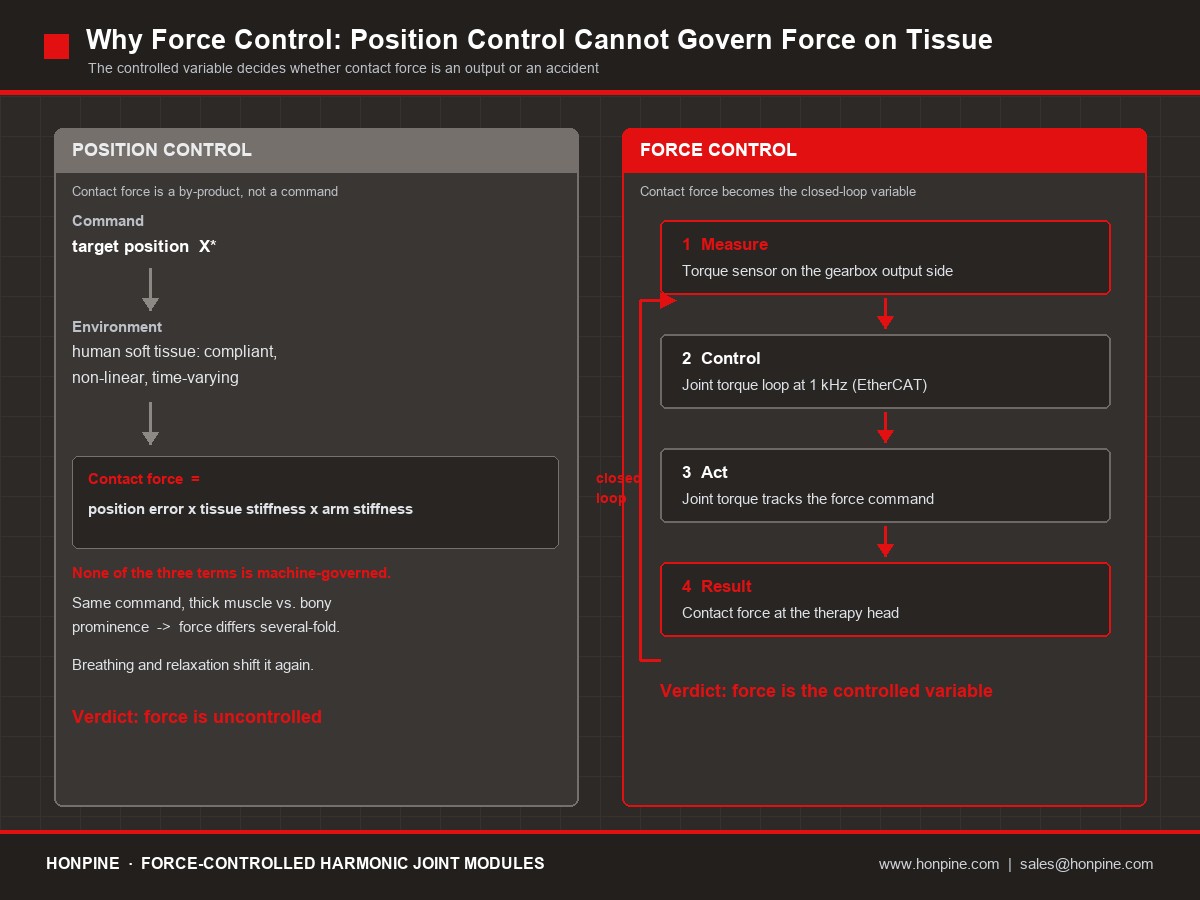
Le contrôle en position suppose un environnement rigide, sans déformation. Les tissus mous humains sont tout le contraire : peu rigides, non linéaires et variables dans le temps. Une même consigne de position rencontre un muscle épais ou une proéminence osseuse et produit des forces de contact qui diffèrent de plusieurs fois ; la respiration et le degré de détente du patient modifient encore la force, même à position inchangée. En contrôle de position, la force de contact est égale à l’erreur de position x la rigidité de l’environnement x la rigidité équivalente du bras — et aucun de ces trois termes n’est maîtrisé par la machine.
La commande en force fait de la force, plutôt que de la position, la variable contrôlée ; la force de contact devient ainsi une grandeur en boucle fermée. C’est la seule architecture de commande capable de prendre en charge la force appliquée au corps humain.
2.2 Dosimétrie thérapeutique : la force constitue la prescription et doit être reproductible
Les paramètres cliniques de la thérapie manuelle sont la force (ou la pression), la fréquence, la durée et la profondeur. La promesse commerciale d’un robot de thérapie est une force standardisée et un traitement reproductible : la même prescription doit produire la même sensation à la première et à la dixième séance, quel que soit le thérapeute ou le cabinet. Sans boucle de force, la « dose » n’est qu’un chiffre dans le logiciel, pas une réalité physique.
2.3 Sécurité du contact humain : la détection des collisions et l’arrêt sûr sont le minimum requis en matière de conformité
Les patients bougent, toussent et se retournent sans prévenir. Les articulations avec mesure du couple permettent la détection des collisions sur l’ensemble du bras grâce à la surveillance des écarts de couple articulaire, et s’associent au STO (safe torque off) pour transformer un contact anormal en arrêt sûr par coupure du couple. C’est la base de conformité requise pour toute situation de contact humain : ISO 10218 et ISO/TS 15066 constituent des références pour la collaboration homme-robot, tandis qu’un dispositif classé comme dispositif médical doit être évalué selon IEC 60601 et la gestion des risques ISO 14971. Les conclusions relatives à la certification relèvent de l’organisme notifié, et non de cet article.
2.4 Apprentissage par guidage manuel : le toucher du thérapeute doit pouvoir être reproduit
Aujourd’hui, la technique repose sur les mains de thérapeutes expérimentés. La voie de développement du produit est donc claire : le thérapeute guide le bras dans le mouvement, la machine enregistre la trajectoire et la force, puis les reproduit. Le guidage manuel exige que les articulations fonctionnent en mode sans force ou compliant — une application directe de la boucle fermée de couple. Sans commande en force, le bras est soit impossible à guider, soit heurte le patient à la moindre poussée.
2.5 Compensation et cohérence d’une unité à l’autre
Les articulations harmoniques présentent du frottement et de l’hystérésis, et chaque changement de posture du bras modifie le couple gravitationnel. Le couple articulaire mesuré fournit les données nécessaires à la compensation anticipée de la gravité et du frottement ; une mauvaise compensation dégrade la précision de la force à l’extrémité de l’outil. De même, le dossier d’étalonnage fourni avec chaque module — courbes de rigidité et d’hystérésis — garantit que « chaque robot procure la même sensation » d’un exemplaire à l’autre d’un même lot.
3. Deux couches, pas l’une ou l’autre : mesure du couple articulaire et mesure de la force à l’effecteur
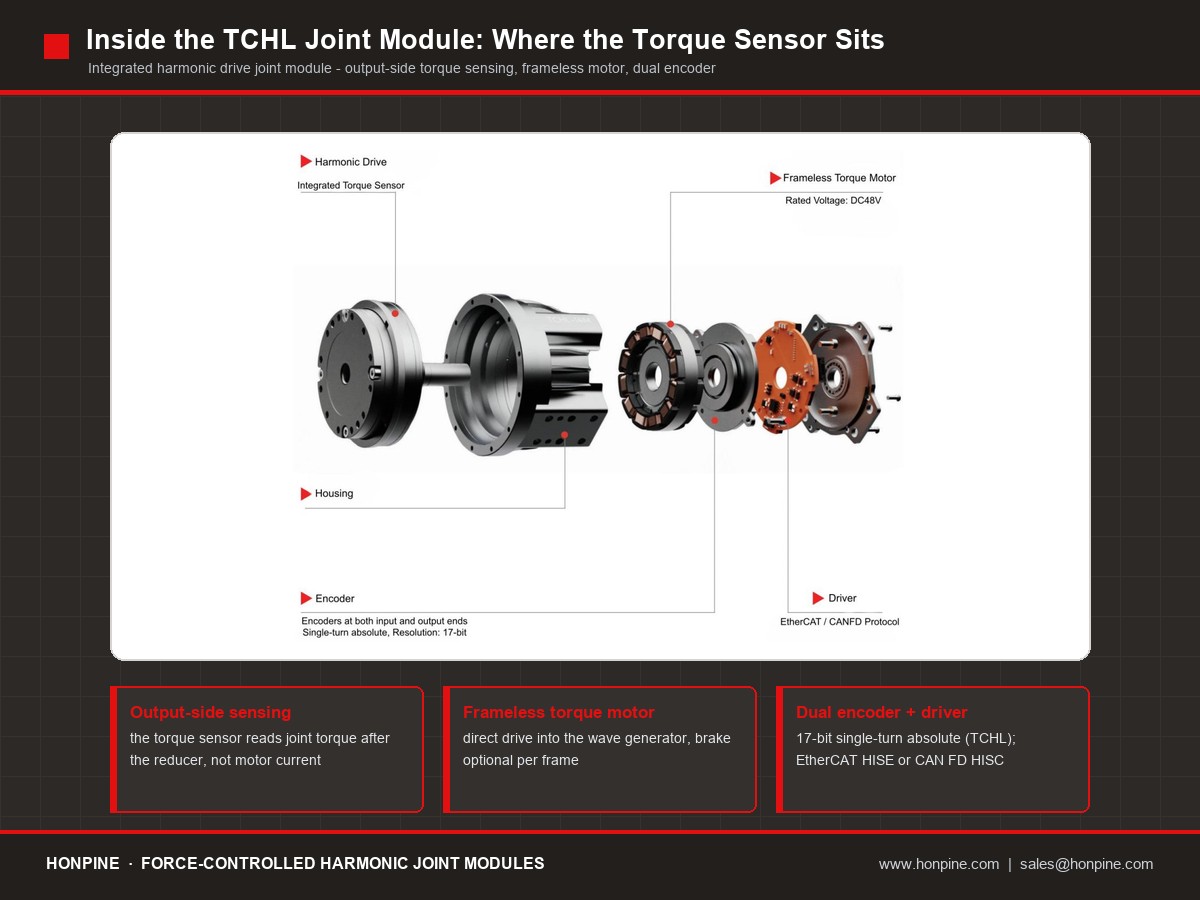
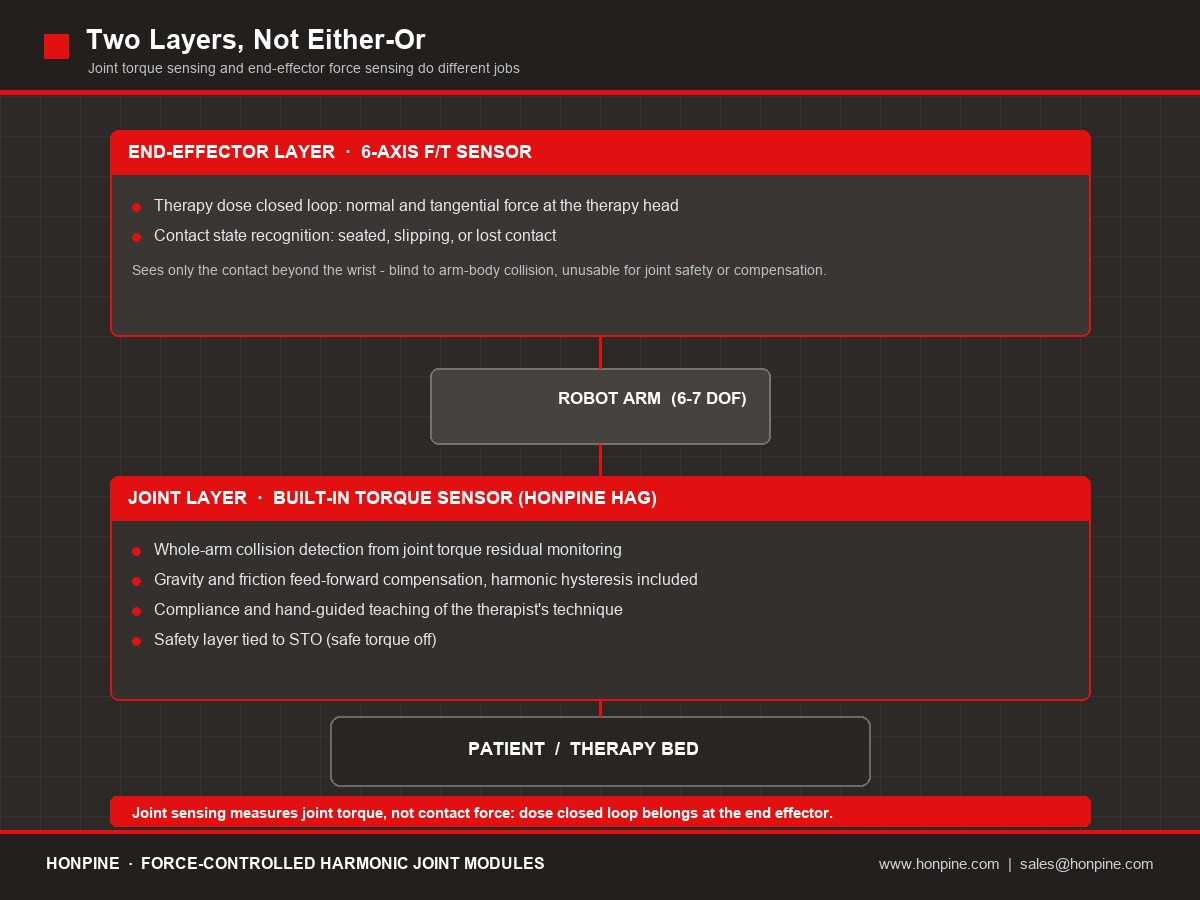
L’erreur de spécification la plus courante consiste à présenter la mesure du couple articulaire et le capteur de force/couple au poignet comme des solutions alternatives. Ce sont deux couches aux fonctions différentes, et un robot de thérapie a besoin des deux. La couche articulaire mesure le couple de l’articulation, pas la force de contact : il faut le convertir en tenant compte de la longueur des segments et de la posture, et la mesure est affectée par la gravité, l’inertie et le frottement harmonique ; l’interpréter directement comme une « force de massage » entraîne donc une erreur réelle. La couche à l’effecteur ne détecte que les contacts au-delà du poignet : elle ne peut pas détecter une collision entre le bras et le corps ni assurer la sécurité des articulations ou la compensation.
4. TCHL ou HAG : verdict critère par critère pour les robots de thérapie
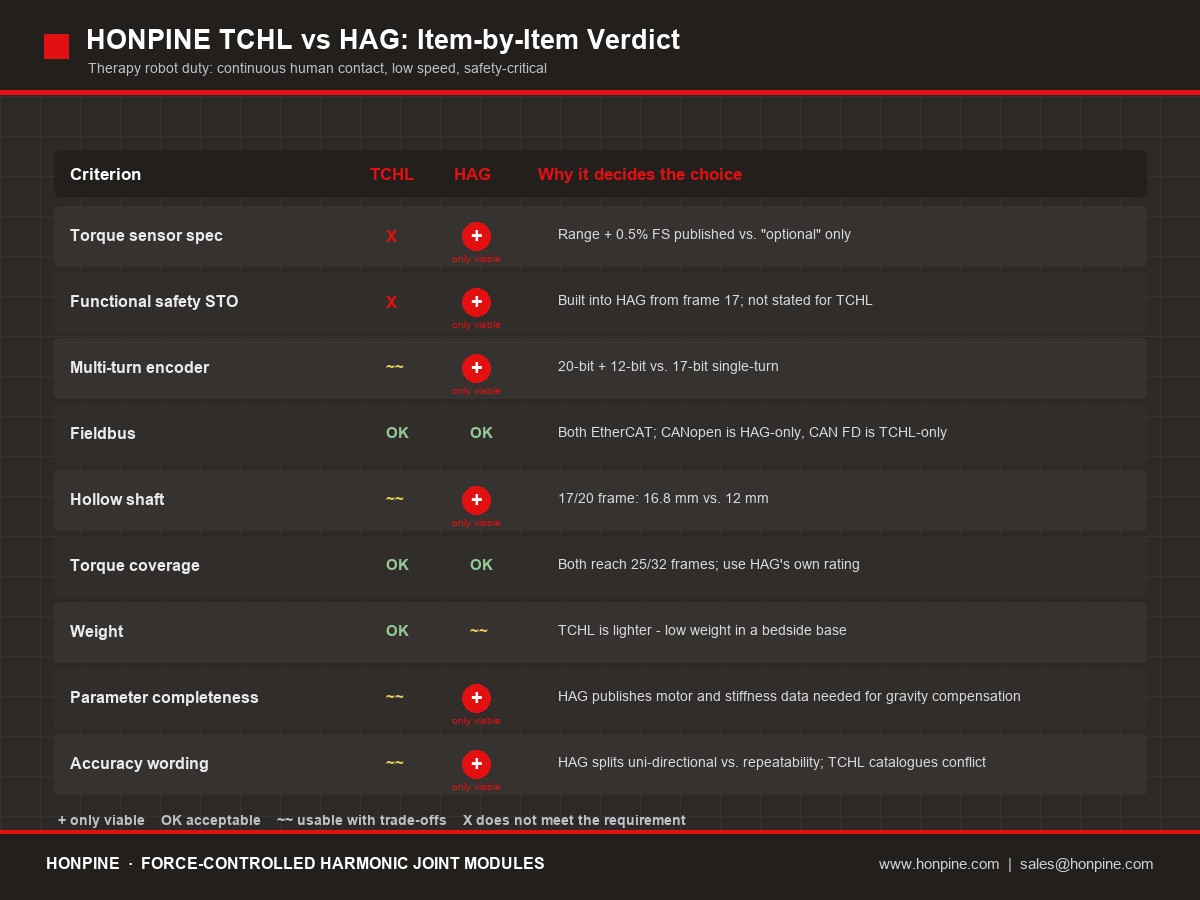
TCHL et HAG de HONPINE sont deux définitions de produit reposant sur une même plateforme, et non deux générations. TCHL est la série légère et compacte destinée aux canaux de distribution à l’international ; HAG est la série hautement intégrée avec sécurité fonctionnelle. Les deux proposent un capteur de couple en option, et c’est là que le choix se joue.
4.1 Les domaines où HAG l’emporte sans réserve
4.1.1 Une spécification publiée du capteur de couple que vous pouvez garantir
Un produit à commande en force doit répondre clairement à une question : quelle est sa résolution ? Pour HAG, la réponse est publiée — plage par châssis et non-linéarité de 0,5 % de la pleine échelle — ce qui permet de citer, d’étalonner et de justifier une valeur de résolution. TCHL indique seulement « en option ». Pour un produit dont la proposition de valeur repose entièrement sur la force, un capteur non spécifié constitue un défaut majeur.
4.1.2 STO intégré comme base de la sécurité fonctionnelle
Le contact physique avec une personne exige un niveau de sécurité minimal qui ne dépende pas du logiciel. HAG intègre le STO à partir du châssis 17, ce qui permet de transformer la détection des collisions en arrêt sûr par coupure du couple. Avant de vous engager, faites confirmer par écrit le niveau de sécurité et le statut de certification pour chaque châssis.
4.1.3 Codeur absolu multitour pour le positionnement du patient
Après un arrêt d’urgence ou une coupure de courant pendant une séance clinique, le patient est toujours sur le lit. Un codeur absolu monotour impose une procédure de retour à l’origine avec une personne sous le bras ; le multitour 12 bits de HAG supprime entièrement cette étape.
4.2 Les cas où TCHL reste pertinent
TCHL reste le meilleur choix lorsque la masse est la contrainte déterminante — structures portables ou aéroportées, appareils portés par un opérateur — et lorsque le contrôleur hôte utilise CAN FD. Pour un robot de thérapie au chevet du patient, doté d’une base fixe ou à roulettes, le poids n’est pas la contrainte déterminante ; son principal avantage ne s’applique donc tout simplement pas.
5. Choix des châssis et budget de résolution pour la commande en force
5.1 Plages publiées des capteurs HAG et résolution
La résolution est égale à la plage x 0,5 % de la pleine échelle, car la non-linéarité est indiquée par rapport à la pleine échelle. La règle pratique en découle directement : choisissez une plage proche du couple de fonctionnement. Une plage surdimensionnée réduit la résolution — un capteur de 500 N.m résout 2,5 N.m, soit une résolution vingt fois moins fine qu’un capteur de 25 N.m.
5.1.1 Exemple de calcul : de la force à l’extrémité au couple articulaire
Une force normale de thérapie manuelle de 10-50 N, appliquée avec un bras de levier au poignet d’environ 0,10-0,20 m, donne un signal de couple au poignet de 1-10 N.m. D’après le tableau ci-dessus, la résolution de 0,375 N.m du HAG-17 correspond à environ 2-4 N à l’extrémité : c’est exploitable, mais peu généreux pour une prescription graduée par pas de 5 N. La mesure articulaire reste en outre affectée par la gravité, l’inertie, le frottement harmonique et l’hystérésis.
5.2 Une limite à énoncer clairement : la mesure articulaire ne ferme pas la boucle de dose thérapeutique
Un capteur de couple au niveau d’une articulation ne suffit pas à fermer la boucle de commande de la dose thérapeutique. L’architecture correcte comporte deux couches : la mesure du couple articulaire pour la sécurité, la détection des collisions et la compensation, et la mesure de force à l’effecteur pour la dose. L’énoncer clairement distingue une spécification crédible d’une affirmation marketing — et justifie également de conserver un capteur F/T au poignet dans la nomenclature.
6. Bien choisir HAG : liste de contrôle pour la commande et la validation
6.1 Avant de commander
1. STO pour chaque châssis. Vérifiez que le numéro de châssis du code modèle HAG-XX T-XXX-DC1-02-B-E comporte bien le STO, et demandez le niveau de sécurité (SIL/PL) ainsi que le statut de certification. La documentation HONPINE se contredit au sujet du STO (« non inclus » pour HAU-14 contre « intégré » pour HAG-14) ; ce point doit donc être clarifié par écrit.
2.État de mesure des valeurs publiées. HAG est proposé en configurations T (avec capteur) et N (sans capteur), mais le catalogue ne comporte qu’un seul tableau de paramètres. Obtenez une confirmation écrite précisant si le couple nominal et le couple de pointe ont été mesurés avec ou sans le capteur de couple.
3.Comportement dynamique du capteur. Bande passante, hystérésis et dérive thermique. Les séances de thérapie durent longtemps et se déroulent en continu : la dérive détermine si la mesure à la 30e minute correspond à celle de la première minute, et la bande passante limite la compliance que la boucle peut atteindre.
4.Transmission des mesures de couple sur le bus et fréquence de mise à jour. Déterminez si la boucle de force s’exécute dans le variateur ou sur le contrôleur hôte. Pour une commande à moins de 1 kHz, la fréquence de transmission du capteur doit être adaptée — privilégiez la version EtherCAT.
6.2 Avant l’expédition
5. Dossier d’étalonnage en usine. Exigez pour chaque module un rapport d’étalonnage de la rigidité, de l’hystérésis et de la dérive du zéro, et vérifiez que le contrôleur peut lire ces paramètres pour la compensation. C’est ce qui permet de garantir que « chaque machine procure la même sensation » lors des livraisons en volume.
6.Essais de validation au banc. Réponse à un échelon de force à l’extrémité et précision en régime établi à température ambiante et après échauffement ; seuil et temps de réponse de la détection des collisions, avec le STO ; sensation du guidage manuel ; dégradation de la précision après un million de cycles.
7.Parcours de conformité. Si le dispositif relève de la réglementation sur les dispositifs médicaux, procédez à la gestion des risques conformément à IEC 60601 et ISO 14971. Cet article ne constitue pas une base de certification ; l’avis de l’organisme professionnel compétent fait autorité.
7. Conclusion en une page
Pourquoi la commande en force. Un robot de thérapie applique une force au corps humain, qui est un objet de contact déformable ; le contrôle en position ne peut donc pas maîtriser la force. La commande en force est une condition préalable, et non une option haut de gamme : la dose, la sécurité et la transmission de la technique en dépendent toutes.
TCHLouHAG. HAG. Trois avantages décisifs répondent précisément aux enjeux de ce scénario : une spécification de force pouvant être garantie (plage publiée et non-linéarité de 0,5 %), une base de sécurité fonctionnelle avec STO et un codeur absolu multitour qui permet de retrouver le positionnement du patient. L’avantage de légèreté de TCHL compte peu pour une machine au chevet du patient, et l’absence de spécification publiée du capteur constitue un défaut majeur pour un produit à commande en force.
Comment l’utiliser. Prenez le HAG-17 au poignet, le HAG-20 au coude et le HAG-25 à l’épaule comme combinaison de référence, puis vérifiez la marge de plage pour chaque articulation en fonction du couple de fonctionnement. Utilisez deux couches — mesure du couple articulaire pour la sécurité et la compliance, mesure de la force à l’effecteur pour la dose — et clôturez les sept points de la section 6 avant de passer commande.
Sources et niveaux de confiance
Avertissement
· Les caractéristiques de configuration (degrés de liberté, diamètre des articulations, portée, niveaux de couple) sont des estimations visuelles et ne représentent pas les paramètres de conception réels de la machine photographiée. Elles illustrent une méthode de sélection et ne doivent pas être présentées comme une conclusion technique sur ce modèle.
·Les valeurs du fabricant proviennent de catalogues qui présentent plusieurs incohérences internes ; cet article ne retient pas tacitement une valeur plutôt qu’une autre. Avant tout engagement externe, utilisez la spécification la plus récente et obtenez une confirmation écrite du fabricant.
·Lorsqu’un dispositif de thérapie est classé comme dispositif médical, la sécurité et la conformité (série IEC 60601, ISO 14971 et normes associées) relèvent de l’organisme professionnel de certification. Cet article ne constitue pas une base de certification.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
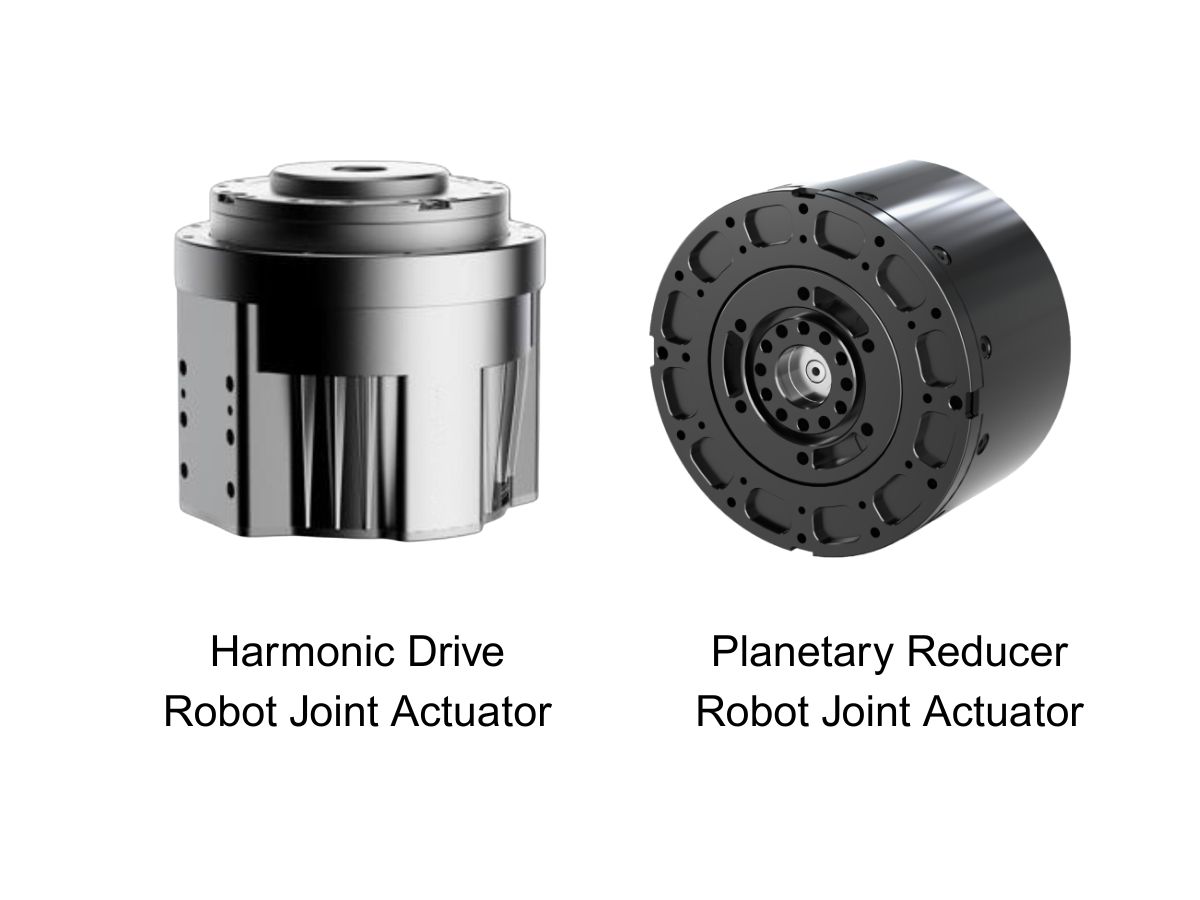
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
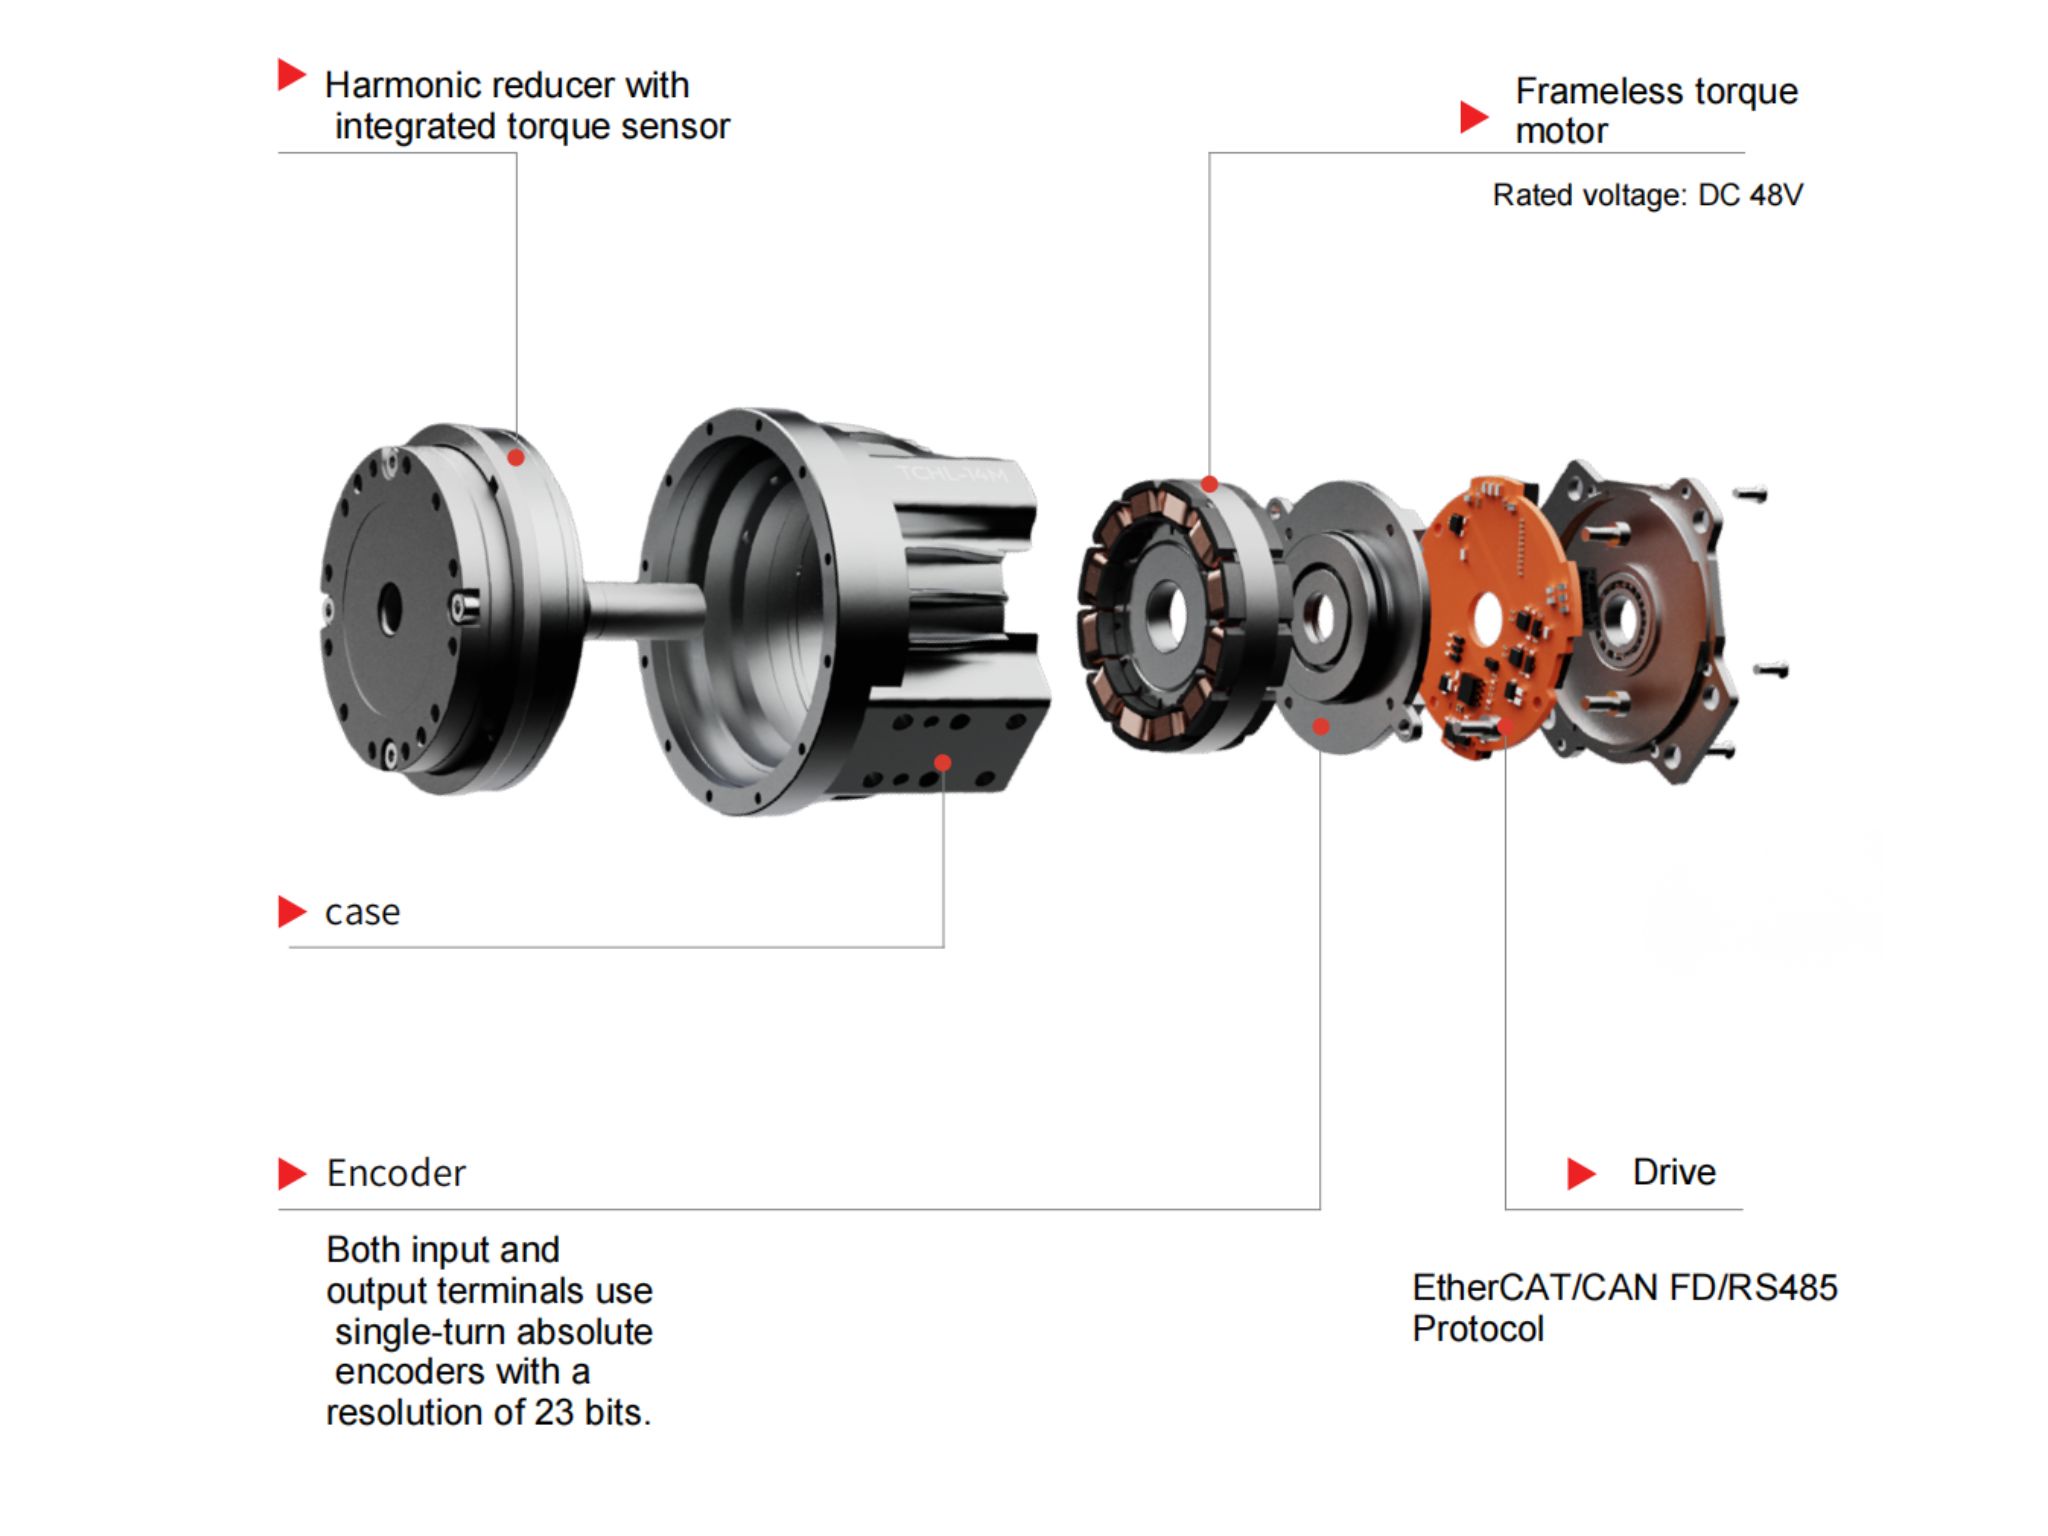
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
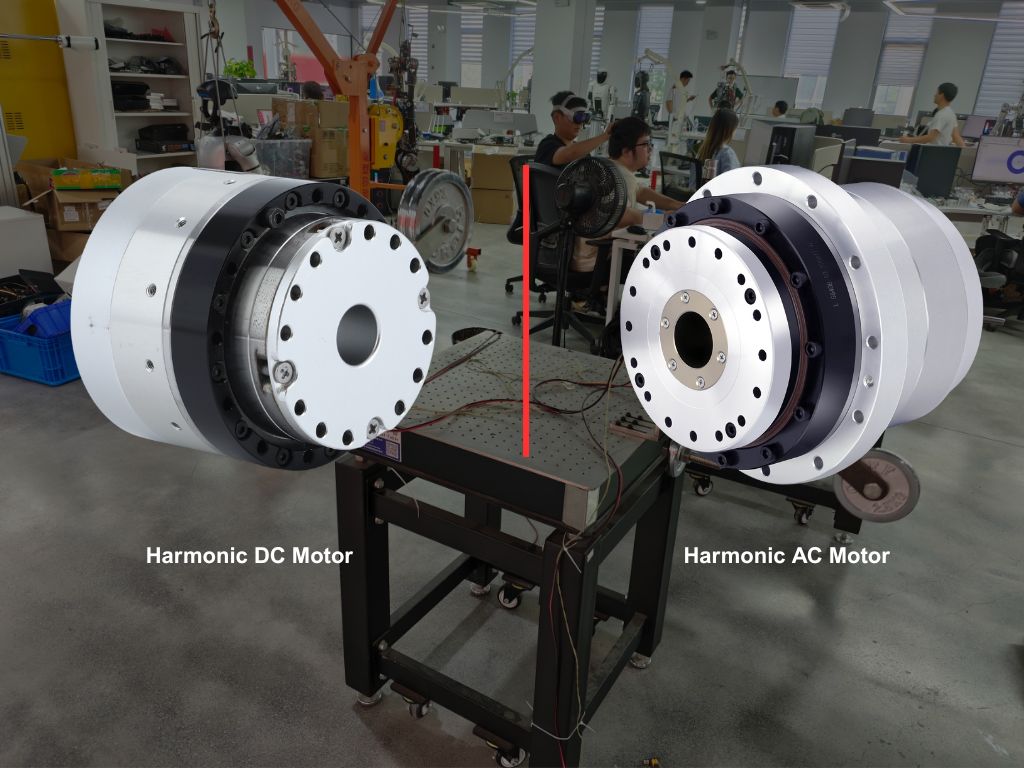
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
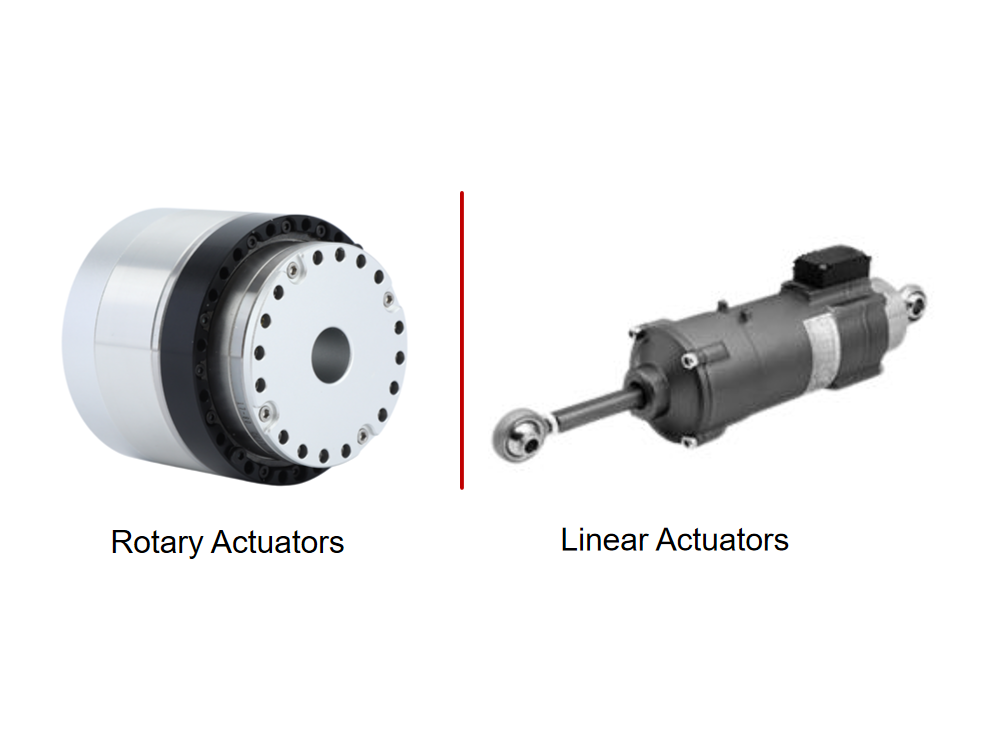
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
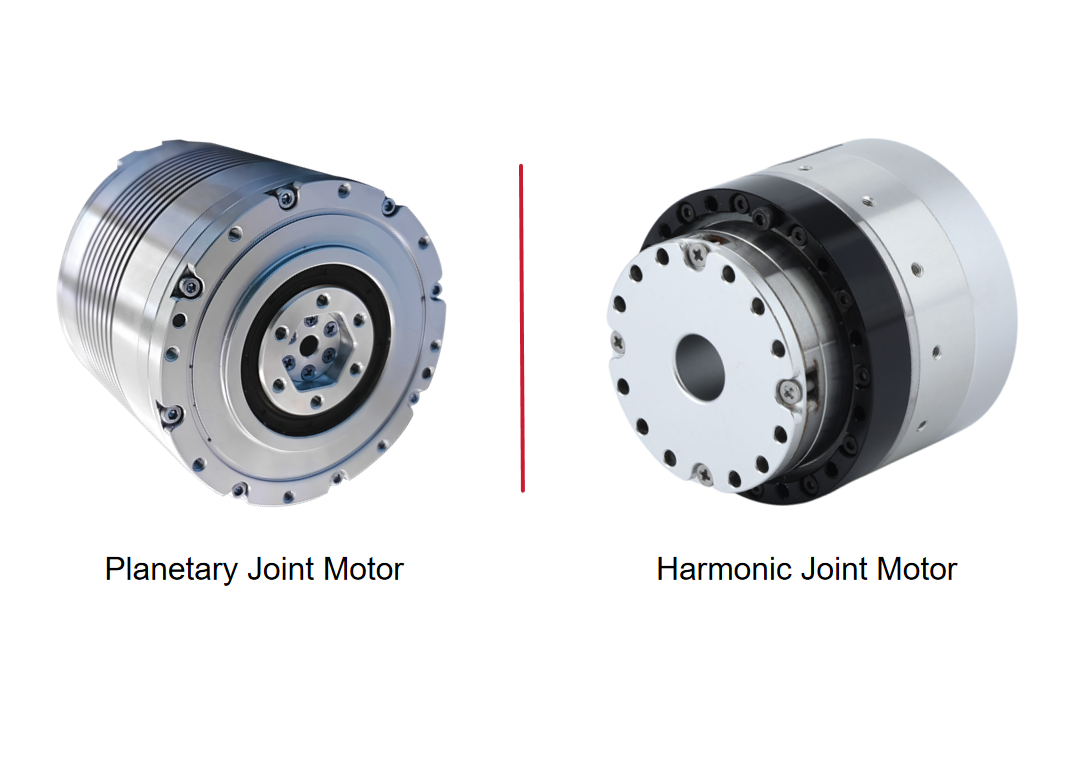
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Pourquoi les robots de thérapie au chevet ont-ils besoin de modules d’articulation à commande de force ?Un robot de thérapie ne vend pas un bras robotisé ; il délivre une force appliquée au corps humain. La pression, le rythme et la profondeur constituent la prescription, et la commande en position ne permet pas de les contrôler : les tissus mous sont déformables et leurs propriétés évoluent dans le temps, de sorte qu’une même consigne de position peut produire des forces de contact plusieurs fois supérieures ou inférieures selon qu’elle s’exerce sur un muscle ou sur un os. Les modules d’articulation harmoniques à commande de force font de la force de contact une variable en boucle fermée — le seul moyen de garantir la répétabilité du dosage, la sécurité du contact humain et la transmission de la technique du thérapeute. À partir d’une seule photo d’un robot de thérapie au chevet, cet article analyse sa configuration, présente cinq raisons pour lesquelles la commande de force est incontournable, établit les critères de choix entre les solutions TCHL et HAG de HONPINE, puis détaille le budget de résolution du capteur de couple qui détermine les tailles de châssis.
 Guide de compatibilité des réducteurs harmoniques NEMA 17 et NEMA 23 : associer des moteurs pas à pas à des réducteurs harmoniquesAssocier un moteur pas à pas à un réducteur harmonique n’est pas un compromis budgétaire. Les points faibles d’un moteur pas à pas — son angle de pas important, l’effondrement du couple au-delà d’environ 400 tr/min et l’absence de transmission de précision — sont précisément ce qu’un réducteur harmonique corrige : il ramène le point de fonctionnement dans la plage idéale de faible vitesse et de couple élevé, affine un angle de pas de 1,8° jusqu’à une résolution à la seconde d’arc et offre un jeu presque nul. Ce guide explique ce que signifient les tailles de châssis NEMA au niveau de l’interface de montage, quels châssis de réducteurs harmoniques sont compatibles avec les NEMA 17 et NEMA 23, les huit vérifications à effectuer dans l’ordre — dont le couple de démarrage à vide côté entrée, souvent oublié — ainsi que le véritable point faible de cette association : la défaillance silencieuse. Il comprend les spécifications des modèles HONPINE SHD et CSF.
 Réducteurs harmoniques ou RV pour les bras robotisés destinés aux batteries au lithium : guide de sélection articulation par articulationDans les usines de batteries au lithium, choisir un réducteur pour un bras robotisé ne consiste pas à trouver le meilleur réducteur, mais à répartir les tâches selon les articulations. Les réducteurs RV équipent l’épaule et le coude (J1–J3), où la rigidité, la résistance aux chocs et la longévité sont essentielles. Les réducteurs harmoniques équipent le poignet (J4–J6), où un jeu quasi nul, une densité de couple élevée et un faible poids déterminent la précision de positionnement. Les réducteurs planétaires assurent le transfert cartésien sur de longues courses à moindre coût. La production de batteries au lithium impose ensuite trois exigences supplémentaires : une répétabilité extrême (±0.02–0.05 mm), des cycles intensifs 24/7 et une tolérance zéro à la contamination par des particules métalliques. Ce guide explique les principes de la sélection articulation par articulation, compare les trois types de réducteurs et présente les configurations courantes pour chaque poste.
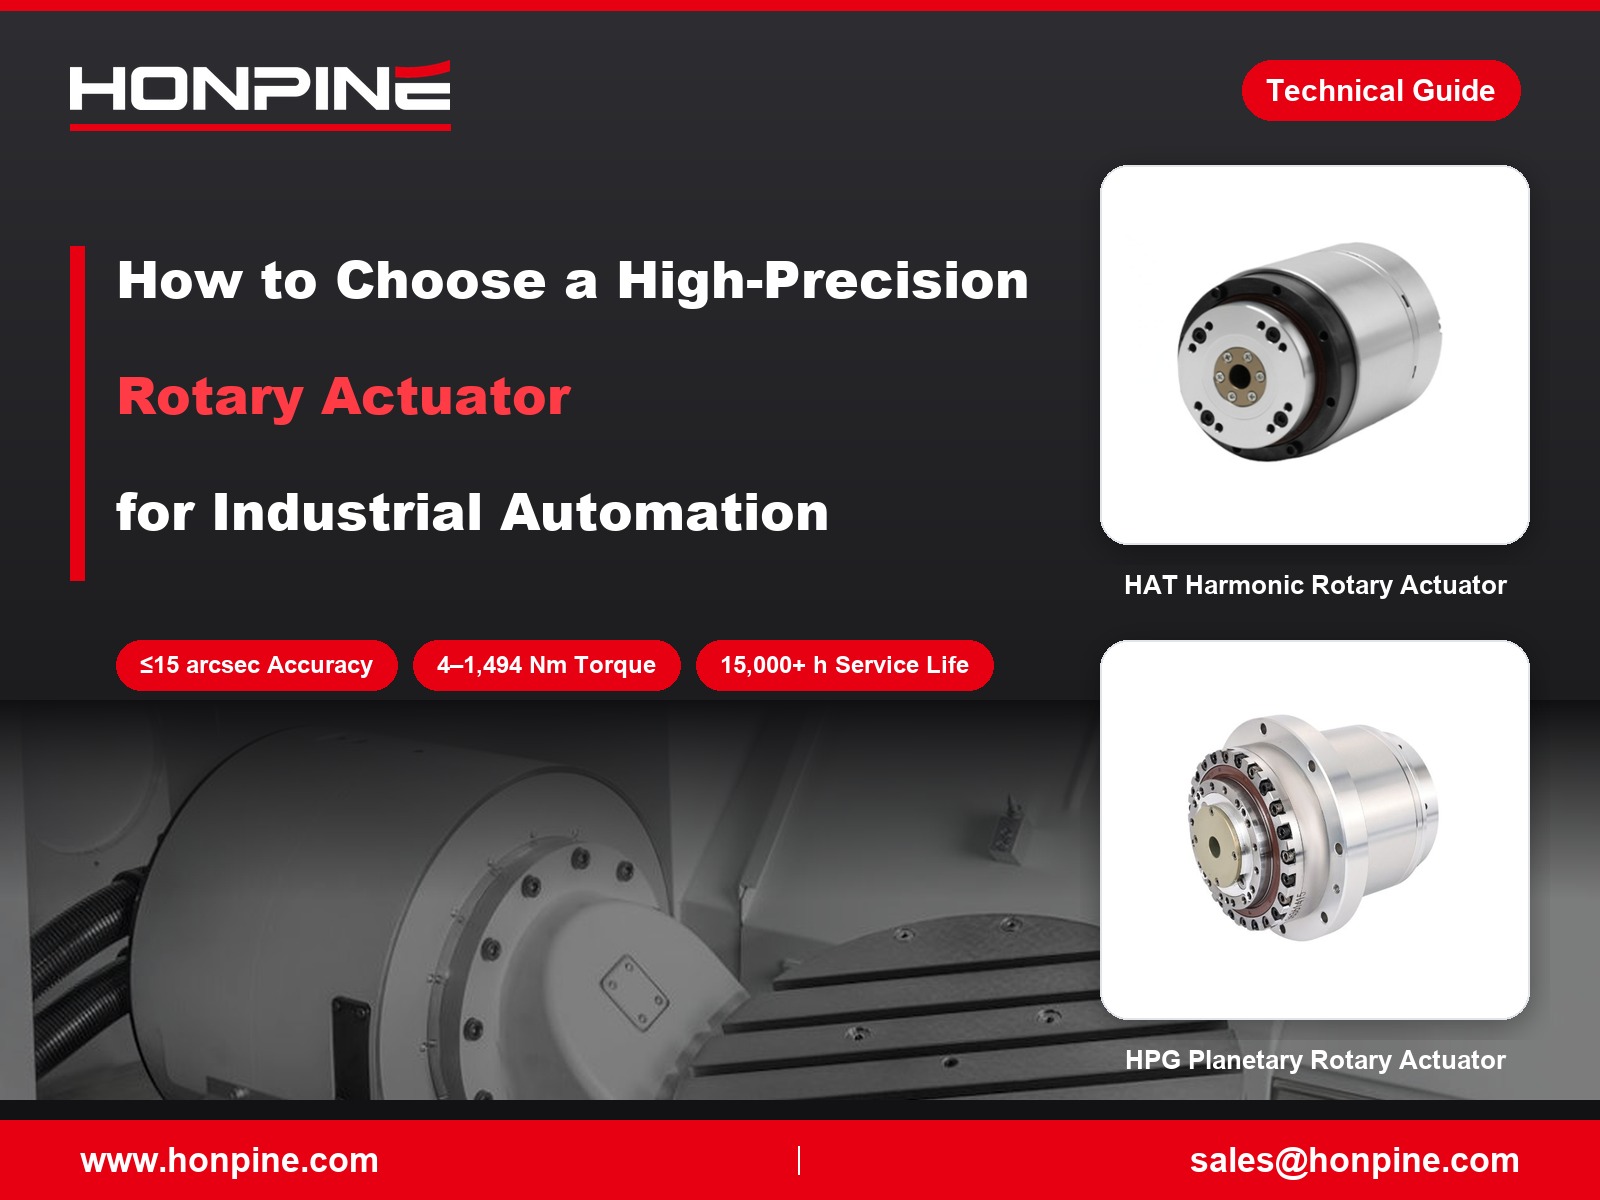
 Comment choisir des actionneurs rotatifs de haute précision pour l’automatisation industrielle ?Les actionneurs rotatifs de haute précision jouent un rôle important dans l’automatisation industrielle, où la précision de positionnement, la répétabilité, la durabilité et la flexibilité d’installation influent directement sur les performances des équipements. HONPINE propose quatre principales séries d’actionneurs rotatifs de précision, dont les actionneurs rotatifs harmoniques HAT, HAM et HAS, ainsi que les actionneurs planétaires HPG à faible jeu. Avec des couples nominaux allant de 4 à 1 494 Nm pour l’ensemble de la gamme, ces solutions sont conçues pour des applications dans la fabrication de semi-conducteurs, l’automatisation 3C, le traitement laser et les machines-outils CNC. Découvrez comment choisir l’actionneur rotatif adapté en fonction des conditions de fonctionnement, des exigences de précision et des besoins d’intégration mécanique.
 Pourquoi les réducteurs harmoniques conviennent-ils aux équipements d'automatisation de haute précision ?Les équipements d'automatisation de précision reposent sur un mouvement rotatif constant, un positionnement fiable et une conception de transmission compacte. De l'orientation des têtes de distribution et de l'alignement angulaire des composants à l'indexation automatisée des inspections, les réducteurs harmoniques constituent une solution pratique pour les applications exigeant un faible jeu et des rapports de réduction élevés dans un espace d'installation restreint. Cet article explique comment les réducteurs harmoniques garantissent un mouvement répétable, compare les principales configurations de conception et décrit comment sélectionner un rapport de réduction et une structure de réducteur adaptés aux exigences de charge, de vitesse, de précision et de temps de cycle machine.
Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Pourquoi les robots de thérapie au chevet ont-ils besoin de modules d’articulation à commande de force ?Un robot de thérapie ne vend pas un bras robotisé ; il délivre une force appliquée au corps humain. La pression, le rythme et la profondeur constituent la prescription, et la commande en position ne permet pas de les contrôler : les tissus mous sont déformables et leurs propriétés évoluent dans le temps, de sorte qu’une même consigne de position peut produire des forces de contact plusieurs fois supérieures ou inférieures selon qu’elle s’exerce sur un muscle ou sur un os. Les modules d’articulation harmoniques à commande de force font de la force de contact une variable en boucle fermée — le seul moyen de garantir la répétabilité du dosage, la sécurité du contact humain et la transmission de la technique du thérapeute. À partir d’une seule photo d’un robot de thérapie au chevet, cet article analyse sa configuration, présente cinq raisons pour lesquelles la commande de force est incontournable, établit les critères de choix entre les solutions TCHL et HAG de HONPINE, puis détaille le budget de résolution du capteur de couple qui détermine les tailles de châssis.
 Actionneur rotatif harmonique pour équipements de calandrage de batteries au lithiumLes équipements de fabrication de batteries au lithium exigent une précision, une stabilité et une efficacité d’intégration accrues à mesure que les procédés de production continuent d’évoluer. Dans les équipements de calandrage, le positionnement précis des rouleaux, le contrôle de la pression et la réponse dynamique sont essentiels pour garantir la qualité et la régularité des électrodes.
Les actionneurs rotatifs harmoniques HONPINE offrent une haute précision, une grande rigidité, une réponse rapide et une intégration compacte pour les équipements de calandrage de batteries au lithium. Grâce à un jeu quasi nul, une densité de couple élevée et des performances fiables de contrôle du mouvement, ils contribuent à améliorer la précision des équipements et la stabilité de la production. Actionneurs articulés robotiques harmoniques pour robots d’inspection de pipelines et autres équipements spécialisésLes robots d’inspection de pipelines fonctionnent dans des environnements étroits et complexes, où l’espace d’installation limité, les exigences de charge élevée, le passage des câbles et le contrôle précis des mouvements constituent des défis majeurs. Un actionneur articulé fiable doit fournir un couple élevé, des dimensions compactes et des performances stables, tout en s’adaptant à des conditions de fonctionnement exigeantes. Les actionneurs articulés robotiques harmoniques intègrent une transmission de précision, un entraînement moteur et des capacités de détection dans une unité de mouvement compacte, ce qui les rend adaptés aux robots d’inspection de pipelines et à d’autres systèmes robotiques spécialisés. Cet article examine les principales exigences de conception des robots d’inspection de pipelines et explique comment les modules articulés robotiques harmoniques HONPINE HPJM contribuent à la réalisation de solutions robotiques compactes, hautes performances et fiables.
 Actionneur harmonique pour équipements de levage : précision, densité de couple et commande de mouvement compacte — IntroductionLes équipements de levage modernes nécessitent davantage que le simple déplacement vertical d'une charge. Les axes de levage robotisés, les modules de levage pour AGV et AMR, les équipements pour semi-conducteurs, les plateformes d'inspection et les treuils spécialisés exigent de plus en plus une densité de couple élevée, un positionnement précis, un faible jeu, une grande rigidité et une commande de mouvement compacte. Un actionneur harmonique intègre un réducteur harmonique à un moteur et, selon la configuration, à des encodeurs, des freins, des variateurs servo et des interfaces de communication dans un module de mouvement compact. Cet article examine comment les actionneurs harmoniques peuvent être appliqués à différents systèmes de levage et pourquoi leur combinaison de précision, de densité de couple, de rigidité et d'intégration les rend adaptés aux applications de levage et de positionnement automatisés.
 Actionneurs rotatifs harmoniques pour équipements de semi-conducteurs : mouvement de précision, conception à arbre creux et commande FOCBonjour à tous, je suis Theodore Li, directeur technique chez HONPINE. Dans les équipements de fabrication de semi-conducteurs, le mouvement rotatif ne consiste pas simplement à faire tourner un mécanisme. L'espace d'installation limité, le routage des câbles et des tubes, la stabilité à basse vitesse, le positionnement précis et les profils de mouvement réglables en continu peuvent tous influencer les performances de la machine. C'est pourquoi les actionneurs rotatifs harmoniques deviennent une solution de mouvement importante pour les équipements de semi-conducteurs. Dans cet article, je vais expliquer comment la transmission harmonique, la commande moteur basée sur FOC, le retour codeur, la conception à grand arbre creux et les interfaces mécaniques flexibles fonctionnent ensemble pour répondre aux exigences pratiques de mouvement dans les semi-conducteurs, sur la base de notre expérience dans le développement d'équipements, le transport suspendu, la manipulation de wafers, le nettoyage et les applications de croissance cristalline.
 Transmission harmonique miniature pour robots chirurgicaux mini-invasifsLes robots chirurgicaux mini-invasifs nécessitent des systèmes de transmission très compacts capables de fournir des mouvements précis dans des espaces mécaniques extrêmement restreints. À mesure que les instruments robotisés deviennent plus petits et plus agiles, les architectures de transmission conventionnelles peuvent rencontrer des difficultés liées à l'encombrement, à l'élasticité des tendons, au frottement, à l'hystérésis et à l'intégration mécanique. Une transmission harmonique miniature constitue une solution potentielle en offrant une transmission de précision à rapport de réduction élevé, un faible jeu et des dimensions compactes dans un faible encombrement mécanique. Dans cet article, j'expliquerai pourquoi la transmission harmonique miniature est pertinente pour la robotique chirurgicale, comparerai les architectures à entraînement par tendon externe et à transmission distale, et examinerai les principales considérations d'ingénierie du réducteur harmonique miniature CSF-mini de HONPINE pour les articulations robotiques compactes, les instruments robotisés flexibles et d'autres mécanismes de précision.
 Pourquoi les systèmes de soudage laser wobble nécessitent-ils un actionneur rotatif harmonique de haute précision ?Le soudage laser wobble est de plus en plus utilisé dans la fabrication de batteries, le soudage de barres omnibus, l’électronique, les dispositifs médicaux, le soudage robotisé et d’autres applications de fabrication de précision où le mouvement du faisceau doit rester précis et répétable. Dans les systèmes mécaniques de soudage wobble, cependant, la qualité de soudage dépend non seulement des paramètres laser, mais aussi de la précision du mécanisme de mouvement rotatif entraînant la tête wobble. Le jeu, une rigidité torsionnelle insuffisante, une densité de couple limitée et les erreurs de positionnement peuvent affecter directement la trajectoire réelle du faisceau et la stabilité du bain de fusion. C’est pourquoi une solution de mouvement rotatif de haute précision devient un élément important des équipements modernes de soudage laser wobble. Un actionneur rotatif harmonique associe une transmission de précision, une grande rigidité, un faible jeu et une intégration compacte, ce qui le rend parfaitement adapté aux têtes wobble mécaniques nécessitant un mouvement rotatif contrôlé sous charges dynamiques.
 Quand la direction d’un moteur hors-bord nécessite-t-elle un actionneur rotatif harmonique ?La direction des moteurs hors-bord électriques évolue d’une simple fonction mécanique vers une application de contrôle de mouvement de précision. Cet article explique dans quels cas un actionneur rotatif harmonique constitue une solution adaptée et examine le rôle de la transmission de précision, du faible jeu, de la forte densité de couple, du retour d’information par encodeur et de l’intégration mécanique compacte. Il explore également les applications dans les bateaux électriques, les navires de surface autonomes, les bateaux sans équipage, la robotique marine et la propulsion marine électrique, afin d’aider les ingénieurs à sélectionner l’actionneur rotatif approprié en fonction du couple de direction, de la vitesse, de la précision de positionnement, des conditions de fonctionnement et des exigences d’installation.
 Comment choisir le bon actionneur d’articulation robotique pour des applications robotiques spécialisées ?Choisir le bon actionneur d’articulation robotique ne consiste plus simplement à comparer les spécifications de couple ou à sélectionner séparément un moteur et un réducteur. À mesure que les robots humanoïdes, les robots collaboratifs, les bras robotisés industriels, les robots médicaux, les manipulateurs mobiles et les systèmes robotiques spécialisés se diversifient, les fabricants de robots doivent simultanément équilibrer le couple, la vitesse, la précision, la rigidité, le poids, l’espace d’installation, le retour d’information, la communication et la sécurité. Cet article explique comment les ingénieurs peuvent choisir le bon actionneur d’articulation à réducteur harmonique ou le bon moteur d’articulation robotique en partant du problème d’application réel et en élaborant une solution au niveau de l’articulation qui correspond à la structure mécanique et aux exigences de commande du robot complet.
 Actionneur rotatif harmonique pour axe rotatif CNC : une solution de précision pour les machines de gravureDécouvrez comment les actionneurs rotatifs harmoniques améliorent les performances des axes rotatifs CNC des machines de gravure à 4 et 5 axes grâce à un positionnement précis, un faible jeu, une rigidité élevée et une intégration compacte.