Actionneur rotatif harmonique pour équipements médicaux : répétabilité de ≤10 secondes d’arc et grande rigidité au renversement
Les équipements médicaux nécessitent des systèmes de transmission du mouvement offrant une précision de positionnement exceptionnelle, une stabilité structurelle et une sécurité de fonctionnement élevées. Des robots chirurgicaux et systèmes d’imagerie médicale aux appareils de rééducation, même de faibles écarts de positionnement ou déformations mécaniques peuvent affecter les performances des équipements.
Comment les fabricants d’équipements médicaux peuvent-ils obtenir un mouvement rotatif précis, stable et fiable ?
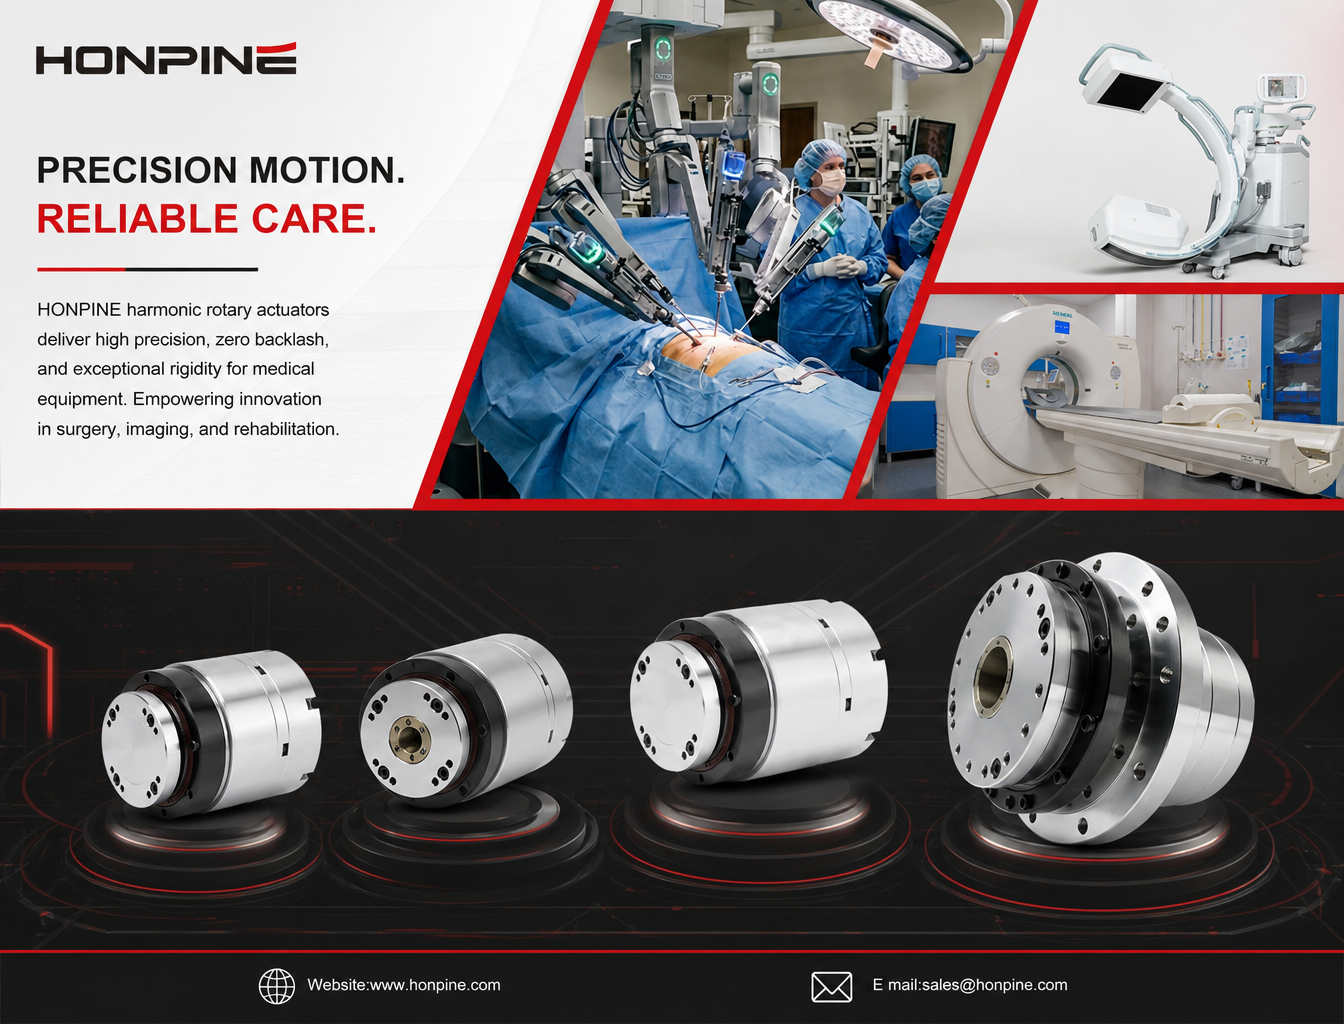
Les actionneurs rotatifs harmoniques HONPINE HAS,HAT etHAM offrent une répétabilité élevée pouvant atteindre ≤10 arcsec, une transmission sans jeu, une grande rigidité au renversement et des configurations à arbre creux, répondant ainsi aux exigences rigoureuses de commande du mouvement des équipements médicaux modernes.
1. La sécurité est la priorité absolue dans les équipements médicaux
Lors d’opérations effectuées par des robots chirurgicaux ou d’examens par scanner CT et IRM, une coupure de courant imprévue peut entraîner de graves risques pour la sécurité. Par exemple, un bras robotisé peut chuter sous l’effet de la gravité, tandis qu’une table d’examen peut glisser hors de sa position, mettant potentiellement les patients en danger.
Les fabricants d’équipements médicaux ont donc besoin de solutions de transmission du mouvement offrant un freinage fiable, un maintien précis de la position et un comportement prévisible en cas de coupure de courant.
A. Freins à aimant permanent pour un maintien de sécurité
Les actionneurs rotatifs harmoniques HONPINEavec variateurs externes peuvent être équipés en option de freins à aimant permanent.
Contrairement aux freins électromagnétiques classiques à ressort, les freins à aimant permanent utilisent une force magnétique pour actionner le mécanisme de freinage lorsque l’alimentation est coupée. Ils contribuent ainsi à verrouiller l’arbre de sortie et à maintenir sa position mécanique en cas de coupure de courant imprévue.
Réduction de la production de chaleur et de la consommation énergétique
Selon la conception du frein, le frein à aimant permanent ne nécessite pas d’alimentation électrique continue pour rester desserré. Cela contribue à réduire la chaleur générée par le frein et la consommation électrique, répondant ainsi aux exigences de gestion thermique des équipements médicaux conçus pour fonctionner pendant de longues périodes.
Points à prendre en compte concernant la compatibilité électromagnétique
Pour les équipements médicaux utilisés dans des environnements soumis à des champs magnétiques intenses, tels que les systèmes IRM, le choix du frein doit faire l’objet d’une évaluation approfondie. Les matériaux magnétiques, les champs magnétiques résiduels, la compatibilité électromagnétique et les exigences de sécurité liées à l’IRM doivent tous être évalués afin de vérifier que l’ensemble de l’actionneur convient à l’environnement d’installation prévu.
B. Codeurs absolus et transmission sans jeu pour le maintien de la position
Les actionneurs rotatifs harmoniques HONPINE avec variateurs externespeuvent être configurés avec des codeurs absolus et une transmission sans jeu.
Dans les limites de ses conditions de fonctionnement spécifiées, un codeur absolu conserve les informations de position. Le système de commande peut ainsi identifier la position de l’actionneur après une coupure de courant, sans nécessairement effectuer une procédure de référencement classique.
Associé aux caractéristiques sans jeu de la transmission harmonique, l’actionneur contribue à réduire au minimum les erreurs de mouvement dues au jeu mécanique.
Cette caractéristique est particulièrement importante pour les équipements médicaux nécessitant des mouvements précis et répétables, tels que les robots de chirurgie mini-invasive, les systèmes de positionnement pour biopsie et les mécanismes d’imagerie médicale.
C. La conception à arbre creux évite les interférences avec les câbles
Les équipements médicaux comportent souvent des câblages internes complexes ainsi que des conduites de fluides ou pneumatiques.
Par exemple, les robots chirurgicaux endoscopiques doivent accueillir les câbles de caméra et les conduites pneumatiques, tandis que les grands systèmes d’imagerie médicale peuvent nécessiter des conduites de refroidissement et des câbles électriques. Lors de rotations répétées, les câbles acheminés à l’extérieur peuvent se tordre, s’emmêler ou être endommagés.
Pour les équipements médicaux nécessitant un acheminement interne des câbles, la série HAT de HONPINE présente une conception à arbre creux avec un passage central traversant, permettant de faire passer les câbles et d’autres composants au centre de l’actionneur et de réduire les interférences avec les câbles externes.
Pour les applications nécessitant une capacité de charge supérieure, la série HAM de HONPINE est dotée d’une structure à grand arbre creux et d’une grande rigidité au renversement. Elle contribue à maintenir la stabilité de rotation sous de lourdes charges et à réduire la déviation angulaire des structures en porte-à-faux longues.
2. La répétabilité élevée détermine la précision de positionnement médical
La précision de positionnement est un facteur de performance essentiel pour les robots chirurgicaux, les systèmes de biopsie, les équipements de chirurgie ophtalmologique et les appareils d’imagerie médicale de haute précision.
Dans ces applications, l’actionneur doit non seulement atteindre une position cible, mais aussi revenir à la même position de manière constante au fil de cycles de fonctionnement répétés.
A. Répétabilité et précision de positionnement unidirectionnelle
Les actionneurs rotatifs harmoniques HONPINEoffrent les performances de positionnement suivantes, selon le modèle et la configuration :
Précision de positionnement unidirectionnelle : ≤30–90 arcsec
Répétabilité : ≤10–20 arcsec
Quels sont les avantages d’une répétabilité élevée pour les équipements médicaux ?
Les applications courantes comprennent :
Bras robotisés pour la chirurgie mini-invasive
Équipements de chirurgie ophtalmologique
Systèmes de positionnement et de navigation pour implants dentaires
Mécanismes de positionnement pour biopsie médicale
Une répétabilité de ≤10 arcsec signifie que, dans des conditions d’essai spécifiées, l’actionneur peut revenir presque à la même position lorsqu’il répète le même mouvement.
Cette caractéristique est particulièrement précieuse pour les systèmes robotisés médicaux qui doivent effectuer des mouvements précis dans des espaces anatomiques restreints, où les écarts de positionnement peuvent affecter la précision des instruments chirurgicaux.
Pour les ingénieurs qui développent des équipements robotiques médicaux, une répétabilité élevée contribue à améliorer la régularité des mouvements et fournit une base mécanique plus fiable pour la commande de positionnement précis.
3. Une grande rigidité au renversement améliore la stabilité structurelle sous de lourdes charges
Les équipements médicaux, en particulier les grands systèmes d’imagerie et les mécanismes de soutien chirurgical, comportent souvent de longues structures en porte-à-faux supportant des charges relativement lourdes.
Lorsqu’un bras en porte-à-faux s’étend vers l’extérieur, la gravité et les forces externes génèrent un moment de renversement au niveau de l’actionneur. Une rigidité structurelle insuffisante peut provoquer une déviation angulaire et affecter la stabilité de positionnement de l’équipement.
Les actionneurs rotatifs harmoniques HONPINE sont conçus pour relever ces défis mécaniques grâce à une structure très rigide et à un support de roulement.
A. Grande rigidité au renversement pour les longues structures en porte-à-faux
Les applications médicales courantes comprennent :
Systèmes d’imagerie DR et de radiographie à bras en porte-à-faux
Bras de support pour microscopes chirurgicaux
Équipements de rééducation et exosquelettes de grande taille
Pourquoi la rigidité au renversement est-elle importante ?
Plus la structure en porte-à-faux est longue, plus la déviation angulaire potentielle sous une charge externe est importante.
La grande rigidité au renversement, assurée par la conception structurelle de l’actionneur et la disposition de ses roulements à rouleaux croisés, contribue à résister aux moments de renversement externes et à réduire au minimum les déplacements angulaires indésirables.
Pour les équipements d’imagerie médicale, cela contribue à stabiliser le positionnement de l’ensemble d’imagerie et à réduire les écarts d’image liés au mouvement.
Pour les bras de support de microscopes chirurgicaux et les équipements de rééducation, une rigidité structurelle améliorée contribue également à maintenir un positionnement stable pendant le fonctionnement.
La capacité de charge réelle et le moment de renversement admissible doivent être évalués en fonction du modèle d’actionneur choisi, de la configuration de montage et des conditions de fonctionnement.
4. Pourquoi choisir les actionneurs rotatifs harmoniques HONPINE pour les équipements médicaux ?
Les actionneurs rotatifs harmoniques HONPINE HAS,HAT etHAM associent une transmission harmonique de précision, des structures mécaniques intégrées et des options de configuration flexibles afin de répondre aux exigences de commande du mouvement des fabricants d’équipements médicaux.
Les principaux avantages comprennent :
Répétabilité élevée : répétabilité de ≤10–20 arcsec, selon le modèle.
Transmission sans jeu : contribue à réduire au minimum les erreurs de positionnement mécanique dues au jeu.
Grande rigidité au renversement : adaptée aux longues structures en porte-à-faux et aux charges externes.
Options à arbre creux : simplifient l’acheminement interne des câbles et réduisent les interférences avec ceux-ci.
Solutions de freinage en option : permettent de maintenir la position en cas de coupure de courant.
Options de codeur absolu : contribuent à conserver les informations de position et à simplifier la reprise du système après une coupure de courant.
Si vous développez des robots chirurgicaux, des systèmes d’imagerie médicale, des équipements de rééducation ou d’autres dispositifs médicaux de précision, contactez HONPINE pour demander le dernier catalogue d’actionneurs rotatifs harmoniques et discuter d’une solution de transmission adaptée à votre application.
5. Foire aux questions sur les actionneurs rotatifs harmoniques pour équipements médicaux
Q1. Comment choisir un actionneur rotatif harmonique pour un équipement médical ?
Le choix d’un actionneur rotatif harmonique nécessite l’évaluation de plusieurs facteurs, notamment le couple de sortie requis, les charges radiales et axiales, le moment de renversement, la précision de positionnement, la répétabilité, la vitesse de rotation et l’espace de montage. Les ingénieurs doivent également tenir compte des exigences d’acheminement des câbles, des configurations de freinage, des types de codeurs et de l’environnement de fonctionnement. L’actionneur doit être sélectionné en fonction des exigences réelles de la mécanique et de la commande du mouvement du dispositif médical complet.
Q2. Quelle est la différence entre la répétabilité et la précision de positionnement d’un actionneur rotatif ?
La répétabilité décrit la régularité avec laquelle un actionneur revient à la même position lors de mouvements répétés. La précision de positionnement décrit l’écart entre la position réelle et la position cible commandée. Ces deux paramètres sont importants dans les équipements médicaux, mais évaluent des aspects différents des performances de mouvement. Les ingénieurs doivent tenir compte des deux lors du choix d’actionneurs pour les robots chirurgicaux et les systèmes de positionnement médical de précision.
Q3. Comment un actionneur rotatif harmonique à arbre creux simplifie-t-il la conception des équipements médicaux ?
Un actionneur rotatif harmonique à arbre creux comporte un passage central pour les câbles électriques, les lignes de signal, les tubes pneumatiques ou d’autres composants. Cette conception peut simplifier l’intégration mécanique dans les mécanismes médicaux rotatifs, réduire les interférences avec les câbles externes et offrir davantage de flexibilité pour l’agencement de l’équipement.
Q4. Quels points les ingénieurs doivent-ils prendre en compte lors de l’utilisation d’actionneurs rotatifs dans les équipements IRM ?
Le choix d’un actionneur pour un équipement IRM exige une attention particulière à la compatibilité magnétique. Les ingénieurs doivent évaluer les propriétés magnétiques du moteur, du frein, du codeur, des roulements et des autres composants, ainsi que les interférences électromagnétiques et les exigences de sécurité liées à l’IRM. Il ne faut pas présumer que les freins à aimant permanent standard et les configurations classiques d’actionneur sont compatibles avec l’IRM sans évaluation et validation appropriées.
Q5. Pourquoi faut-il tenir compte du moment de renversement admissible lors du choix d’un actionneur rotatif médical ?
Dans les équipements médicaux dotés de longs bras en porte-à-faux, les charges externes génèrent des moments de renversement à l’interface de montage de l’actionneur. Si le moment admissible est insuffisant, la structure peut subir une déviation angulaire excessive, ce qui affecte la stabilité de positionnement. Les ingénieurs doivent évaluer le moment de renversement admissible de l’actionneur, la rigidité des roulements, la répartition des charges et les conditions de montage, plutôt que de considérer uniquement le couple de sortie.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Sumitomo Heavy Industries annonce un bénéfice d’exploitation de 55 milliards de yens, porté par le rebond de son activité d’engrenages pour robotsSumitomo Heavy Industries annonce un bénéfice d’exploitation de 55 milliards de yens, porté par le rebond de la demande d’engrenages pour robots. Découvrez ce que ces résultats signifient pour les fournisseurs de machines CNC et de robotique.
 Actionneur rotatif harmonique pour équipements médicaux : répétabilité de ≤10 secondes d’arc et grande rigidité au renversementLes équipements médicaux exigent une précision exceptionnelle, une grande stabilité structurelle et une sécurité de fonctionnement élevée de leurs systèmes de transmission du mouvement. Des robots chirurgicaux et systèmes d’imagerie CT aux équipements de rééducation, les actionneurs doivent garantir une précision de positionnement constante tout en supportant des charges mécaniques complexes. Comment les fabricants peuvent-ils obtenir à la fois une répétabilité élevée et une grande rigidité structurelle dans les applications médicales ? Les actionneurs rotatifs harmoniques HONPINE offrent une répétabilité allant jusqu’à ≤10 secondes d’arc, une transmission sans jeu, une grande rigidité au renversement et des configurations à arbre creux, fournissant des solutions fiables de commande du mouvement pour les équipements médicaux de nouvelle génération.
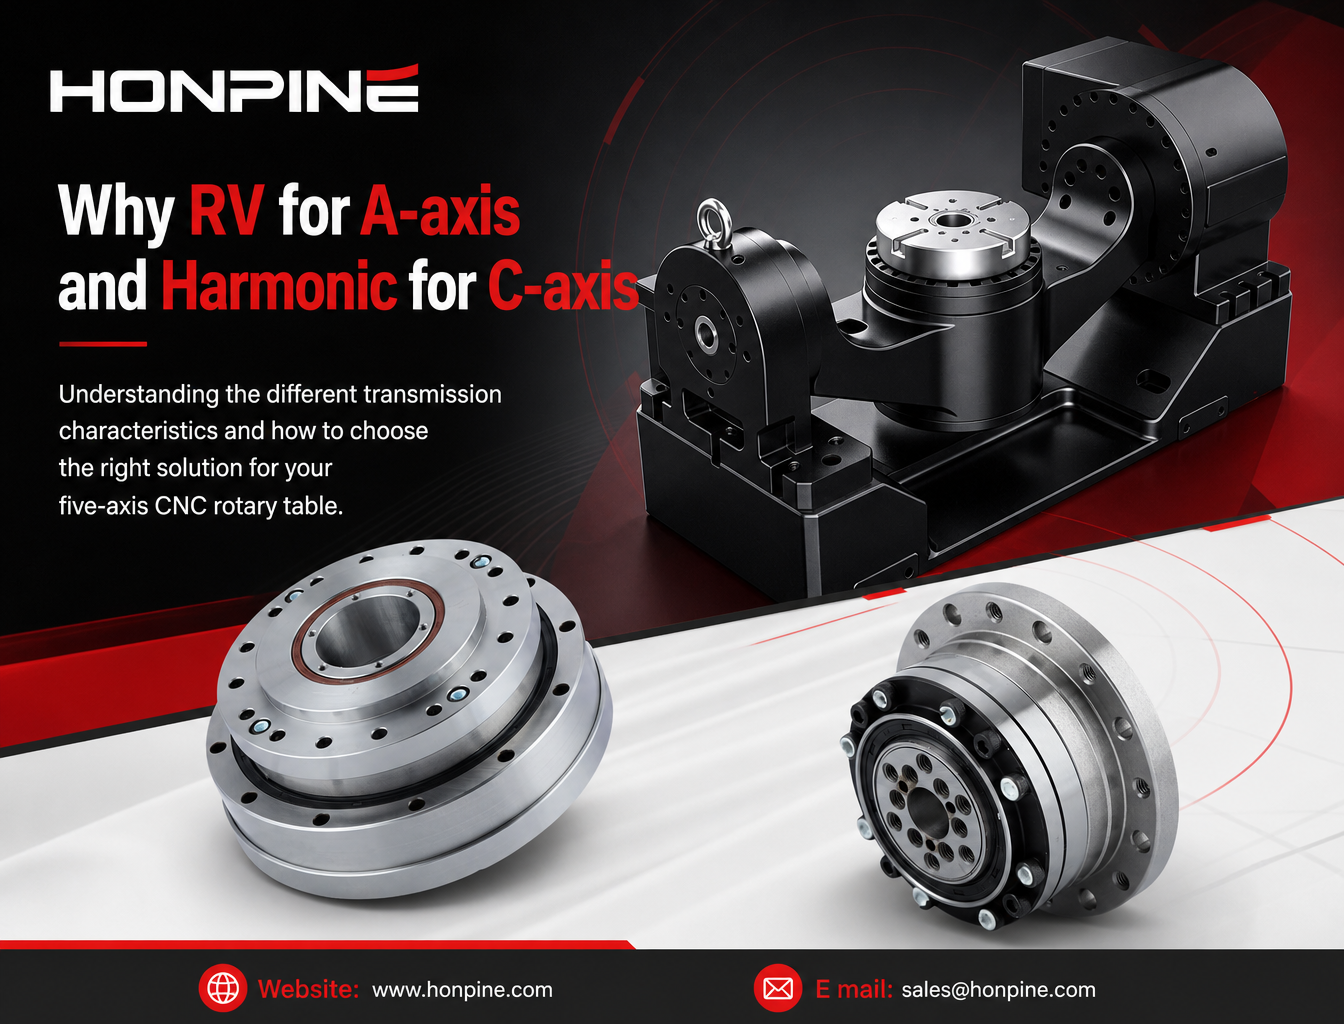
 Pourquoi les tables rotatives CNC à cinq axes utilisent-elles différents réducteurs pour les axes A et C ?Les tables rotatives CNC à cinq axes nécessitent des caractéristiques de transmission différentes pour les axes A et C. Alors que l’axe A requiert souvent une rigidité torsionnelle élevée et une grande capacité de charge pour supporter l’ensemble berceau et la pièce à usiner, l’axe C privilégie davantage un faible jeu, une grande précision de positionnement angulaire et une réponse dynamique rapide. Cet article explique pourquoi les réducteurs RV sont souvent envisagés pour les applications sur l’axe A et les réducteurs harmoniques pour celles sur l’axe C. Il présente leurs principes de fonctionnement, leurs avantages mécaniques, le retour d’information côté sortie et les principaux critères de sélection pour les fabricants de machines-outils CNC.
 Comment le module articulé robotisé intégré HONPINE HPJM délivre-t-il un couple élevé dans un espace compact ?Découvrez comment optimiser l’espace d’installation tout en obtenant une densité de couple élevée dans les articulations robotisées. Cet article explique comment le module articulé robotisé intégré HONPINE HPJM utilise des composants intégrés, un acheminement des câbles par arbre creux, des connecteurs électriques compacts et des structures de montage mécanique optimisées afin de réduire l’espace superflu dans les robots humanoïdes et les bras robotisés.
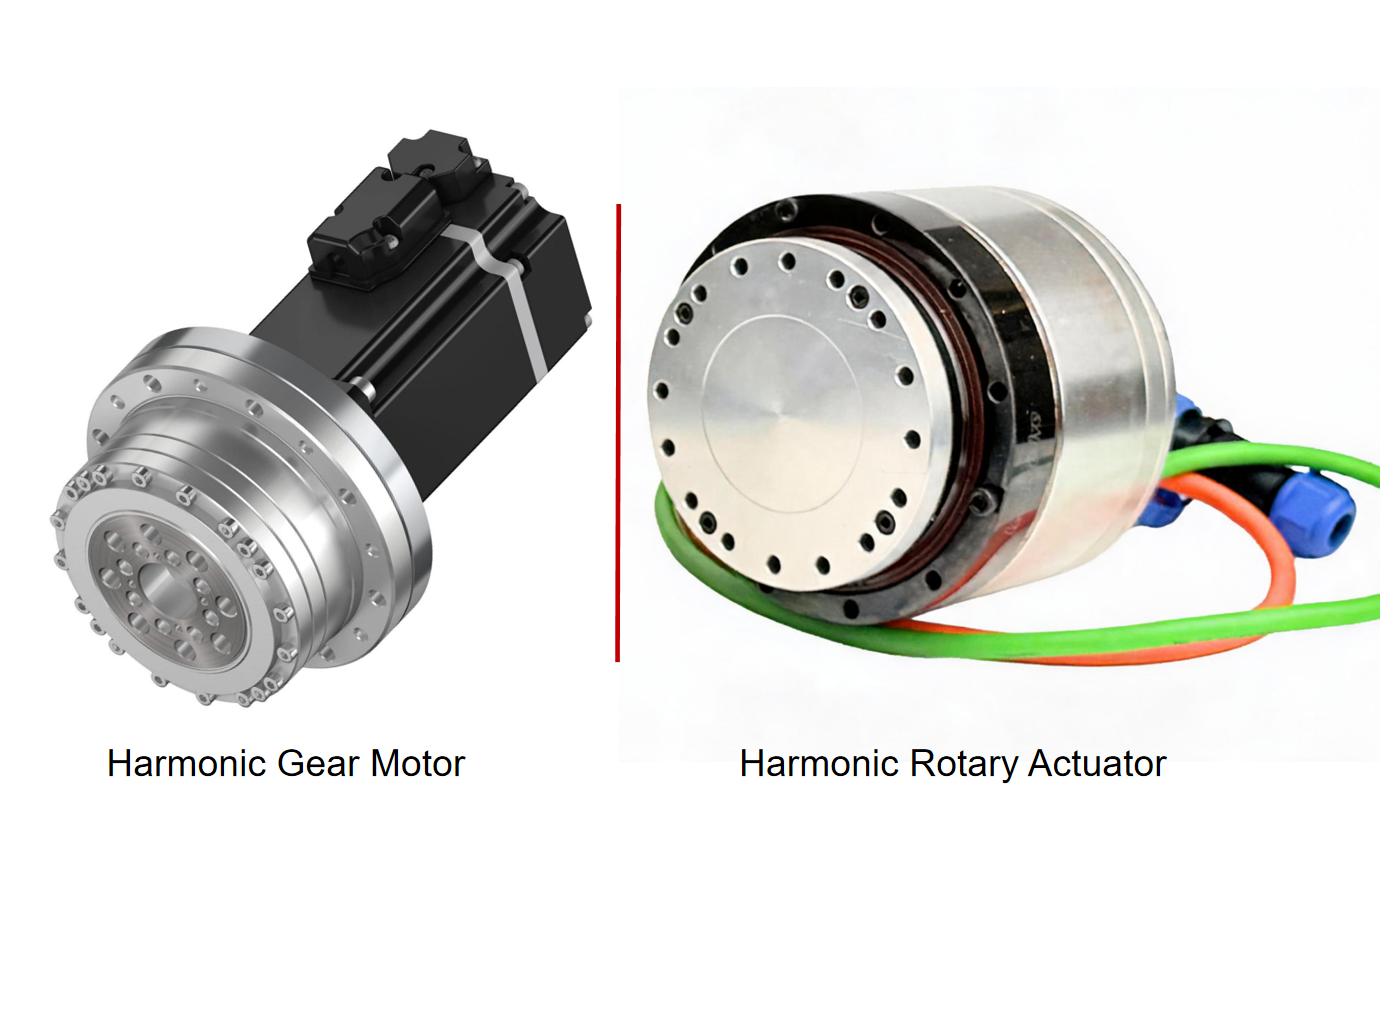
 Moteur à engrenages harmoniques vs. actionneur harmonique : quelles sont les différences ?Cet article explique les différences entre les moteurs à engrenages harmoniques et les actionneurs harmoniques sous l’angle de la conception des produits, de l’intégration du système, des fonctions de retour d’information et de commande, de l’installation et des exigences liées aux applications. Comme les fabricants peuvent utiliser ces noms de produits différemment, il examine également comment évaluer leurs configurations réelles et choisir la solution de mouvement de précision adaptée à la robotique et à l’automatisation industrielle.





Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Actionneur rotatif harmonique pour équipements médicaux : répétabilité de ≤10 secondes d’arc et grande rigidité au renversementLes équipements médicaux exigent une précision exceptionnelle, une grande stabilité structurelle et une sécurité de fonctionnement élevée de leurs systèmes de transmission du mouvement. Des robots chirurgicaux et systèmes d’imagerie CT aux équipements de rééducation, les actionneurs doivent garantir une précision de positionnement constante tout en supportant des charges mécaniques complexes. Comment les fabricants peuvent-ils obtenir à la fois une répétabilité élevée et une grande rigidité structurelle dans les applications médicales ? Les actionneurs rotatifs harmoniques HONPINE offrent une répétabilité allant jusqu’à ≤10 secondes d’arc, une transmission sans jeu, une grande rigidité au renversement et des configurations à arbre creux, fournissant des solutions fiables de commande du mouvement pour les équipements médicaux de nouvelle génération.
 Pourquoi le module d’articulation harmonique HONPINE TCHL convient-il aux robots exosquelettes ?Le module d’articulation harmonique HONPINE TCHL est conçu pour les robots exosquelettes qui nécessitent une structure légère, une intégration mécanique compacte et une interaction réactive entre l’humain et le robot. Doté d’un capteur de couple intégré côté sortie, d’une structure hautement intégrée et de configurations de raccordement flexibles, le TCHL offre une solution d’entraînement articulaire pour les exosquelettes des membres inférieurs, les robots d’assistance des membres supérieurs, les équipements de rééducation et les robots portables industriels.
 Comment les réducteurs de précision, les actionneurs rotatifs harmoniques et les moteurs à entraînement direct peuvent-ils améliorer les tables d’indexage de précision ?Comment les fabricants peuvent-ils améliorer la précision, la réponse dynamique et l’intégration des tables d’indexage de précision ? À mesure que la fabrication flexible évolue, les systèmes de transmission traditionnels peuvent rencontrer des difficultés telles que le jeu, des temps de stabilisation longs et une intégration mécanique complexe. Cet article examine comment les réducteurs harmoniques, les actionneurs rotatifs harmoniques, les moteurs couple à entraînement direct (DD) et les réducteurs planétaires offrent des solutions pratiques de modernisation adaptées à différentes conditions de fonctionnement. En adaptant l’architecture de transmission à la précision de positionnement, au temps de cycle d’indexage, à l’inertie de la charge et aux contraintes d’installation, les fabricants peuvent concevoir des systèmes d’indexage de précision plus efficaces et plus fiables.
 Pourquoi les robots de thérapie au chevet ont-ils besoin de modules d’articulation à commande de force ?Un robot de thérapie ne vend pas un bras robotisé ; il délivre une force appliquée au corps humain. La pression, le rythme et la profondeur constituent la prescription, et la commande en position ne permet pas de les contrôler : les tissus mous sont déformables et leurs propriétés évoluent dans le temps, de sorte qu’une même consigne de position peut produire des forces de contact plusieurs fois supérieures ou inférieures selon qu’elle s’exerce sur un muscle ou sur un os. Les modules d’articulation harmoniques à commande de force font de la force de contact une variable en boucle fermée — le seul moyen de garantir la répétabilité du dosage, la sécurité du contact humain et la transmission de la technique du thérapeute. À partir d’une seule photo d’un robot de thérapie au chevet, cet article analyse sa configuration, présente cinq raisons pour lesquelles la commande de force est incontournable, établit les critères de choix entre les solutions TCHL et HAG de HONPINE, puis détaille le budget de résolution du capteur de couple qui détermine les tailles de châssis.
 Actionneur rotatif harmonique pour équipements de calandrage de batteries au lithiumLes équipements de fabrication de batteries au lithium exigent une précision, une stabilité et une efficacité d’intégration accrues à mesure que les procédés de production continuent d’évoluer. Dans les équipements de calandrage, le positionnement précis des rouleaux, le contrôle de la pression et la réponse dynamique sont essentiels pour garantir la qualité et la régularité des électrodes.
Les actionneurs rotatifs harmoniques HONPINE offrent une haute précision, une grande rigidité, une réponse rapide et une intégration compacte pour les équipements de calandrage de batteries au lithium. Grâce à un jeu quasi nul, une densité de couple élevée et des performances fiables de contrôle du mouvement, ils contribuent à améliorer la précision des équipements et la stabilité de la production. Actionneurs articulés robotiques harmoniques pour robots d’inspection de pipelines et autres équipements spécialisésLes robots d’inspection de pipelines fonctionnent dans des environnements étroits et complexes, où l’espace d’installation limité, les exigences de charge élevée, le passage des câbles et le contrôle précis des mouvements constituent des défis majeurs. Un actionneur articulé fiable doit fournir un couple élevé, des dimensions compactes et des performances stables, tout en s’adaptant à des conditions de fonctionnement exigeantes. Les actionneurs articulés robotiques harmoniques intègrent une transmission de précision, un entraînement moteur et des capacités de détection dans une unité de mouvement compacte, ce qui les rend adaptés aux robots d’inspection de pipelines et à d’autres systèmes robotiques spécialisés. Cet article examine les principales exigences de conception des robots d’inspection de pipelines et explique comment les modules articulés robotiques harmoniques HONPINE HPJM contribuent à la réalisation de solutions robotiques compactes, hautes performances et fiables.
 Actionneur harmonique pour équipements de levage : précision, densité de couple et commande de mouvement compacte — IntroductionLes équipements de levage modernes nécessitent davantage que le simple déplacement vertical d'une charge. Les axes de levage robotisés, les modules de levage pour AGV et AMR, les équipements pour semi-conducteurs, les plateformes d'inspection et les treuils spécialisés exigent de plus en plus une densité de couple élevée, un positionnement précis, un faible jeu, une grande rigidité et une commande de mouvement compacte. Un actionneur harmonique intègre un réducteur harmonique à un moteur et, selon la configuration, à des encodeurs, des freins, des variateurs servo et des interfaces de communication dans un module de mouvement compact. Cet article examine comment les actionneurs harmoniques peuvent être appliqués à différents systèmes de levage et pourquoi leur combinaison de précision, de densité de couple, de rigidité et d'intégration les rend adaptés aux applications de levage et de positionnement automatisés.
 Actionneurs rotatifs harmoniques pour équipements de semi-conducteurs : mouvement de précision, conception à arbre creux et commande FOCBonjour à tous, je suis Theodore Li, directeur technique chez HONPINE. Dans les équipements de fabrication de semi-conducteurs, le mouvement rotatif ne consiste pas simplement à faire tourner un mécanisme. L'espace d'installation limité, le routage des câbles et des tubes, la stabilité à basse vitesse, le positionnement précis et les profils de mouvement réglables en continu peuvent tous influencer les performances de la machine. C'est pourquoi les actionneurs rotatifs harmoniques deviennent une solution de mouvement importante pour les équipements de semi-conducteurs. Dans cet article, je vais expliquer comment la transmission harmonique, la commande moteur basée sur FOC, le retour codeur, la conception à grand arbre creux et les interfaces mécaniques flexibles fonctionnent ensemble pour répondre aux exigences pratiques de mouvement dans les semi-conducteurs, sur la base de notre expérience dans le développement d'équipements, le transport suspendu, la manipulation de wafers, le nettoyage et les applications de croissance cristalline.
 Transmission harmonique miniature pour robots chirurgicaux mini-invasifsLes robots chirurgicaux mini-invasifs nécessitent des systèmes de transmission très compacts capables de fournir des mouvements précis dans des espaces mécaniques extrêmement restreints. À mesure que les instruments robotisés deviennent plus petits et plus agiles, les architectures de transmission conventionnelles peuvent rencontrer des difficultés liées à l'encombrement, à l'élasticité des tendons, au frottement, à l'hystérésis et à l'intégration mécanique. Une transmission harmonique miniature constitue une solution potentielle en offrant une transmission de précision à rapport de réduction élevé, un faible jeu et des dimensions compactes dans un faible encombrement mécanique. Dans cet article, j'expliquerai pourquoi la transmission harmonique miniature est pertinente pour la robotique chirurgicale, comparerai les architectures à entraînement par tendon externe et à transmission distale, et examinerai les principales considérations d'ingénierie du réducteur harmonique miniature CSF-mini de HONPINE pour les articulations robotiques compactes, les instruments robotisés flexibles et d'autres mécanismes de précision.
 Pourquoi les systèmes de soudage laser wobble nécessitent-ils un actionneur rotatif harmonique de haute précision ?Le soudage laser wobble est de plus en plus utilisé dans la fabrication de batteries, le soudage de barres omnibus, l’électronique, les dispositifs médicaux, le soudage robotisé et d’autres applications de fabrication de précision où le mouvement du faisceau doit rester précis et répétable. Dans les systèmes mécaniques de soudage wobble, cependant, la qualité de soudage dépend non seulement des paramètres laser, mais aussi de la précision du mécanisme de mouvement rotatif entraînant la tête wobble. Le jeu, une rigidité torsionnelle insuffisante, une densité de couple limitée et les erreurs de positionnement peuvent affecter directement la trajectoire réelle du faisceau et la stabilité du bain de fusion. C’est pourquoi une solution de mouvement rotatif de haute précision devient un élément important des équipements modernes de soudage laser wobble. Un actionneur rotatif harmonique associe une transmission de précision, une grande rigidité, un faible jeu et une intégration compacte, ce qui le rend parfaitement adapté aux têtes wobble mécaniques nécessitant un mouvement rotatif contrôlé sous charges dynamiques.