Transmission harmonique miniature pour robots chirurgicaux mini-invasifs
Pourquoi les robots chirurgicaux mini-invasifs nécessitent-ils une transmission de précision miniature?
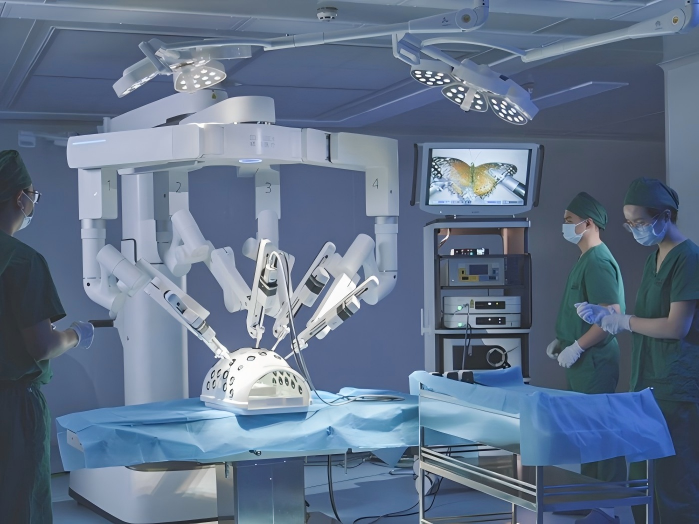
Les robots chirurgicaux mini-invasifs imposent certaines des exigences les plus strictes aux systèmes de transmission de précision.
Contrairement aux robots industriels conventionnels, un robot chirurgical doit réaliser des mouvements précis dans un encombrement mécanique très restreint. Le système de transmission peut devoir commander un petit instrument chirurgical, une articulation de poignet, un effecteur terminal ou un mécanisme flexible, tout en conservant des dimensions compactes, un faible jeu, une grande précision de positionnement et une répétabilité fiable.
Le défi devient encore plus important lorsque le mécanisme de transmission doit être intégré à proximité de l'extrémité distale d'un instrument chirurgical.
C'est là qu'unréducteur harmonique miniature peut constituer une option de transmission importante.
HONPINE développe dessolutions de réducteurs harmoniques miniatures pour les mécanismes robotiques compacts où les réducteurs conventionnels peuvent occuper trop d'espace ou introduire un jeu de transmission excessif.
La série HONPINECSF-mini est conçue selon les exigences des systèmes miniatures de mouvement de précision et offre une solution de transmission compacte pour des applications telles que la robotique chirurgicale, les articulations robotiques miniatures, les instruments de précision, les mécanismes optiques et d'autres équipements à espace restreint.
Deux architectures de transmission pour les robots chirurgicaux mini-invasifs
L'architecture de transmission influence fortement la manière dont un réducteur harmonique peut être intégré à un système robotique chirurgical.
Du point de vue mécanique, deux approches sont particulièrement pertinentes.
Actionnement externe avec transmission par câbles
Dans une architecture à entraînement externe, le moteur et le mécanisme de réduction sont placés à l'extérieur du corps du patient ou à l'extérieur de la tige étroite de l'instrument.
L'unité d'entraînement externe génère le mouvement requis, tandis que des câbles ou des cordons transmettent le mouvement à travers la tige de l'instrument jusqu'au mécanisme distal.
Pour cette architecture, le mini-réducteur harmonique ne doit pas nécessairement être installé à l'intérieur même de l'instrument chirurgical.
Le réducteur harmonique peut plutôt être intégré dans l'actionneur externe ou le module d'entraînement.
Cette configuration offre davantage d'espace disponible pour les composants de transmission et peut simplifier l'accès pour la maintenance et l'intégration du système.
Le principal défi d'ingénierie se déplace alors vers le système de transmission par câbles.
L'élasticité des câbles, le frottement, le cheminement, la prétension et l'hystérésis peuvent influencer la relation entre le mouvement côté moteur et le mouvement à l'extrémité distale. À mesure que la distance entre l'actionneur et l'effecteur terminal augmente, ces effets peuvent devenir de plus en plus importants pour une commande de mouvement de haute précision.
Réducteur harmonique miniature intégré à l'instrument distal
Une architecture différente place la transmission miniature directement à l'intérieur de l'instrument ou à proximité de l'articulation distale du poignet.
Dans cette configuration, un réducteur harmonique miniature peut potentiellement remplacer une partie du long chemin de transmission par câbles.
L'actionneur et le mécanisme de réduction sont positionnés beaucoup plus près de l'articulation mobile, ce qui permet une transmission plus directe.
Cette architecture est particulièrement intéressante pour les robots chirurgicaux compacts de nouvelle génération, les robots endoscopiques flexibles, les instruments robotiques miniatures et d'autres systèmes où les performances de mouvement distal sont essentielles.
Cependant, les exigences d'ingénierie deviennent sensiblement plus strictes.
Le réducteur harmonique doit occuper un espace extrêmement réduit tout en fournissant le couple requis, les performances de positionnement, la résistance mécanique et la fiabilité en service nécessaires.
Pourquoi un réducteur harmonique miniature peut-il être précieux au niveau de l'articulation d'un instrument robotique?
L'un des avantages fondamentaux du rapprochement de la transmission vers l'articulation est la réduction des longs chemins de transmission flexibles.
Un mécanisme entraîné par câbles peut introduire de l'élasticité et de l'hystérésis entre l'actionneur et l'articulation distale. Ces effets peuvent compliquer les stratégies de commande précise de position et de force.
Avec un réducteur harmonique miniature placé plus près de l'articulation, le chemin de transmission peut devenir plus compact et mécaniquement plus direct.
Cela peut offrir plusieurs avantages potentiels en matière d'ingénierie :
Élasticité de transmission réduite
Un chemin de transmission mécanique plus court peut réduire l'influence des longs câbles et cordons flexibles sur la réponse du mouvement.
Commande d'articulation plus directe
Placer le mécanisme de réduction près de l'articulation peut rendre plus directe la relation entre le mouvement de l'actionneur et celui de l'articulation.
Transmission de précision compacte
Un réducteur harmonique miniature peut fournir un rapport de réduction élevé dans un encombrement d'installation limité.
Mouvement à faible jeu
Un faible jeu de transmission est important lorsque l'articulation distale nécessite un positionnement bidirectionnel précis.
Fort potentiel d'intégration
Un réducteur miniature peut être intégré avec des moteurs miniatures, des encodeurs, des roulements et d'autres composants afin de créer une articulation robotique compacte.
Ces caractéristiques rendent la technologie de transmission harmonique miniature particulièrement intéressante pour les instruments robotiques avancés.
Le défi central : la taille de la transmission
La miniaturisation est l'un des plus grands défis d'ingénierie des systèmes de transmission pour robots chirurgicaux.
Un robot industriel conventionnel peut disposer d'un espace d'installation suffisant pour un réducteur, un moteur, un roulement, un encodeur et un frein relativement grands.
Un instrument chirurgical est fondamentalement différent.
L'encombrement mécanique peut être extrêmement limité, en particulier près de l'extrémité distale de l'instrument.
Lorsque le diamètre disponible se rapproche de quelques millimètres seulement ou de l'échelle du centimètre, chaque composant devient partie intégrante du problème d'intégration.
Le réducteur doit partager l'espace avec le moteur, les roulements, l'encodeur, les composants structurels, le câblage et d'autres mécanismes.
Cela crée un équilibre d'ingénierie difficile :
Des dimensions plus petites ne peuvent pas se faire au détriment des performances de transmission requises.
C'est l'un des domaines où la technologie des réducteurs harmoniques miniatures devient particulièrement exigeante.
Pourquoi miniaturiser un réducteur harmonique ne consiste pas simplement à réduire l'échelle d'un réducteur standard?
Une idée reçue courante consiste à penser qu'un réducteur harmonique miniature peut être créé en réduisant simplement les dimensions d'un réducteur harmonique plus grand.
En pratique, la miniaturisation introduit un ensemble différent de défis de fabrication et d'ingénierie.
À mesure que la taille des composants critiques diminue, les tolérances de fabrication deviennent de plus en plus importantes par rapport aux dimensions globales des composants.
La couronne flexible, la couronne rigide, le générateur d'ondes, les interfaces de roulement et les autres composants de précision doivent conserver les relations géométriques requises dans un encombrement mécanique très réduit.
Dans le même temps, la structure plus petite doit toujours supporter des charges répétées et maintenir des caractéristiques d'engrènement stables.
Cela signifie que le développement de réducteurs harmoniques miniatures exige davantage qu'une mise à l'échelle géométrique.
Il exige une optimisation dédiée de la structure, des matériaux, des procédés de fabrication, des tolérances d'assemblage et de la validation des performances.
HONPINE CSF-Mini : transmission harmonique miniature pour systèmes robotiques compacts
La série de réducteurs harmoniques miniatures CSF-mini de HONPINE est développée pour les applications de transmission de précision compactes où l'espace d'installation est une contrainte critique.
La gamme CSF-mini offre une solution aux ingénieurs qui cherchent à intégrer une réduction harmonique dans des mécanismes robotiques plus petits sans utiliser un réducteur harmonique conventionnel de grande taille.
Selon l'architecture système requise, un réducteur harmonique miniature peut être associé à un moteur, un encodeur, un roulement et un système de commande pour créer une articulation de précision compacte.
Cette architecture est pertinente pour les articulations de robots miniatures, les instruments robotiques, les mécanismes optiques, les systèmes de positionnement de précision et d'autres applications où le volume de transmission affecte directement la conception globale de l'équipement.
Pour la robotique médicale et chirurgicale, la méthode d'intégration spécifique doit être évaluée en fonction de l'architecture complète de l'instrument et des exigences système applicables.
CSF-Mini pour les articulations robotiques miniatures
Les articulations robotiques miniatures exigent une combinaison de caractéristiques qu'il peut être difficile d'obtenir simultanément.
L'articulation doit être suffisamment petite pour s'intégrer dans l'encombrement mécanique disponible, tout en fournissant un couple de sortie suffisant et un mouvement bidirectionnel précis.
Un réducteur harmonique miniature peut servir d'étage de réduction entre un moteur compact et l'articulation robotique.
L'architecture qui en résulte peut être utilisée dans des applications où les concepteurs doivent concilier :
Espace d'installation limité
Rapport de réduction élevé
Faible jeu
Positionnement angulaire précis
Intégration mécanique compacte
Mouvement bidirectionnel répété
Densité de couple élevée
Ces exigences concernent non seulement les robots chirurgicaux, mais aussi les manipulateurs miniatures, les robots flexibles, les mécanismes d'inspection, les systèmes optiques et les articulations robotiques spécialisées.
Réducteur harmonique miniature pour systèmes robotiques endoscopiques et flexibles
Les robots endoscopiques flexibles introduisent un niveau supplémentaire de complexité mécanique.
L'instrument doit naviguer à travers un passage restreint tout en commandant plusieurs degrés de liberté à l'extrémité distale.
Les mécanismes de transmission longs traditionnels peuvent introduire du frottement, de l'élasticité, de l'hystérésis et une complexité de cheminement.
Un réducteur harmonique miniature intégré près d'une articulation distale offre une approche de conception fondamentalement différente.
Au lieu de transmettre tous les mouvements depuis un actionneur relativement éloigné à travers un long mécanisme flexible, le mécanisme de réduction peut être positionné plus près de l'articulation.
Cela peut simplifier le chemin de transmission mécanique et potentiellement améliorer la contrôlabilité du mécanisme distal.
Cependant, une telle intégration exige un examen attentif de l'espace disponible, du comportement thermique, des exigences de stérilisation, de l'étanchéité, des matériaux, de la lubrification, de l'assemblage et de l'architecture globale du dispositif médical.
Ces exigences doivent être évaluées au niveau du système plutôt qu'en sélectionnant le réducteur uniquement sur la base de ses dimensions extérieures.
La précision devient plus importante à mesure que la transmission diminue
La miniaturisation accroît l'importance de la précision de fabrication.
Lorsque le réducteur devient plus petit, même un faible écart dimensionnel peut représenter une proportion importante de la géométrie du composant.
Pour cette raison, les performances d'un réducteur harmonique miniature dépendent fortement de la précision de ses composants critiques et de leur relation d'assemblage.
HONPINE se concentre sur la constance de fabrication des composants clés de transmission, notamment la couronne flexible, la couronne rigide et le générateur d'ondes.
Pour les applications miniatures, l'objectif n'est pas simplement de fabriquer un réducteur plus petit.
L'objectif est de maintenir des caractéristiques de transmission stables dans un encombrement mécanique considérablement réduit.
Faible jeu dans la transmission robotique miniature
Le jeu devient particulièrement important lorsqu'un réducteur miniature est utilisé pour le positionnement robotique de précision.
Dans un mécanisme robotique chirurgical, de faibles erreurs angulaires au niveau de l'étage de transmission peuvent influencer la position finale d'un instrument distal.
L'effet devient encore plus significatif lorsque l'instrument comporte plusieurs articulations ou lorsque les erreurs s'accumulent dans un mécanisme sériel.
Un réducteur harmonique miniature à faible jeu peut aider à réduire le jeu mécanique au sein de l'étage de réduction et fournir une relation plus prévisible entre la rotation du moteur et le mouvement de sortie.
Toutefois, la précision réelle du système dépend de bien plus que du réducteur.
La résolution de l'encodeur, le jeu des roulements, la déformation structurelle, la commande du moteur, les tolérances d'assemblage et l'architecture mécanique contribuent tous aux performances finales de positionnement.
Le réducteur harmonique miniature doit donc être évalué comme partie intégrante du système complet de commande de mouvement.
La taille n'est qu'un élément de la sélection d'un réducteur harmonique miniature
Pour un mécanisme robotique très compact, choisir le plus petit réducteur possible n'est pas nécessairement la meilleure solution.
Le réducteur doit être évalué selon l'ensemble des exigences de fonctionnement.
Les considérations importantes comprennent le couple de sortie, le rapport de réduction, la vitesse de rotation, la charge admissible, le jeu, la rigidité torsionnelle, le cycle de fonctionnement, les dimensions d'installation, la configuration de l'arbre, l'agencement des roulements, l'intégration de l'encodeur et les exigences environnementales.
Pour la robotique chirurgicale, des exigences supplémentaires au niveau du système peuvent également s'appliquer selon que la transmission est positionnée à l'intérieur ou à l'extérieur de la partie de l'instrument en contact avec le patient.
Cette distinction est essentielle.
Un réducteur destiné à un actionneur externe ne doit pas être automatiquement considéré comme adapté à l'intégration dans un instrument chirurgical distal.
La sélection finale doit reposer sur la conception complète de l'instrument et sur les exigences de validation applicables.
Entraînement externe ou réducteur harmonique miniature distal ?
Le choix entre une architecture externe entraînée par câbles et un réducteur harmonique miniature distal dépend des priorités du système robotique.
Une architecture à entraînement externe peut offrir davantage d'espace d'installation pour le moteur et le mécanisme de réduction et peut simplifier l'accès mécanique.
Un réducteur harmonique miniature distal peut fournir une architecture de transmission plus compacte et plus directe, réduisant potentiellement l'influence de la longue transmission par câbles.
Aucune des deux architectures n'est universellement supérieure.
La solution appropriée dépend du diamètre de l'instrument, du nombre de degrés de liberté, du couple d'articulation requis, de la précision du mouvement, de la distance de transmission, des conditions environnementales, de la stratégie de stérilisation et de l'architecture globale du système.
Pour cette raison, HONPINE recommande d'évaluer l'architecture de transmission avant de sélectionner le modèle de réducteur.
Pourquoi les réducteurs harmoniques miniatures sont-ils pertinents pour l'avenir de la robotique chirurgicale?
Alors que les systèmes robotiques chirurgicaux continuent de devenir plus petits et plus agiles, la technologie de transmission doit évoluer en conséquence.
Les futurs instruments robotiques pourraient nécessiter davantage de degrés de liberté dans des encombrements mécaniques plus réduits.
Cela crée une demande pour des moteurs, encodeurs, roulements, transmissions et systèmes de commande intégrés toujours plus compacts.
Un réducteur harmonique miniature offre une solution potentielle pour obtenir une transmission de précision à rapport élevé dans un espace limité.
Cette technologie est particulièrement pertinente lorsque le mécanisme robotique exige des dimensions compactes, un mouvement angulaire précis et un faible jeu mécanique.
Pour HONPINE, la transmission harmonique miniature ne se limite pas à une architecture particulière de robot médical.
Les mêmes principes d'ingénierie peuvent également s'appliquer aux articulations robotiques miniatures, aux systèmes de positionnement optique, aux instruments de précision, aux manipulateurs compacts et à d'autres mécanismes à espace restreint.
Pourquoi choisir HONPINE pour les solutions de réducteurs harmoniques miniatures ?
HONPINE développe des produits de réducteurs harmoniques pour les systèmes de mouvement de précision où la taille, la précision, les performances de transmission et les exigences d'intégration doivent être considérées conjointement.
La série CSF-mini offre une option de réducteur harmonique miniature aux ingénieurs qui développent des mécanismes robotiques et de précision compacts.
HONPINE peut accompagner les clients dans l'évaluation de la taille du réducteur, du rapport de réduction, des exigences de sortie, de la configuration d'installation et des exigences d'intégration selon l'application cible.
Pour les systèmes robotiques avancés, la solution de transmission la plus adaptée n'est pas toujours le plus petit réducteur disponible.
C'est le réducteur qui fournit les performances de transmission requises tout en s'intégrant à l'architecture mécanique et en prenant en charge les conditions de fonctionnement nécessaires.
Cette approche au niveau du système est particulièrement importante lors du développement d'articulations robotiques miniatures et de mécanismes très contraints.
Conclusion
La robotique chirurgicale mini-invasive représente l'un des domaines d'application les plus exigeants pour la transmission de précision miniature.
Que le système utilise un actionneur externe avec transmission par câbles ou intègre directement un réducteur miniature dans une articulation robotique distale, l'architecture de transmission doit répondre à de fortes contraintes de taille, de précision, de réponse mécanique et de fiabilité.
Un réducteur harmonique miniature peut offrir une solution de transmission intéressante lorsqu'un réducteur compact, à rapport élevé et à faible jeu est requis.
La série CSF-mini de HONPINE est conçue pour répondre aux exigences des systèmes miniatures de mouvement de précision et offre une option compacte de mini-réducteur harmonique pour les articulations robotiques, les instruments de précision, les mécanismes optiques et d'autres applications à espace restreint.
Pour les robots mini-invasifs et les systèmes robotiques miniatures de nouvelle génération, le défi ne consiste plus simplement à atteindre une haute précision de transmission.
Le défi consiste à atteindre cette précision dans un encombrement mécanique extrêmement limité.
C'est là que la technologie de transmission harmonique miniature prend une importance croissante.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
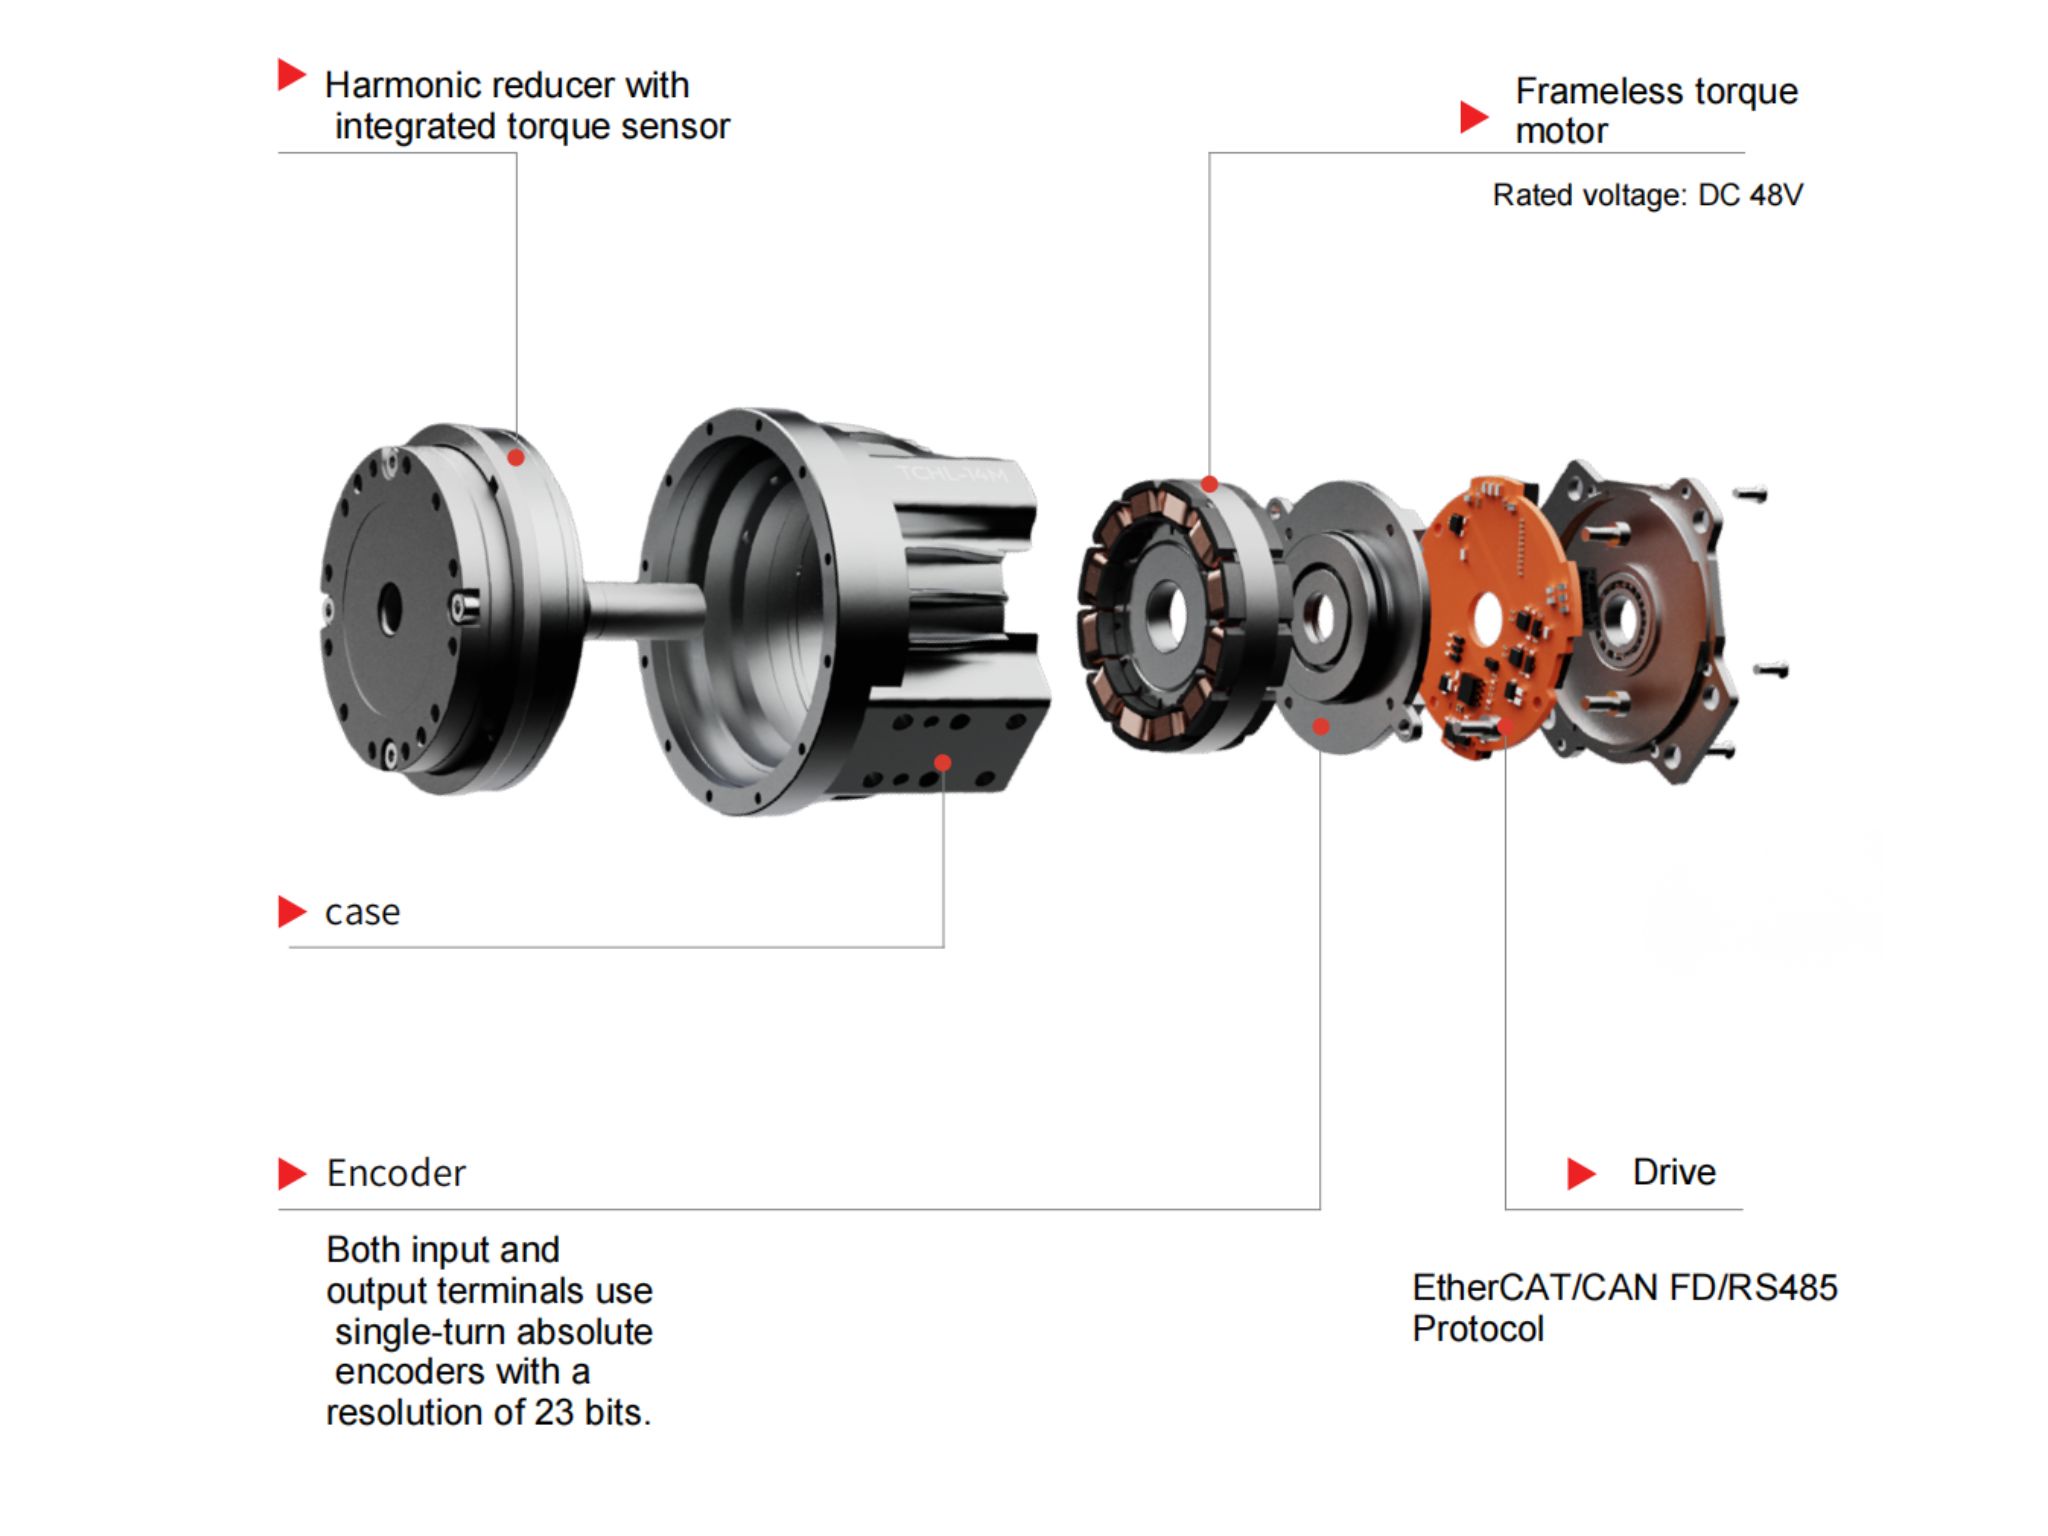
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
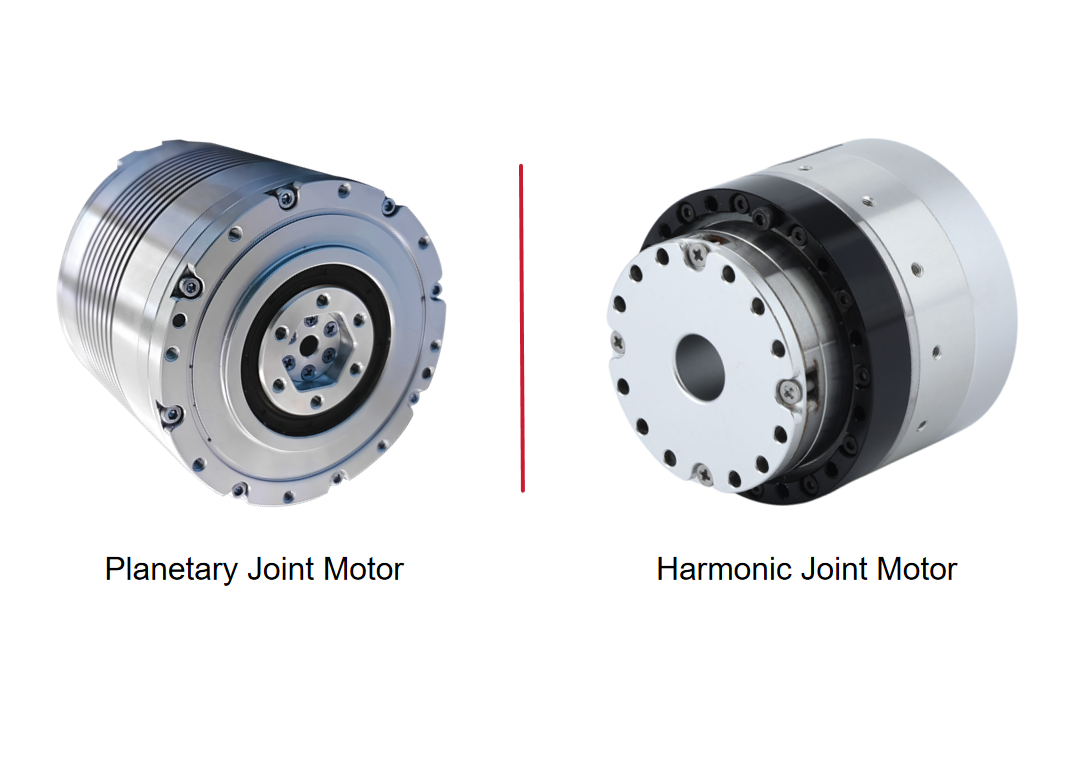
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Les robots humanoïdes légers commencent par une transmission de précisionÀ mesure que les robots humanoïdes passent des prototypes expérimentaux aux applications pratiques, la conception légère, l’efficacité énergétique, les performances de mouvement et la fiabilité à long terme deviennent de plus en plus importantes. Au cœur de ces défis se trouve la transmission de précision. Des réducteurs harmoniques et des articulations légères pour robots aux kits de développement intégrés, la conception de chaque composant essentiel affecte directement les performances globales d’un robot humanoïde. Dans cet article, Allen Li, fondateur de HONPINE, partage son point de vue sur la manière dont la technologie de transmission de précision peut soutenir le développement de robots humanoïdes légers et sur la façon dont HONPINE étend son expertise des réducteurs harmoniques aux articulations légères pour robots et aux solutions robotiques intégrées.
 Actionneurs rotatifs harmoniques pour équipements de semi-conducteurs : mouvement de précision, conception à arbre creux et commande FOCBonjour à tous, je suis Theodore Li, directeur technique chez HONPINE. Dans les équipements de fabrication de semi-conducteurs, le mouvement rotatif ne consiste pas simplement à faire tourner un mécanisme. L'espace d'installation limité, le routage des câbles et des tubes, la stabilité à basse vitesse, le positionnement précis et les profils de mouvement réglables en continu peuvent tous influencer les performances de la machine. C'est pourquoi les actionneurs rotatifs harmoniques deviennent une solution de mouvement importante pour les équipements de semi-conducteurs. Dans cet article, je vais expliquer comment la transmission harmonique, la commande moteur basée sur FOC, le retour codeur, la conception à grand arbre creux et les interfaces mécaniques flexibles fonctionnent ensemble pour répondre aux exigences pratiques de mouvement dans les semi-conducteurs, sur la base de notre expérience dans le développement d'équipements, le transport suspendu, la manipulation de wafers, le nettoyage et les applications de croissance cristalline.
 Transmission harmonique miniature pour robots chirurgicaux mini-invasifsLes robots chirurgicaux mini-invasifs nécessitent des systèmes de transmission très compacts capables de fournir des mouvements précis dans des espaces mécaniques extrêmement restreints. À mesure que les instruments robotisés deviennent plus petits et plus agiles, les architectures de transmission conventionnelles peuvent rencontrer des difficultés liées à l'encombrement, à l'élasticité des tendons, au frottement, à l'hystérésis et à l'intégration mécanique. Une transmission harmonique miniature constitue une solution potentielle en offrant une transmission de précision à rapport de réduction élevé, un faible jeu et des dimensions compactes dans un faible encombrement mécanique. Dans cet article, j'expliquerai pourquoi la transmission harmonique miniature est pertinente pour la robotique chirurgicale, comparerai les architectures à entraînement par tendon externe et à transmission distale, et examinerai les principales considérations d'ingénierie du réducteur harmonique miniature CSF-mini de HONPINE pour les articulations robotiques compactes, les instruments robotisés flexibles et d'autres mécanismes de précision.
 Comment choisir un actionneur d’articulation robotique : 3 critères clés à vérifier pour les ingénieurs ?Le choix d’un actionneur d’articulation robotique est une décision d’ingénierie qui affecte non seulement le couple et les performances de mouvement, mais aussi la stabilité du contrôle, l’intégration mécanique et le temps de développement. Pour les robots industriels, les robots collaboratifs, les robots humanoïdes et autres systèmes robotiques, l’actionneur approprié doit correspondre aux exigences réelles de chaque articulation tout en restant compatible avec le moteur, l’encodeur, le contrôleur, le réseau de communication et l’architecture d’alimentation du robot. Dans cet article, j’expliquerai trois critères clés que les ingénieurs doivent évaluer lors de la sélection d’un actionneur d’articulation robotique : l’adéquation du couple et du rapport de réduction, la compatibilité de l’encodeur et des communications, ainsi que la documentation technique et le support d’ingénierie du fabricant.
 Solution d’articulation pour robots extérieurs : module d’articulation harmonique avec capteur de couple intégréBonjour à tous, je suis Theodore Li, directeur technique chez HONPINE. Alors que les robots évoluent au-delà des environnements d’usine contrôlés, les applications robotiques extérieures créent de nouvelles exigences en matière de conception des articulations robotiques. La pluie, la poussière, l’humidité, les variations de température, les conditions de basse température et les charges externes imprévisibles peuvent tous affecter les performances d’une articulation robotique sur le terrain. Dans ces environnements, une articulation doit offrir plus qu’une rotation précise. Elle doit également assurer un retour de couple fiable, une protection environnementale adaptée, un fonctionnement stable malgré les variations de température et une intégration mécanique pratique. Dans cet article, j’expliquerai les principales considérations techniques qui sous-tendent notre solution d’articulation pour robots extérieurs, notamment le module d’articulation harmonique, le capteur de couple intégré, la protection IP65, la lubrification à basse température, la protection de la sortie de câble et l’intégration mécanique, sur la base de notre expérience dans des applications robotiques extérieures telles que l’installation de panneaux solaires, la construction et les robots de nettoyage.







Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Actionneurs rotatifs harmoniques pour équipements de semi-conducteurs : mouvement de précision, conception à arbre creux et commande FOCBonjour à tous, je suis Theodore Li, directeur technique chez HONPINE. Dans les équipements de fabrication de semi-conducteurs, le mouvement rotatif ne consiste pas simplement à faire tourner un mécanisme. L'espace d'installation limité, le routage des câbles et des tubes, la stabilité à basse vitesse, le positionnement précis et les profils de mouvement réglables en continu peuvent tous influencer les performances de la machine. C'est pourquoi les actionneurs rotatifs harmoniques deviennent une solution de mouvement importante pour les équipements de semi-conducteurs. Dans cet article, je vais expliquer comment la transmission harmonique, la commande moteur basée sur FOC, le retour codeur, la conception à grand arbre creux et les interfaces mécaniques flexibles fonctionnent ensemble pour répondre aux exigences pratiques de mouvement dans les semi-conducteurs, sur la base de notre expérience dans le développement d'équipements, le transport suspendu, la manipulation de wafers, le nettoyage et les applications de croissance cristalline.
 Transmission harmonique miniature pour robots chirurgicaux mini-invasifsLes robots chirurgicaux mini-invasifs nécessitent des systèmes de transmission très compacts capables de fournir des mouvements précis dans des espaces mécaniques extrêmement restreints. À mesure que les instruments robotisés deviennent plus petits et plus agiles, les architectures de transmission conventionnelles peuvent rencontrer des difficultés liées à l'encombrement, à l'élasticité des tendons, au frottement, à l'hystérésis et à l'intégration mécanique. Une transmission harmonique miniature constitue une solution potentielle en offrant une transmission de précision à rapport de réduction élevé, un faible jeu et des dimensions compactes dans un faible encombrement mécanique. Dans cet article, j'expliquerai pourquoi la transmission harmonique miniature est pertinente pour la robotique chirurgicale, comparerai les architectures à entraînement par tendon externe et à transmission distale, et examinerai les principales considérations d'ingénierie du réducteur harmonique miniature CSF-mini de HONPINE pour les articulations robotiques compactes, les instruments robotisés flexibles et d'autres mécanismes de précision.
 Pourquoi les systèmes de soudage laser wobble nécessitent-ils un actionneur rotatif harmonique de haute précision ?Le soudage laser wobble est de plus en plus utilisé dans la fabrication de batteries, le soudage de barres omnibus, l’électronique, les dispositifs médicaux, le soudage robotisé et d’autres applications de fabrication de précision où le mouvement du faisceau doit rester précis et répétable. Dans les systèmes mécaniques de soudage wobble, cependant, la qualité de soudage dépend non seulement des paramètres laser, mais aussi de la précision du mécanisme de mouvement rotatif entraînant la tête wobble. Le jeu, une rigidité torsionnelle insuffisante, une densité de couple limitée et les erreurs de positionnement peuvent affecter directement la trajectoire réelle du faisceau et la stabilité du bain de fusion. C’est pourquoi une solution de mouvement rotatif de haute précision devient un élément important des équipements modernes de soudage laser wobble. Un actionneur rotatif harmonique associe une transmission de précision, une grande rigidité, un faible jeu et une intégration compacte, ce qui le rend parfaitement adapté aux têtes wobble mécaniques nécessitant un mouvement rotatif contrôlé sous charges dynamiques.
 Quand la direction d’un moteur hors-bord nécessite-t-elle un actionneur rotatif harmonique ?La direction des moteurs hors-bord électriques évolue d’une simple fonction mécanique vers une application de contrôle de mouvement de précision. Cet article explique dans quels cas un actionneur rotatif harmonique constitue une solution adaptée et examine le rôle de la transmission de précision, du faible jeu, de la forte densité de couple, du retour d’information par encodeur et de l’intégration mécanique compacte. Il explore également les applications dans les bateaux électriques, les navires de surface autonomes, les bateaux sans équipage, la robotique marine et la propulsion marine électrique, afin d’aider les ingénieurs à sélectionner l’actionneur rotatif approprié en fonction du couple de direction, de la vitesse, de la précision de positionnement, des conditions de fonctionnement et des exigences d’installation.
 Comment choisir le bon actionneur d’articulation robotique pour des applications robotiques spécialisées ?Choisir le bon actionneur d’articulation robotique ne consiste plus simplement à comparer les spécifications de couple ou à sélectionner séparément un moteur et un réducteur. À mesure que les robots humanoïdes, les robots collaboratifs, les bras robotisés industriels, les robots médicaux, les manipulateurs mobiles et les systèmes robotiques spécialisés se diversifient, les fabricants de robots doivent simultanément équilibrer le couple, la vitesse, la précision, la rigidité, le poids, l’espace d’installation, le retour d’information, la communication et la sécurité. Cet article explique comment les ingénieurs peuvent choisir le bon actionneur d’articulation à réducteur harmonique ou le bon moteur d’articulation robotique en partant du problème d’application réel et en élaborant une solution au niveau de l’articulation qui correspond à la structure mécanique et aux exigences de commande du robot complet.
 Actionneur rotatif harmonique pour axe rotatif CNC : une solution de précision pour les machines de gravureDécouvrez comment les actionneurs rotatifs harmoniques améliorent les performances des axes rotatifs CNC des machines de gravure à 4 et 5 axes grâce à un positionnement précis, un faible jeu, une rigidité élevée et une intégration compacte.
 12 conseils pour choisir la transmission de table rotative CNC adaptée : réducteur harmonique, actionneur rotatif harmonique, moteur DD et réducteur planétaireDécouvrez comment choisir la transmission de table rotative CNC adaptée en fonction de la précision, du jeu, du couple, de la vitesse, de la rigidité, de la stabilité thermique et de l’intégration. Comparez les réducteurs harmoniques, les actionneurs rotatifs harmoniques, les moteurs DD, les réducteurs RV et les réducteurs planétaires.
 Mini réducteur harmonique pour petits bras robotisés et robots de bureau à 6 axes
 Applications des robots d’inspection : pourquoi les moteurs à engrenages harmoniques sont-ils la solution de mouvement privilégiée ?Les robots d’inspection sont devenus indispensables dans les industries modernes. Ils aident les entreprises à automatiser l’inspection des équipements, à améliorer la sécurité des travailleurs et à collecter des données opérationnelles de haute qualité. Des usines de fabrication et centrales électriques aux installations pétrolières et gazières, entrepôts, réseaux ferroviaires et villes intelligentes, les robots d’inspection autonomes transforment la maintenance et la gestion des actifs.
Chaque mouvement d’un robot d’inspection, qu’il s’agisse de faire pivoter une caméra thermique, de positionner un scanner LiDAR ou d’actionner un bras d’inspection, dépend de la précision de son système de mouvement. Les motoréducteurs harmoniques HONPINE combinent un jeu quasi nul, un format compact, une densité de couple élevée et une précision de positionnement exceptionnelle, ce qui en fait une solution idéale pour les robots d’inspection de nouvelle génération. Quels sont les critères les plus importants lors du choix d’un réducteur harmonique miniature pour robots médicaux ?Les moteurs-réducteurs de précision pour robots à usage intensif permettent de choisir plus judicieusement un réducteur harmonique miniature pour robots médicaux — en améliorant la précision, la fiabilité et l’intégration compacte grâce à des recommandations d’experts.