Actionneurs articulés robotiques harmoniques pour robots d’inspection de pipelines et autres équipements spécialisés
Actionneurs articulaires robotiques harmoniquespour robots de canalisation et autres équipements spécialisés
Qu’est-ce qu’un robot de canalisation ?
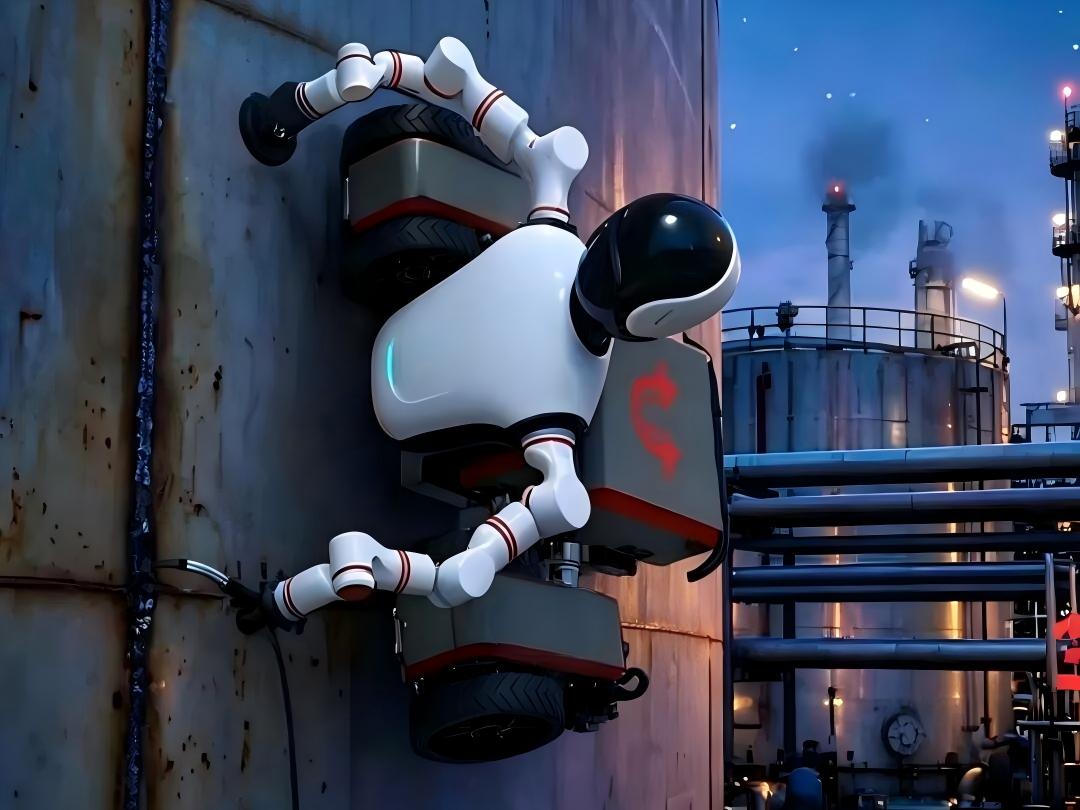
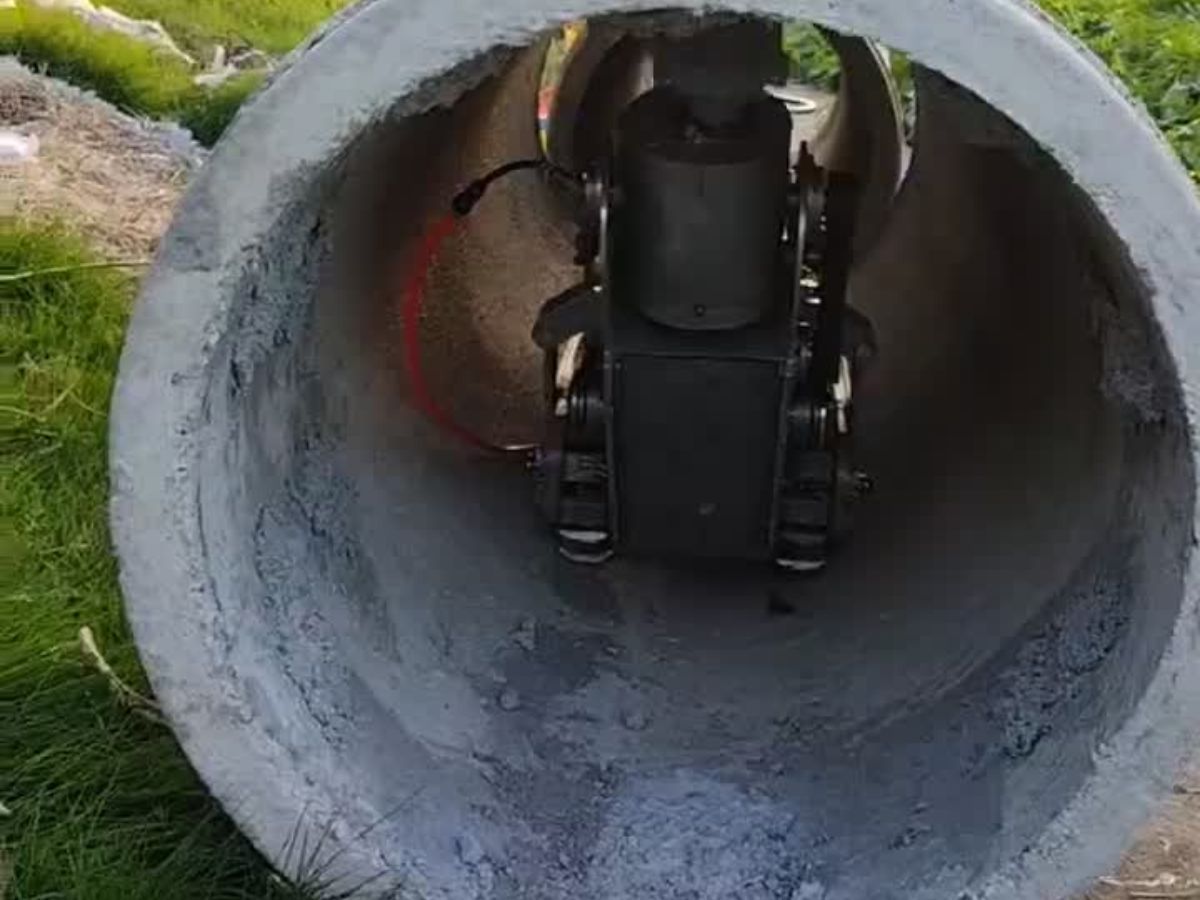
Un robot de canalisation est un système mécatronique conçu pour se déplacer automatiquement à l’intérieur ou à l’extérieur de canalisations étroites tout en transportant un ou plusieurs capteurs, dispositifs d’inspection ou mécanismes de fonctionnement. Il peut effectuer diverses tâches liées aux canalisations grâce à une commande à distance par du personnel ou à un contrôle informatique automatisé.
En tant que catégorie importante de robots spécialisés, les robots de canalisation sont principalement utilisés pour remplacer les opérations manuelles lors de l’inspection, de la réparation, du nettoyage et de la maintenance des canalisations. Ils sont largement utilisés dans des secteurs et applications tels que le pétrole et le gaz, l’industrie chimique, le drainage municipal, l’énergie nucléaire et d’autres environnements exigeants.
Quels défis doivent être relevés lors de la conception de robots de canalisation ?
1. Espace d’installation extrêmement limité
L’une des principales contraintes des robots de canalisation est l’espace d’installation extrêmement limité. Comme le robot doit se déplacer à l’intérieur des canalisations, diriger sa trajectoire, s’articuler et accomplir diverses tâches, ses mécanismes articulaires doivent fonctionner dans un espace très restreint.
Si l’actionneur articulaire est trop volumineux, il peut facilement entrer en contact avec la paroi de la canalisation et limiter la mobilité du robot.
2. Exigences de couple élevé dans un format compact
Les articulations des robots de canalisation doivent surmonter de multiples charges, notamment le poids propre du robot, le frottement contre la paroi du tuyau, la résistance lors de la montée, les charges de direction et d’autres forces externes.
L’actionneur articulaire doit donc fournir un rapport de réduction relativement élevé et un couple de sortie suffisant dans un format compact.
3. Contrôle précis des mouvements dans des environnements complexes
Les robots de canalisation doivent souvent embarquer des caméras, des systèmes d’inspection visuelle, des équipements de contrôle par ultrasons, des systèmes d’inspection laser et d’autres dispositifs.
Parallèlement, ils doivent effectuer un contrôle précis des mouvements et une planification de trajectoire dans des environnements complexes et potentiellement difficiles. Cela impose des exigences plus élevées aux actionneurs articulaires du robot en matière de précision de positionnement, d’intégration et de fiabilité.
Pourquoi les modules articulaires robotiques harmoniques sont-ils adaptés aux robots de canalisation ?
Sur la base de ces exigences, les modules articulaires robotiques harmoniques constituent une solution très adaptée à de nombreuses applications de robots de canalisation.
Quelles caractéristiques un module articulaire robotique harmonique doit-il posséder pour les robots de canalisation ?
1. Structure creuse pour le passage des câbles
Une structure articulaire creuse est particulièrement importante pour les robots de canalisation.
Pendant le fonctionnement, les câbles et le câblage peuvent être soumis à des torsions, des tractions, de l’abrasion ou d’autres contraintes mécaniques. Une conception creuse permet aux câbles et aux lignes de signal de passer par le centre de l’articulation, ce qui facilite l’organisation du câblage interne et réduit les interférences potentielles avec les mouvements du robot.
Cela peut également contribuer à réduire les risques de sécurité associés aux câbles exposés ou mal acheminés.
2. Densité de couple élevée
La densité de couple est un autre paramètre important pour les actionneurs articulaires des robots de canalisation.
Une densité de couple élevée signifie que l’articulation peut générer un couple de sortie plus élevé dans un encombrement de taille et de poids identiques ou similaires. Cela permet aux robots de canalisation d’atteindre une capacité de charge supérieure sans augmenter sensiblement les dimensions globales du robot.
3. Dimensions intégrées compactes
Les dimensions globales du module articulaire robotique harmonique intégré constituent également un critère important lors de la sélection du produit.
La taille de l’articulation affecte directement les dimensions globales du robot de canalisation. Pour les robots opérant dans des canalisations étroites, l’exigence la plus élémentaire est simple : le robot et ses articulations doivent pouvoir être physiquement logés à l’intérieur de la canalisation.
Par conséquent, des dimensions articulaires compactes et un niveau élevé d’intégration fonctionnelle sont des facteurs importants lors de la sélection d’un actionneur articulaire pour les applications de robots de canalisation.
Module articulaire robotique harmonique HONPINE HPJM pour robots spécialisés
Sur la base de ces exigences, le module articulaire robotique harmonique HPJM de HONPINE est bien adapté aux applications nécessitant des dimensions compactes, une densité de couple élevée et des capacités de mouvement intégrées.
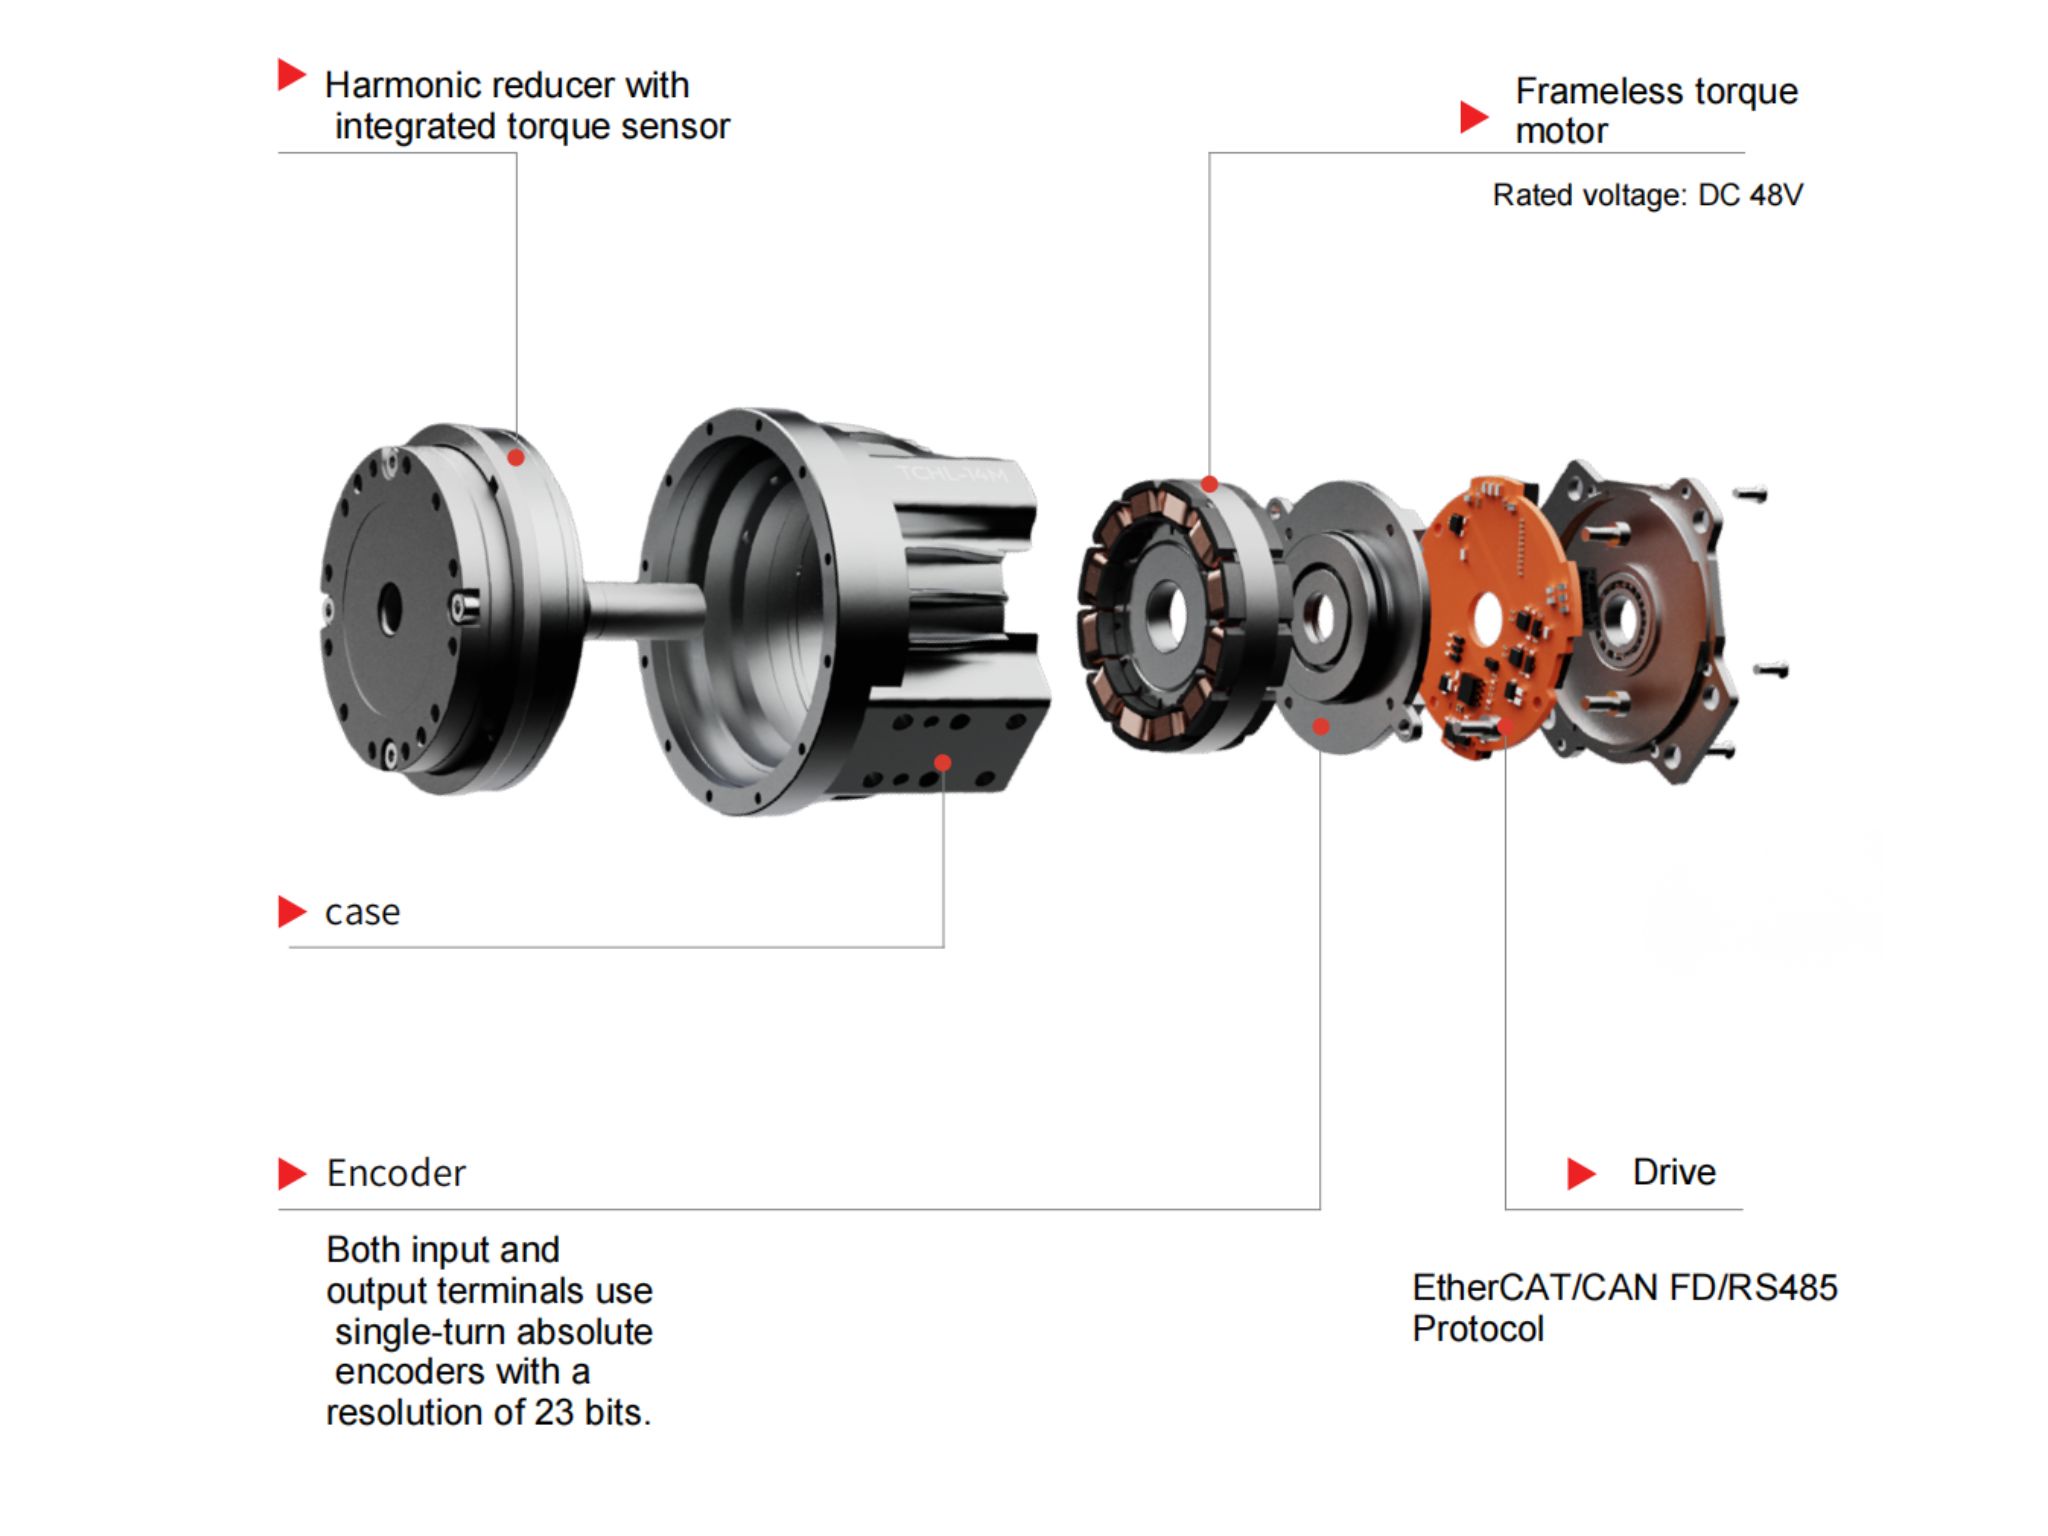
Le HPJM intègre des composants de mouvement essentiels dans un module articulaire compact, aidant les fabricants de robots à simplifier l’intégration mécanique tout en obtenant le couple articulaire et les performances de mouvement requis.
Réponse aux exigences d’étanchéité à l’eau et à la poussière
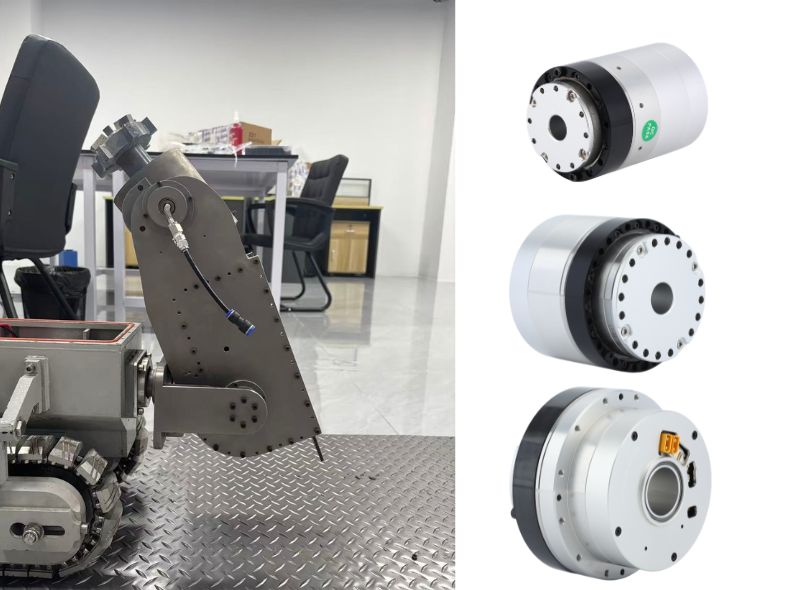
Les actionneurs articulaires robotiques HONPINE ont été appliqués et validés dans diverses applications de robots spécialisés, notamment les robots d’inspection, les robots de lutte contre l’incendie, les robots opérant dans des environnements dangereux, les robots nucléaires, les robots sous-marins, les bras robotiques pour véhicules spécialisés et les robots quadrupèdes.
Fort de plusieurs années d’expérience dans l’accompagnement de clients dans le domaine de la robotique spécialisée, HONPINE fournit non seulement des actionneurs articulaires répondant aux spécifications de performance requises, mais travaille également avec les clients sur des exigences spécifiques aux applications, telles que l’étanchéité à l’eau et la protection contre la poussière.
Pour plus d’informations sur les actionneurs articulaires robotiques harmoniques et les solutions de modules articulaires destinées aux robots de canalisation et à d’autres équipements spécialisés, contactez HONPINE afin de discuter des exigences de votre application et d’obtenir une solution d’actionneur articulaire adaptée.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
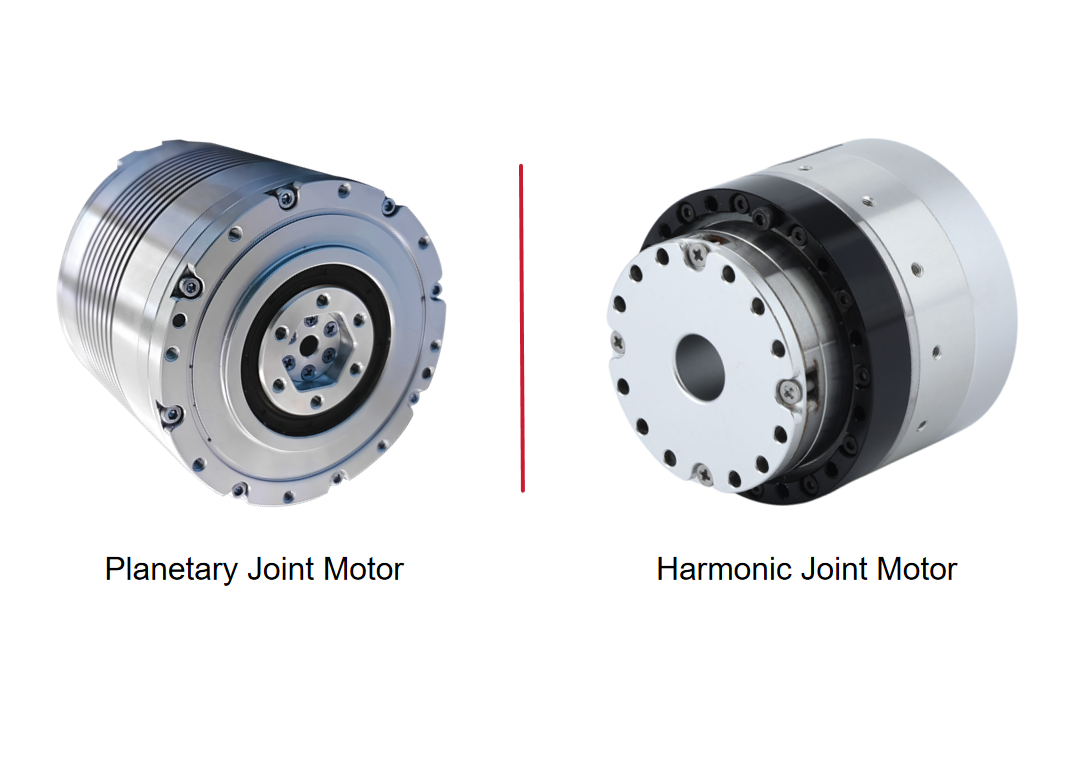
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
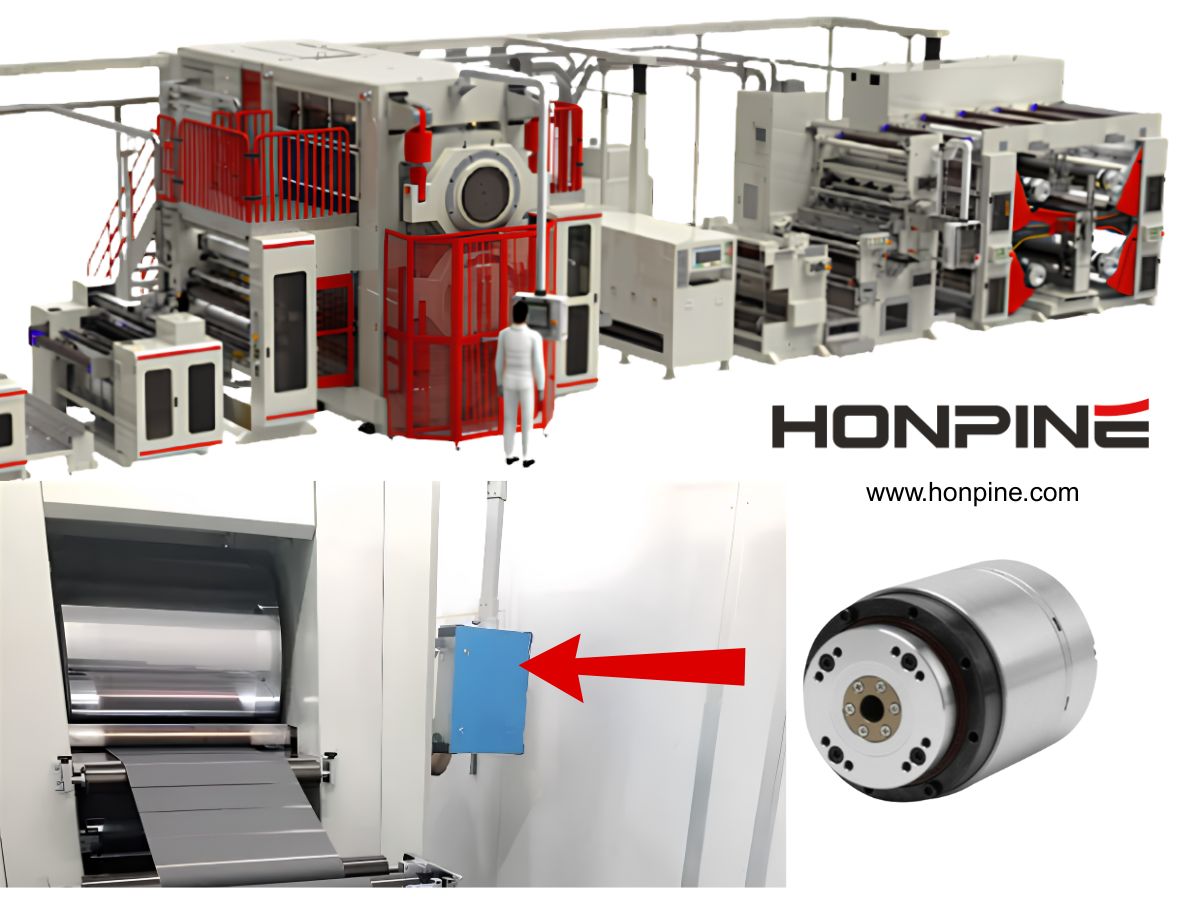
 Actionneur rotatif harmonique pour équipements de calandrage de batteries au lithiumLes équipements de fabrication de batteries au lithium exigent une précision, une stabilité et une efficacité d’intégration accrues à mesure que les procédés de production continuent d’évoluer. Dans les équipements de calandrage, le positionnement précis des rouleaux, le contrôle de la pression et la réponse dynamique sont essentiels pour garantir la qualité et la régularité des électrodes.
Les actionneurs rotatifs harmoniques HONPINE offrent une haute précision, une grande rigidité, une réponse rapide et une intégration compacte pour les équipements de calandrage de batteries au lithium. Grâce à un jeu quasi nul, une densité de couple élevée et des performances fiables de contrôle du mouvement, ils contribuent à améliorer la précision des équipements et la stabilité de la production. Actionneurs articulés robotiques harmoniques pour robots d’inspection de pipelines et autres équipements spécialisésLes robots d’inspection de pipelines fonctionnent dans des environnements étroits et complexes, où l’espace d’installation limité, les exigences de charge élevée, le passage des câbles et le contrôle précis des mouvements constituent des défis majeurs. Un actionneur articulé fiable doit fournir un couple élevé, des dimensions compactes et des performances stables, tout en s’adaptant à des conditions de fonctionnement exigeantes. Les actionneurs articulés robotiques harmoniques intègrent une transmission de précision, un entraînement moteur et des capacités de détection dans une unité de mouvement compacte, ce qui les rend adaptés aux robots d’inspection de pipelines et à d’autres systèmes robotiques spécialisés. Cet article examine les principales exigences de conception des robots d’inspection de pipelines et explique comment les modules articulés robotiques harmoniques HONPINE HPJM contribuent à la réalisation de solutions robotiques compactes, hautes performances et fiables.
 Comment les modules intégrés d’articulation robotisée transforment-ils le câblage et l’architecture de commande des robots ?Les modules intégrés d’articulation robotisée transforment la conception des robots en regroupant le moteur, le réducteur, l’entraînement, l’encodeur et les composants de détection dans une unité de mouvement compacte. Par rapport aux architectures distribuées traditionnelles, cette approche intégrée peut réduire la complexité du câblage, simplifier les connexions d’alimentation et de communication, et permettre des structures robotiques plus compactes. Alors que les robots humanoïdes exigent des niveaux plus élevés de coordination des mouvements, de vitesse de réponse, de précision et d’intégration, les modules d’articulation robotisée deviennent une interface de plus en plus importante entre les systèmes de commande intelligents et le mouvement physique. Cet article explique comment les modules intégrés d’articulation robotisée transforment le câblage et l’architecture de commande des robots, en prenant comme exemple le module d’articulation robotisée à entraînement harmonique HONPINE TCHL.
 Actionneur harmonique pour équipements de levage : précision, densité de couple et commande de mouvement compacte — IntroductionLes équipements de levage modernes nécessitent davantage que le simple déplacement vertical d'une charge. Les axes de levage robotisés, les modules de levage pour AGV et AMR, les équipements pour semi-conducteurs, les plateformes d'inspection et les treuils spécialisés exigent de plus en plus une densité de couple élevée, un positionnement précis, un faible jeu, une grande rigidité et une commande de mouvement compacte. Un actionneur harmonique intègre un réducteur harmonique à un moteur et, selon la configuration, à des encodeurs, des freins, des variateurs servo et des interfaces de communication dans un module de mouvement compact. Cet article examine comment les actionneurs harmoniques peuvent être appliqués à différents systèmes de levage et pourquoi leur combinaison de précision, de densité de couple, de rigidité et d'intégration les rend adaptés aux applications de levage et de positionnement automatisés.
 Modules d’articulation harmoniques à contrôle d’effort : une solution clé pour la commercialisation des robotsÀ mesure que les robots évoluent du positionnement précis vers l’interaction physique, le retour de couple au niveau des articulations devient de plus en plus important. Un module d’articulation robotique à contrôle d’effort permet au robot de détecter les variations du couple de sortie et de réagir plus adéquatement aux charges externes, prenant en charge les mouvements souples, la détection de contact et les applications de contrôle d’effort. Les modules d’articulation harmoniques HAG et HAU de HONPINE intègrent directement la détection de couple dans l’articulation, permettant un contrôle du couple en boucle fermée, une rotation continue de sortie à 360°, une précision de contrôle du couple inférieure à 1% et une bande passante de couple de 50 Hz. Cette conception intégrée maintient également des dimensions cohérentes entre les configurations à contrôle d’effort et sans contrôle d’effort, offrant une plateforme d’articulation flexible aux fabricants de robots.




Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Actionneur rotatif harmonique pour équipements de calandrage de batteries au lithiumLes équipements de fabrication de batteries au lithium exigent une précision, une stabilité et une efficacité d’intégration accrues à mesure que les procédés de production continuent d’évoluer. Dans les équipements de calandrage, le positionnement précis des rouleaux, le contrôle de la pression et la réponse dynamique sont essentiels pour garantir la qualité et la régularité des électrodes.
Les actionneurs rotatifs harmoniques HONPINE offrent une haute précision, une grande rigidité, une réponse rapide et une intégration compacte pour les équipements de calandrage de batteries au lithium. Grâce à un jeu quasi nul, une densité de couple élevée et des performances fiables de contrôle du mouvement, ils contribuent à améliorer la précision des équipements et la stabilité de la production. Actionneurs articulés robotiques harmoniques pour robots d’inspection de pipelines et autres équipements spécialisésLes robots d’inspection de pipelines fonctionnent dans des environnements étroits et complexes, où l’espace d’installation limité, les exigences de charge élevée, le passage des câbles et le contrôle précis des mouvements constituent des défis majeurs. Un actionneur articulé fiable doit fournir un couple élevé, des dimensions compactes et des performances stables, tout en s’adaptant à des conditions de fonctionnement exigeantes. Les actionneurs articulés robotiques harmoniques intègrent une transmission de précision, un entraînement moteur et des capacités de détection dans une unité de mouvement compacte, ce qui les rend adaptés aux robots d’inspection de pipelines et à d’autres systèmes robotiques spécialisés. Cet article examine les principales exigences de conception des robots d’inspection de pipelines et explique comment les modules articulés robotiques harmoniques HONPINE HPJM contribuent à la réalisation de solutions robotiques compactes, hautes performances et fiables.
 Actionneur harmonique pour équipements de levage : précision, densité de couple et commande de mouvement compacte — IntroductionLes équipements de levage modernes nécessitent davantage que le simple déplacement vertical d'une charge. Les axes de levage robotisés, les modules de levage pour AGV et AMR, les équipements pour semi-conducteurs, les plateformes d'inspection et les treuils spécialisés exigent de plus en plus une densité de couple élevée, un positionnement précis, un faible jeu, une grande rigidité et une commande de mouvement compacte. Un actionneur harmonique intègre un réducteur harmonique à un moteur et, selon la configuration, à des encodeurs, des freins, des variateurs servo et des interfaces de communication dans un module de mouvement compact. Cet article examine comment les actionneurs harmoniques peuvent être appliqués à différents systèmes de levage et pourquoi leur combinaison de précision, de densité de couple, de rigidité et d'intégration les rend adaptés aux applications de levage et de positionnement automatisés.
 Actionneurs rotatifs harmoniques pour équipements de semi-conducteurs : mouvement de précision, conception à arbre creux et commande FOCBonjour à tous, je suis Theodore Li, directeur technique chez HONPINE. Dans les équipements de fabrication de semi-conducteurs, le mouvement rotatif ne consiste pas simplement à faire tourner un mécanisme. L'espace d'installation limité, le routage des câbles et des tubes, la stabilité à basse vitesse, le positionnement précis et les profils de mouvement réglables en continu peuvent tous influencer les performances de la machine. C'est pourquoi les actionneurs rotatifs harmoniques deviennent une solution de mouvement importante pour les équipements de semi-conducteurs. Dans cet article, je vais expliquer comment la transmission harmonique, la commande moteur basée sur FOC, le retour codeur, la conception à grand arbre creux et les interfaces mécaniques flexibles fonctionnent ensemble pour répondre aux exigences pratiques de mouvement dans les semi-conducteurs, sur la base de notre expérience dans le développement d'équipements, le transport suspendu, la manipulation de wafers, le nettoyage et les applications de croissance cristalline.
 Transmission harmonique miniature pour robots chirurgicaux mini-invasifsLes robots chirurgicaux mini-invasifs nécessitent des systèmes de transmission très compacts capables de fournir des mouvements précis dans des espaces mécaniques extrêmement restreints. À mesure que les instruments robotisés deviennent plus petits et plus agiles, les architectures de transmission conventionnelles peuvent rencontrer des difficultés liées à l'encombrement, à l'élasticité des tendons, au frottement, à l'hystérésis et à l'intégration mécanique. Une transmission harmonique miniature constitue une solution potentielle en offrant une transmission de précision à rapport de réduction élevé, un faible jeu et des dimensions compactes dans un faible encombrement mécanique. Dans cet article, j'expliquerai pourquoi la transmission harmonique miniature est pertinente pour la robotique chirurgicale, comparerai les architectures à entraînement par tendon externe et à transmission distale, et examinerai les principales considérations d'ingénierie du réducteur harmonique miniature CSF-mini de HONPINE pour les articulations robotiques compactes, les instruments robotisés flexibles et d'autres mécanismes de précision.
 Pourquoi les systèmes de soudage laser wobble nécessitent-ils un actionneur rotatif harmonique de haute précision ?Le soudage laser wobble est de plus en plus utilisé dans la fabrication de batteries, le soudage de barres omnibus, l’électronique, les dispositifs médicaux, le soudage robotisé et d’autres applications de fabrication de précision où le mouvement du faisceau doit rester précis et répétable. Dans les systèmes mécaniques de soudage wobble, cependant, la qualité de soudage dépend non seulement des paramètres laser, mais aussi de la précision du mécanisme de mouvement rotatif entraînant la tête wobble. Le jeu, une rigidité torsionnelle insuffisante, une densité de couple limitée et les erreurs de positionnement peuvent affecter directement la trajectoire réelle du faisceau et la stabilité du bain de fusion. C’est pourquoi une solution de mouvement rotatif de haute précision devient un élément important des équipements modernes de soudage laser wobble. Un actionneur rotatif harmonique associe une transmission de précision, une grande rigidité, un faible jeu et une intégration compacte, ce qui le rend parfaitement adapté aux têtes wobble mécaniques nécessitant un mouvement rotatif contrôlé sous charges dynamiques.
 Quand la direction d’un moteur hors-bord nécessite-t-elle un actionneur rotatif harmonique ?La direction des moteurs hors-bord électriques évolue d’une simple fonction mécanique vers une application de contrôle de mouvement de précision. Cet article explique dans quels cas un actionneur rotatif harmonique constitue une solution adaptée et examine le rôle de la transmission de précision, du faible jeu, de la forte densité de couple, du retour d’information par encodeur et de l’intégration mécanique compacte. Il explore également les applications dans les bateaux électriques, les navires de surface autonomes, les bateaux sans équipage, la robotique marine et la propulsion marine électrique, afin d’aider les ingénieurs à sélectionner l’actionneur rotatif approprié en fonction du couple de direction, de la vitesse, de la précision de positionnement, des conditions de fonctionnement et des exigences d’installation.
 Comment choisir le bon actionneur d’articulation robotique pour des applications robotiques spécialisées ?Choisir le bon actionneur d’articulation robotique ne consiste plus simplement à comparer les spécifications de couple ou à sélectionner séparément un moteur et un réducteur. À mesure que les robots humanoïdes, les robots collaboratifs, les bras robotisés industriels, les robots médicaux, les manipulateurs mobiles et les systèmes robotiques spécialisés se diversifient, les fabricants de robots doivent simultanément équilibrer le couple, la vitesse, la précision, la rigidité, le poids, l’espace d’installation, le retour d’information, la communication et la sécurité. Cet article explique comment les ingénieurs peuvent choisir le bon actionneur d’articulation à réducteur harmonique ou le bon moteur d’articulation robotique en partant du problème d’application réel et en élaborant une solution au niveau de l’articulation qui correspond à la structure mécanique et aux exigences de commande du robot complet.
 Actionneur rotatif harmonique pour axe rotatif CNC : une solution de précision pour les machines de gravureDécouvrez comment les actionneurs rotatifs harmoniques améliorent les performances des axes rotatifs CNC des machines de gravure à 4 et 5 axes grâce à un positionnement précis, un faible jeu, une rigidité élevée et une intégration compacte.
 12 conseils pour choisir la transmission de table rotative CNC adaptée : réducteur harmonique, actionneur rotatif harmonique, moteur DD et réducteur planétaireDécouvrez comment choisir la transmission de table rotative CNC adaptée en fonction de la précision, du jeu, du couple, de la vitesse, de la rigidité, de la stabilité thermique et de l’intégration. Comparez les réducteurs harmoniques, les actionneurs rotatifs harmoniques, les moteurs DD, les réducteurs RV et les réducteurs planétaires.