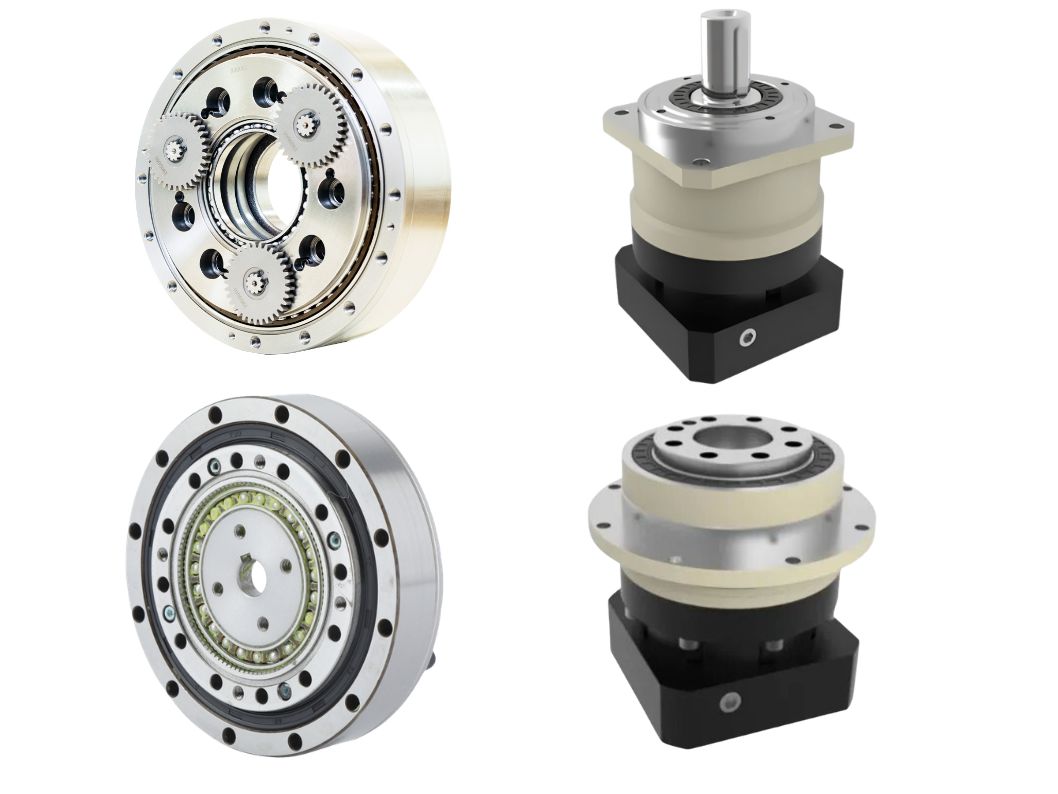
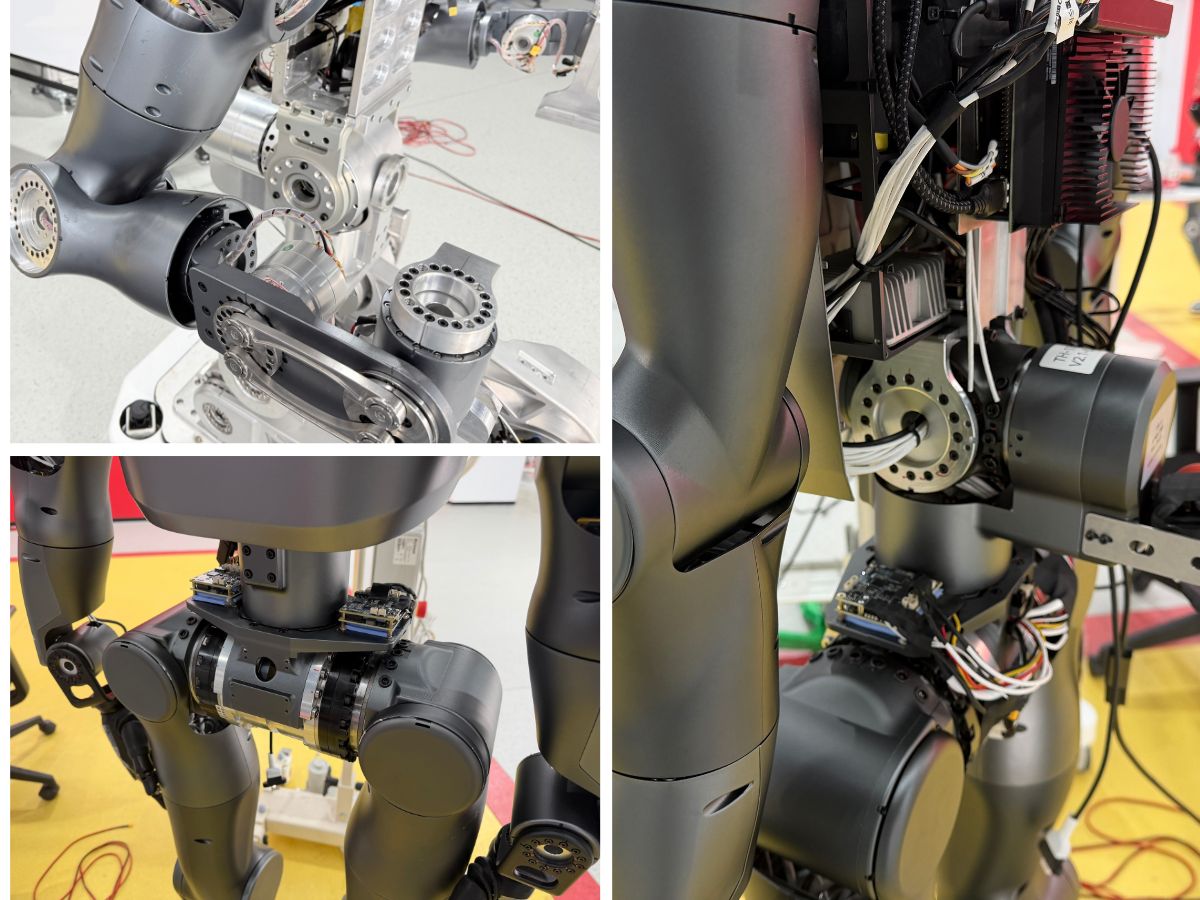
Modules d’articulation harmoniques à contrôle d’effort : une solution clé pour la commercialisation des robots
Les modules d’articulation harmonique à contrôle de force HONPINE sont conçus pour accompagner la prochaine étape de la commercialisation des robots, où ceux-ci doivent faire plus qu’assurer un positionnement précis. La série HAG utilise une commande en boucle fermée de couple et intègre la détection de couple à l’articulation, permettant une rotation continue de 360° en sortie, un contrôle du couple plus précis et un retour d’information du couple en temps réel.
Grâce aux informations de force en temps réel, les robots peuvent réagir plus naturellement aux charges externes et assurer une interaction plus souple avec les personnes, les objets et leur environnement de travail.
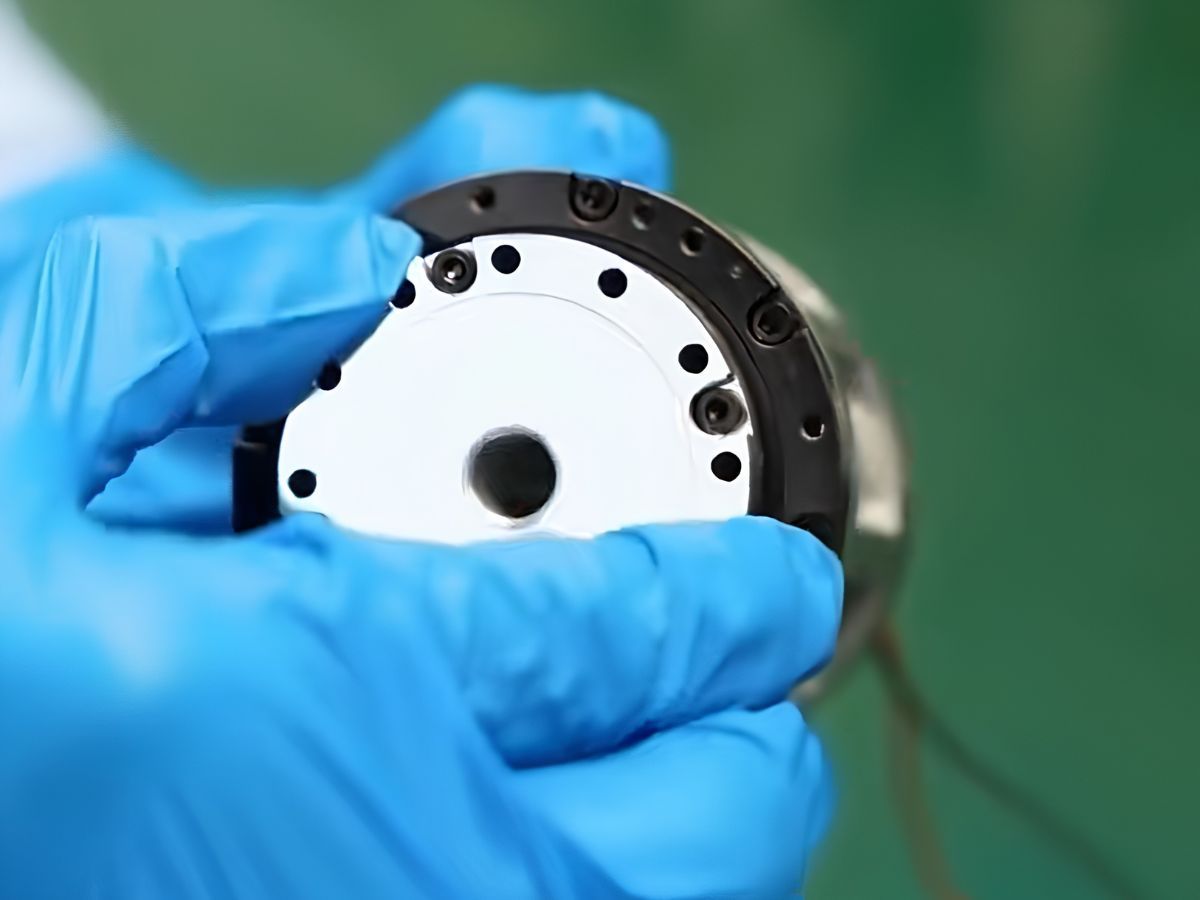
Pourquoi choisir des modules d’articulation robotisée à contrôle de force ?
La sensation de « suivi de la main » lors de l’apprentissage avec compensation de gravité, l’absorption des chocs requise lorsqu’un robot humanoïde atterrit et le contrôle précis du contact nécessaire lors du polissage reposent tous sur la même capacité fondamentale : la précision et la rapidité avec lesquelles l’articulation du robot peut mesurer et contrôler le couple de sortie.
Dans les systèmes conventionnels à contrôle de position, le retour de mouvement a traditionnellement été centré sur les données des encodeurs. À mesure que les robots évoluent vers le contrôle de force et l’interaction physique, le retour de couple devient de plus en plus important. La méthode d’obtention du retour de couple affecte directement les performances de commande, l’intégration mécanique, la structure des coûts et les contraintes dimensionnelles du module d’articulation.
Un module d’articulation à contrôle de force fournit au robot davantage que des informations de position. Il permet au système de détecter le couple en temps réel et d’ajuster la sortie de l’articulation en fonction de l’évolution des charges, créant ainsi une base pour des mouvements souples et des interactions physiques.
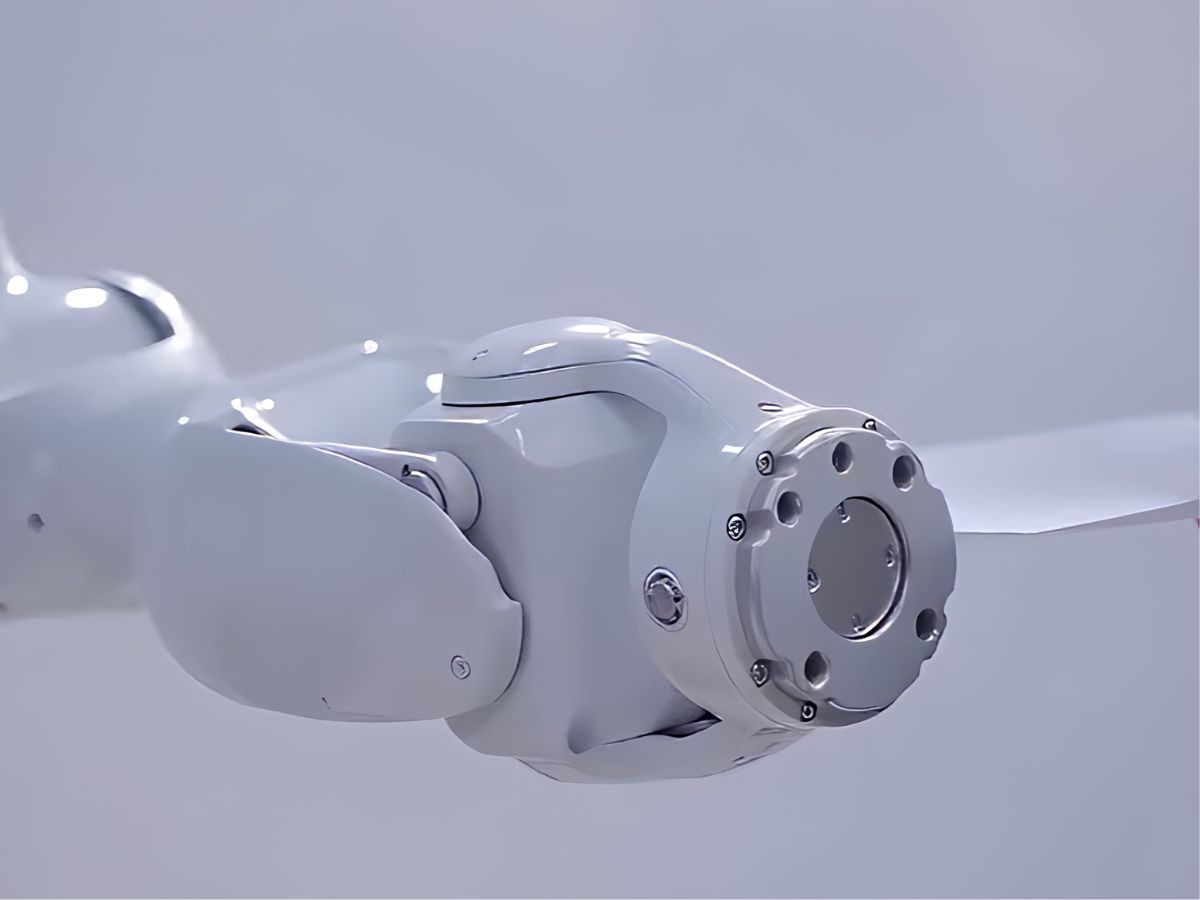
Un module d’articulation harmonique à contrôle de force doit-il être plus grand ?
L’intégration d’un capteur de couple ne signifie pas nécessairement que le module d’articulation doit devenir plus grand.
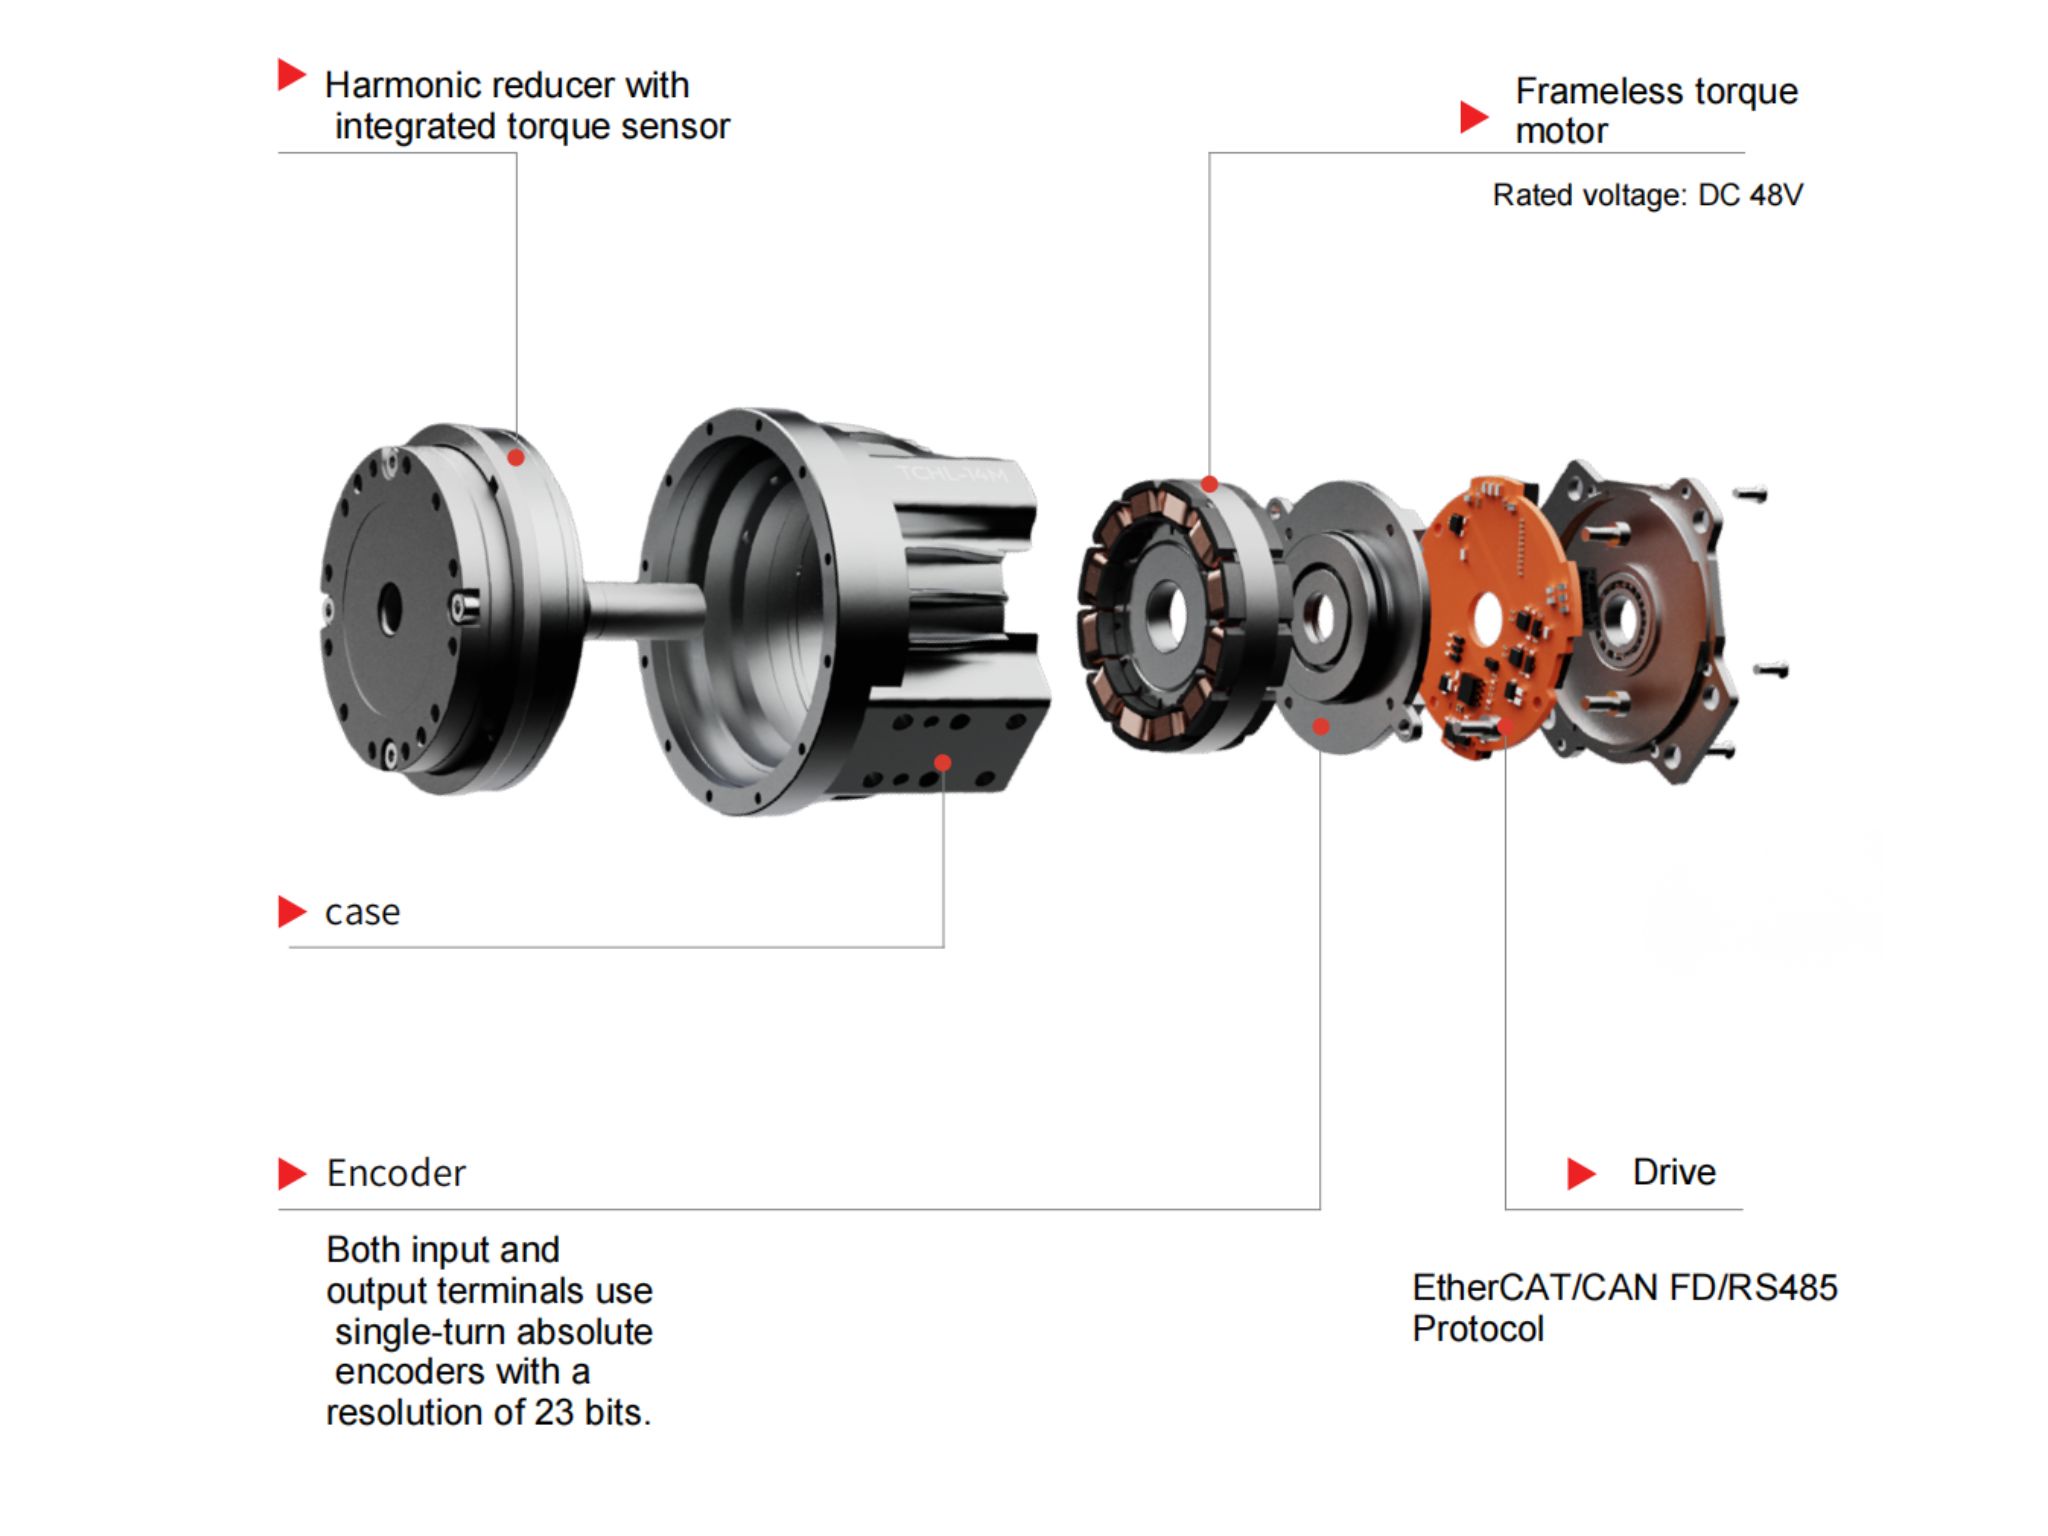
HONPINE intègre le capteur de couple directement dans le module d’articulation, ce qui permet aux configurations avec et sans contrôle de force de conserver les mêmes dimensions globales. Les clients peuvent ainsi sélectionner ou basculer entre les configurations sans apporter de modifications majeures à la structure mécanique du robot.
Principales spécifications des modules d’articulation à contrôle de force HONPINE
Détection de couple intégrée
Commande en boucle fermée de couple
Précision du contrôle de couple inférieure à 1 %
Bande passante de couple de 50 Hz
Rotation continue de sortie à 360°
Architecture d’articulation intégrée compacte
Dimensions mécaniques identiques entre les versions avec et sans contrôle de force
Pourquoi les modules d’articulation à contrôle de force sont-ils importants pour le développement des robots ?
Les articulations humaines, telles que les genoux, les épaules, les coudes et les poignets, ne sont pas de simples liaisons mécaniques entre les os. Elles coordonnent les mouvements tout en répondant continuellement aux forces générées par les muscles et l’environnement environnant.
Par exemple, lorsqu’elle tient un verre fragile, la main humaine ajuste naturellement la force appliquée en fonction du poids et de la résistance de l’objet. Lorsqu’elle écrit avec un pinceau, le poignet régule continuellement la force et l’angle afin de produire des mouvements contrôlés.
Les robots ont de plus en plus besoin de capacités similaires lorsqu’ils interagissent avec le monde physique.
Perception précise de la force pour des mouvements mieux contrôlés
Les articulations à contrôle de force de haute précision peuvent fournir des informations en temps réel sur le couple agissant sur l’articulation. Cela permet au contrôleur du robot de réagir aux variations de charge externe au lieu de s’appuyer uniquement sur des trajectoires de position prédéfinies.
Cette capacité peut être utile dans des applications telles que :
Assemblage de précision
Détection de contact
Polissage et rectification robotisés
Interaction homme-robot
Compensation de gravité
Détection de collision
Manipulation souple
Par exemple, lors d’un assemblage de précision, le robot peut devoir détecter un contact ou une résistance à l’insertion avant de poursuivre le mouvement. Le retour de couple fournit des informations supplémentaires qui peuvent aider le système de commande à ajuster le mouvement de l’articulation en conséquence.
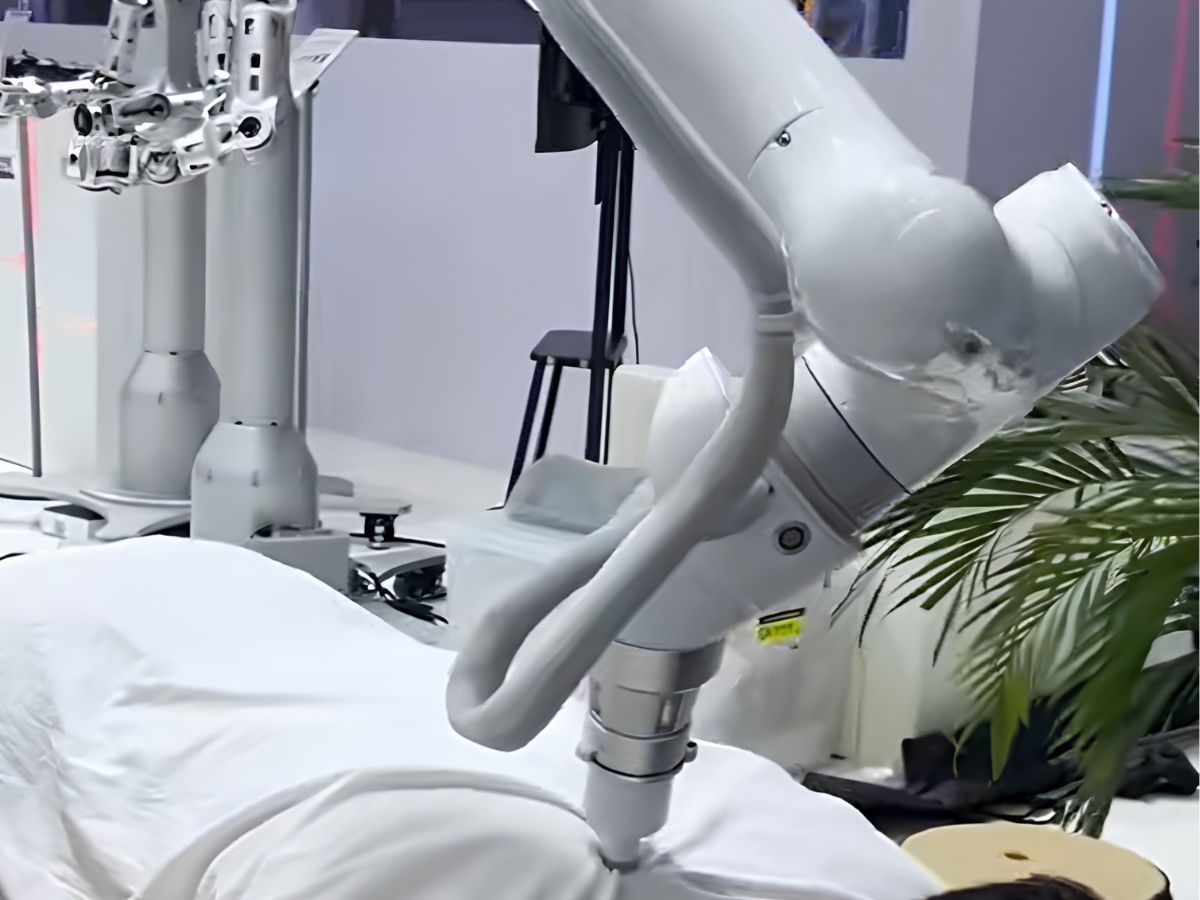
Le contrôle de force permet une interaction robotisée plus souple
Le contrôle de position traditionnel est très efficace lorsque le robot fonctionne dans un environnement prévisible et structuré. Cependant, de nombreuses applications robotiques émergentes impliquent des conditions de contact incertaines.
Lorsqu’un robot interagit avec une personne, saisit un objet, touche une surface ou réalise un processus fondé sur le contact, il peut ne pas suffire d’atteindre simplement une position prédéfinie.
Les articulations à contrôle de force fournissent un niveau supplémentaire de retour d’information, permettant au robot de réagir aux forces externes et d’obtenir des mouvements plus souples.
Cela est particulièrement pertinent pour :
Robots humanoïdes
Robots collaboratifs
Manipulation dextre
Assemblage robotisé
Polissage et finition de surface
Robots de service
Modules d’articulation intégrés : un « microsystème » compact à l’intérieur du robot
Un module d’articulation robotisée intégré peut être un composant relativement petit, mais il peut contenir plusieurs technologies critiques.
Un module d’articulation intégré typique peut combiner :
Moteur
Encodeur
Capteur de couple
Électronique d’entraînement
Frein
Interfaces de communication
Composants de commande
En intégrant ces composants dans une plateforme unique au niveau de l’articulation, les fabricants peuvent réduire la complexité du système et simplifier l’intégration mécanique et électrique.
Détection de couple intégrée pour les applications robotiques de haute précision
L’ajout d’un capteur de couple intégré confère au module d’articulation une capacité de détection supplémentaire au-delà du retour de position conventionnel.
Au lieu de simplement commander à l’articulation d’atteindre une position spécifique, le système de commande peut également surveiller le couple généré au niveau de l’articulation et réagir aux variations de charge.
Cela constitue une base pour des stratégies de commande plus flexibles, en particulier lorsque le robot doit interagir physiquement avec son environnement.
Modules d’articulation robotisée harmonique HONPINE HAG
Les séries HONPINE HAG et HAU intègrent la transmission harmonique, le moteur, la détection et les technologies de commande dans des modules d’articulation robotisée compacts.
Avec une détection de couple intégrée, une commande en boucle fermée de couple, une précision du contrôle de couple inférieure à 1 % et une bande passante de couple de 50 Hz, la configuration à contrôle de force est conçue pour les applications robotiques nécessitant davantage qu’un contrôle de position conventionnel.
Le fait que les configurations avec et sans contrôle de force puissent conserver les mêmes dimensions globales offre également aux fabricants de robots une plus grande flexibilité lors du développement de différentes configurations de produits sur la même plateforme mécanique.
Applications des modules d’articulation harmonique à contrôle de force
Les modules d’articulation harmonique à contrôle de force sont particulièrement adaptés aux applications robotiques impliquant un contact physique, des charges variables ou des mouvements souples, notamment :
Robots humanoïdes
Robots collaboratifs
Polissage et rectification robotisés
Assemblage de précision
Manipulation robotisée dextre
Interaction homme-robot
Robots de service
Contactez HONPINE pour des solutions de modules d’articulation robotisée HAG
Pour plus d’informations sur les modules d’articulation robotisée harmonique HONPINE HAG et les solutions d’articulation à contrôle de force, contactez HONPINE afin d’obtenir la documentation technique et une assistance applicative.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Modules d’articulation harmoniques à contrôle d’effort : une solution clé pour la commercialisation des robotsÀ mesure que les robots évoluent du positionnement précis vers l’interaction physique, le retour de couple au niveau des articulations devient de plus en plus important. Un module d’articulation robotique à contrôle d’effort permet au robot de détecter les variations du couple de sortie et de réagir plus adéquatement aux charges externes, prenant en charge les mouvements souples, la détection de contact et les applications de contrôle d’effort. Les modules d’articulation harmoniques HAG et HAU de HONPINE intègrent directement la détection de couple dans l’articulation, permettant un contrôle du couple en boucle fermée, une rotation continue de sortie à 360°, une précision de contrôle du couple inférieure à 1% et une bande passante de couple de 50 Hz. Cette conception intégrée maintient également des dimensions cohérentes entre les configurations à contrôle d’effort et sans contrôle d’effort, offrant une plateforme d’articulation flexible aux fabricants de robots.
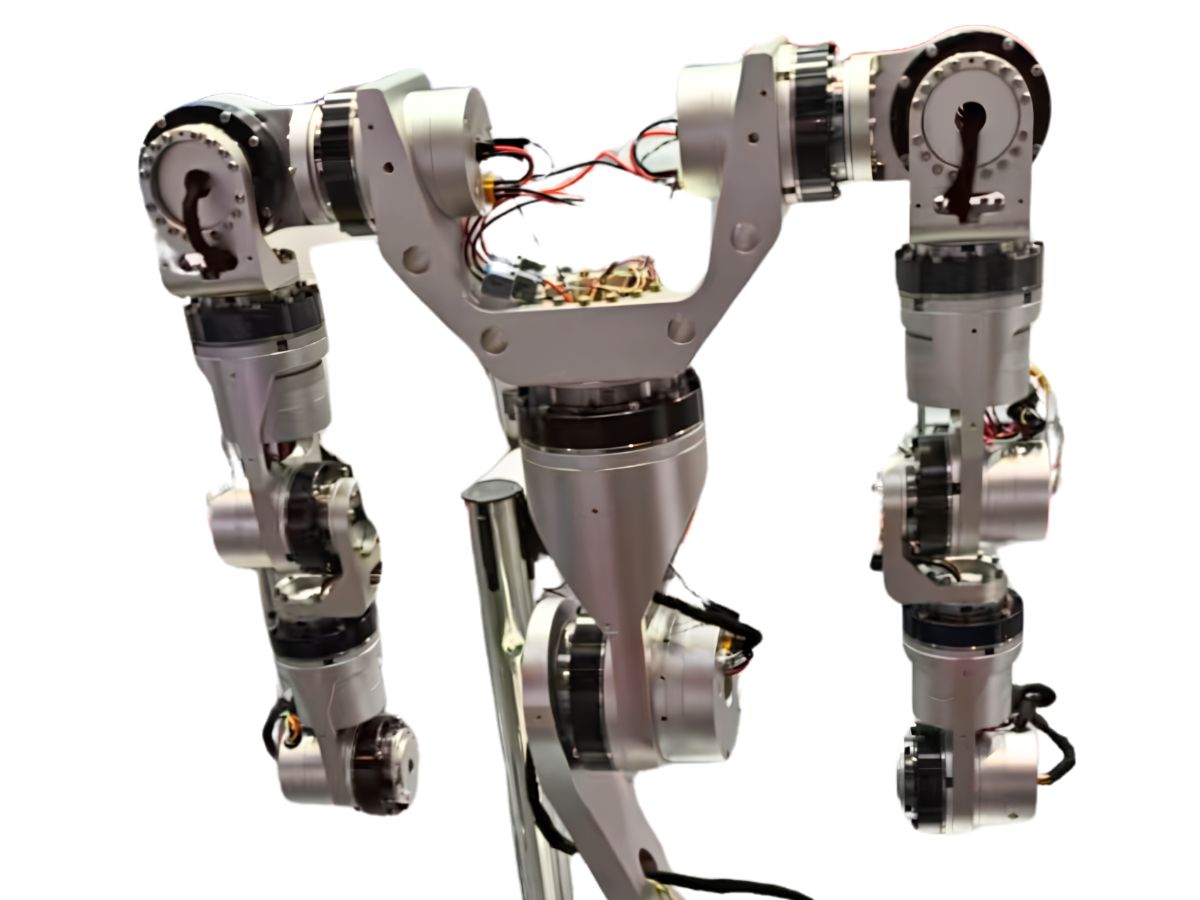
 Solutions de modules d’articulation robotique pour les bras et les jambes de robots humanoïdesLes robots humanoïdes nécessitent différentes caractéristiques d’articulation au niveau de l’épaule, du coude, du poignet, de la hanche, du genou et de la cheville. Les petites articulations privilégient un faible poids et une réponse rapide, tandis que les grandes articulations exigent une densité de couple, une capacité de charge et une fiabilité supérieures. Un module d’articulation robotique adapté doit donc correspondre aux exigences spécifiques de chaque articulation en matière de couple, de poids, d’amplitude de mouvement et de commande. Dans cet article, HONPINE présente, en prenant comme exemple la série de modules d’articulation harmonique HPJM, une solution de configuration d’articulations pour les membres supérieurs et inférieurs des robots humanoïdes, couvrant les besoins en couple, des petites articulations du poignet et des doigts aux articulations de la hanche à forte charge.
 Pourquoi un réducteur RV nécessite-t-il une modification de profil ? Comment réduire davantage le jeu et l’erreur de transmission ?Un réducteur RV est conçu pour fournir un couple élevé, une grande rigidité et un mouvement précis dans des applications exigeantes telles que les articulations robotiques, les tables rotatives industrielles et les machines de précision. Cependant, l’obtention d’un faible jeu et d’une précision de transmission stable exige davantage qu’un usinage de haute précision. La modification du profil cycloïdal doit également prendre en compte les tolérances de fabrication, les erreurs d’assemblage, les déformations induites par la charge, la dilatation thermique et les conditions de lubrification. Dans cet article, nous examinons pourquoi les réducteurs RV nécessitent une modification de profil, comment les différentes méthodes de modification affectent l’engrènement et comment les ingénieurs peuvent mieux maîtriser le jeu et l’erreur de transmission grâce à la conception du profil, au budget d’erreurs, à l’analyse structurelle, à la fabrication de précision et aux essais de validation.
 Comment choisir une plateforme rotative creuse : guide complet de sélection ?Une plateforme rotative creuse est largement utilisée dans l’automatisation de précision lorsque le positionnement rotatif, l’intégration compacte et le passage des câbles à travers l’axe de rotation sont nécessaires. Cependant, choisir la bonne plateforme ne se limite pas à comparer le couple nominal ou la vitesse maximale. La charge, l’excentricité, le moment de renversement, l’inertie, la précision de positionnement, l’alésage creux, l’accélération, le cycle de service et les conditions d’installation influencent tous les performances réelles du système rotatif. Ce guide présente les paramètres clés que les ingénieurs doivent prendre en compte lors de la sélection d’une plateforme rotative creuse pour l’indexage CNC, la manipulation de wafers, l’inspection visuelle, le traitement laser, le dosage et d’autres applications rotatives de précision.
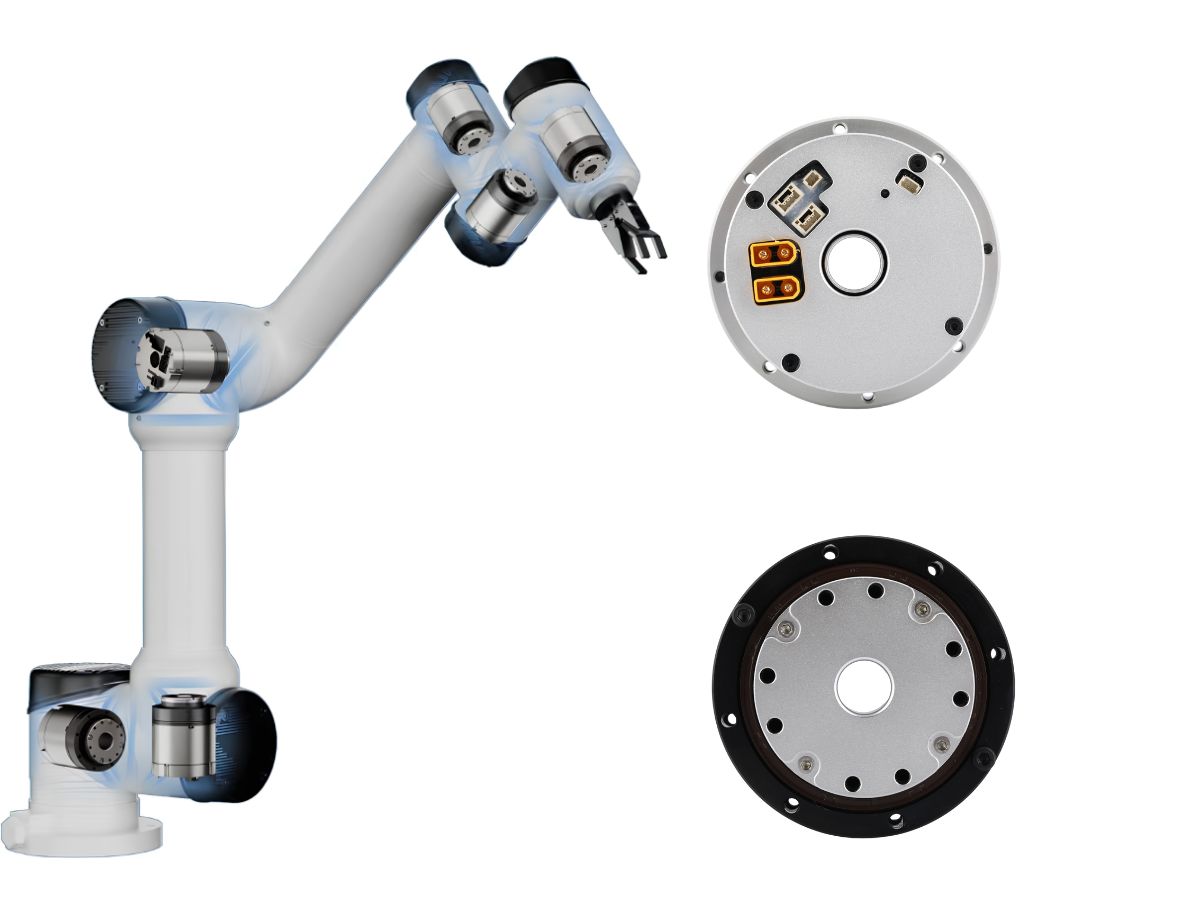
 Module d’articulation robot creux : pourquoi le passage des câbles est important dans les articulations robotiques?Un module d’articulation robot creux offre un passage interne pour les câbles d’alimentation, les lignes de signal, les tubes pneumatiques et d’autres connexions d’effecteurs terminaux. Par rapport au passage de câbles externe, un module d’articulation creux peut contribuer à réduire l’exposition des câbles, à améliorer l’intégration du système et à créer une trajectoire de mouvement plus dégagée pour les bras robotiques. Cet article explique pourquoi le passage interne des câbles est important dans les articulations robotiques et les éléments à prendre en compte lors de la sélection d’un module d’articulation creux pour des applications robotiques.




Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
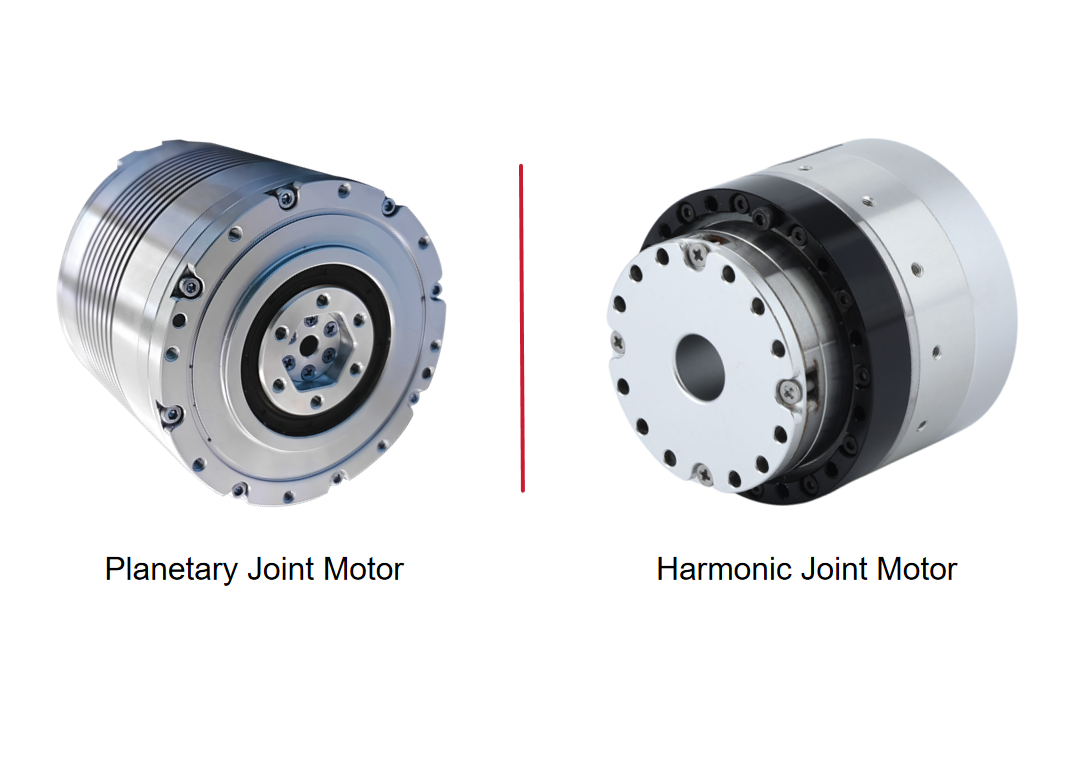
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Modules d’articulation harmoniques à contrôle d’effort : une solution clé pour la commercialisation des robotsÀ mesure que les robots évoluent du positionnement précis vers l’interaction physique, le retour de couple au niveau des articulations devient de plus en plus important. Un module d’articulation robotique à contrôle d’effort permet au robot de détecter les variations du couple de sortie et de réagir plus adéquatement aux charges externes, prenant en charge les mouvements souples, la détection de contact et les applications de contrôle d’effort. Les modules d’articulation harmoniques HAG et HAU de HONPINE intègrent directement la détection de couple dans l’articulation, permettant un contrôle du couple en boucle fermée, une rotation continue de sortie à 360°, une précision de contrôle du couple inférieure à 1% et une bande passante de couple de 50 Hz. Cette conception intégrée maintient également des dimensions cohérentes entre les configurations à contrôle d’effort et sans contrôle d’effort, offrant une plateforme d’articulation flexible aux fabricants de robots.
 Solutions de modules d’articulation robotique pour les bras et les jambes de robots humanoïdesLes robots humanoïdes nécessitent différentes caractéristiques d’articulation au niveau de l’épaule, du coude, du poignet, de la hanche, du genou et de la cheville. Les petites articulations privilégient un faible poids et une réponse rapide, tandis que les grandes articulations exigent une densité de couple, une capacité de charge et une fiabilité supérieures. Un module d’articulation robotique adapté doit donc correspondre aux exigences spécifiques de chaque articulation en matière de couple, de poids, d’amplitude de mouvement et de commande. Dans cet article, HONPINE présente, en prenant comme exemple la série de modules d’articulation harmonique HPJM, une solution de configuration d’articulations pour les membres supérieurs et inférieurs des robots humanoïdes, couvrant les besoins en couple, des petites articulations du poignet et des doigts aux articulations de la hanche à forte charge.
 Pourquoi un réducteur RV nécessite-t-il une modification de profil ? Comment réduire davantage le jeu et l’erreur de transmission ?Un réducteur RV est conçu pour fournir un couple élevé, une grande rigidité et un mouvement précis dans des applications exigeantes telles que les articulations robotiques, les tables rotatives industrielles et les machines de précision. Cependant, l’obtention d’un faible jeu et d’une précision de transmission stable exige davantage qu’un usinage de haute précision. La modification du profil cycloïdal doit également prendre en compte les tolérances de fabrication, les erreurs d’assemblage, les déformations induites par la charge, la dilatation thermique et les conditions de lubrification. Dans cet article, nous examinons pourquoi les réducteurs RV nécessitent une modification de profil, comment les différentes méthodes de modification affectent l’engrènement et comment les ingénieurs peuvent mieux maîtriser le jeu et l’erreur de transmission grâce à la conception du profil, au budget d’erreurs, à l’analyse structurelle, à la fabrication de précision et aux essais de validation.
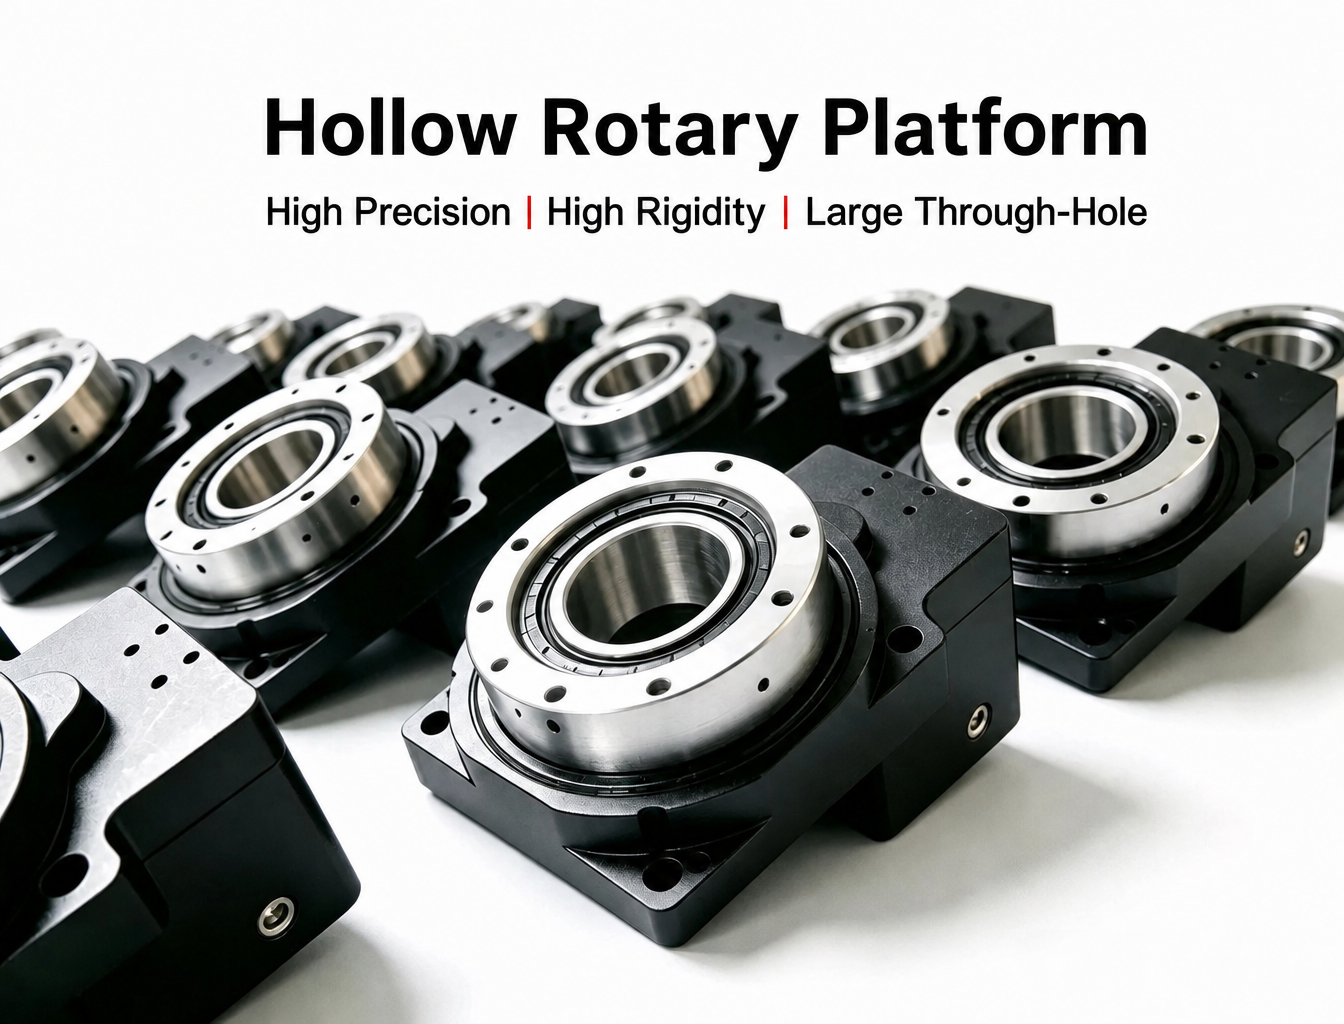
 Comment choisir une plateforme rotative creuse : guide complet de sélection ?Une plateforme rotative creuse est largement utilisée dans l’automatisation de précision lorsque le positionnement rotatif, l’intégration compacte et le passage des câbles à travers l’axe de rotation sont nécessaires. Cependant, choisir la bonne plateforme ne se limite pas à comparer le couple nominal ou la vitesse maximale. La charge, l’excentricité, le moment de renversement, l’inertie, la précision de positionnement, l’alésage creux, l’accélération, le cycle de service et les conditions d’installation influencent tous les performances réelles du système rotatif. Ce guide présente les paramètres clés que les ingénieurs doivent prendre en compte lors de la sélection d’une plateforme rotative creuse pour l’indexage CNC, la manipulation de wafers, l’inspection visuelle, le traitement laser, le dosage et d’autres applications rotatives de précision.
 Module d’articulation robot creux : pourquoi le passage des câbles est important dans les articulations robotiques?Un module d’articulation robot creux offre un passage interne pour les câbles d’alimentation, les lignes de signal, les tubes pneumatiques et d’autres connexions d’effecteurs terminaux. Par rapport au passage de câbles externe, un module d’articulation creux peut contribuer à réduire l’exposition des câbles, à améliorer l’intégration du système et à créer une trajectoire de mouvement plus dégagée pour les bras robotiques. Cet article explique pourquoi le passage interne des câbles est important dans les articulations robotiques et les éléments à prendre en compte lors de la sélection d’un module d’articulation creux pour des applications robotiques.
 Réducteurs de précision pour robots industriels : de la transmission conventionnelle à la technologie de compensation automatique du jeuBonjour à tous, je suis Theodore Li, directeur technique chez HONPINE. Aujourd’hui, je souhaite aborder les réducteurs de précision pour robots industriels et les défis liés au maintien de la précision de transmission sur le long terme. Les transmissions harmoniques, RV, cycloïdales et planétaires offrent chacune différentes combinaisons de précision, de rigidité, de densité de couple et de compacité, ce qui rend le choix du réducteur fortement dépendant de l’architecture du robot et des exigences de ses articulations. Toutefois, le jeu initial ne constitue qu’une partie du problème. À mesure que les composants de transmission s’usent, les variations du jeu mécanique peuvent progressivement affecter les performances de positionnement. Cet article examine les principales technologies de transmission de précision utilisées dans les robots industriels et présente la technologie de compensation automatique du jeu de HONPINE, conçue pour préserver la précision tout au long de la durée de fonctionnement d’une transmission.
 Actionneur d'articulation à réducteur harmonique à grand alésage pour articulations de taille de robots humanoïdes : guide pratique de sélectionL'articulation de taille d'un robot humanoïde est l'une des articulations de mouvement les plus exigeantes d'un robot humanoïde. Contrairement aux articulations de bras robotisés conventionnelles, elle soutient le haut du corps tout en gérant les flexions, les torsions, les transitions de posture et des charges dynamiques en constante évolution. Parallèlement, l'espace interne limité doit accueillir les câbles d'alimentation, les lignes de signal, les capteurs et les composants structurels. Ces exigences font d'un actionneur d'articulation à réducteur harmonique à grand alésage une option importante pour les articulations de taille des robots humanoïdes. Cet article explique comment sélectionner un actionneur d'articulation à réducteur harmonique adapté en tenant compte de la taille de l'alésage creux, du couple dynamique, du rapport de réduction, de la rigidité mécanique, de l'intégration et de la durée de vie.