










Pourquoi les modules d’articulation robotique utilisent-ils des doubles codeurs ?
Les articulations de robot à double encodeur deviennent de plus en plus importantes dans la robotique haute performance. Mais l'ajout d'un deuxième encodeur ne consiste pas simplement à installer un autre capteur.
L'objectif réel est de répondre à deux questions différentes :
De combien le moteur a-t-il bougé ?
et
De combien l'articulation du robot a-t-elle réellement bougé ?
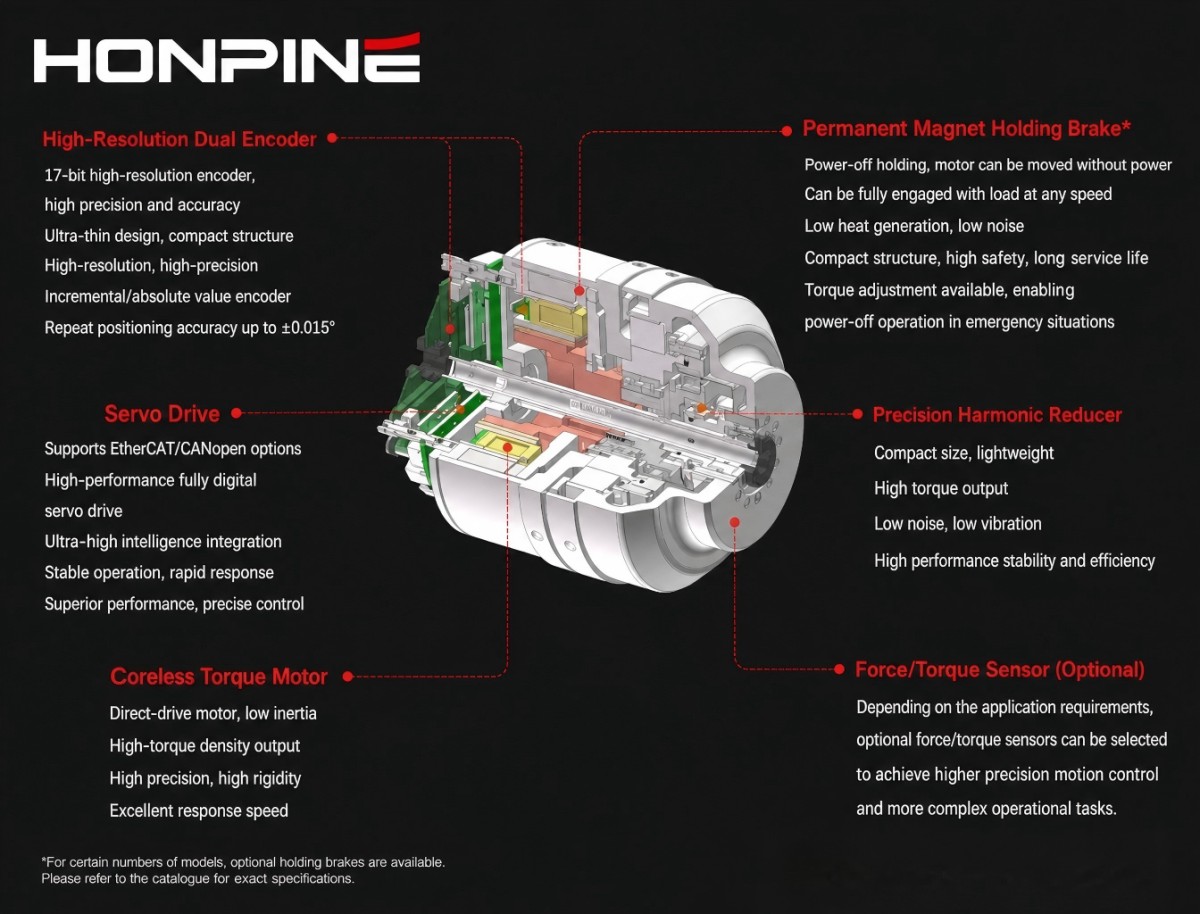
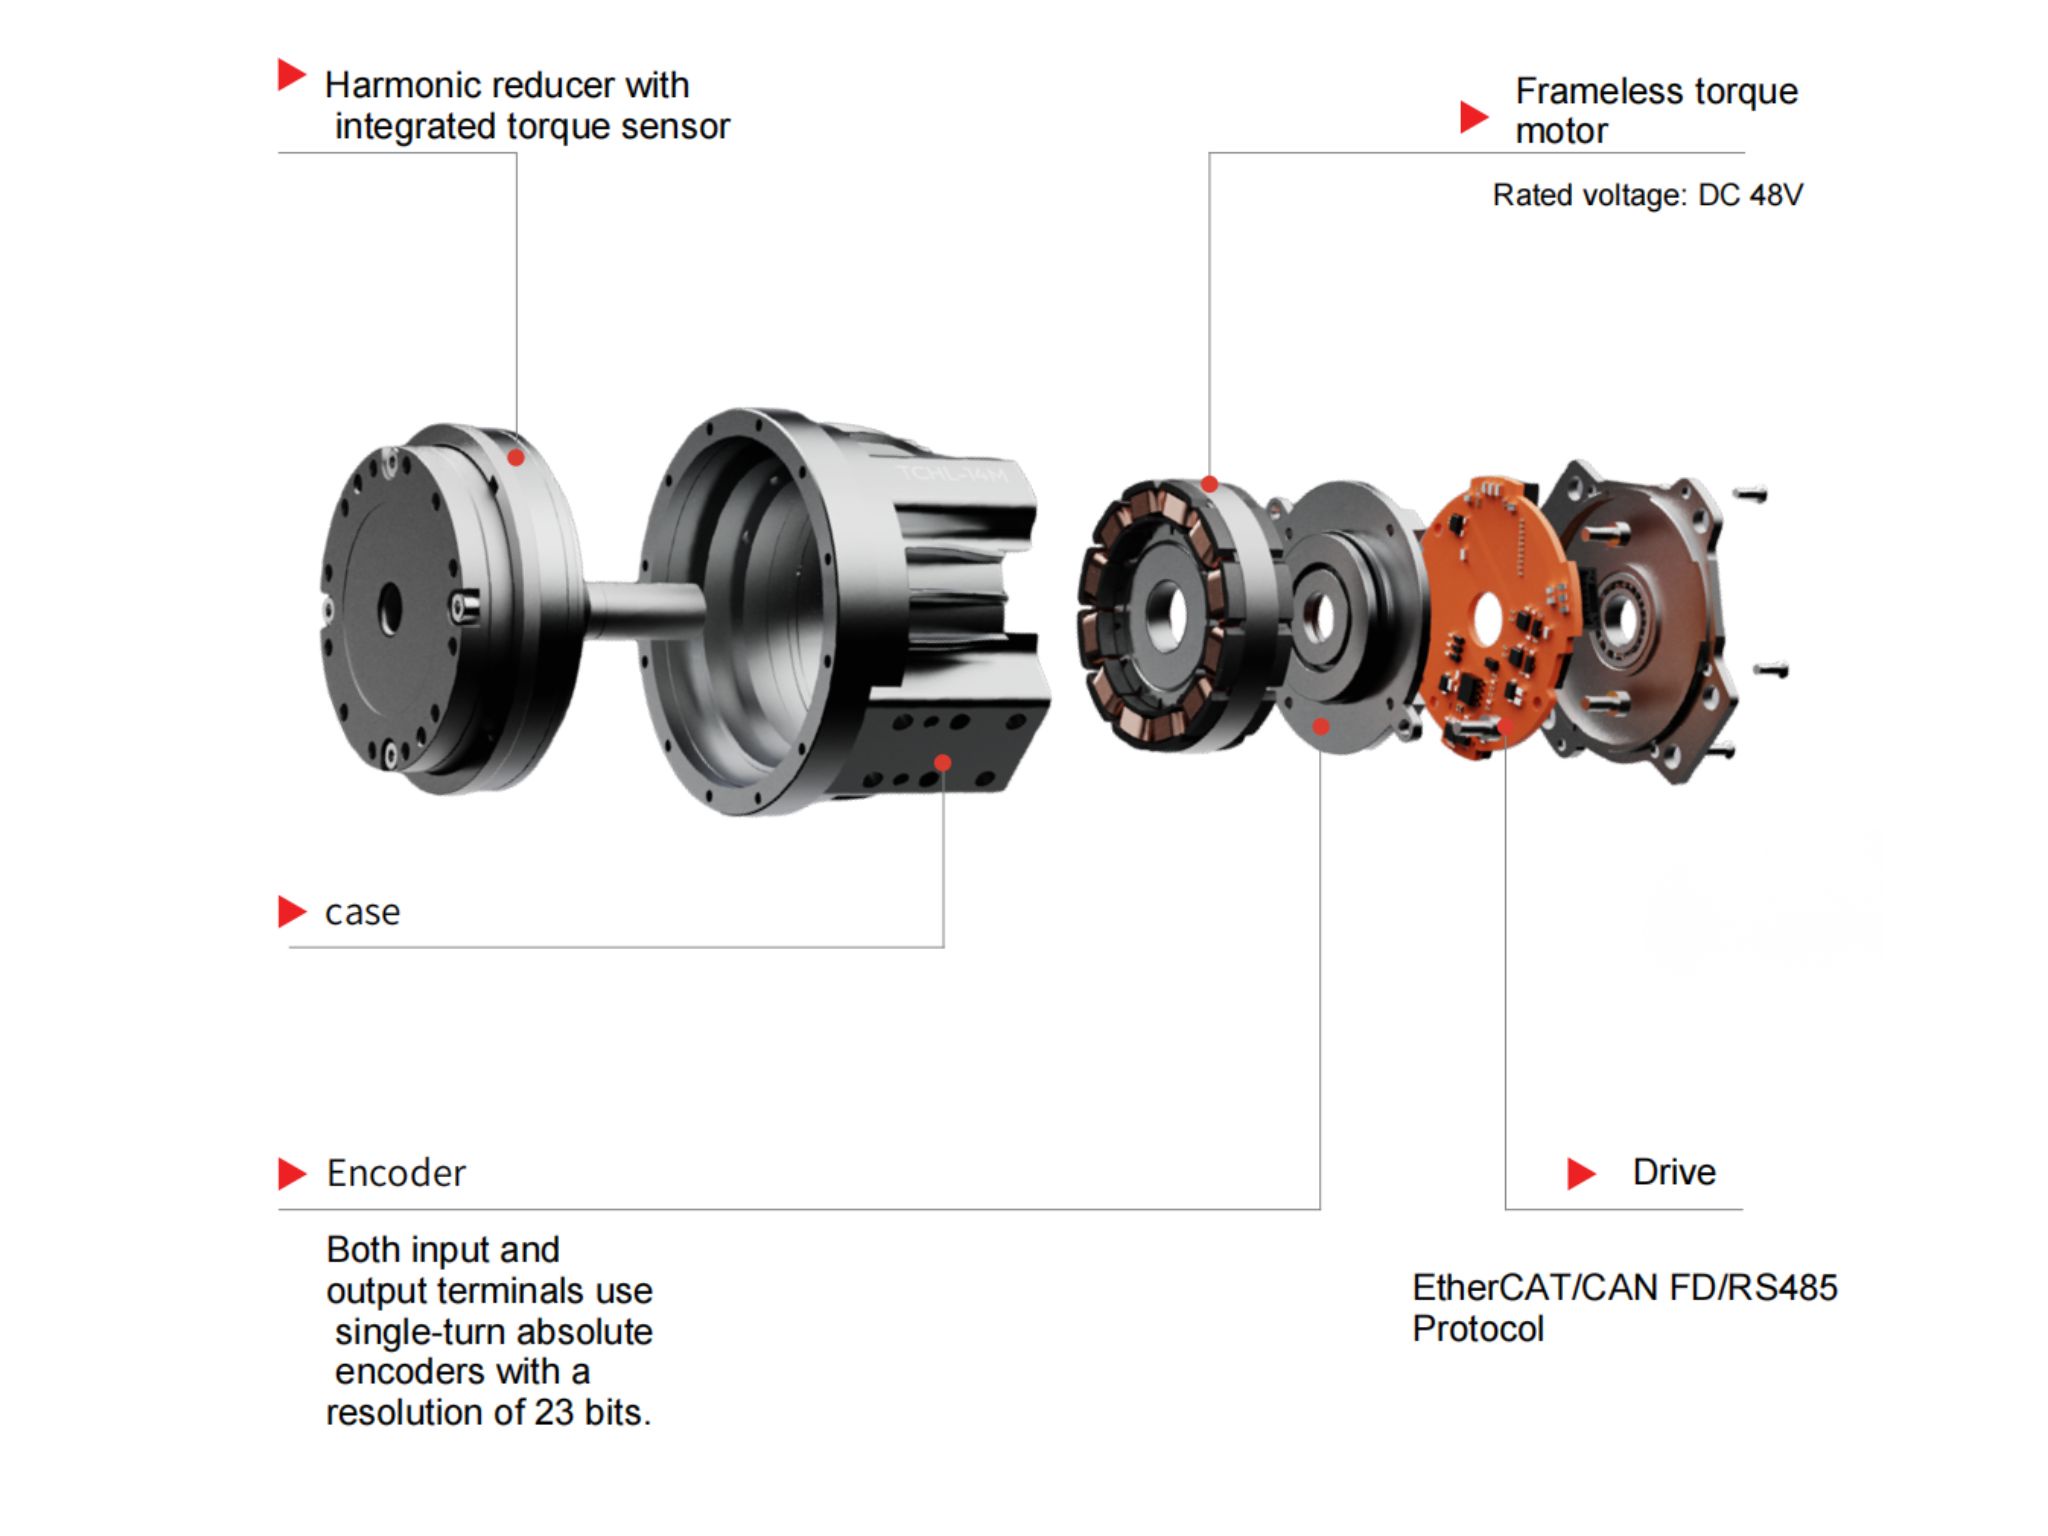
Dans un module d'articulation robotisée composé d'un moteur couple sans carcasse, d'un réducteur de précision, d'un encodeur et d'une bride de sortie, l'encodeur côté moteur peut mesurer avec précision la position et la vitesse du moteur. Cependant, la sortie réelle de l'articulation peut encore être affectée par l'erreur de transmission, la déformation torsionnelle, le frottement, la dérive thermique, les tolérances d'assemblage et les variations de charge externe.
C'est pourquoi une articulation de robot à double encodeur peut fournir une architecture de retour plus complète. Un encodeur surveille le côté moteur, tandis que l'autre mesure le côté sortie de l'articulation. Ensemble, ils permettent au contrôleur d'observer à la fois la dynamique du moteur et la position réelle de l'articulation.
Qu'est-ce qu'une articulation de robot à double encodeur ?
Une architecture typique à double encodeur pour articulation robotisée peut être simplifiée comme suit :
Moteur → Encodeur côté moteur → Réducteur de précision → Encodeur côté sortie → Sortie de l'articulation
L'encodeur côté moteur est installé près du rotor du moteur ou de l'arbre d'entrée. Il fournit principalement un retour à grande vitesse pour la commutation du moteur, la commande orientée champ (FOC), la commande de vitesse et l'estimation de l'état du moteur.
L'encodeur côté sortie, également appelé encodeur côté articulation, est installé après le réducteur et mesure la position angulaire réelle de l'articulation du robot.
Cette architecture est couramment décrite comme :
Double encodeur
Double retour
Commande à double boucle
Retour côté moteur et côté articulation
Les deux encodeurs ne doivent pas nécessairement utiliser la même technologie. Selon l'application, une articulation de robot peut utiliser des encodeurs incrémentaux, des encodeurs absolus monotour ou des encodeurs absolus multitours.

Pourquoi un encodeur côté moteur ne suffit-il pas ?
Dans une articulation de robot conventionnelle à encodeur unique, l'encodeur est généralement installé côté moteur.
Le contrôleur connaît la position du moteur et calcule la position théorique de sortie selon le rapport de réduction :
θout ≈ θmotor / N
où N est le rapport de réduction.
Cette approche fonctionne bien lorsque le système de transmission peut être considéré comme suffisamment rigide et prévisible.
Cependant, une articulation de robot réelle n'est pas un système de transmission rigide idéal.
Le réducteur peut introduire une erreur de transmission, tandis que les composants flexibles peuvent se déformer sous charge. Les roulements, accouplements et brides de sortie peuvent également introduire de faibles écarts mécaniques. Les variations de température peuvent en outre affecter la structure mécanique et les mesures de l'encodeur.
Par conséquent :
Position calculée de l'articulation ≠ Position réelle de l'articulation
Cette différence est l'une des principales raisons pour lesquelles des encodeurs côté sortie sont utilisés dans les articulations de robot haute performance.
Un encodeur secondaire peut fournir un retour supplémentaire pour identifier et compenser les erreurs de transmission, en particulier dans les articulations de robot affectées par la flexibilité, le jeu, le frottement et d'autres perturbations mécaniques.
L'avantage essentiel des doubles encodeurs : mesurer ce qui se passe après le réducteur
Le concept le plus important derrière un actionneur à double encodeur est simple :
L'encodeur côté moteur mesure le côté entrée de la transmission.
L'encodeur côté sortie mesure la sortie réelle de l'articulation.
Le contrôleur peut alors comparer les deux signaux de retour et identifier les différences entre le mouvement du moteur et le mouvement de l'articulation.
Par exemple, le moteur peut tourner jusqu'à la position commandée tandis que la bride de sortie est encore légèrement déplacée en raison d'une déformation torsionnelle, d'une erreur de transmission ou d'un comportement mécanique dépendant de la charge.
Un système à encodeur unique peut supposer :
Le moteur a atteint la position commandée, donc l'articulation a atteint la position commandée.
Un système à double encodeur peut identifier :
Le moteur a atteint la position commandée, mais la sortie de l'articulation présente encore une erreur de position.
C'est l'un des avantages fondamentaux du retour à double boucle dans les modules d'articulation robotisée.
1. Améliorer le contrôle de position de l'articulation du robot
L'un des principaux avantages d'une architecture à double encodeur est que la boucle de position peut utiliser le retour de la sortie réelle de l'articulation.
Dans un système de retour conventionnel côté moteur, le contrôleur de position observe principalement la position du moteur.
Avec le double retour, l'architecture de commande peut séparer les deux fonctions :
Encodeur moteur → Commande moteur
Encodeur de sortie → Retour de position de l'articulation
Cela permet au contrôleur de réguler non seulement le moteur, mais aussi la position réelle de sortie après le réducteur.
Cette architecture est particulièrement utile pour :
Articulations de robot de haute précision
Robots collaboratifs
Systèmes de mouvement de précision
Axes rotatifs CNC
Mécanismes servo haute performance
Pour les applications nécessitant un suivi précis de trajectoire, le retour de position côté sortie peut aider à réduire l'influence des erreurs liées à la transmission sur la position finale de l'articulation.
2. Mesurer et compenser l'erreur de transmission du réducteur
Une idée reçue courante est qu'un double encodeur peut simplement « éliminer le jeu ».
Cela n'est pas techniquement exact.
Une articulation de robot à double encodeur n'élimine pas mécaniquement le jeu. Au contraire, le deuxième encodeur permet au système de commande de mesurer la différence entre le mouvement côté moteur et le mouvement côté sortie, et de compenser une partie de l'erreur de transmission par des algorithmes de commande.
Selon le réducteur et la conception mécanique, les sources d'erreur pertinentes peuvent inclure :
Erreur de transmission
Déformation torsionnelle
Hystérésis
Frottement
Déformation élastique
Erreur d'assemblage
Dérive thermique
En comparant les retours de position côté moteur et côté articulation, le contrôleur peut construire un modèle d'erreur et appliquer une compensation selon la position de l'articulation, le sens, la vitesse, la charge et d'autres conditions de fonctionnement.
Par conséquent, une description plus précise est :
Les doubles encodeurs permettent de mesurer et de compenser les erreurs de transmission.
Plutôt que :
Les doubles encodeurs éliminent le jeu.
Cette distinction est importante lors de l'évaluation des performances réelles d'une articulation de robot à transmission harmonique ou d'un autre actionneur basé sur un réducteur de précision.
3. Améliorer le retour de position réel de l'articulation
Une haute résolution d'encodeur ne signifie pas automatiquement une grande précision de positionnement du robot.
Trois concepts techniques doivent être clairement distingués :
Résolution
La résolution décrit le plus petit incrément de position qu'un encodeur peut distinguer.
Par exemple, un encodeur monotour de 23 bits fournit :
2²³ = 8,388,608 comptes par révolution
L'incrément angulaire théorique est approximativement :
0.154 arcsec par compte
Cependant, il s'agit de la résolution de l'encodeur, et non de la précision de positionnement globale de l'articulation du robot.
Précision
La précision décrit à quel point la position mesurée correspond à la position physique réelle.
Répétabilité
La répétabilité décrit avec quelle constance le système revient à la même position lorsque le même mouvement est répété.
Par conséquent :
Haute résolution d'encodeur ≠ Haute précision du système
Les performances finales d'une articulation de robot dépendent du système complet, notamment de la précision de l'encodeur, de l'erreur de transmission du réducteur, du faux-rond des roulements, de la rigidité mécanique, des effets thermiques, de l'étalonnage et des algorithmes de commande.
C'est pourquoi le retour à double encodeur doit être évalué comme faisant partie de l'architecture complète de commande de mouvement, plutôt que sur le seul nombre de bits de l'encodeur.
4. Séparer le mouvement du moteur du mouvement réel de l'articulation
Il s'agit d'un autre avantage important d'une architecture à double encodeur pour articulation robotisée.
Considérez une articulation de robot utilisant un rapport de réduction de 100:1.
Le moteur peut tourner d'un angle relativement important, tandis que l'articulation de sortie ne tourne que d'une petite fraction de cet angle.
Dans le même temps, le réducteur et la structure mécanique peuvent se déformer légèrement lorsque la charge externe change.
Le contrôleur peut donc calculer une position théorique de l'articulation à partir de l'encodeur moteur, mais cela ne représente pas nécessairement la position réelle de sortie.
L'encodeur de sortie fournit un retour direct depuis le côté articulation.
Le système de commande peut donc observer deux états différents :
Dynamique du moteur
et
Dynamique de l'articulation
Cette distinction devient de plus en plus importante dans les mouvements de robot à grande vitesse, les variations de charge dynamiques et la commande de trajectoire de haute précision.
Les doubles encodeurs peuvent-ils éviter la perte de position après une coupure d'alimentation ?
La réponse est :
Ils peuvent aider, mais les doubles encodeurs à eux seuls n'éliminent pas automatiquement le référencement.
La capacité d'une articulation de robot à conserver sa position après une perte d'alimentation dépend principalement du type d'encodeur et du mécanisme de conservation de position multitour.
Encodeur incrémental
Un encodeur incrémental ne conserve généralement pas les informations de position absolue après une perte d'alimentation et peut nécessiter une procédure de référence ou de référencement.
Encodeur absolu monotour
Un encodeur absolu monotour peut identifier la position angulaire sur une révolution, mais ne fournit pas à lui seul des informations de position multitour illimitées.
Encodeur absolu multitour
Un encodeur absolu multitour peut fournir à la fois la position monotour et la position de rotation accumulée sur plusieurs révolutions.
La conservation de position multitour peut être mise en œuvre à l'aide de différentes technologies, notamment des systèmes avec batterie de secours, des mécanismes de comptage mécaniques et des technologies de conservation de position sans batterie.
Par exemple, l'encodeur ABZO d'Oriental Motor utilise un système mécanique de position absolue sans batterie capable de conserver les informations de position après la coupure de l'alimentation.
Par conséquent, la relation d'ingénierie est mieux décrite comme suit :
Double encodeur + Retour absolu multitour approprié → Référencement conventionnel potentiellement réduit ou éliminé
plutôt que :
Double encodeur → Élimine automatiquement le référencement
Les doubles encodeurs peuvent-ils améliorer la sécurité fonctionnelle des robots ?
Oui, mais une distinction importante doit être faite :
Deux encodeurs ne signifient pas automatiquement une redondance de sécurité fonctionnelle.
Si deux encodeurs sont simplement connectés à un contrôleur conventionnel sans diagnostic approprié, détection des défauts et architecture de sécurité, le système ne peut pas automatiquement revendiquer PL d, PL e, SIL 2 ou SIL 3.
La valeur du double retour dans les applications liées à la sécurité est que le contrôleur peut comparer deux mesures de position différentes.
Par exemple :
Position de l'encodeur moteur ≠ Position de l'encodeur d'articulation
peut indiquer :
Défaillance de l'encodeur
Défaillance de la transmission mécanique
Endommagement du réducteur
Problèmes d'arbre ou d'accouplement
Déplacement mécanique inattendu
Erreurs de communication ou de signal
Le système de commande peut alors détecter la condition anormale et exécuter une réponse aux défauts appropriée.
IEC 61800-5-3 traite des encodeurs liés à la sécurité, tandis que IEC 61800-5-2 couvre les fonctions liées à la sécurité pour les systèmes d'entraînement électrique.
Par conséquent, l'affirmation techniquement correcte est :
Les doubles encodeurs peuvent prendre en charge une architecture de sécurité fonctionnelle, mais la capacité finale PL ou SIL dépend du système complet lié à la sécurité, des diagnostics, de l'architecture et de la validation.

Quel est le lien entre les doubles encodeurs et les normes de sécurité fonctionnelle ?
La sécurité fonctionnelle dans une articulation de robot n'est pas déterminée par un seul encodeur.
Elle repose sur le système de commande complet lié à la sécurité.
Les normes pertinentes peuvent inclure :
IEC 61508
Fournit le cadre général pour la sécurité fonctionnelle et les niveaux d'intégrité de sécurité (SIL).
IEC 61800-5-2
Définit les fonctions liées à la sécurité pour les systèmes d'entraînement électrique, y compris des fonctions telles que Safe Torque Off (STO) et d'autres fonctions de sécurité liées à l'entraînement.
IEC 61800-5-3
Fournit des exigences pour les encodeurs liés à la sécurité utilisés dans les applications de sécurité fonctionnelle.
EN ISO 13849-1
Traite des parties des systèmes de commande liées à la sécurité et définit les niveaux de performance (PL).
ISO 10218-1:2025
Spécifie les exigences de sécurité pour les systèmes de robots industriels.
ISO 10218-2:2025
Traite des exigences de sécurité pour les applications de robots industriels et les cellules robotisées.
Le point essentiel est qu'un double encodeur peut faire partie d'une architecture de retour liée à la sécurité, mais le nombre d'encodeurs seul ne détermine pas le niveau de sécurité final.
L'architecture du système, la couverture diagnostique, la réponse aux défauts, la protection contre les défaillances de cause commune et la validation doivent toutes être prises en compte.
Articulations de robot à double encodeur ou à encodeur unique
Le choix entre un encodeur unique et un double encodeur dépend de l'application.
Caractéristique Encodeur unique Double encodeur
Retour de position moteur Oui Oui
Retour direct de position de sortie Généralement non Oui
Surveillance des erreurs de transmission Limitée Améliorée
Commande à double boucle Limitée Oui
Compensation des erreurs de réducteur Limitée Améliorée
Position absolue multitour Dépend de l'encodeur Dépend de l'encodeur
Vérification croisée des défauts Limitée Améliorée
Complexité du système Plus faible Plus élevée
Coût Plus faible Plus élevé
Adapté aux articulations haute performance Dépend de l'application Avantage important
Un encodeur unique peut suffire pour des articulations de robot sensibles au coût ou des systèmes dont la précision de transmission est déjà adéquate.
Une architecture à double encodeur devient plus attrayante lorsque l'application exige de hautes performances de positionnement, une compensation des erreurs de transmission, une commande de mouvement avancée ou des diagnostics de position supplémentaires.
Pourquoi les doubles encodeurs ne sont-ils pas utilisés dans chaque articulation de robot ?
Si les doubles encodeurs fournissent un retour supplémentaire, pourquoi ne pas les utiliser partout ?
La réponse est la complexité du système.
L'ajout d'un encodeur de sortie augmente :
Le coût de la nomenclature
La complexité de l'intégration mécanique
Les exigences de câblage
Les exigences de conception EMC
Les exigences d'étalonnage
La complexité du contrôleur
Les exigences de diagnostic
Les exigences d'assemblage
L'encodeur côté sortie peut également être sensible aux erreurs d'installation mécanique.
L'excentricité de l'encodeur, le faux-rond de l'arbre, la déformation de la bride et les erreurs d'accouplement peuvent tous influencer la position de sortie mesurée.
Par conséquent, l'objectif n'est pas d'installer autant de capteurs que possible.
L'objectif est d'utiliser la bonne architecture de retour pour les performances requises de l'articulation du robot.
Architecture typique d'une articulation de robot à double encodeur
Une articulation de robot haute performance peut être comprise comme comportant trois couches principales de retour.
Retour côté moteur
L'encodeur côté moteur prend principalement en charge :
Commutation
Commande orientée champ (FOC)
Commande du courant et de la vitesse
Retour de position moteur
Le retour doit être suffisamment rapide et stable pour une commande dynamique du moteur.
Retour côté articulation
L'encodeur côté articulation fournit principalement :
Position réelle de l'articulation
Retour de position de sortie
Surveillance des erreurs de transmission
Surveillance de l'état mécanique
Parce qu'il est installé après le réducteur, il fournit des informations qui ne peuvent pas être obtenues directement à partir de l'encodeur côté moteur.
Contrôleur
Le contrôleur combine les deux sources de retour :
Position moteur → État du moteur
Position de sortie → État de l'articulation
Différence de position → Informations sur les erreurs de transmission et mécaniques
Cela crée une boucle de retour plus complète pour l'articulation du robot.
Les doubles encodeurs ne concernent pas seulement une précision accrue
La raison la plus importante d'utiliser deux encodeurs n'est pas simplement d'augmenter la résolution de l'encodeur.
Elle consiste à rendre la cible de mesure plus complète.
Un encodeur unique mesure principalement :
Moteur
Un système à double encodeur mesure :
Moteur + Articulation
Cela permet au système de commande de distinguer le mouvement du moteur du mouvement réel de l'articulation.
Cette distinction est particulièrement précieuse lorsque l'articulation du robot comprend un réducteur de précision à rapport élevé, tel qu'une transmission harmonique ou un réducteur RV.
Quand utiliser une articulation de robot à double encodeur ?
Une architecture à double encodeur mérite d'être envisagée lorsque l'articulation du robot exige un ou plusieurs des éléments suivants :
Positionnement d'articulation de haute précision
Lorsque la position finale de sortie compte davantage que la position moteur calculée.
Compensation des erreurs de transmission
Lorsque les erreurs du réducteur et de la transmission mécanique doivent être mesurées et compensées.
Commande de mouvement avancée
Lorsque le système de commande nécessite un retour précis à la fois côté moteur et côté articulation.
Positionnement absolu multitour
Lorsque le robot doit conserver les informations de position de l'articulation après une perte d'alimentation.
Diagnostics basés sur la position
Lorsque les positions côté moteur et côté articulation doivent être comparées en continu afin de détecter un comportement mécanique anormal.
Architecture de sécurité fonctionnelle
Lorsqu'un retour de position redondant ou vérifié de manière croisée est requis dans le cadre d'un système de commande complet lié à la sécurité.
Pourquoi le retour à double encodeur est important pour les actionneurs robotiques de nouvelle génération ?
Alors que les robots collaboratifs, les robots humanoïdes et les robots industriels haute performance exigent une précision plus élevée, une réponse plus rapide et de meilleures capacités de diagnostic, les architectures d'articulations robotisées deviennent plus sophistiquées.
La structure traditionnelle :
Moteur + Réducteur + Encodeur
évolue de plus en plus vers :
Moteur + Encodeur moteur + Réducteur de précision + Encodeur d'articulation + Contrôleur
Le changement essentiel n'est pas simplement l'ajout d'un autre capteur.
Il s'agit du passage de l'estimation de la position de l'articulation à partir du mouvement du moteur à la mesure directe de l'état réel de l'articulation.
Pour les articulations de robot utilisant des réducteurs harmoniques, cette distinction peut être particulièrement importante. Les réducteurs de précision offrent des rapports de réduction élevés, une forte densité de couple et des structures mécaniques compactes, mais les performances finales de l'articulation sont toujours influencées par l'erreur de transmission, la rigidité torsionnelle, les effets thermiques, les tolérances mécaniques et les charges externes.
Une architecture à double encodeur donne au contrôleur accès aux deux côtés de la chaîne de transmission.
Cela fournit une base plus solide pour :
Commande de position de haute précision
Compensation des erreurs de transmission
Surveillance de l'état de l'articulation
Commande de mouvement à double boucle
Commande de mouvement robotique avancée
Architectures de sécurité fonctionnelle sélectionnées
En d'autres termes, un double encodeur n'est pas simplement « un capteur de plus ».
Il crée une chaîne de retour entrée–transmission–sortie plus complète à l'intérieur de l'articulation du robot.
Pour les actionneurs robotiques de nouvelle génération, ce passage de l'estimation de la position de l'articulation à la mesure directe du comportement de l'articulation peut être plus précieux que la simple augmentation de la résolution de l'encodeur.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
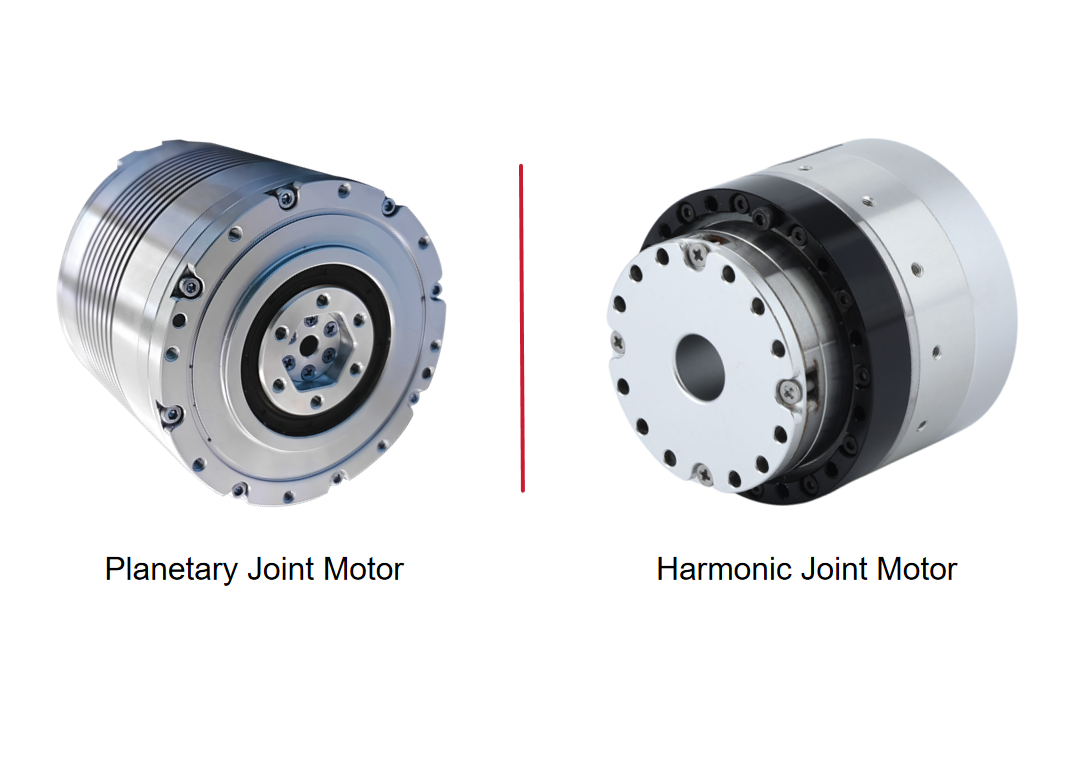
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Pourquoi un réducteur RV nécessite-t-il une modification de profil ? Comment réduire davantage le jeu et l’erreur de transmission ?Un réducteur RV est conçu pour fournir un couple élevé, une grande rigidité et un mouvement précis dans des applications exigeantes telles que les articulations robotiques, les tables rotatives industrielles et les machines de précision. Cependant, l’obtention d’un faible jeu et d’une précision de transmission stable exige davantage qu’un usinage de haute précision. La modification du profil cycloïdal doit également prendre en compte les tolérances de fabrication, les erreurs d’assemblage, les déformations induites par la charge, la dilatation thermique et les conditions de lubrification. Dans cet article, nous examinons pourquoi les réducteurs RV nécessitent une modification de profil, comment les différentes méthodes de modification affectent l’engrènement et comment les ingénieurs peuvent mieux maîtriser le jeu et l’erreur de transmission grâce à la conception du profil, au budget d’erreurs, à l’analyse structurelle, à la fabrication de précision et aux essais de validation.
 Module d’articulation robot creux : pourquoi le passage des câbles est important dans les articulations robotiques?Un module d’articulation robot creux offre un passage interne pour les câbles d’alimentation, les lignes de signal, les tubes pneumatiques et d’autres connexions d’effecteurs terminaux. Par rapport au passage de câbles externe, un module d’articulation creux peut contribuer à réduire l’exposition des câbles, à améliorer l’intégration du système et à créer une trajectoire de mouvement plus dégagée pour les bras robotiques. Cet article explique pourquoi le passage interne des câbles est important dans les articulations robotiques et les éléments à prendre en compte lors de la sélection d’un module d’articulation creux pour des applications robotiques.
 Actionneur d'articulation à réducteur harmonique à grand alésage pour articulations de taille de robots humanoïdes : guide pratique de sélectionL'articulation de taille d'un robot humanoïde est l'une des articulations de mouvement les plus exigeantes d'un robot humanoïde. Contrairement aux articulations de bras robotisés conventionnelles, elle soutient le haut du corps tout en gérant les flexions, les torsions, les transitions de posture et des charges dynamiques en constante évolution. Parallèlement, l'espace interne limité doit accueillir les câbles d'alimentation, les lignes de signal, les capteurs et les composants structurels. Ces exigences font d'un actionneur d'articulation à réducteur harmonique à grand alésage une option importante pour les articulations de taille des robots humanoïdes. Cet article explique comment sélectionner un actionneur d'articulation à réducteur harmonique adapté en tenant compte de la taille de l'alésage creux, du couple dynamique, du rapport de réduction, de la rigidité mécanique, de l'intégration et de la durée de vie.
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN : pourquoi les actionneurs planétaires sans jeu émergentNabtesco RV, Harmonic Drive et WITTENSTEIN ont chacun établi des solutions de transmission éprouvées pour la robotique, les machines-outils, l’automatisation et le contrôle de mouvement de précision. Toutefois, les applications exigeant à la fois un positionnement à la seconde d’arc et une rigidité mécanique élevée peuvent révéler différents compromis entre jeu, rigidité torsionnelle, capacité de charge et précision de transmission. Cela suscite un intérêt croissant pour un actionneur planétaire sans jeu combinant la rigidité et la densité de couple de la transmission planétaire avec une compensation avancée du jeu. Dans cet article, nous comparons les caractéristiques des réducteurs de précision Nabtesco RV, Harmonic Drive et WITTENSTEIN, et examinons les cas où un actionneur planétaire sans jeu peut constituer une solution alternative.
 Sélection d’un actionneur d’articulation de robot : de l’adaptation de l’inertie à l’optimisation au niveau du systèmeLa sélection d’un actionneur d’articulation de robot ne consiste pas simplement à adapter le couple du moteur ou à obtenir un rapport d’inertie approprié. Dans un système robotique réel, le rapport de réduction, le spectre de charge, les performances thermiques, la rigidité mécanique, la non-linéarité de la transmission, l’architecture de l’encodeur, la bande passante de commande et la durée de vie interagissent tous pour déterminer le résultat final. Une articulation peut satisfaire à ses exigences de couple de pointe tout en subissant des vibrations, une surchauffe, des erreurs de positionnement ou une usure prématurée en fonctionnement réel. Cet article examine la logique d’ingénierie derrière la sélection des actionneurs d’articulation de robot et explique pourquoi le passage d’une adaptation à paramètre unique à une optimisation au niveau du système peut offrir des performances d’articulation robotique plus fiables et plus prévisibles.







Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Pourquoi un réducteur RV nécessite-t-il une modification de profil ? Comment réduire davantage le jeu et l’erreur de transmission ?Un réducteur RV est conçu pour fournir un couple élevé, une grande rigidité et un mouvement précis dans des applications exigeantes telles que les articulations robotiques, les tables rotatives industrielles et les machines de précision. Cependant, l’obtention d’un faible jeu et d’une précision de transmission stable exige davantage qu’un usinage de haute précision. La modification du profil cycloïdal doit également prendre en compte les tolérances de fabrication, les erreurs d’assemblage, les déformations induites par la charge, la dilatation thermique et les conditions de lubrification. Dans cet article, nous examinons pourquoi les réducteurs RV nécessitent une modification de profil, comment les différentes méthodes de modification affectent l’engrènement et comment les ingénieurs peuvent mieux maîtriser le jeu et l’erreur de transmission grâce à la conception du profil, au budget d’erreurs, à l’analyse structurelle, à la fabrication de précision et aux essais de validation.
 Module d’articulation robot creux : pourquoi le passage des câbles est important dans les articulations robotiques?Un module d’articulation robot creux offre un passage interne pour les câbles d’alimentation, les lignes de signal, les tubes pneumatiques et d’autres connexions d’effecteurs terminaux. Par rapport au passage de câbles externe, un module d’articulation creux peut contribuer à réduire l’exposition des câbles, à améliorer l’intégration du système et à créer une trajectoire de mouvement plus dégagée pour les bras robotiques. Cet article explique pourquoi le passage interne des câbles est important dans les articulations robotiques et les éléments à prendre en compte lors de la sélection d’un module d’articulation creux pour des applications robotiques.
 Actionneur d'articulation à réducteur harmonique à grand alésage pour articulations de taille de robots humanoïdes : guide pratique de sélectionL'articulation de taille d'un robot humanoïde est l'une des articulations de mouvement les plus exigeantes d'un robot humanoïde. Contrairement aux articulations de bras robotisés conventionnelles, elle soutient le haut du corps tout en gérant les flexions, les torsions, les transitions de posture et des charges dynamiques en constante évolution. Parallèlement, l'espace interne limité doit accueillir les câbles d'alimentation, les lignes de signal, les capteurs et les composants structurels. Ces exigences font d'un actionneur d'articulation à réducteur harmonique à grand alésage une option importante pour les articulations de taille des robots humanoïdes. Cet article explique comment sélectionner un actionneur d'articulation à réducteur harmonique adapté en tenant compte de la taille de l'alésage creux, du couple dynamique, du rapport de réduction, de la rigidité mécanique, de l'intégration et de la durée de vie.
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN : pourquoi les actionneurs planétaires sans jeu émergentNabtesco RV, Harmonic Drive et WITTENSTEIN ont chacun établi des solutions de transmission éprouvées pour la robotique, les machines-outils, l’automatisation et le contrôle de mouvement de précision. Toutefois, les applications exigeant à la fois un positionnement à la seconde d’arc et une rigidité mécanique élevée peuvent révéler différents compromis entre jeu, rigidité torsionnelle, capacité de charge et précision de transmission. Cela suscite un intérêt croissant pour un actionneur planétaire sans jeu combinant la rigidité et la densité de couple de la transmission planétaire avec une compensation avancée du jeu. Dans cet article, nous comparons les caractéristiques des réducteurs de précision Nabtesco RV, Harmonic Drive et WITTENSTEIN, et examinons les cas où un actionneur planétaire sans jeu peut constituer une solution alternative.
 Sélection d’un actionneur d’articulation de robot : de l’adaptation de l’inertie à l’optimisation au niveau du systèmeLa sélection d’un actionneur d’articulation de robot ne consiste pas simplement à adapter le couple du moteur ou à obtenir un rapport d’inertie approprié. Dans un système robotique réel, le rapport de réduction, le spectre de charge, les performances thermiques, la rigidité mécanique, la non-linéarité de la transmission, l’architecture de l’encodeur, la bande passante de commande et la durée de vie interagissent tous pour déterminer le résultat final. Une articulation peut satisfaire à ses exigences de couple de pointe tout en subissant des vibrations, une surchauffe, des erreurs de positionnement ou une usure prématurée en fonctionnement réel. Cet article examine la logique d’ingénierie derrière la sélection des actionneurs d’articulation de robot et explique pourquoi le passage d’une adaptation à paramètre unique à une optimisation au niveau du système peut offrir des performances d’articulation robotique plus fiables et plus prévisibles.
 Comment choisir un petit actionneur harmonique ?Les petits actionneurs harmoniques de la série 11 de HONPINE offrent une solution de mouvement rotatif compacte et haute performance pour les applications d'automatisation de précision. Disponibles avec arbres creux ou pleins, options 48 V ou 220 V, freins en option, encodeurs absolus et différents rapports de réduction, les produits de la série 11 sont conçus pour les applications nécessitant des dimensions compactes, un couple contrôlé et un positionnement précis.
 Comment choisir un moteur de roue pour un AGV lourd ? Principaux défis, des charges dynamiques aux systèmes de roues motrices pour AGV de 120 tonnesLa sélection d’un moteur de roue pour AGV lourd ne consiste pas seulement à adapter la puissance du moteur ou le couple nominal à la charge utile du véhicule. À mesure que les AGV évoluent de la manutention conventionnelle vers des applications de plusieurs tonnes, voire de la catégorie des 120 tonnes, le système de roues motrices doit supporter les charges dynamiques, l’accélération, le freinage, les forces de virage, la traction et les contraintes mécaniques à long terme. Le véritable défi consiste à adapter la capacité de charge des roues, le couple en bout de roue, les performances du réducteur, l’architecture de direction, la suspension et la conception du châssis aux conditions réelles d’exploitation. Cet article examine les principaux défis liés à la sélection d’un moteur de roue pour AGV lourd et explique comment les roues motrices directrices et les roues motrices différentielles peuvent être évaluées pour différentes applications d’AGV lourds.






